
计算机视觉 / 系统课时
检测圆形物体
检测圆形物体
圆形目标检测的关键不是直接“找圆”,而是先让圆周边缘稳定,再用霍夫圆变换从边缘证据中估计圆心和半径。本篇用一张可重复生成的测试图完成预处理、检测、绘制和参数调试,并给出硬币、按钮等真实场景的筛选思路。
学习目标
- 理解高斯模糊与霍夫圆检测之间的配合关系
- 使用
cv2.HoughCircles得到圆心、半径并绘制结果 - 能根据目标尺寸、间距和误检情况调整关键参数
从边缘证据估计圆
cv2.HoughCircles 常用 HOUGH_GRADIENT 方法。它先利用灰度梯度寻找可能的圆周边缘,再根据梯度方向累积圆心候选,最后在给定半径范围内寻找得分较高的圆。输入图像如果噪声过多,梯度会变得零碎,因此通常先转灰度并做适度高斯模糊。
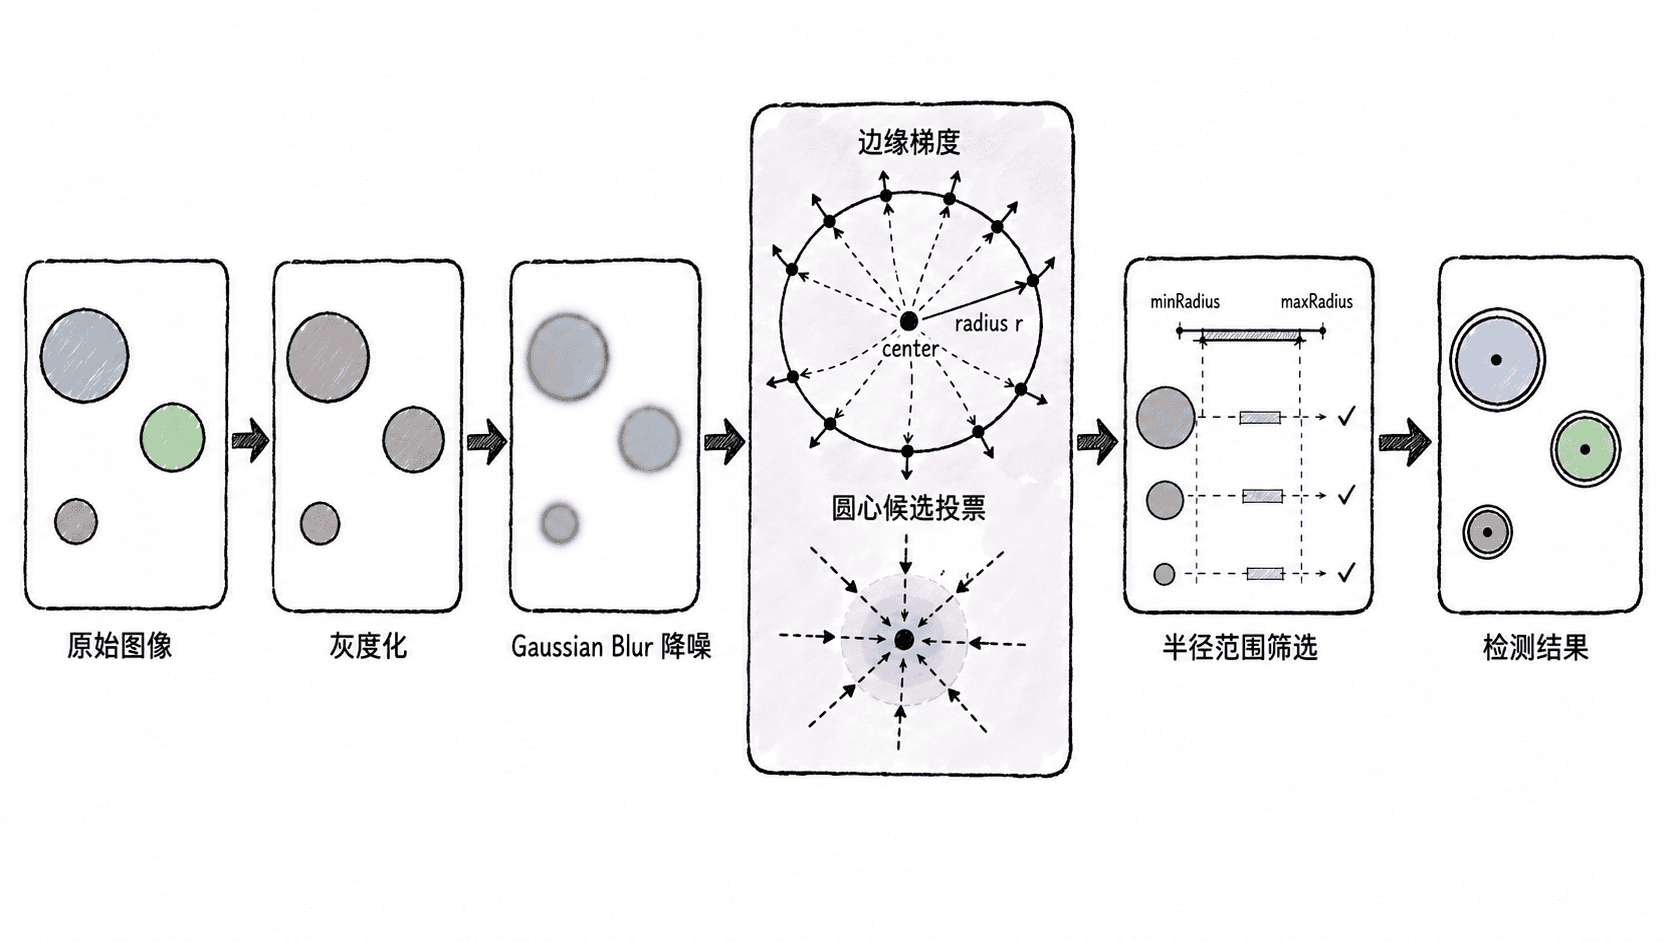
用完整示例完成检测
下面的程序先生成三枚圆形目标,再执行霍夫圆检测,因此不依赖外部图片。实际项目中只需把生成测试图的部分替换为 cv2.imread,后续流程可以保留。
python
import cv2
import numpy as np

image = np.full((500, 700, 3), 245, dtype=np.uint8)
for x, y, radius in [(150, 170, 60), (360, 160, 45), (540, 300, 75)]:
    cv2.circle(image, (x, y), radius, (80, 80, 80), -1)
    cv2.circle(image, (x, y), radius, (30, 30, 30), 3)

gray = cv2.cvtColor(image, cv2.COLOR_BGR2GRAY)
blurred = cv2.GaussianBlur(gray, (9, 9), 2)

circles = cv2.HoughCircles(
    blurred,
    cv2.HOUGH_GRADIENT,
    dp=1.2,
    minDist=100,
    param1=120,
    param2=35,
    minRadius=30,
    maxRadius=90,
)

count = 0 if circles is None else circles.shape[1]
if circles is not None:
    for x, y, radius in np.round(circles[0]).astype(int):
        cv2.circle(image, (x, y), radius, (0, 180, 0), 2)
        cv2.circle(image, (x, y), 3, (0, 0, 255), -1)

cv2.imwrite("circles_detected.png", image)
print(f"检测到圆数量: {count}")
print("结果图已保存: circles_detected.png")
预期输出:
text
检测到圆数量: 3
结果图已保存: circles_detected.png
不同 OpenCV 版本对圆心或半径的取整可能略有差异,但这组测试图应得到三个主要圆。真实图像中应同时检查保存后的标注图,而不是只相信数量。
调整影响结果的参数
minRadius 和 maxRadius 应尽量贴近目标真实尺寸,范围过大会引入无关圆。minDist 控制两个圆心至少相隔多远,目标密集时要减小,重复检测同一圆时要增大。param1 是内部 Canny 的高阈值,param2 是圆心累积器阈值,通常对误检最敏感:调高会减少候选,调低会提高召回率但可能增加假圆。
处理真实硬币和按钮
真实画面中的反光、阴影和透视会让圆周不完整。可以先裁剪感兴趣区域,保证目标直径大致落在已知范围;若一个物体被重复检测,优先增大 minDist 或 param2;若漏掉边缘较弱的圆,可适度降低 param2,并检查模糊是否过强。
当目标明显倾斜后呈椭圆、被严重遮挡,或背景中存在大量圆弧纹理时,霍夫圆检测就不再是最稳妥的选择。这时应考虑轮廓几何、椭圆拟合或学习型目标检测,而不是继续无限放宽霍夫参数。
按自己的节奏,确认真正理解。