
计算机视觉 / 系统课时
使用自适应阈值
使用自适应阈值
当图像存在阴影、渐变照明或局部曝光差异时,一个固定阈值往往无法同时分开亮区和暗区。自适应阈值会针对像素邻域计算局部阈值,更适合文档扫描、表面缺陷和光照不均的前景分割。
学习目标
- 理解自适应阈值与全局阈值的核心区别
- 掌握
cv2.adaptiveThreshold的主要参数和两种局部统计方法 - 能根据阴影、噪声和目标尺度调整
blockSize与C
局部阈值解决什么问题
全局阈值使用同一个数值判断整幅灰度图:像素大于或小于该值后映射到黑白。若左侧处于阴影、右侧被强光照亮,同一种前景在不同位置的灰度可能相差很大,固定阈值就容易漏检或把背景误判为前景。
自适应阈值把判断范围缩小到像素周围的局部窗口。OpenCV 会为每个像素计算邻域统计值,再减去常数 C 形成当前位置的阈值,因此阈值会随空间位置变化。
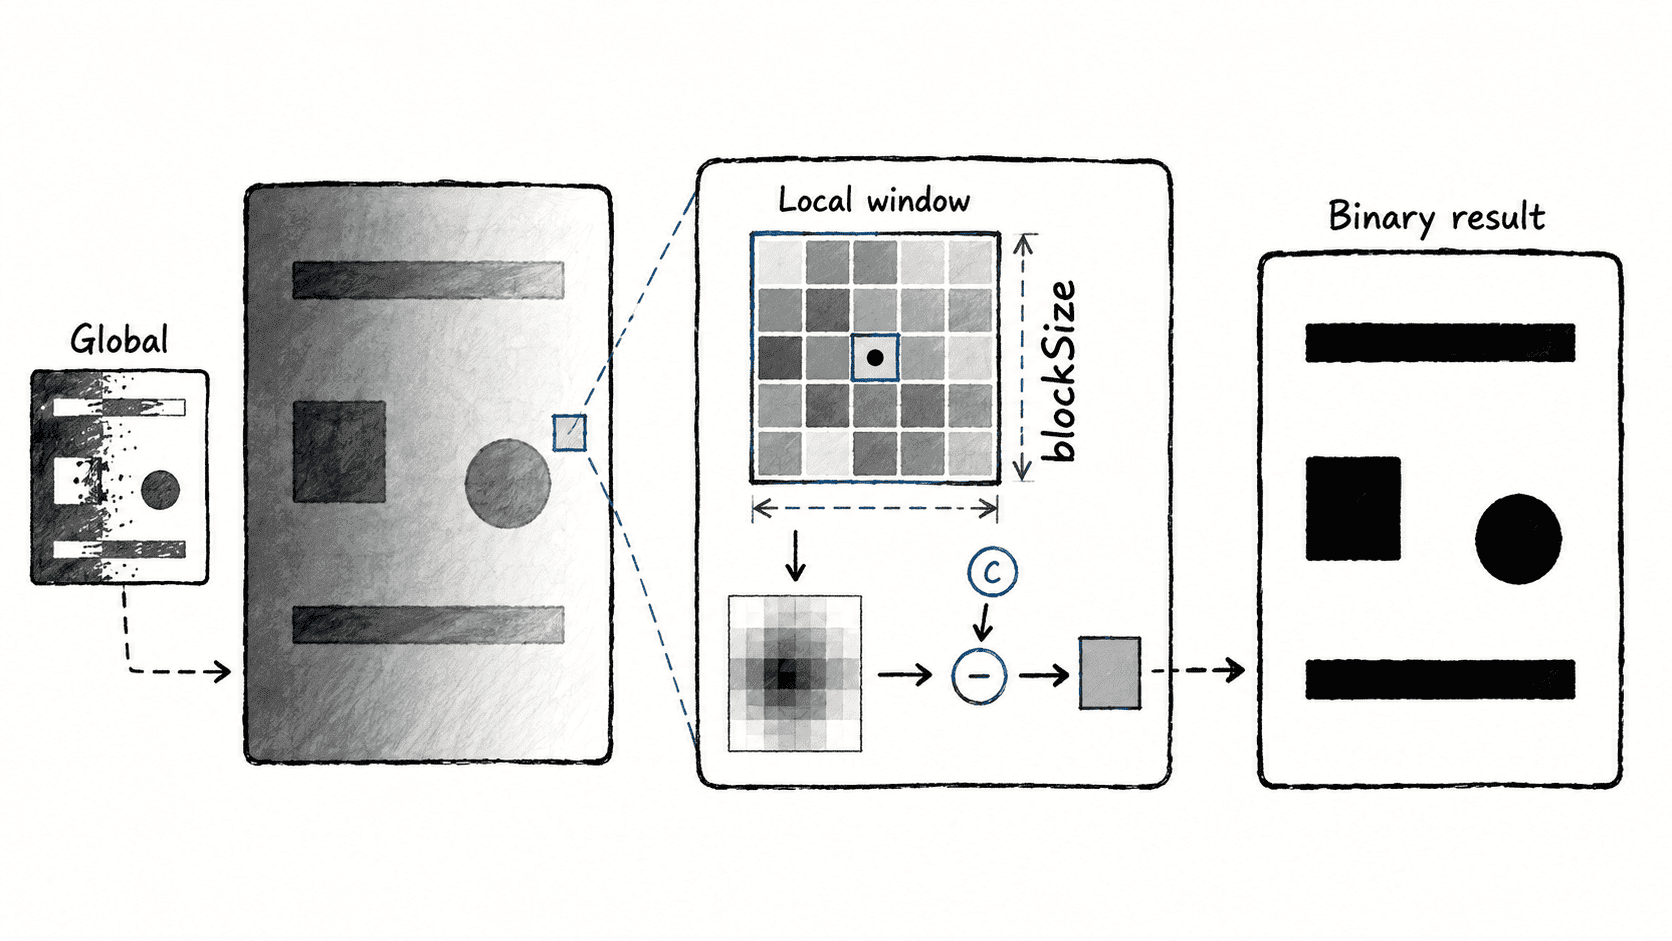
OpenCV 提供两种常用局部统计方式:cv2.ADAPTIVE_THRESH_MEAN_C 使用窗口内像素均值,计算直接;cv2.ADAPTIVE_THRESH_GAUSSIAN_C 对邻域中心附近像素赋予更高权重,面对缓慢光照变化时通常更平滑。
参数如何影响结果
cv2.adaptiveThreshold 的输入必须是单通道 8 位图像。maxValue 通常设为 255,thresholdType 常用 cv2.THRESH_BINARY 或 cv2.THRESH_BINARY_INV。真正决定局部效果的是 blockSize 和 C。
blockSize 是计算局部阈值的邻域边长,必须是大于 1 的奇数,例如 11、21、31。窗口太小会追随噪声,窗口太大又会逐渐接近全局阈值。经验上应让窗口明显大于单个噪点,同时不要大到跨越过多不同照明区域。
C 会从局部均值或高斯加权均值中减去。增大 C 会降低局部阈值;对 THRESH_BINARY 而言,更多像素更容易变成白色。调参时应先固定合适的 blockSize,再小幅改变 C。
完整示例与验证
下面构造一幅带横向亮度渐变的灰度图,并放入两个较暗矩形。这样无需外部图片即可直接比较局部阈值的效果。
import cv2
import numpy as np

height, width = 240, 360

# 构造从暗到亮的渐变背景,模拟不均匀照明
gradient = np.tile(np.linspace(90, 210, width, dtype=np.uint8), (height, 1))
image = gradient.copy()

cv2.rectangle(image, (40, 60), (130, 180), 35, -1)
cv2.rectangle(image, (220, 60), (310, 180), 95, -1)

blurred = cv2.GaussianBlur(image, (5, 5), 0)

binary = cv2.adaptiveThreshold(
    blurred,
    255,
    cv2.ADAPTIVE_THRESH_GAUSSIAN_C,
    cv2.THRESH_BINARY_INV,
    31,
    7,
)

print("shape:", binary.shape)
print("values:", np.unique(binary).tolist())
print("foreground pixels:", int(np.count_nonzero(binary)))
预期输出
shape: (240, 360)
values: [0, 255]
foreground pixels: <VALUE>
<VALUE> 会受到 OpenCV 版本和边缘计算细节影响,实际值可能不同;关键验证点是输出尺寸不变,并且二值图只包含 0 与 255。
调参与使用边界
自适应阈值并不会自动识别“目标是什么”,它只是让阈值随局部亮度变化。若原图噪声较强,应先做轻度高斯或中值滤波;若目标尺寸很小,过大的 blockSize 可能把目标与背景一起纳入统计,导致边缘变弱。
当整幅图照明均匀、灰度分布稳定时,全局阈值或 Otsu 往往更简单;当问题主要来自阴影、渐变曝光和局部反光时,自适应阈值更有优势。实际调参应围绕“局部窗口覆盖多大范围”和“阈值要相对局部背景偏移多少”这两个问题展开。