
计算机视觉 / 系统课时
生成外接矩形
生成外接矩形
外接矩形把轮廓压缩成便于定位、裁剪和方向估计的几何参数。本节同时使用 cv2.boundingRect() 和 cv2.minAreaRect():前者得到与坐标轴平行的矩形,后者寻找面积更小的旋转矩形,并给出中心、尺寸与方向。
学习目标
- 使用
cv2.boundingRect()获取轮廓的水平外接矩形。 - 使用
cv2.minAreaRect()与cv2.boxPoints()获取最小旋转矩形。 - 正确处理旋转矩形的宽高交换与角度表示,得到稳定的长边方向。
两种外接矩形解决的问题
水平外接矩形只需要 (x, y, w, h):(x, y) 是左上角,w、h 是矩形宽高。它计算快、裁剪直接,适合目标检测后的 ROI 提取、尺寸粗测和碰撞区域判断,但目标倾斜时会包含较多背景。
最小旋转矩形返回 ((cx, cy), (w, h), angle)。矩形允许旋转,因此更贴合细长或倾斜目标,适合获取目标方向、计算长宽比或进行透视校正前的几何分析。
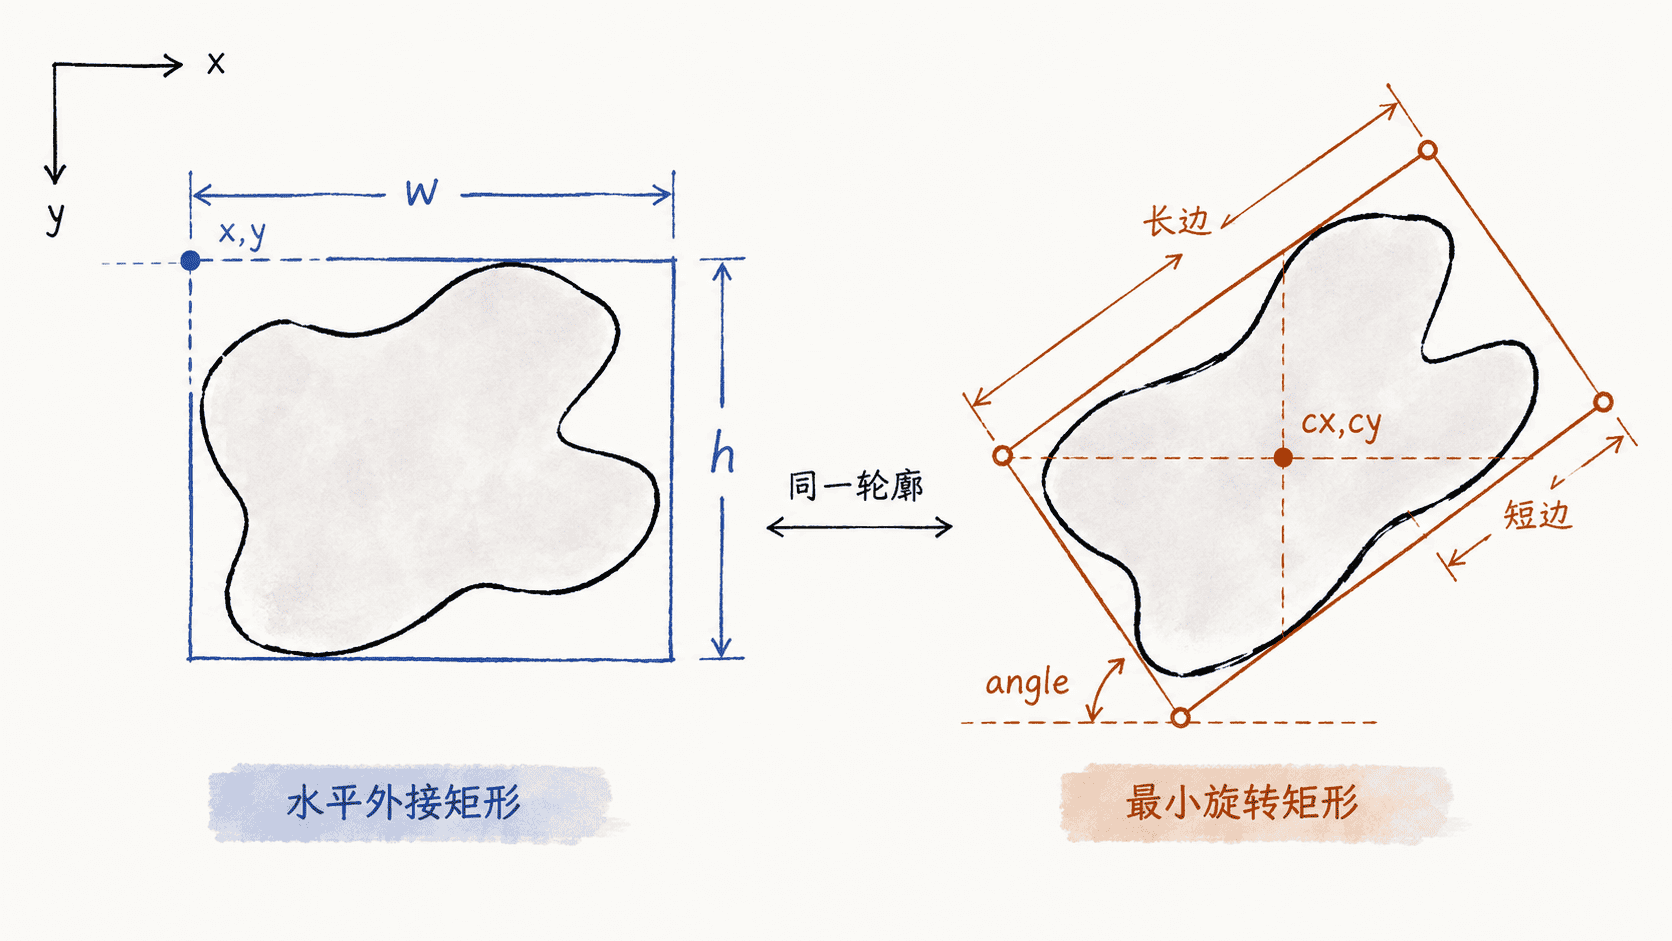
计算矩形并统一方向表示
下面用一个已知旋转矩形生成轮廓,再分别计算两种外接矩形。minAreaRect() 对同一个几何矩形可能用“宽高交换并把角度加减 90°”的等价形式表示,因此示例把较长边统一为 w,再把角度归一化到 [-90°, 90°),便于业务代码稳定使用。
import cv2
import numpy as np

source_rect = ((100.0, 80.0), (80.0, 40.0), 30.0)
contour = cv2.boxPoints(source_rect).astype(np.float32).reshape(-1, 1, 2)

x, y, w, h = cv2.boundingRect(contour)
rotated = cv2.minAreaRect(contour)

def normalize_long_axis(rect):
    (cx, cy), (rw, rh), angle = rect
    # 统一让 rw 表示长边,angle 表示长边相对 x 轴的方向。
    if rw < rh:
        rw, rh = rh, rw
        angle += 90.0
    while angle >= 90.0:
        angle -= 180.0
    while angle < -90.0:
        angle += 180.0
    return (cx, cy), (rw, rh), angle

center, size, angle = normalize_long_axis(rotated)
corners = cv2.boxPoints(rotated)

print("boundingRect:", (x, y, w, h))
print("center:", tuple(round(v, 1) for v in center))
print("size:", tuple(round(v, 1) for v in size))
print("long-axis angle:", round(angle, 1))
print("corner count:", len(corners))
预期输出如下;不同 OpenCV 构建的中间浮点值可能有极小误差,但归一化并四舍五入后的结果应一致。
boundingRect: (55, 42, 90, 76)
center: (100.0, 80.0)
size: (80.0, 40.0)
long-axis angle: 30.0
corner count: 4
cv2.boxPoints() 把旋转矩形转换成 4 个顶点,可直接交给 cv2.drawContours() 或用于后续透视变换。若要裁剪水平 ROI,可使用 image[y:y+h, x:x+w];旋转矩形不能直接用普通切片完整裁出,需要先旋转图像或执行透视变换。
选择结果并避免常见误判
只关心目标所在的轴对齐区域时,优先使用 boundingRect(),因为输出可直接映射到图像切片。关心朝向、倾斜后的真实长宽或更紧凑的包围区域时,使用 minAreaRect()。
当轮廓退化为很少的点、近似直线或尺寸极小时,旋转矩形的短边可能接近 0,此时角度对噪声非常敏感。实际测量前应先检查轮廓面积、边长或点数,避免把退化轮廓的方向当成可靠姿态。