
计算机视觉 / 系统课时
使用 HSV 颜色空间
使用 HSV 颜色空间
HSV 把颜色拆成色相、饱和度和明度,适合按“颜色种类”而不是直接按 B、G、R 数值做筛选。本节用 OpenCV 完成 BGR→HSV 转换,并掌握 8 位图像中 H、S、V 的实际取值范围。
学习目标
- 理解 H、S、V 三个分量分别表达什么
- 记住 OpenCV 8 位 HSV 中 H 为 0~179,S、V 为 0~255
- 使用
cv2.cvtColor转换并验证典型颜色的 HSV 数值
HSV 三个分量如何理解
H(Hue,色相)描述“是什么颜色”,可以把它理解为沿色环旋转的位置;S(Saturation,饱和度)描述颜色有多鲜艳,越低越接近灰色;V(Value,明度)描述整体亮度,越低越接近黑色。
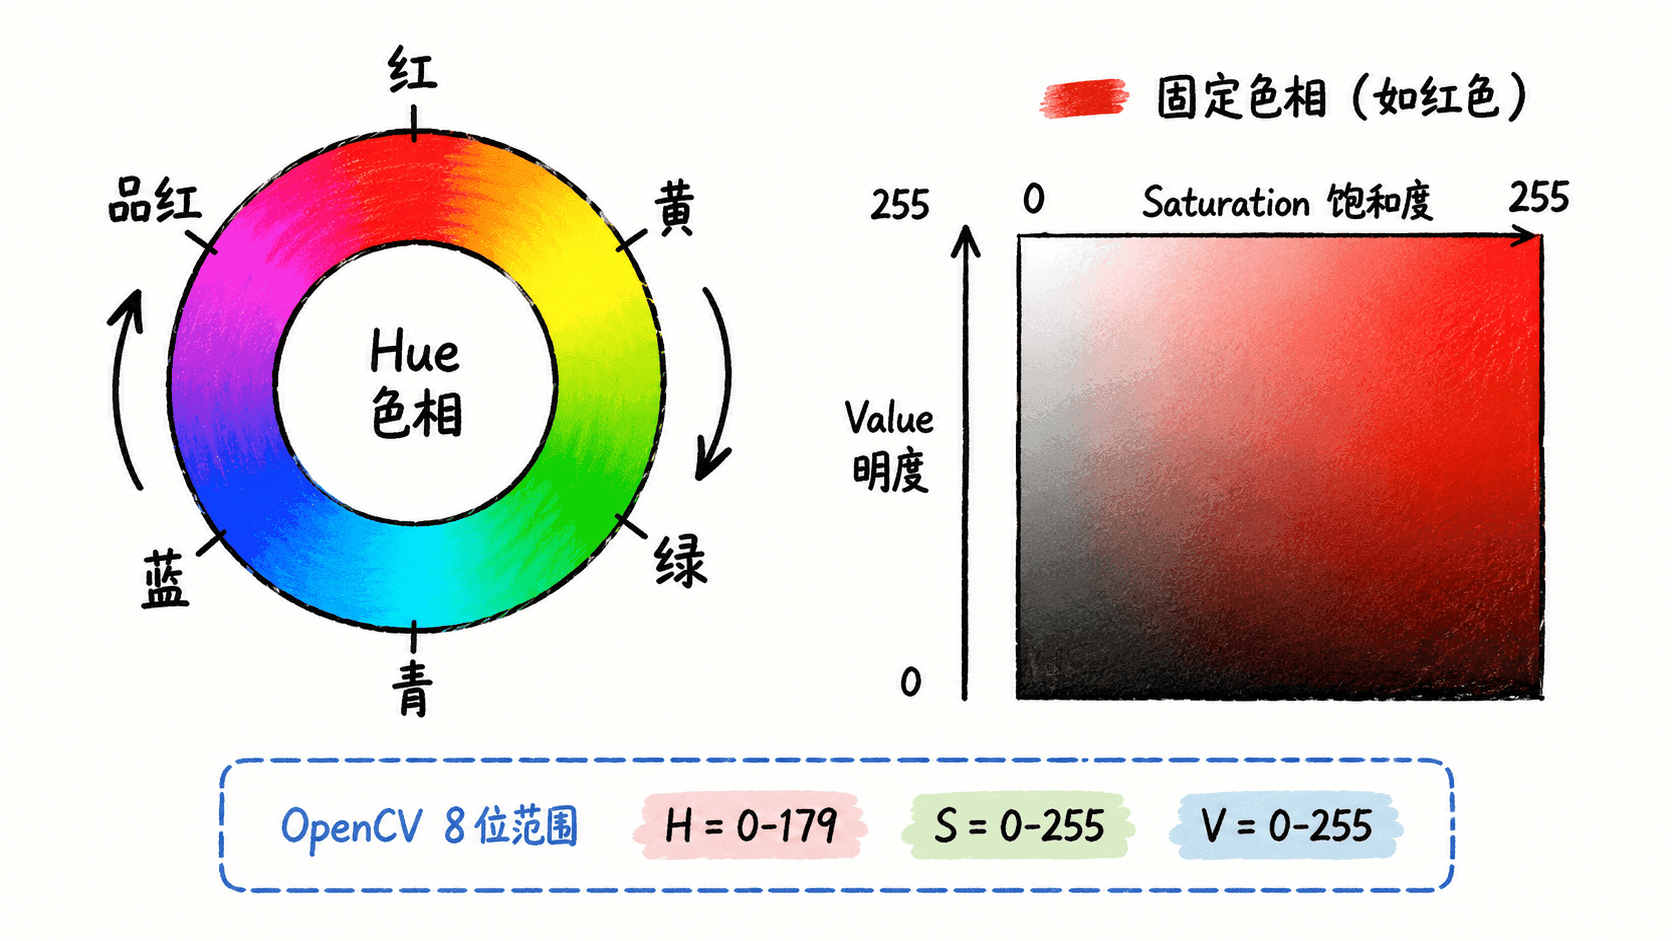
这种拆分的价值在于:光照变化主要会影响 V,而颜色类别更多体现在 H。实际做颜色分割时,往往先限定 H,再用 S、V 排除灰暗或过曝区域。
OpenCV 中的取值范围
对于常见的 uint8 图像,OpenCV 并没有把色相保存成 0~360,而是压缩到 0~179。也就是说,一个 H 单位大约对应 2°。S 和 V 仍使用 0~255。
| 分量 | OpenCV 8 位范围 | 含义 |
|---|---|---|
| H | 0~179 | 色相位置 |
| S | 0~255 | 饱和度 |
| V | 0~255 | 明度 |
转换并验证典型颜色
下面构造红、绿、蓝三个 BGR 像素,再统一转换到 HSV。这样不依赖外部图片,也能直接看到 OpenCV 对典型色相的编码。
import cv2
import numpy as np

bgr = np.array([[
    [0, 0, 255],
    [0, 255, 0],
    [255, 0, 0],
]], dtype=np.uint8)

hsv = cv2.cvtColor(bgr, cv2.COLOR_BGR2HSV)
print(hsv[0].tolist())
预期输出
[[0, 255, 255], [60, 255, 255], [120, 255, 255]]结果中红、绿、蓝的 H 分别约为 0、60、120,S 与 V 都是 255,因为这三个示例都是完全饱和且最亮的纯色。转换真实图片时,只需把输入数组替换为 cv2.imread 得到的 BGR 图像。
用 HSV 做颜色筛选时的边界
HSV 特别适合颜色阈值分割,但 H 是环状变量。红色位于色相范围的首尾交界附近,因此常常需要用两段 H 区间分别筛选,再合并掩膜;绿色、蓝色等位于中间的颜色通常只需一个连续区间。
S 太低时,像素接近灰色,此时 H 的区分意义会减弱;V 太低时,像素接近黑色,同样不适合只依赖 H 判断颜色。实际阈值应结合拍摄环境,用样本像素或交互工具校准,而不是直接照搬固定数值。
当任务目标是“找出某种颜色”时,HSV 往往比直接在 BGR 三个通道上设阈值更直观;当任务只是显示图像或做普通卷积处理时,则没有必要为了形式统一而强制转换到 HSV。