
计算机视觉 / 系统课时
判断凸包与凸性缺陷
判断凸包与凸性缺陷
凸包把轮廓最外侧的点连接成一个凸多边形,凸性缺陷则量化原轮廓向凸包内部凹陷的位置和深度。本节用 OpenCV 完成凸包索引与缺陷计算,并把结果转换成可用于手势和不规则形状分析的特征。
学习目标
- 使用
cv2.convexHull和cv2.isContourConvex计算并判断轮廓凸性 - 理解凸性缺陷中的起点、终点、最远点和深度
- 正确使用凸包索引调用
cv2.convexityDefects
凸包与凸性缺陷分别表示什么
对于一个闭合轮廓,可以想象用橡皮筋从外侧把它完全包住。橡皮筋形成的边界就是凸包。只要原轮廓存在向内凹陷,凸包就会跨过这些区域,因此原轮廓通常位于凸包内部或边界上。
凸性缺陷描述的正是这些凹陷。每个缺陷记录凸包上一段跨越凹口的起点和终点、原轮廓距离这条凸包边最远的点,以及该点到凸包的近似距离。手指之间的凹槽、齿轮缺口和零件槽口都可以形成这类特征。
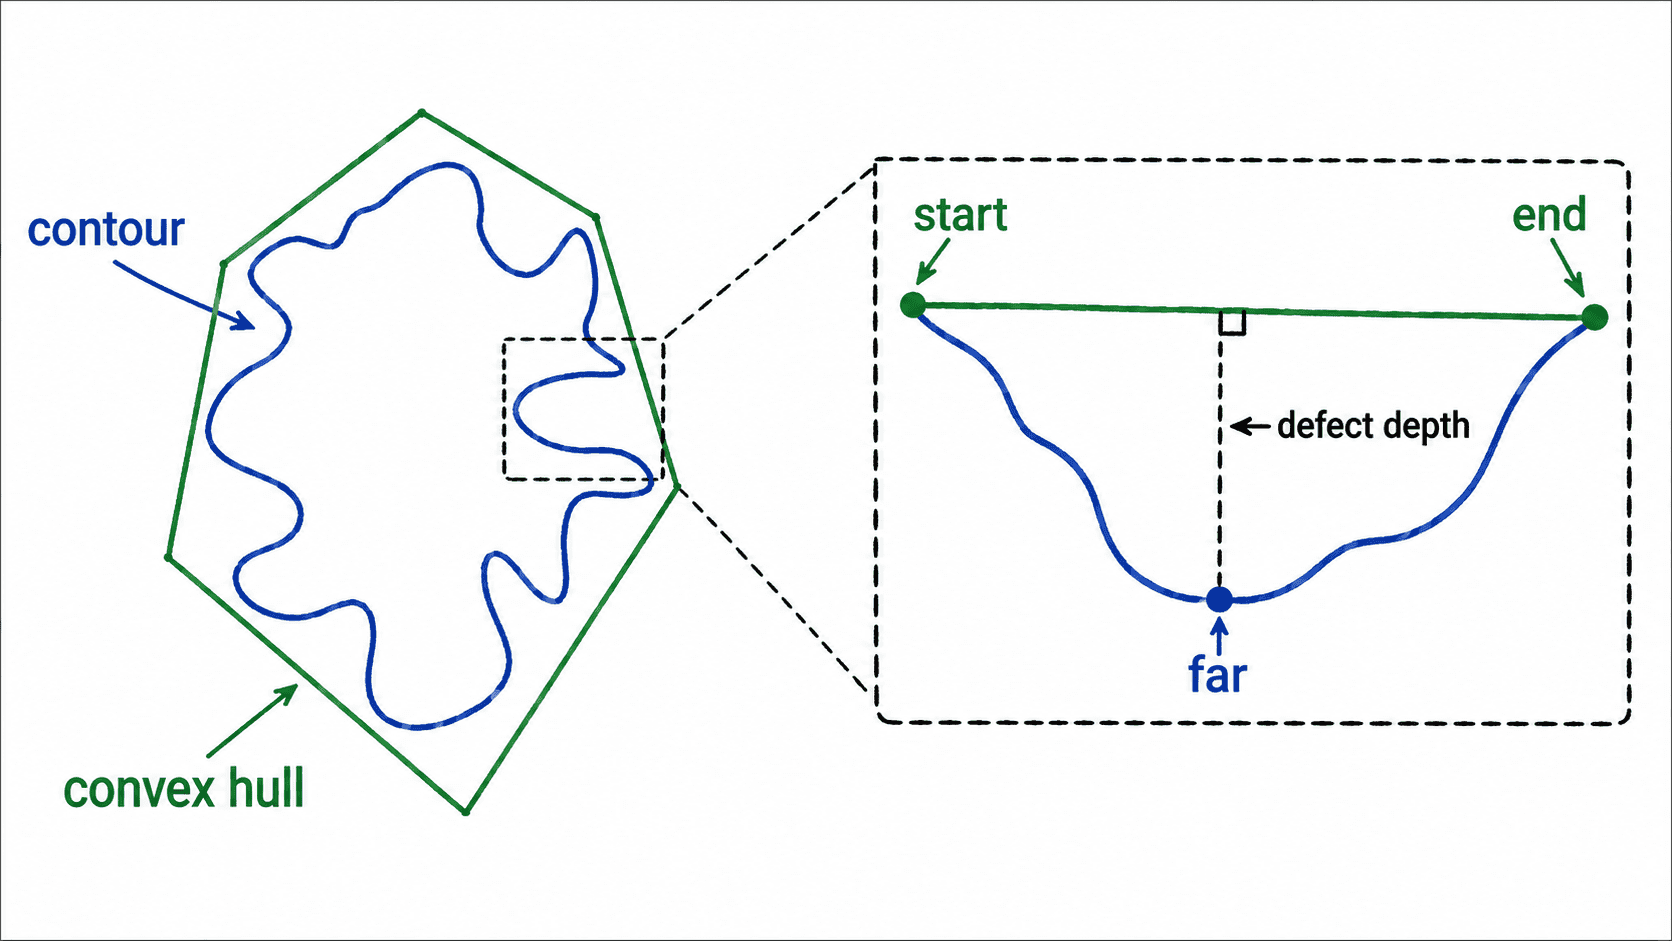
OpenCV 中的两种凸包结果
cv2.convexHull 可以返回凸包顶点坐标,也可以返回这些顶点在原轮廓中的索引。绘制凸包通常使用坐标;计算凸性缺陷时则必须使用索引。
当 returnPoints=True 时得到形如 (N, 1, 2) 的坐标数组;当 returnPoints=False 时得到形如 (N, 1) 的索引数组。cv2.isContourConvex 可以直接判断轮廓本身是否为凸形。
每条缺陷数据包含 (start_index, end_index, far_index, fixpt_depth)。前三项都指向原轮廓中的点,fixpt_depth 是带 8 位小数精度的定点数,因此真实像素深度需要除以 256.0。
计算凸包与凸性缺陷
下面构造一个带深凹槽的 U 形区域。示例先提取轮廓,再分别计算凸包坐标、凸包索引和凸性缺陷,因此不依赖外部图片即可直接验证 API 的数据关系。
import cv2
import numpy as np

canvas = np.zeros((300, 300), dtype=np.uint8)
polygon = np.array([
    [40, 40], [260, 40], [260, 260], [190, 260],
    [190, 120], [110, 120], [110, 260], [40, 260]
], dtype=np.int32)
cv2.fillPoly(canvas, [polygon], 255)

# 先取得真实轮廓,后续所有索引都以这个 contour 为基准。
contours, _ = cv2.findContours(
    canvas, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE
)
contour = max(contours, key=cv2.contourArea)

hull_points = cv2.convexHull(contour, returnPoints=True)
hull_indices = cv2.convexHull(contour, returnPoints=False)

# convexityDefects 需要凸包索引,而不是 hull_points 中的坐标。
defects = cv2.convexityDefects(contour, hull_indices)
max_depth = 0.0
if defects is not None:
    max_depth = max(item[0][3] for item in defects) / 256.0

print('is_convex:', bool(cv2.isContourConvex(contour)))
print('hull_vertices_at_least_4:', len(hull_points) >= 4)
print('has_defects:', defects is not None and len(defects) > 0)
print('deep_defect:', max_depth > 100)
预期输出
is_convex: False
hull_vertices_at_least_4: True
has_defects: True
deep_defect: True
这个 U 形轮廓存在明显内凹区域,因此不是凸轮廓,并且能够找到凸性缺陷。实际项目若要得到某个缺陷的坐标,可以通过三个索引读取 contour[start_index]、contour[end_index] 和 contour[far_index]。
把缺陷转换成可用特征
真实图像里不能简单地把“缺陷数量”直接当作手指数量。轮廓上的噪声、小毛刺和分割误差同样会制造浅缺陷,因此通常需要同时限制缺陷深度、凹槽夹角和轮廓面积。
手势分析中可以先过滤过浅的缺陷,再计算起点、最远点和终点构成的夹角,只保留足够深且角度较小的凹槽。对于工业零件,也可以把最大缺陷深度、有效缺陷数量以及缺陷位置分布作为形状特征。
凸包提供的是形状的外部包络,凸性缺陷提供的是轮廓相对这个包络向内偏离的位置。实际分析时应把缺陷的几何强度与面积、角度等条件组合使用,而不是仅凭一个缺陷数量做分类。