
计算机视觉 / 系统课时
更新目标跟踪结果
更新目标跟踪结果
初始化完成后,真正的跟踪发生在逐帧 update() 中:每读取一帧,就让跟踪器估计新的边界框,并依据返回状态决定绘制目标还是进入丢失分支。本课完成一个可运行的视频循环,并加入目标丢失后的安全处理与手动重新选取机制。
学习目标
- 使用
tracker.update(frame)获取当前帧的跟踪状态和边界框 - 在跟踪成功与失败之间正确分支,避免继续使用无效位置
- 在目标丢失后通过重新选取区域恢复单目标跟踪
每一帧如何更新状态
update() 接收当前帧并返回 (success, bbox)。当 success 为真时,bbox 是本帧估计出的新位置;为假时,表示当前帧没有可靠定位到目标,此时不应继续把旧框当作最新结果。目标暂时出画、严重遮挡或外观变化都可能触发这一分支。
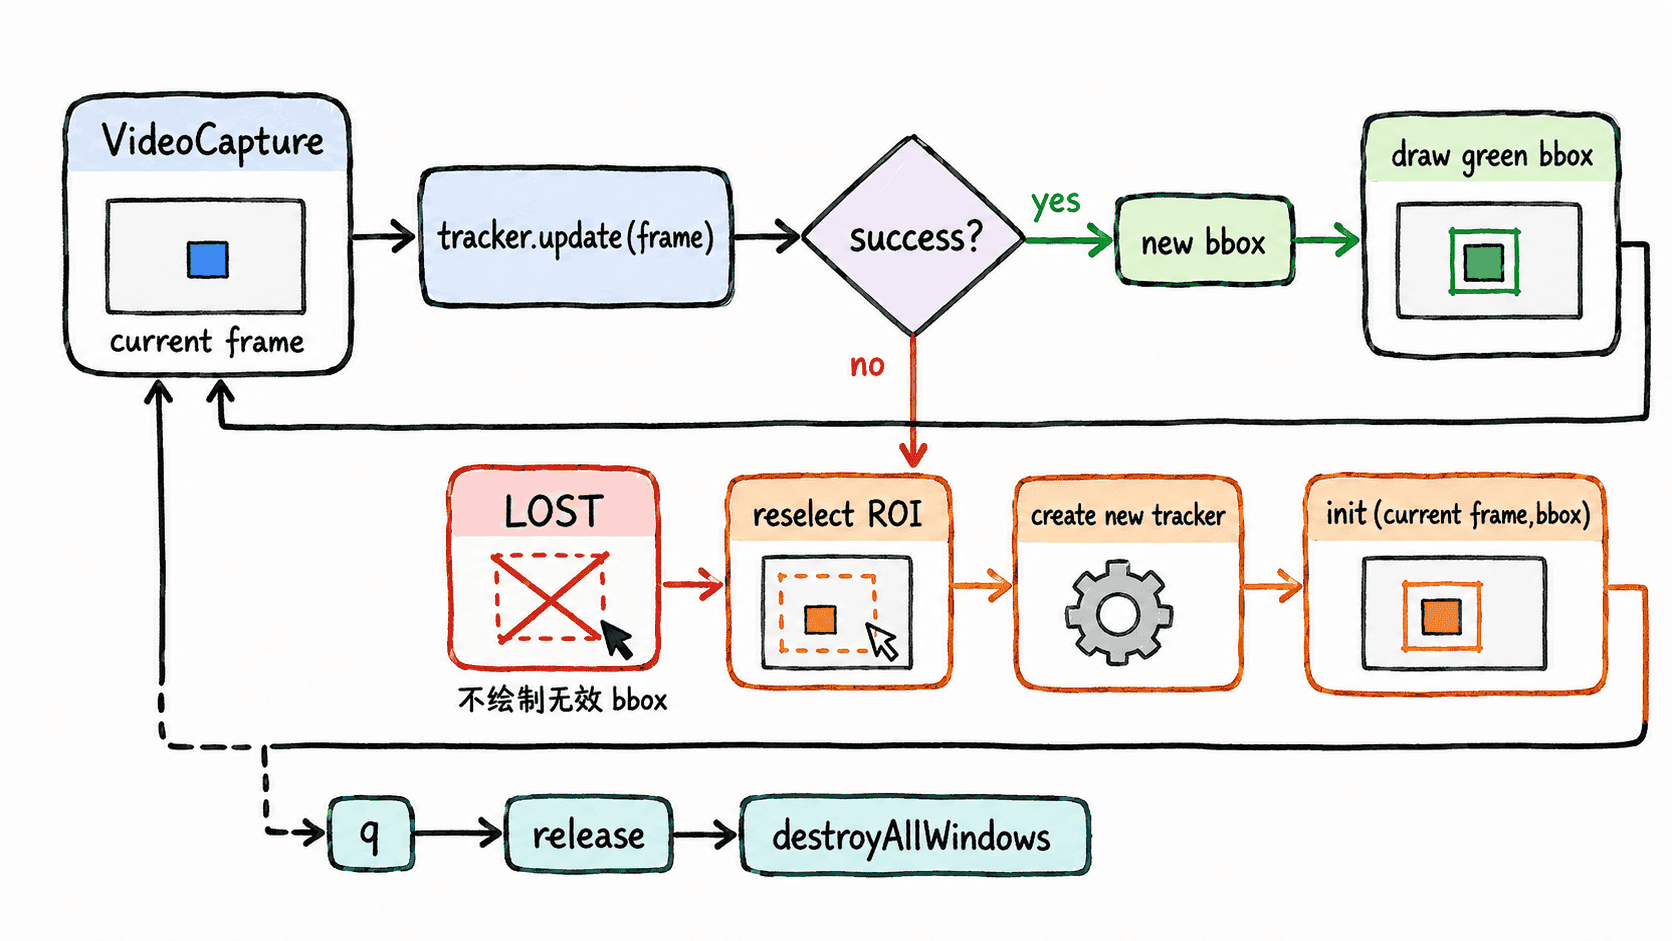
这里最重要的边界是:失败只说明这一帧无法可靠定位目标,不必把它解释成程序异常。应用层应决定是等待、重新检测目标,还是直接结束当前跟踪任务。
完成逐帧跟踪循环
下面脚本本身包含初始化步骤,因此可以独立运行。启动后先在第一帧框选目标;跟踪过程中按 q 退出,目标丢失后可按 r 在当前帧重新选择目标并创建新的跟踪器状态。
import sys
import cv2

def create_csrt_tracker():
    if hasattr(cv2, "TrackerCSRT_create"):
        return cv2.TrackerCSRT_create()
    if hasattr(cv2, "TrackerCSRT"):
        return cv2.TrackerCSRT.create()
    if hasattr(cv2, "legacy") and hasattr(cv2.legacy, "TrackerCSRT_create"):
        return cv2.legacy.TrackerCSRT_create()
    raise RuntimeError("CSRT tracker is unavailable; check your OpenCV build")

def select_and_init(frame):
    bbox = cv2.selectROI(
        "Select target", frame, showCrosshair=True, fromCenter=False
    )
    cv2.destroyWindow("Select target")

    x, y, w, h = map(int, bbox)
    if w <= 0 or h <= 0:
        return None, None

    tracker = create_csrt_tracker()
    tracker.init(frame, (x, y, w, h))
    return tracker, (x, y, w, h)

def main(video_path):
    cap = cv2.VideoCapture(video_path)
    if not cap.isOpened():
        raise RuntimeError(f"Cannot open video: {video_path}")

    ok, frame = cap.read()
    if not ok:
        cap.release()
        raise RuntimeError("Cannot read the first frame")

    tracker, bbox = select_and_init(frame)
    if tracker is None:
        cap.release()
        raise SystemExit("ROI selection canceled")

    print("Tracking started. Press q to quit, r to reselect target.")

    while True:
        ok, frame = cap.read()
        if not ok:
            break

        success, new_bbox = tracker.update(frame)
        display = frame.copy()

        if success:
            x, y, w, h = map(int, new_bbox)
            bbox = (x, y, w, h)
            cv2.rectangle(
                display, (x, y), (x + w, y + h), (0, 255, 0), 2
            )
            cv2.putText(
                display, "TRACKING", (20, 35),
                cv2.FONT_HERSHEY_SIMPLEX, 0.8, (0, 255, 0), 2
            )
        else:
            # 失败时不画旧 bbox,避免把过期位置伪装成当前跟踪结果。
            cv2.putText(
                display, "LOST - press r to reselect", (20, 35),
                cv2.FONT_HERSHEY_SIMPLEX, 0.8, (0, 0, 255), 2
            )

        cv2.imshow("Tracking", display)
        key = cv2.waitKey(30) & 0xFF

        if key == ord("q"):
            break
        if key == ord("r"):
            new_tracker, new_bbox = select_and_init(frame)
            if new_tracker is not None:
                tracker, bbox = new_tracker, new_bbox

    cap.release()
    cv2.destroyAllWindows()
    print("Tracking finished.")

if __name__ == "__main__":
    if len(sys.argv) != 2:
        raise SystemExit("Usage: python update_tracker.py <video_path>")
    main(sys.argv[1])
预期输出
Tracking started. Press q to quit, r to reselect target.
Tracking finished.
窗口中,定位成功时目标外显示绿色边界框和 TRACKING;某帧无法定位时只显示红色 LOST - press r to reselect,不会继续画上一次的旧框。视频结束或按 q 后,程序释放视频与窗口资源。
丢失目标时不要沿用旧结果
update() 失败后最危险的做法,是继续把上一帧的 bbox 输出给业务层。这样虽然画面看起来“还有框”,但框的位置已经没有当前帧证据。更可靠的策略是显式标记丢失,并根据业务需要选择重新检测、人工重选或终止。
示例中的 r 是最小恢复方案:在当前帧重新选 ROI,然后重新创建一个 CSRT 跟踪器并调用 init()。在自动化系统中,通常会用目标检测器替代人工选择,再把新的检测框交给跟踪器重新初始化。
验收跟踪循环
验证时至少观察三件事:目标正常运动时矩形框能连续跟随;遮挡或出画后程序进入 LOST 而不是保留旧位置;重新选取后又能恢复绿色跟踪框。只要这三条成立,逐帧状态更新、失败分支和重新初始化链路就已经连通。