
计算机视觉 / 系统课时
清理运动掩膜
清理运动掩膜
运动检测得到的前景掩膜常会出现零散白点、小孔洞和锯齿边缘。本节用二值阈值配合开运算、闭运算,把噪声区域压掉并填补目标内部缺口,得到更适合后续轮廓检测的稳定掩膜。
学习目标
- 用阈值把前景掩膜统一为可靠的二值图
- 根据噪声与孔洞类型选择开运算或闭运算
- 通过连通区域数量验证清理是否有效
清理思路
前景掩膜应尽量只保留真实运动目标。阈值负责把灰度不确定区域压成 0 或 255;开运算先腐蚀后膨胀,适合去掉尺寸小于结构元素的孤立亮点;闭运算先膨胀后腐蚀,适合填补目标内部的小黑洞和细缝。
结构元素决定“多大的细节会被当成噪声”。常用 cv2.getStructuringElement 创建椭圆核,因为它对各方向的边缘影响比较均衡。核越大、迭代次数越多,清理越强,但也越容易吃掉小目标或把相邻目标粘在一起。
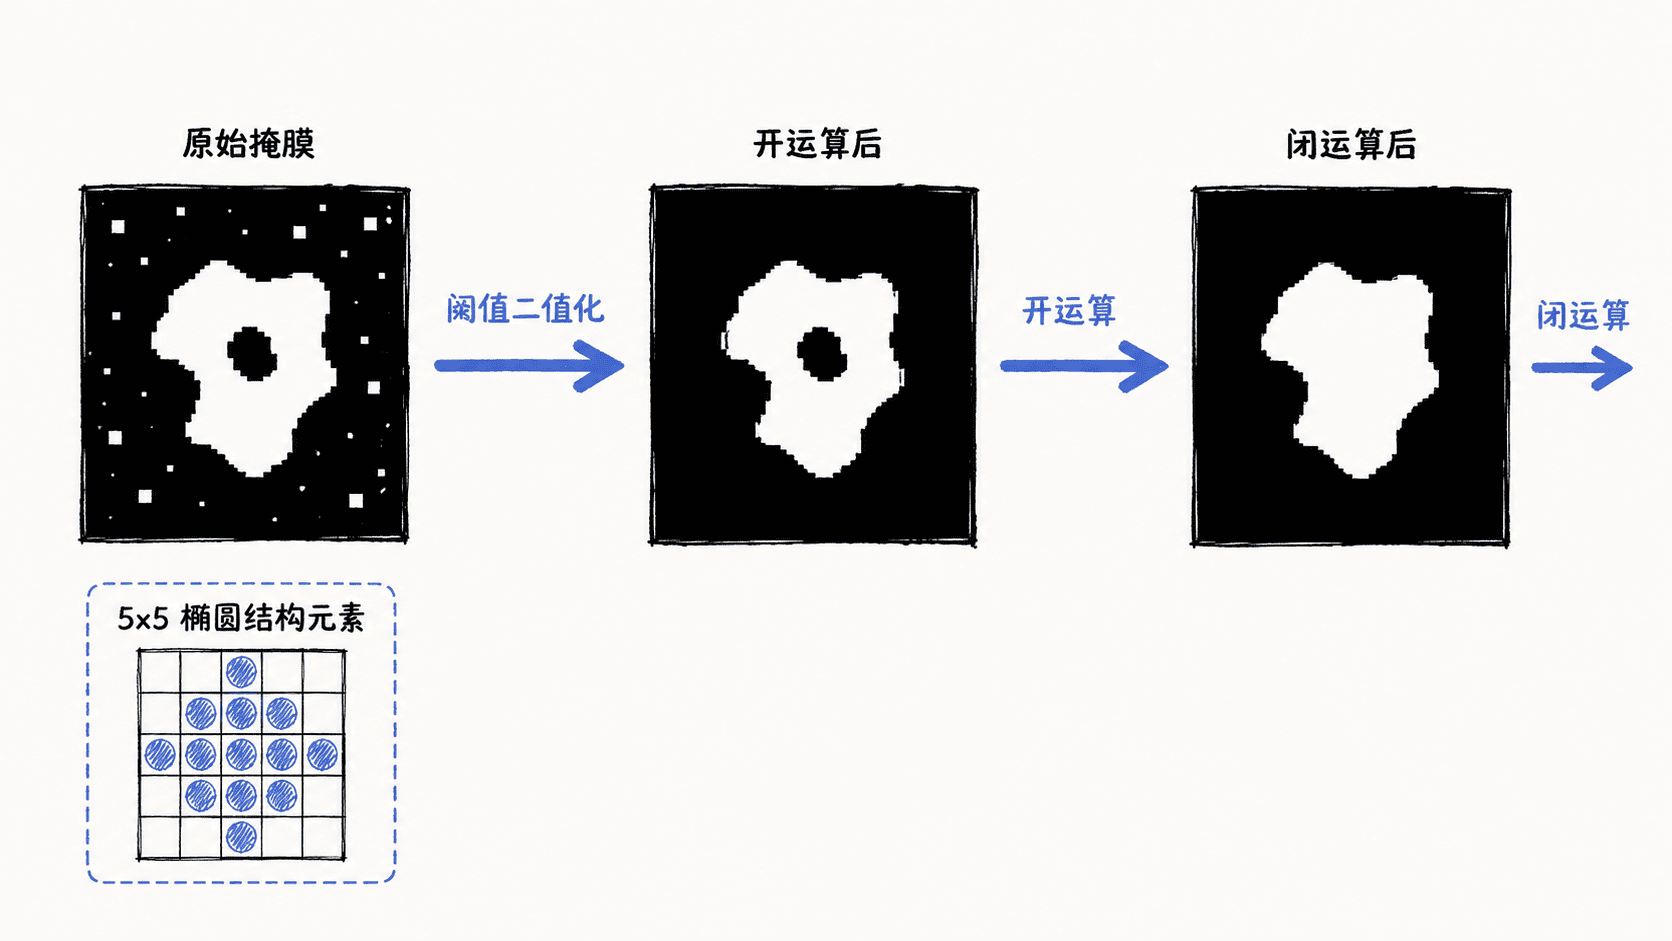
完整示例
下面用一张人工构造的掩膜模拟两个运动目标、内部孔洞和若干噪声点。代码先二值化,再执行一次开运算和两次闭运算,最后统计连通区域数量。
python
import cv2
import numpy as np

mask = np.zeros((200, 300), dtype=np.uint8)
cv2.rectangle(mask, (40, 50), (120, 150), 255, -1)
cv2.rectangle(mask, (170, 70), (250, 160), 255, -1)

# 模拟目标内部孔洞
cv2.circle(mask, (80, 100), 8, 0, -1)
cv2.circle(mask, (210, 110), 6, 0, -1)

# 模拟离散前景噪声
for point in [(10, 10), (20, 180), (150, 20), (290, 190), (130, 170), (160, 40)]:
    cv2.circle(mask, point, 2, 255, -1)

_, binary = cv2.threshold(mask, 127, 255, cv2.THRESH_BINARY)
kernel = cv2.getStructuringElement(cv2.MORPH_ELLIPSE, (5, 5))

opened = cv2.morphologyEx(binary, cv2.MORPH_OPEN, kernel, iterations=1)
cleaned = cv2.morphologyEx(opened, cv2.MORPH_CLOSE, kernel, iterations=2)

before_count, _ = cv2.connectedComponents(binary)
after_count, _ = cv2.connectedComponents(cleaned)

print(f"清理前连通区域: {before_count - 1}")
print(f"清理后连通区域: {after_count - 1}")
预期输出
text
清理前连通区域: 8
清理后连通区域: 2
connectedComponents 的返回数量包含背景,因此这里减去 1。从 8 个前景连通区域降到 2 个,说明孤立噪声已经被清除,同时两个主要目标仍保持独立。
调整核与迭代次数
如果噪声点仍大量存在,可以先把核从 (3, 3) 增大到 (5, 5),再观察小目标是否被误删;如果目标内部仍有孔洞,再增加闭运算迭代次数。不要同时大幅增大核和迭代次数,否则难以判断是哪一个参数造成目标形状失真。
判断清理是否足够
合格的掩膜不要求边缘绝对光滑,而应满足后续检测需求:背景碎片显著减少、主要目标内部没有大孔洞、相邻目标没有被错误粘连。完成这三项检查后再做轮廓提取,通常比继续叠加形态学操作更稳健。
按自己的节奏,确认真正理解。