
计算机视觉 / 系统课时
使用 Otsu 阈值
使用 Otsu 阈值
当灰度图中的前景和背景形成较明显的两类灰度分布时,Otsu 方法可以自动选择全局阈值,避免手工反复试数值。本节重点是理解它如何从直方图中找分界,并学会判断什么时候它值得使用。
学习目标
- 理解 Otsu 自动阈值的判定依据
- 掌握
cv2.threshold与cv2.THRESH_OTSU的组合用法 - 能根据灰度直方图判断 Otsu 适用与不适用的场景
Otsu 在优化什么
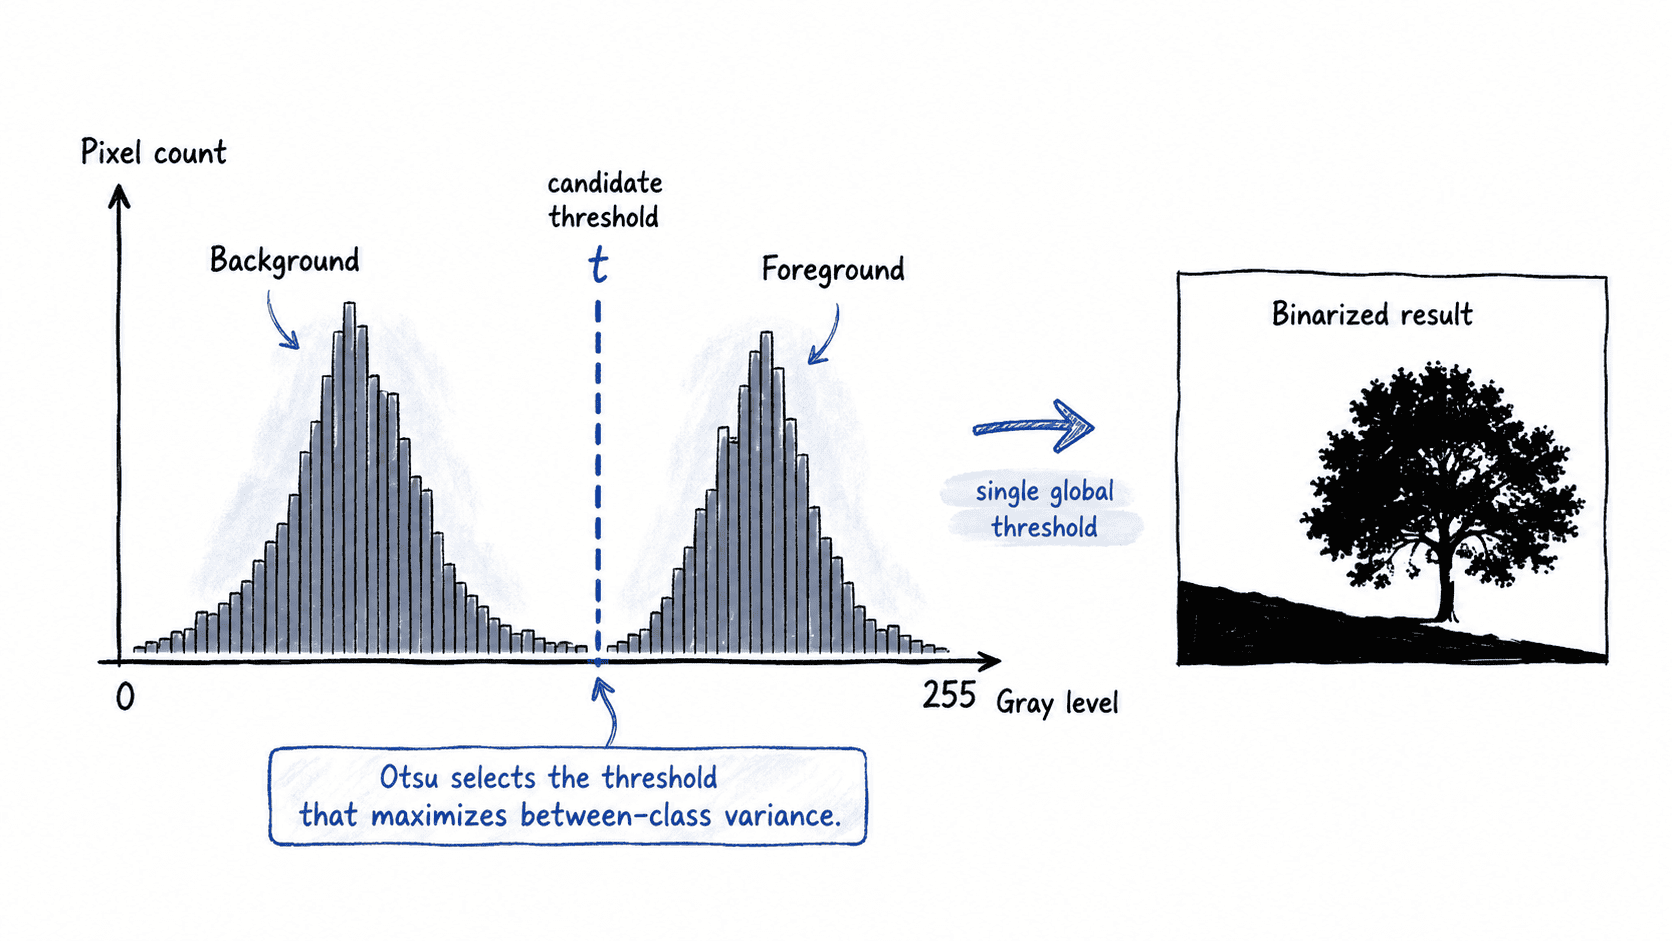
Otsu 把灰度图按候选阈值 分成两组,并寻找一个能让组内尽量集中、组间尽量分离的阈值。常见等价描述是最大化类间方差:
其中 、 是两类像素占比,、 是两类平均灰度。算法会遍历可能的灰度分界,选择类间方差最大的那个 t。
这意味着 Otsu 不是“找直方图最低点”的简单规则。它综合考虑两侧像素数量和均值距离,所以即使谷底并不完全对称,也可能得到合理阈值。
从灰度分布判断是否适合
Otsu 最适合前景和背景能在灰度上形成两类相对集中的分布,例如浅色背景上的深色印刷字符、亮背景上的暗色零件轮廓。实际直方图不必严格只有两个峰,但至少应存在较清晰的可分结构。
若图像存在强烈阴影、局部曝光差异或多个材质导致的多峰分布,一个全局阈值通常无法同时照顾所有区域。此时即使 Otsu 给出一个数学上最优的全局阈值,视觉分割仍可能很差,应优先考虑光照校正或自适应阈值。
噪声也会让直方图变宽。对带有细碎噪点的图像,先做适度高斯模糊通常能让两类分布更集中,但过度模糊会侵蚀小目标边界。
完整示例与验证
OpenCV 通过 cv2.threshold 返回两个值:实际采用的阈值和二值图。使用 Otsu 时,把 cv2.THRESH_OTSU 与二值化类型按位或组合,传入的数值阈值可写 0,因为真正的阈值由算法计算。
import cv2
import numpy as np

rng = np.random.default_rng(7)

# 两组灰度分别模拟较暗前景和较亮背景
left = rng.normal(65, 8, (200, 150))
right = rng.normal(185, 10, (200, 150))
image = np.hstack([left, right])
image = np.clip(image, 0, 255).astype(np.uint8)

threshold_value, binary = cv2.threshold(
    image,
    0,
    255,
    cv2.THRESH_BINARY | cv2.THRESH_OTSU,
)

print("threshold:", threshold_value)
print("shape:", binary.shape)
print("values:", np.unique(binary).tolist())
预期输出
threshold: <VALUE>
shape: (200, 300)
values: [0, 255]
<VALUE> 是 Otsu 自动计算的阈值,具体数值可能因 OpenCV 版本和浮点处理细节略有差异。验证时重点看它位于两组主要灰度之间,并确认输出仍是仅含 0 与 255 的二值图。
常见误区与边界
cv2.THRESH_OTSU 解决的是“全局阈值选多少”,并不会改变全局阈值本身的限制。若同一物体在阴影区是灰色、在亮区接近白色,Otsu 仍只能给整幅图一个阈值。
另一个常见误区是只看返回的阈值数值,不检查二值结果。阈值是否合理必须结合目标分割质量判断;直方图近似双峰、光照较均匀时,Otsu 通常是可靠起点,而复杂光照和多类灰度场景更适合先做预处理或改用局部方法。