
计算机视觉 / 系统课时
初始化单目标跟踪
初始化单目标跟踪
单目标跟踪要先在第一帧明确“追踪哪个区域”,再让跟踪器建立内部状态。本课使用 CSRT 创建跟踪器、交互选择初始边界框并调用 init(),最终得到可交给后续逐帧 update() 的已初始化跟踪状态。
学习目标
- 理解第一帧、初始边界框与跟踪器状态之间的关系
- 使用
cv2.selectROI()指定目标并完成 CSRT 初始化 - 识别空边界框、版本差异与无图形界面环境等常见边界
初始化状态由什么组成
跟踪器不能只凭“视频里有一个目标”开始工作。初始化至少需要两个输入:一张包含目标的初始帧,以及一个 (x, y, w, h) 边界框。x、y 是左上角坐标,w、h 是宽和高;跟踪器据此提取目标外观与空间信息,形成后续帧定位所需的内部状态。
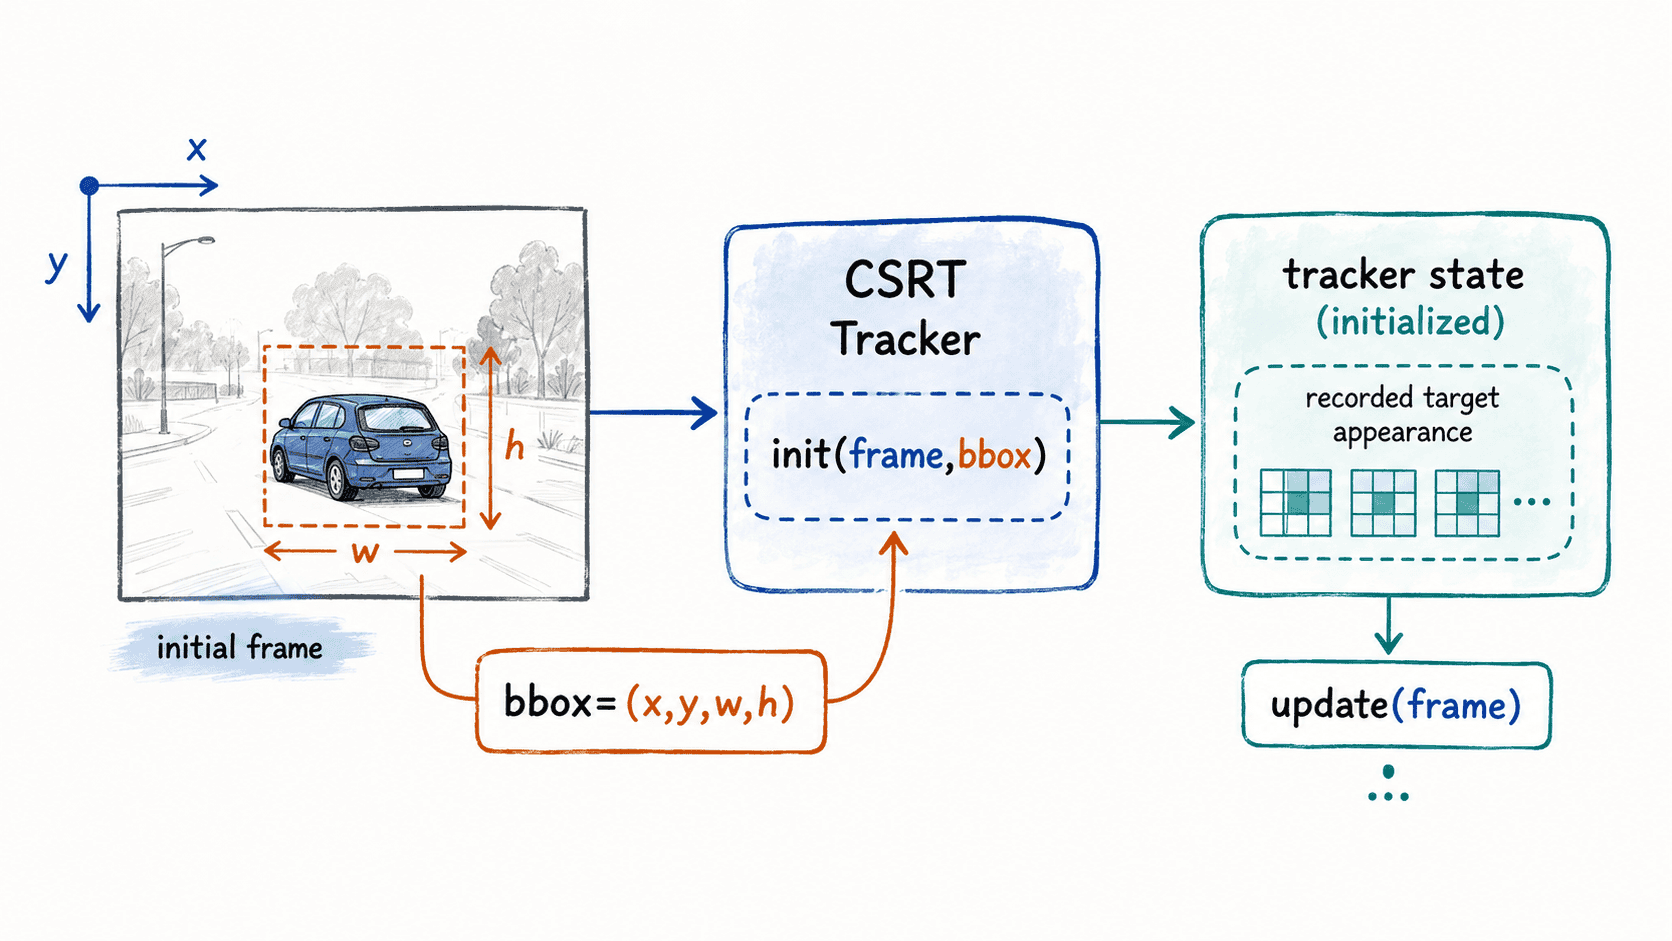
初始化只做一次。后续帧的位置变化由 update() 估计,不应每帧重新调用 init(),否则就失去了“跟踪”连续状态的意义。
创建跟踪器并指定目标
下面脚本读取视频第一帧,通过鼠标框选目标,再创建 CSRT 跟踪器。不同 OpenCV 4.x 构建可能暴露不同的 Python 创建入口,因此辅助函数同时兼容常见的新接口和 legacy 接口。
python
import sys
import cv2

def create_csrt_tracker():
    if hasattr(cv2, "TrackerCSRT_create"):
        return cv2.TrackerCSRT_create()
    if hasattr(cv2, "TrackerCSRT"):
        return cv2.TrackerCSRT.create()
    if hasattr(cv2, "legacy") and hasattr(cv2.legacy, "TrackerCSRT_create"):
        return cv2.legacy.TrackerCSRT_create()
    raise RuntimeError("CSRT tracker is unavailable; check your OpenCV build")

def main(video_path):
    cap = cv2.VideoCapture(video_path)
    if not cap.isOpened():
        raise RuntimeError(f"Cannot open video: {video_path}")

    ok, frame = cap.read()
    if not ok:
        cap.release()
        raise RuntimeError("Cannot read the first frame")

    # 鼠标拖出矩形后按 Enter 或 Space 确认;取消会得到空 ROI。
    bbox = cv2.selectROI(
        "Select target", frame, showCrosshair=True, fromCenter=False
    )
    cv2.destroyWindow("Select target")

    x, y, w, h = map(int, bbox)
    if w <= 0 or h <= 0:
        cap.release()
        raise SystemExit("ROI selection canceled")

    tracker = create_csrt_tracker()
    # init() 建立第一帧目标模型;当前 Python API 不需要依赖其返回值判断成功。
    tracker.init(frame, (x, y, w, h))

    preview = frame.copy()
    cv2.rectangle(preview, (x, y), (x + w, y + h), (0, 255, 0), 2)
    print(f"Tracker initialized, bbox=({x}, {y}, {w}, {h})")
    cv2.imshow("Initialized", preview)
    cv2.waitKey(0)

    cap.release()
    cv2.destroyAllWindows()

if __name__ == "__main__":
    if len(sys.argv) != 2:
        raise SystemExit("Usage: python init_tracker.py <video_path>")
    main(sys.argv[1])
预期输出
text
Tracker initialized, bbox=(<VALUE>, <VALUE>, <VALUE>, <VALUE>)四个 <VALUE> 由实际框选区域决定。窗口中应显示第一帧,目标外有绿色矩形框;按任意键后程序结束。如果框选后取消,程序会输出 ROI selection canceled,且不会创建无效跟踪状态。
验证边界框是否合格
初始框应该尽量包住目标主体,同时避免纳入大量背景。框太大时,背景纹理会干扰目标模型;框太小则可能丢失目标的稳定特征。对于运动快、遮挡明显或尺度变化较大的目标,初始化质量会直接影响后续稳定性。
如果运行时找不到 CSRT 创建接口,通常意味着当前 OpenCV 构建没有包含对应跟踪模块。不要把这种情况误判为边界框错误;应先确认安装包和版本,再进行目标初始化。
按自己的节奏,确认真正理解。