
计算机视觉 / 系统课时
提取 ORB 特征
提取 ORB 特征
ORB 把关键点检测、方向估计和二进制描述子计算组合成一套可直接用于匹配的流程。本节用 OpenCV 提取 ORB 关键点与描述子,读懂常用参数,并确认输出矩阵的形状和类型,为后续 Hamming 距离匹配做好准备。
学习目标
- 理解 ORB 的关键点与二进制描述子分别承担什么职责
- 能使用
cv2.ORB_create和detectAndCompute完成特征提取 - 能根据特征数量、尺度范围和图像边界调整核心参数
ORB 最终产出什么
ORB 先在多尺度图像上寻找 FAST 类型的关键点,再估计关键点方向,最后计算旋转后的 BRIEF 风格二进制描述子。关键点负责回答“特征在哪里、尺度和方向是什么”,描述子负责回答“这个局部区域长什么样”。
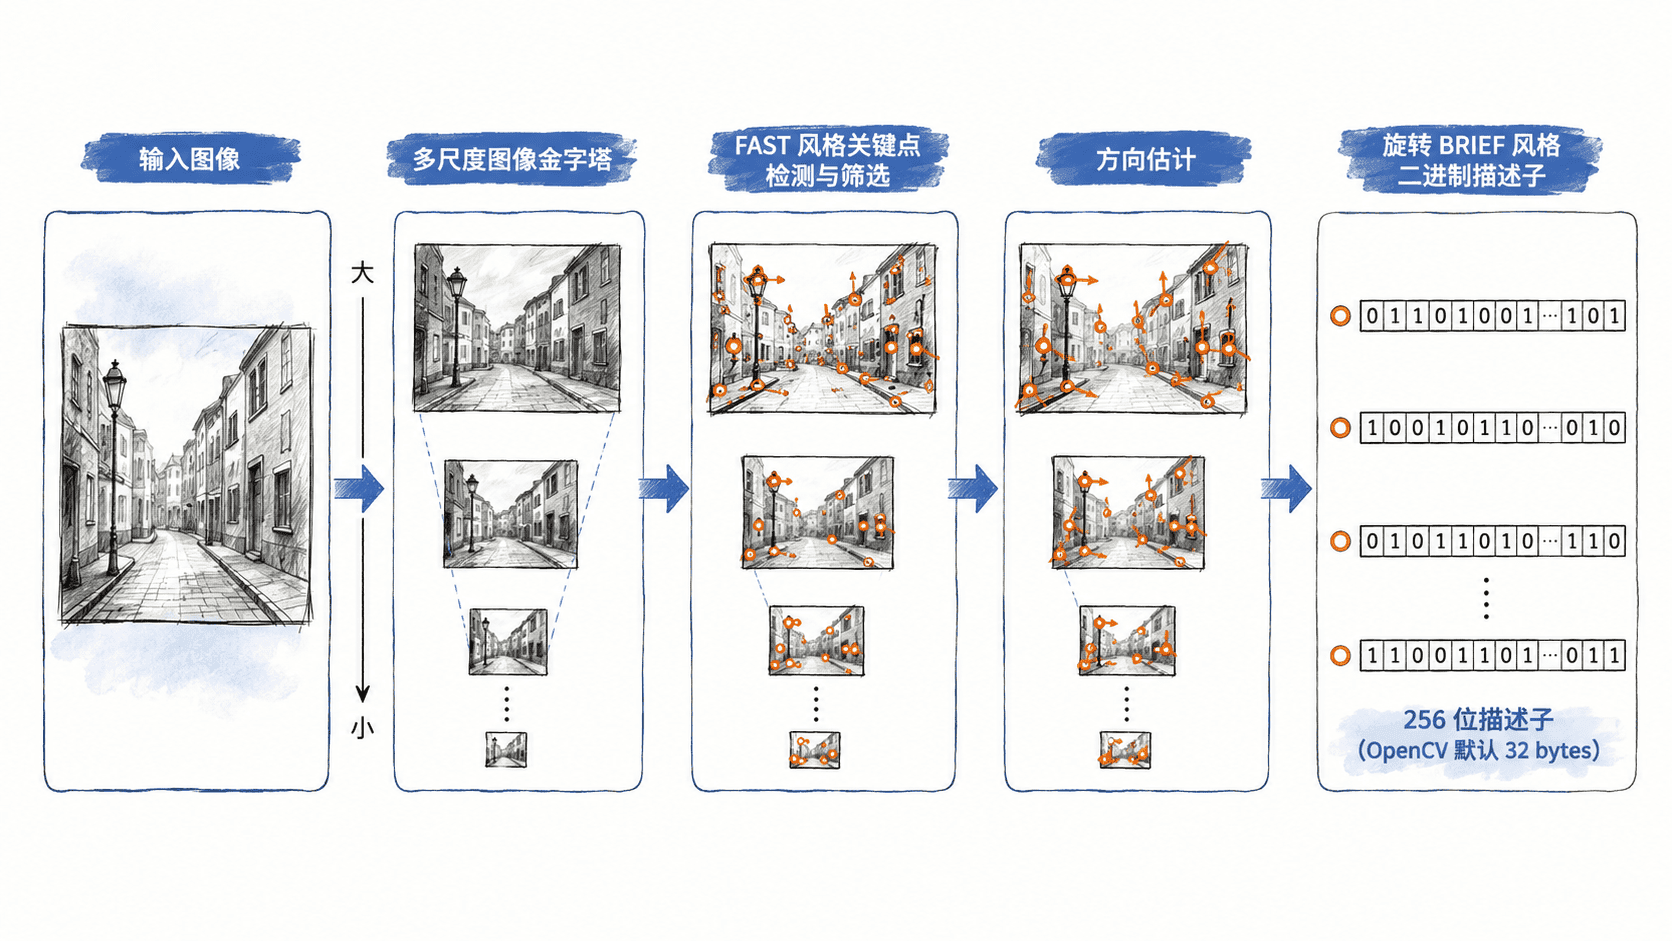
在 OpenCV 默认配置下,每个 ORB 描述子占 32 字节,也就是 256 位,数据类型为无符号 8 位整数。若检测到 个可描述的关键点,描述子矩阵通常是 N x 32;若没有找到关键点,描述子可能为 None。
核心参数如何改变结果
| 参数 | 作用 | 调整方向 |
|---|---|---|
nfeatures |
希望保留的最大特征数量 | 场景复杂或需要更高覆盖率时增大 |
scaleFactor |
相邻金字塔层的尺度比例 | 越接近 1,尺度采样更细但计算更多 |
nlevels |
金字塔层数 | 增大可覆盖更宽尺度变化 |
edgeThreshold |
排除靠近图像边界的区域 | 太大可能损失边缘附近可用特征 |
fastThreshold |
FAST 检测阈值 | 降低可得到更多弱角点,也更容易引入不稳定点 |
WTA_K |
描述子每次比较使用的采样点数 | 使用 3 或 4 时匹配应采用 NORM_HAMMING2 |
nfeatures 是上限而不是保证值。低纹理图像即使把它设得很大,也可能只能得到少量特征;相反,盲目降低 fastThreshold 虽然能增加点数,却可能降低重复检测的稳定性。
提取并检查 ORB 描述子
下面的脚本读取图片,提取 ORB 特征,在输出图上绘制关键点的尺度和方向,并打印描述子矩阵信息。
import argparse
import cv2

parser = argparse.ArgumentParser()
parser.add_argument("input", help="输入图片路径")
parser.add_argument("output", help="关键点可视化图片路径")
args = parser.parse_args()

image = cv2.imread(args.input)
if image is None:
    raise SystemExit(f"无法读取图片: {args.input}")

gray = cv2.cvtColor(image, cv2.COLOR_BGR2GRAY)

orb = cv2.ORB_create(
    nfeatures=800,
    scaleFactor=1.2,
    nlevels=8,
    fastThreshold=20,
)

keypoints, descriptors = orb.detectAndCompute(gray, None)

view = cv2.drawKeypoints(
    image,
    keypoints,
    None,
    flags=cv2.DRAW_MATCHES_FLAGS_DRAW_RICH_KEYPOINTS,
)
cv2.imwrite(args.output, view)

print(f"关键点数: {len(keypoints)}")
if descriptors is None:
    print("描述子: None")
else:
    print(f"描述子形状: {descriptors.shape}")
    print(f"描述子类型: {descriptors.dtype}")
print(f"已写入: {args.output}")
运行示例:
python orb_features.py scene.jpg orb-output.jpg对于包含足够纹理的普通场景图,预期输出形态如下:
关键点数: <VALUE>
描述子形状: (<VALUE>, 32)
描述子类型: uint8
已写入: orb-output.jpg
两个 <VALUE> 应相同,因为每一行描述子对应一个成功计算描述子的关键点。若输出 描述子: None,先检查图片是否几乎纯色、尺寸是否过小,或 fastThreshold 是否过高。
为后续匹配保留正确的距离度量
ORB 描述子是二进制串,不应使用针对浮点向量的欧氏距离。默认 WTA_K=2 时,使用 cv2.NORM_HAMMING;只有把 WTA_K 设为 3 或 4 时,才改用 cv2.NORM_HAMMING2。
ORB 对旋转和一定范围的尺度变化具有实用鲁棒性,但它并不能单独解决大幅透视变化、重复纹理或错误对应。进入图像对齐流程时,应在描述子匹配之后继续做比值筛选、交叉检查或 RANSAC 几何验证,而不是把“关键点多”直接当作匹配可靠。