
计算机视觉 / 系统课时
计算轮廓质心
计算轮廓质心
轮廓质心用于把一个形状压缩成可定位的中心点,常见于目标标注、轨迹跟踪和几何测量。本节使用 cv2.moments() 得到图像矩,再由一阶矩计算质心,并对零面积轮廓做显式保护,避免除零异常。
学习目标
- 理解
m00、m10、m01与轮廓质心的关系 - 使用
cv2.moments()计算质心坐标 - 正确处理面积为零或退化轮廓
用图像矩得到质心
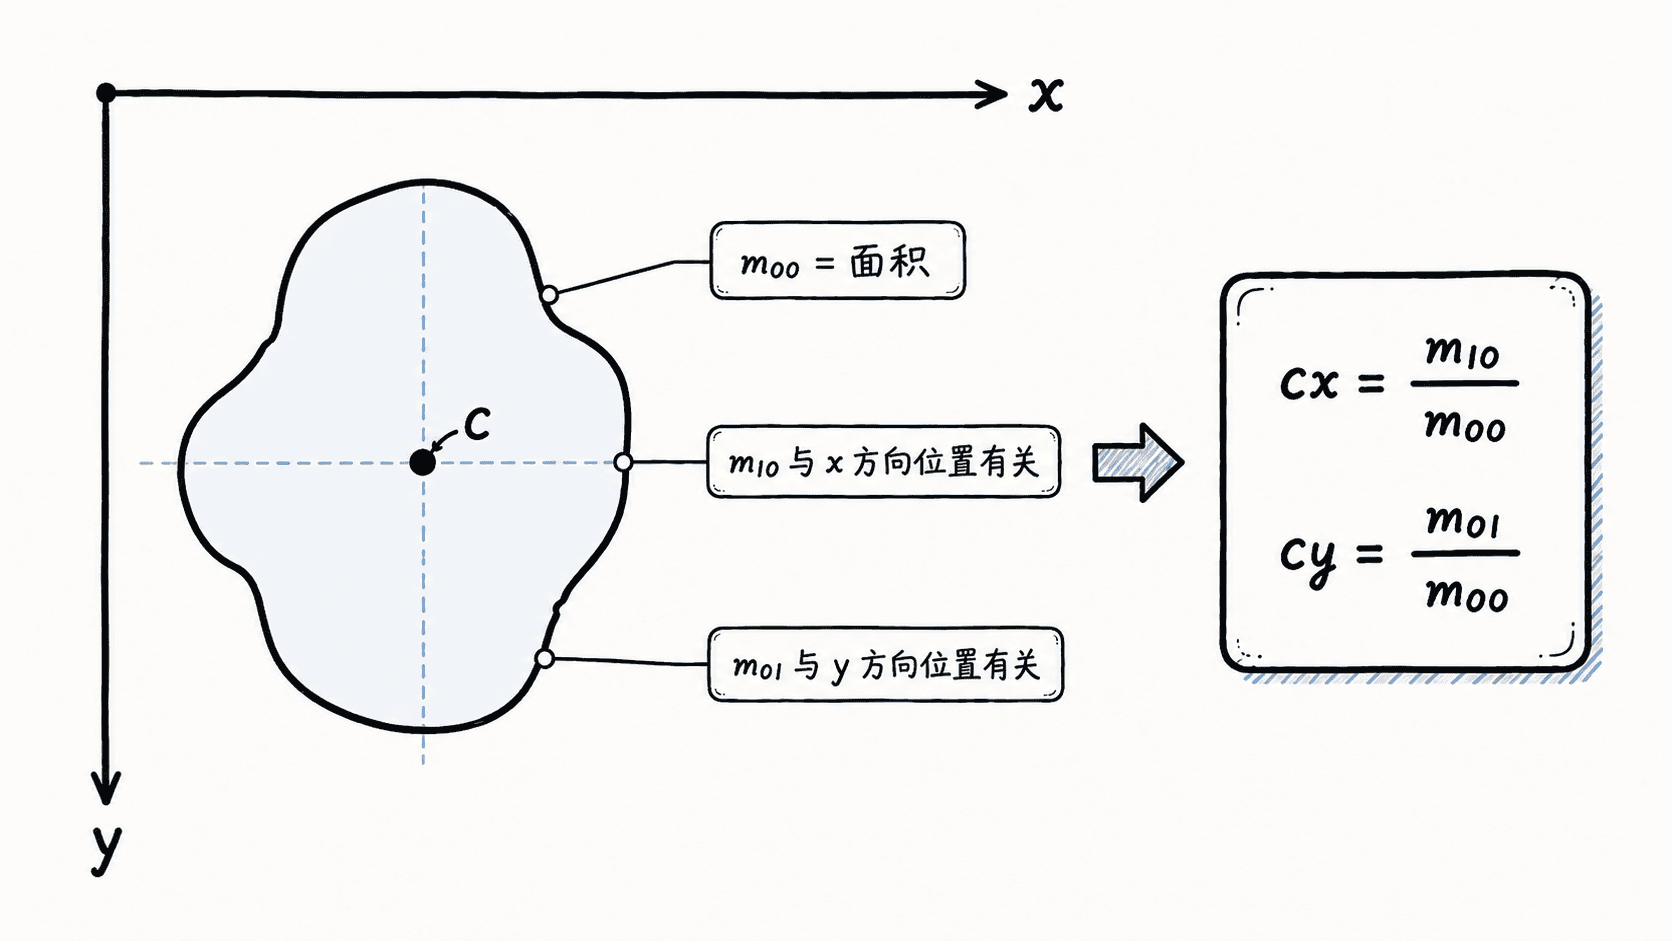
OpenCV 的 cv2.moments() 会为轮廓计算一组空间矩。对普通二维轮廓,零阶矩 m00 反映面积,一阶矩 m10、m01 则把像素位置纳入加权。只要 m00 不为零,质心可写为:
这里的坐标仍使用图像坐标系:原点在左上角,x 向右增大,y 向下增大。质心是由整个轮廓区域的几何分布决定的,不等同于外接矩形中心。
完整计算示例
下面直接构造一个 100×60 的矩形轮廓,它的几何中心应为 (60, 50);同时再构造三个共线点,验证退化轮廓不会触发除零。
python
import cv2
import numpy as np

def contour_centroid(contour):
    moments = cv2.moments(contour)
    area_moment = moments["m00"]

    # 退化轮廓可能没有有效面积,必须先保护分母。
    if abs(area_moment) < 1e-8:
        return None

    cx = moments["m10"] / area_moment
    cy = moments["m01"] / area_moment
    return cx, cy

rectangle = np.array(
    [[[10, 20]], [[110, 20]], [[110, 80]], [[10, 80]]],
    dtype=np.int32,
)
line_contour = np.array(
    [[[10, 10]], [[20, 20]], [[30, 30]]],
    dtype=np.int32,
)

center = contour_centroid(rectangle)
print(f"centroid=({center[0]:.1f}, {center[1]:.1f})")
print(f"zero_area={contour_centroid(line_contour)}")
预期输出
text
centroid=(60.0, 50.0)
zero_area=None
如果轮廓来自 cv2.findContours(),可以把其中任意一个 contour 直接传给同一个函数,不需要先转换成掩膜图像。
为什么要检查 m00
线段、单点、严重退化的轮廓都可能得到 m00 == 0。若直接执行除法,会产生异常或无意义坐标。实际工程中更稳妥的做法是把这种情况当作“没有可定义的面积质心”,返回 None、跳过该目标,或按业务规则选择另一种中心定义。
坐标取整与后续使用
cv2.moments() 计算出的质心通常是浮点数。若只是用 cv2.circle() 在图像上标点,可以使用 round() 后转成整数;若质心还要参与距离、速度或姿态计算,应尽量保留浮点精度,避免过早取整积累误差。
计算轮廓质心的关键不是公式本身,而是先确认轮廓具有有效面积。只要把 m00 的零值检查固定进工具函数,就能让同一套代码安全处理正常目标和退化边界。
按自己的节奏,确认真正理解。