
计算机视觉 / 系统课时
估计单应性矩阵
估计单应性矩阵
当两幅图像中的同一平面区域已经获得若干匹配点时,可以用单应性矩阵描述它们之间的透视映射。本节用 cv2.findHomography() 配合 RANSAC 从含错误匹配的数据中估计矩阵,并利用返回的掩码区分内点与离群点。
学习目标
- 理解单应性矩阵能够表达的平面透视变换。
- 使用 RANSAC 从匹配点中稳健估计
3×3单应性矩阵。 - 根据
mask识别内点、离群点并判断估计是否可信。
单应性解决什么问题
单应性矩阵 H 把一幅图像中的二维点映射到另一幅图像。它适用于同一平面物体的不同视角,或相机仅发生旋转等可近似为平面投影的情况。估计至少需要 4 对不共线的对应点;实际特征匹配通常会混入错误配对,因此只用最小点集直接求解很容易被离群点破坏。
cv2.findHomography(srcPoints, dstPoints, method, ransacReprojThreshold) 中,srcPoints 表示起点坐标,dstPoints 表示目标坐标。使用 cv2.RANSAC 时,OpenCV 会反复抽取候选点集估计矩阵,再按重投影误差把匹配划分为内点和离群点。
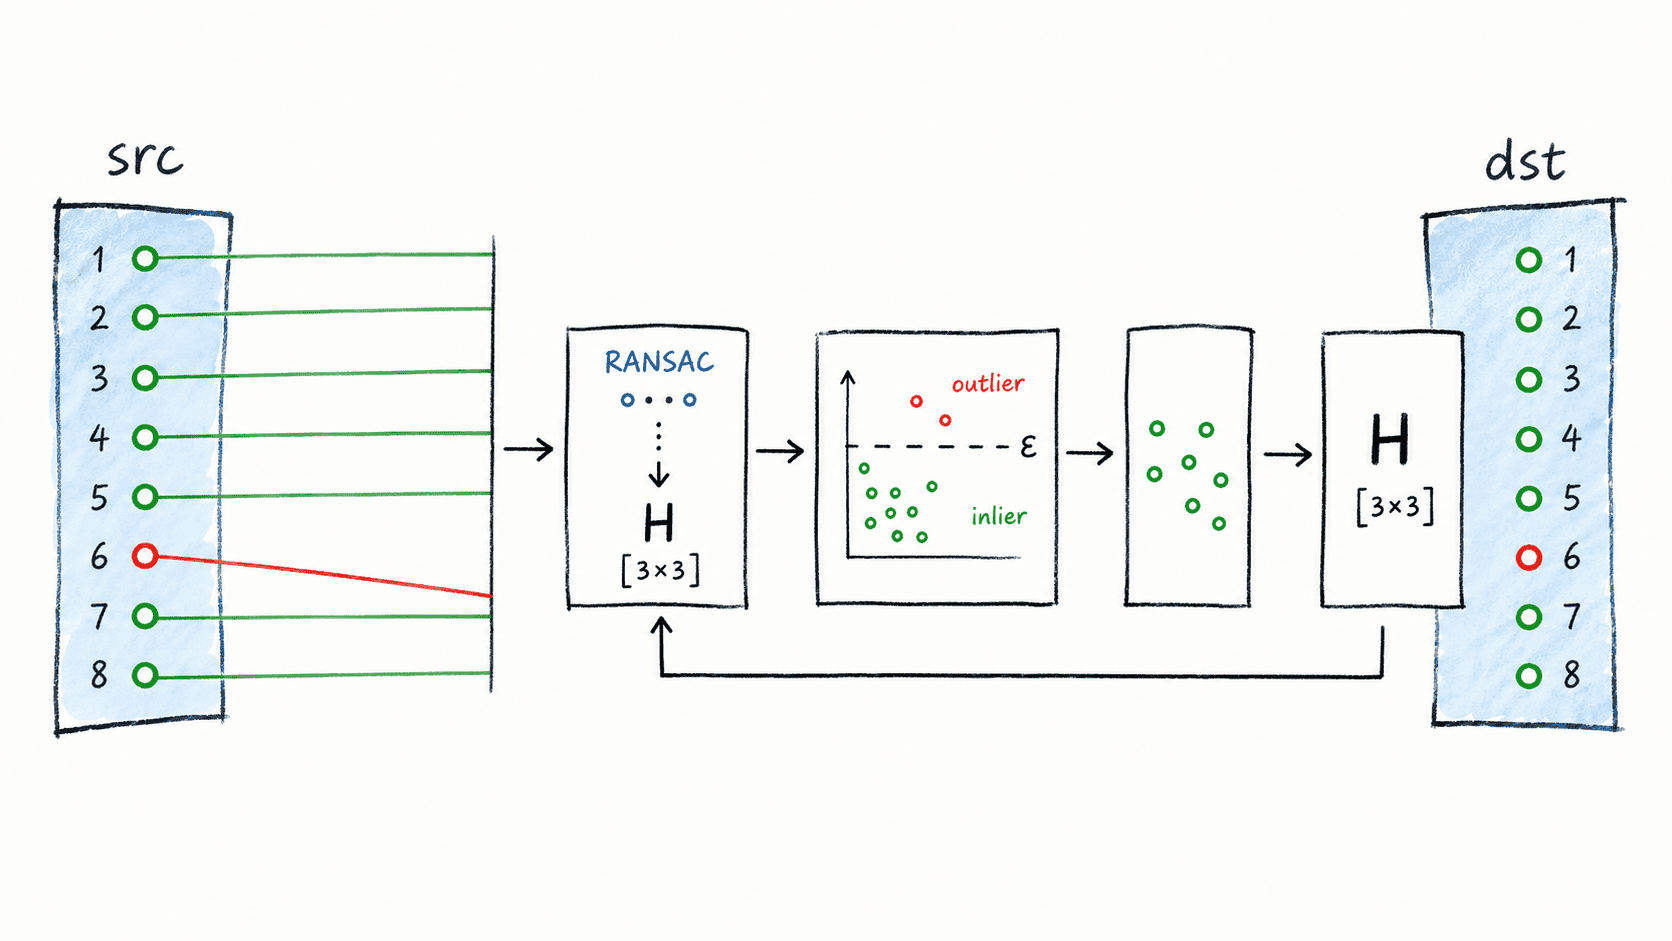
用 RANSAC 估计矩阵
下面构造 8 对匹配点,其中第 7 对故意设为错误匹配。真实项目中,这些坐标通常来自特征点匹配结果。
import cv2
import numpy as np

src = np.float32([
    [0, 0], [100, 0], [100, 100], [0, 100],
    [50, 0], [100, 50], [50, 100], [0, 50]
]).reshape(-1, 1, 2)

h_true = np.array([
    [1.0, 0.08, 30.0],
    [0.03, 1.0, 20.0],
    [0.0005, 0.0003, 1.0]
], dtype=np.float64)

dst = cv2.perspectiveTransform(src, h_true)
dst[6, 0] = [260, 40]  # 人为制造一对离群匹配

h, mask = cv2.findHomography(
    src, dst, cv2.RANSAC, ransacReprojThreshold=2.0
)

if h is None or mask is None:
    raise RuntimeError("单应性估计失败")

h = h / h[2, 2]
print("H:")
for row in h:
    print(" ".join(f"{value:.4f}" for value in row))

flags = mask.ravel().tolist()
print("mask:", flags)
print("inliers:", int(mask.sum()))
print("outliers:", len(mask) - int(mask.sum()))
预期输出
H:
1.0000 0.0800 30.0000
0.0300 1.0000 20.0000
0.0005 0.0003 1.0000
mask: [1, 1, 1, 1, 1, 1, 0, 1]
inliers: 7
outliers: 1
mask 与输入匹配点一一对应,值为 1 的位置是最终模型接受的内点,值为 0 的位置是离群点。不同 OpenCV 版本在浮点末位上可能略有差异,但内点关系和矩阵应与示例一致。
阈值决定什么是内点
ransacReprojThreshold 的单位通常是像素。阈值过小会把存在定位误差的正确匹配误判为离群点;阈值过大则可能让错误匹配进入内点集合。应结合图像分辨率、关键点定位精度和场景透视变化调整,而不是固定照搬某个数值。
判断估计结果是否可用
除检查 h is not None 外,还应关注内点数量、内点比例和空间分布。通常至少要保证有 4 个有效内点,并让它们覆盖待对齐区域,而不是挤在一条边或一个角落。完成这一步后,应把 mask 用于过滤匹配点,再将估计出的 H 交给 cv2.warpPerspective() 做图像对齐或透视校正。