
计算机视觉 / 系统课时
检测角点
检测角点
角点是图像中在两个方向上都发生明显灰度变化的位置,通常比平坦区域和单一边缘更适合跟踪、配准与特征匹配。本节用 Harris 与 Shi-Tomasi 两种方法完成检测,并通过同一张图的输出理解参数如何影响角点数量与稳定性。
学习目标
- 理解角点与平坦区域、边缘的响应差异
- 能使用 OpenCV 运行 Harris 与 Shi-Tomasi 角点检测
- 能根据角点密度和分布调整阈值、质量因子与最小距离
角点为什么容易被重新找到
把一个小窗口放在平坦区域上,向任意方向移动时像素变化都很小;放在边缘上,只有垂直于边缘移动时变化明显;放在角点上,无论向哪个主要方向移动,窗口内容都会明显改变。因此角点具有更强的二维定位能力。
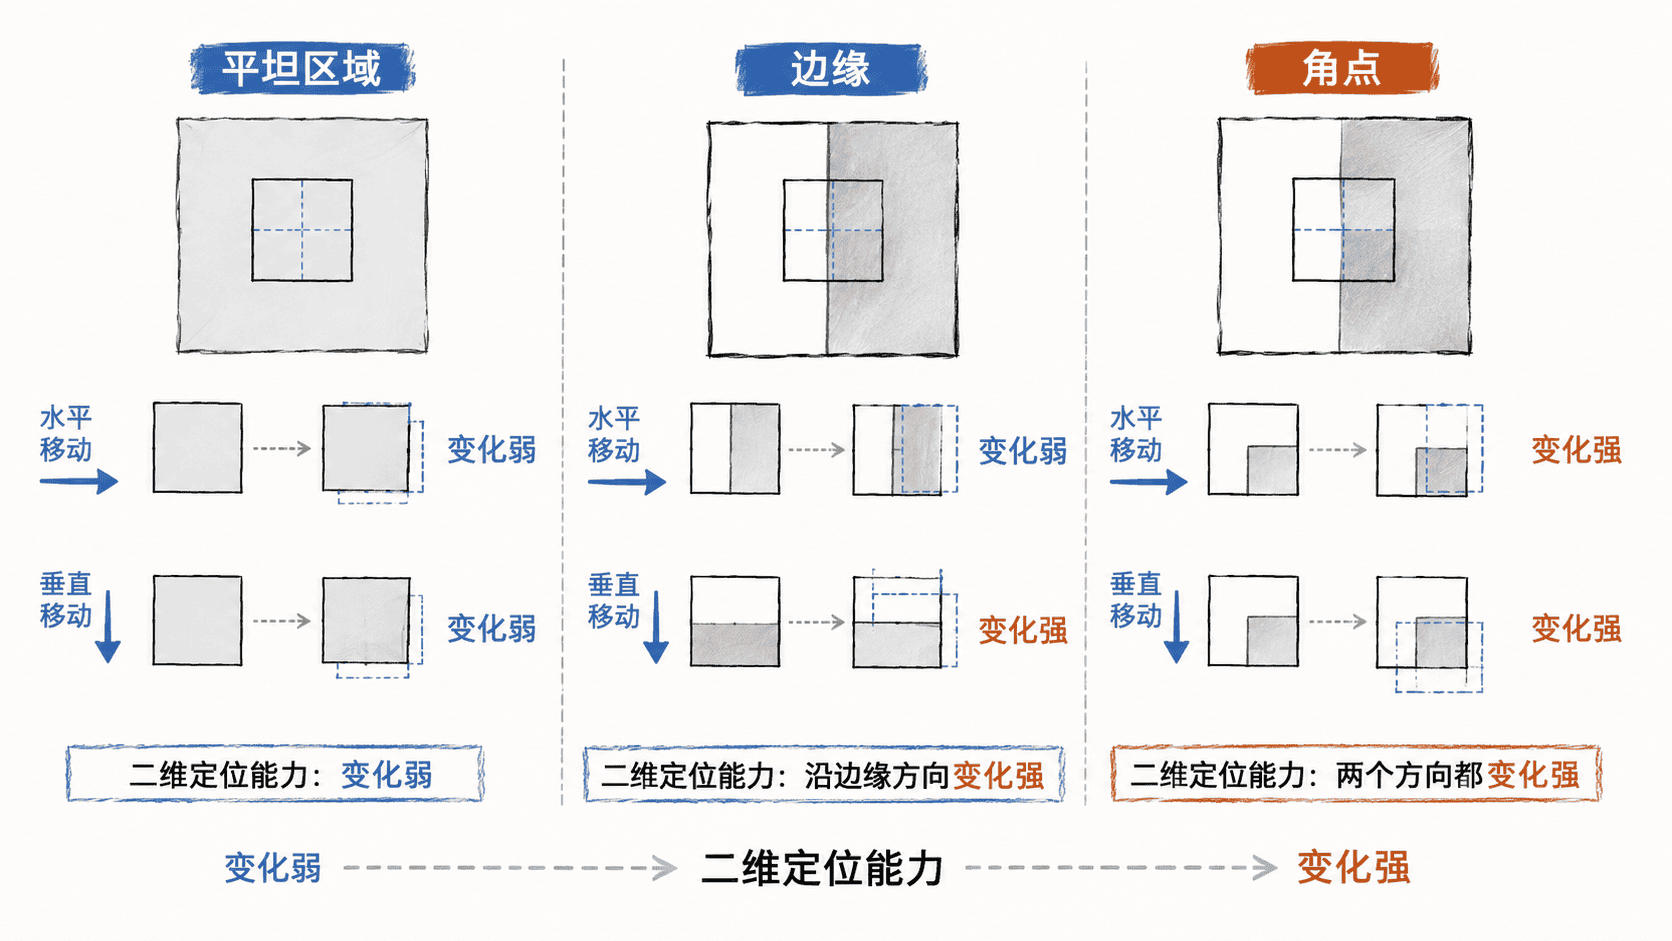
Harris 会为每个像素计算角点响应,再由阈值决定哪些位置保留;Shi-Tomasi 则直接根据局部矩阵的较小特征值筛选“好角点”。二者目标相近,但 OpenCV 的 goodFeaturesToTrack 更适合直接控制最终角点数量和间距。
Harris 与 Shi-Tomasi 怎么选
| 方法 | 主要控制项 | 更适合的情况 |
|---|---|---|
| Harris | blockSize、ksize、k、响应阈值 |
需要观察连续角点响应或自行设计后处理 |
| Shi-Tomasi | maxCorners、qualityLevel、minDistance |
希望直接得到稀疏、分布较好的角点集合 |
Harris 的阈值通常写成最大响应的一定比例。比例过低会把噪声和边缘附近响应一起保留,过高则可能只剩少量强角点。Shi-Tomasi 的 qualityLevel 越大,保留条件越严格;minDistance 用来避免多个角点挤在同一局部区域。
在同一张图上运行两种检测
下面的脚本读取一张图片,分别检测 Harris 和 Shi-Tomasi 角点,并把两种结果并排保存。Harris 结果先做阈值分割,再按连通区域质心画圆,因此计数表示阈值响应区域的数量,而不是响应像素数。
import argparse
import cv2
import numpy as np

parser = argparse.ArgumentParser()
parser.add_argument("input", help="输入图片路径")
parser.add_argument("output", help="结果图片路径")
args = parser.parse_args()

image = cv2.imread(args.input)
if image is None:
    raise SystemExit(f"无法读取图片: {args.input}")

gray = cv2.cvtColor(image, cv2.COLOR_BGR2GRAY)

# Harris:阈值化响应,再以连通区域质心作为可视化角点。
response = cv2.cornerHarris(np.float32(gray), 2, 3, 0.04)
response = cv2.dilate(response, None)
mask = np.uint8(response > 0.01 * response.max())
_, _, _, centroids = cv2.connectedComponentsWithStats(mask)

harris_view = image.copy()
for x, y in centroids[1:]:
    cv2.circle(harris_view, (int(x), int(y)), 4, (0, 0, 255), 1)

# Shi-Tomasi:直接限制最多角点数,并控制角点之间的最小距离。
corners = cv2.goodFeaturesToTrack(
    gray,
    maxCorners=200,
    qualityLevel=0.01,
    minDistance=10,
    blockSize=3,
)

shi_view = image.copy()
shi_count = 0 if corners is None else len(corners)
if corners is not None:
    for point in corners:
        x, y = point.ravel()
        cv2.circle(shi_view, (int(x), int(y)), 4, (0, 255, 0), 1)

result = np.hstack([harris_view, shi_view])
cv2.imwrite(args.output, result)

print(f"Harris 角点数: {len(centroids) - 1}")
print(f"Shi-Tomasi 角点数: {shi_count}")
print(f"已写入: {args.output}")
运行示例:
python corners.py scene.jpg corners-output.jpg预期输出:
Harris 角点数: <VALUE>
Shi-Tomasi 角点数: <VALUE>
已写入: corners-output.jpg
<VALUE> 会随图片内容和参数变化。打开输出图时,左半边红圈是 Harris 结果,右半边绿圈是 Shi-Tomasi 结果;如果角点主要集中在物体轮廓交汇、纹理转折或明显结构点附近,说明检测方向基本合理。
调参时先看分布而不是数量
角点越多并不代表越好。用于跟踪或匹配时,应优先保留位置稳定、彼此有间距、覆盖主要目标区域的角点。若 Harris 在边缘附近形成大片响应,先提高相对阈值;若 Shi-Tomasi 过密,增大 minDistance;若弱纹理区域完全没有点,再适度降低 qualityLevel。
对于后续光流跟踪,Shi-Tomasi 往往更省事,因为它直接返回有限且分散的点;需要研究角点响应本身或自定义非极大值抑制时,Harris 更灵活。