
计算机视觉 / 系统课时
近似多边形轮廓
近似多边形轮廓
原始轮廓往往包含大量相邻点,直接用于形状识别、角点统计或绘制会显得冗余。本节用 cv2.arcLength() 计算周长,再按周长比例设置 epsilon,通过 cv2.approxPolyDP() 把复杂边界压缩为保留主要转折的多边形。
学习目标
- 理解
epsilon如何控制轮廓简化程度 - 根据轮廓周长设置相对稳定的近似精度
- 使用
cv2.approxPolyDP()得到多边形顶点并验证结果
近似精度决定保留多少细节
cv2.approxPolyDP() 实现 Douglas-Peucker 多边形近似。它会在允许的最大偏差 epsilon 内删除冗余点:epsilon 越小,结果越贴近原轮廓;epsilon 越大,顶点越少,细小凹凸也越容易被抹掉。
固定写死像素值在不同尺寸目标上通常不稳定,因此更常见的做法是先求轮廓周长 P,再令:
其中 r 是比例系数。对许多规则目标,可以从 0.01 到 0.03 附近试起,再根据轮廓噪声和必须保留的细节调整,而不是把某个比例当成通用常量。
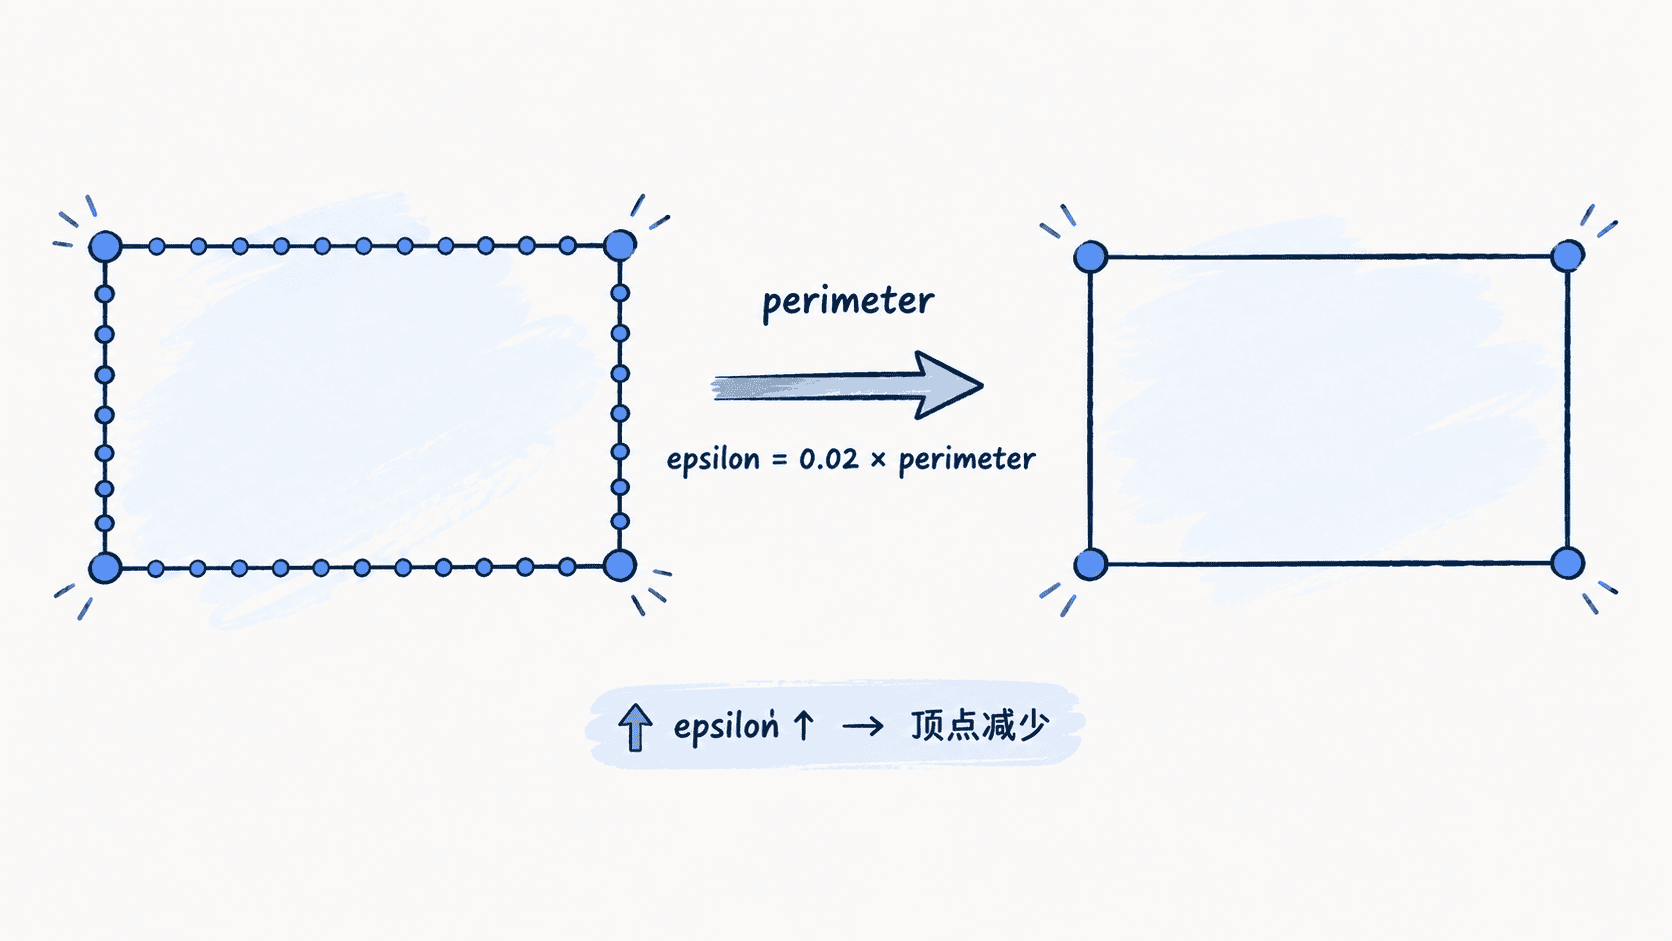
用周长比例完成近似
下面的轮廓沿矩形四条边放置了 16 个点。周长为 320 像素,取 epsilon = 0.02 × perimeter 后,边上的共线采样点会被删除,只留下四个角点。
import cv2
import numpy as np

contour = np.array(
    [
        [[10, 10]], [[30, 10]], [[50, 10]], [[70, 10]],
        [[90, 10]], [[110, 10]], [[110, 30]], [[110, 50]],
        [[110, 70]], [[90, 70]], [[70, 70]], [[50, 70]],
        [[30, 70]], [[10, 70]], [[10, 50]], [[10, 30]],
    ],
    dtype=np.int32,
)

perimeter = cv2.arcLength(contour, True)
epsilon = 0.02 * perimeter

# closed=True 表示把首尾相连的轮廓近似为闭合多边形。
approx = cv2.approxPolyDP(contour, epsilon, True)

print(f"perimeter={perimeter:.1f}")
print(f"points: {len(contour)} -> {len(approx)}")
print(approx.reshape(-1, 2).tolist())
预期输出
perimeter=320.0
points: 16 -> 4
[[10, 10], [110, 10], [110, 70], [10, 70]]
这里 len(approx) 就是近似多边形的顶点数,因此四边形检测、三角形识别等任务通常会在近似后再结合面积、凸性和角度条件继续筛选。
closed 参数必须与轮廓语义一致
cv2.arcLength(curve, closed) 和 cv2.approxPolyDP(curve, epsilon, closed) 都需要知道曲线是否闭合。物体外轮廓通常传 True;如果处理的是开放轨迹或折线,则应传 False。前后参数不一致会让周长和近似条件代表不同的几何对象,从而影响 epsilon 的实际尺度。
如何选择 epsilon
如果近似结果仍有大量小折角,先适度增大比例;如果关键凹角、窄槽或小边被吞掉,则减小比例。对噪声很重的二值边界,不要只靠不断放大 epsilon 消噪,因为这样可能同时破坏真实结构;更合适的顺序通常是先改善二值图或做必要的形态学处理,再执行轮廓近似。
多边形近似的核心是用一个可解释的误差上限换取更少的顶点。先用周长归一化 epsilon,再观察顶点数和关键转角是否保留,通常比直接猜一个固定像素值更容易调试。