
计算机视觉 / 系统课时
检测 Sobel 边缘
检测 Sobel 边缘
Sobel 算子通过计算图像在水平和垂直方向上的灰度变化来突出边缘。本节用一个可运行示例分别得到 x、y 方向梯度,再将两者组合成更完整的边缘响应,并说明核大小、数据类型和方向含义。
学习目标
- 使用
cv2.Sobel计算 x、y 两个方向的灰度梯度 - 正确处理带符号梯度并转换为可显示图像
- 根据边缘方向选择或组合梯度结果
Sobel 实际在计算什么
灰度图中相邻像素变化越剧烈,梯度绝对值通常越大,因此物体轮廓会得到较强响应。dx=1, dy=0 计算 x 方向导数,主要突出垂直边缘;dx=0, dy=1 计算 y 方向导数,主要突出水平边缘。
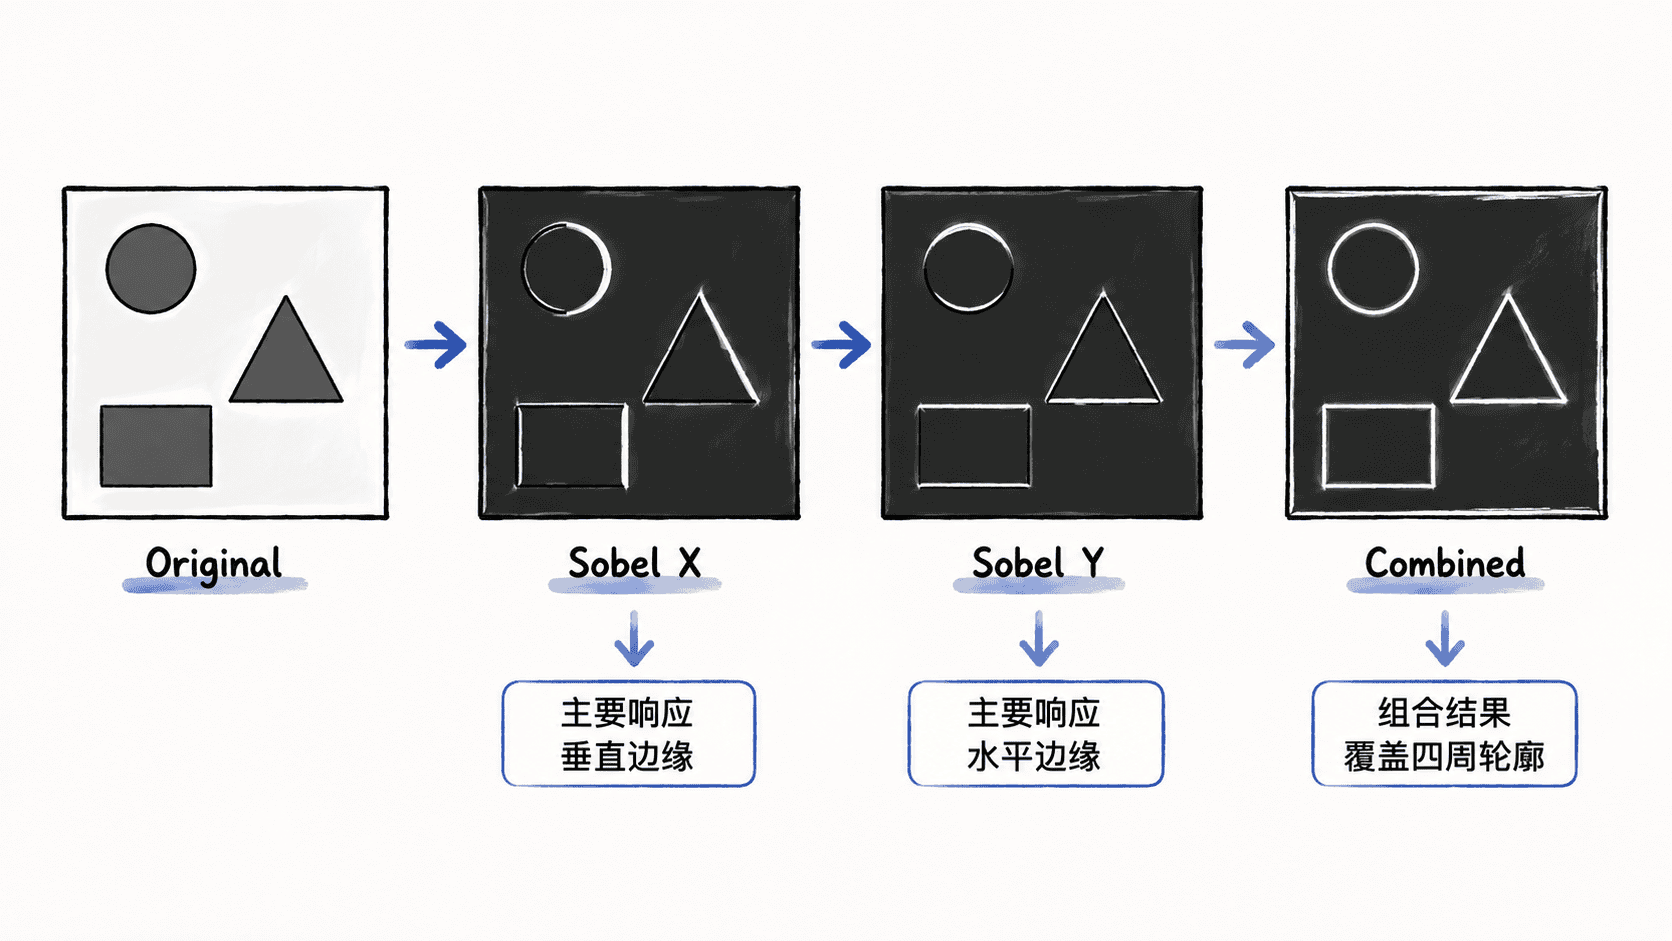
Sobel 卷积会产生正负梯度。如果直接把结果保存成无符号 8 位图像,负值可能被截断,导致一侧边缘消失。因此通常先用较高精度的有符号类型计算,再对绝对值做可视化转换。
计算两个方向并组合
下面生成一张包含实心矩形的测试图,不依赖外部图片。CV_64F 保留梯度正负号,convertScaleAbs 再将绝对值映射为 8 位图像,最后用 addWeighted 合并两个方向。
import cv2
import numpy as np

gray = np.zeros((200, 200), dtype=np.uint8)
cv2.rectangle(gray, (50, 60), (150, 140), 255, -1)

grad_x = cv2.Sobel(gray, cv2.CV_64F, 1, 0, ksize=3)
grad_y = cv2.Sobel(gray, cv2.CV_64F, 0, 1, ksize=3)

sobel_x = cv2.convertScaleAbs(grad_x)
sobel_y = cv2.convertScaleAbs(grad_y)
combined = cv2.addWeighted(sobel_x, 0.5, sobel_y, 0.5, 0)

cv2.imwrite("sobel_x.png", sobel_x)
cv2.imwrite("sobel_y.png", sobel_y)
cv2.imwrite("sobel_combined.png", combined)

print("gray:", gray.shape, gray.dtype)
print("sobel_x:", sobel_x.shape, sobel_x.dtype)
print("sobel_y:", sobel_y.shape, sobel_y.dtype)
print("combined:", combined.shape, combined.dtype)
预期输出
gray: (200, 200) uint8
sobel_x: (200, 200) uint8
sobel_y: (200, 200) uint8
combined: (200, 200) uint8
生成的 sobel_x.png 会重点显示矩形左右两侧,sobel_y.png 会重点显示上下两侧,sobel_combined.png 则能看到较完整的矩形轮廓。
参数与结果边界
ksize 决定 Sobel 核大小,常用值为 1、3、5 或 7。较大的核会扩大局部计算范围,通常更平滑,但也可能让细小边缘变宽。多数常规边缘检测从 ksize=3 开始即可。
当输入噪声较明显时,Sobel 也会把噪声造成的局部灰度突变当成梯度。此时应先做轻度高斯平滑,再计算梯度;如果目标是得到更细、更连续且经过阈值筛选的单像素边缘,通常应改用 Canny。
选择单方向还是组合结果
只关心某一类方向性结构时,可以直接使用 sobel_x 或 sobel_y,例如检测竖直条纹时优先观察 x 方向梯度。需要一般轮廓时,可以合并两个方向,也可以进一步计算梯度幅值。
addWeighted 是便于显示的近似组合,并不等同于严格的梯度幅值。需要保留数学意义时,可基于浮点梯度计算 ,再做归一化或阈值处理。