
计算机视觉 / 系统课时
理解图像矩阵
理解图像矩阵
在 OpenCV 中,图像本质上是带有形状、数据类型和通道信息的 NumPy 数组。掌握这些属性后,你就能正确读取像素、判断灰度图与彩色图,并避免通道顺序和数值范围造成的处理错误。
学习目标
- 根据
shape判断图像的高度、宽度和通道数 - 理解常见
dtype与像素值范围的关系 - 正确使用行列索引读取 OpenCV 的 BGR 像素
从形状读懂图像结构
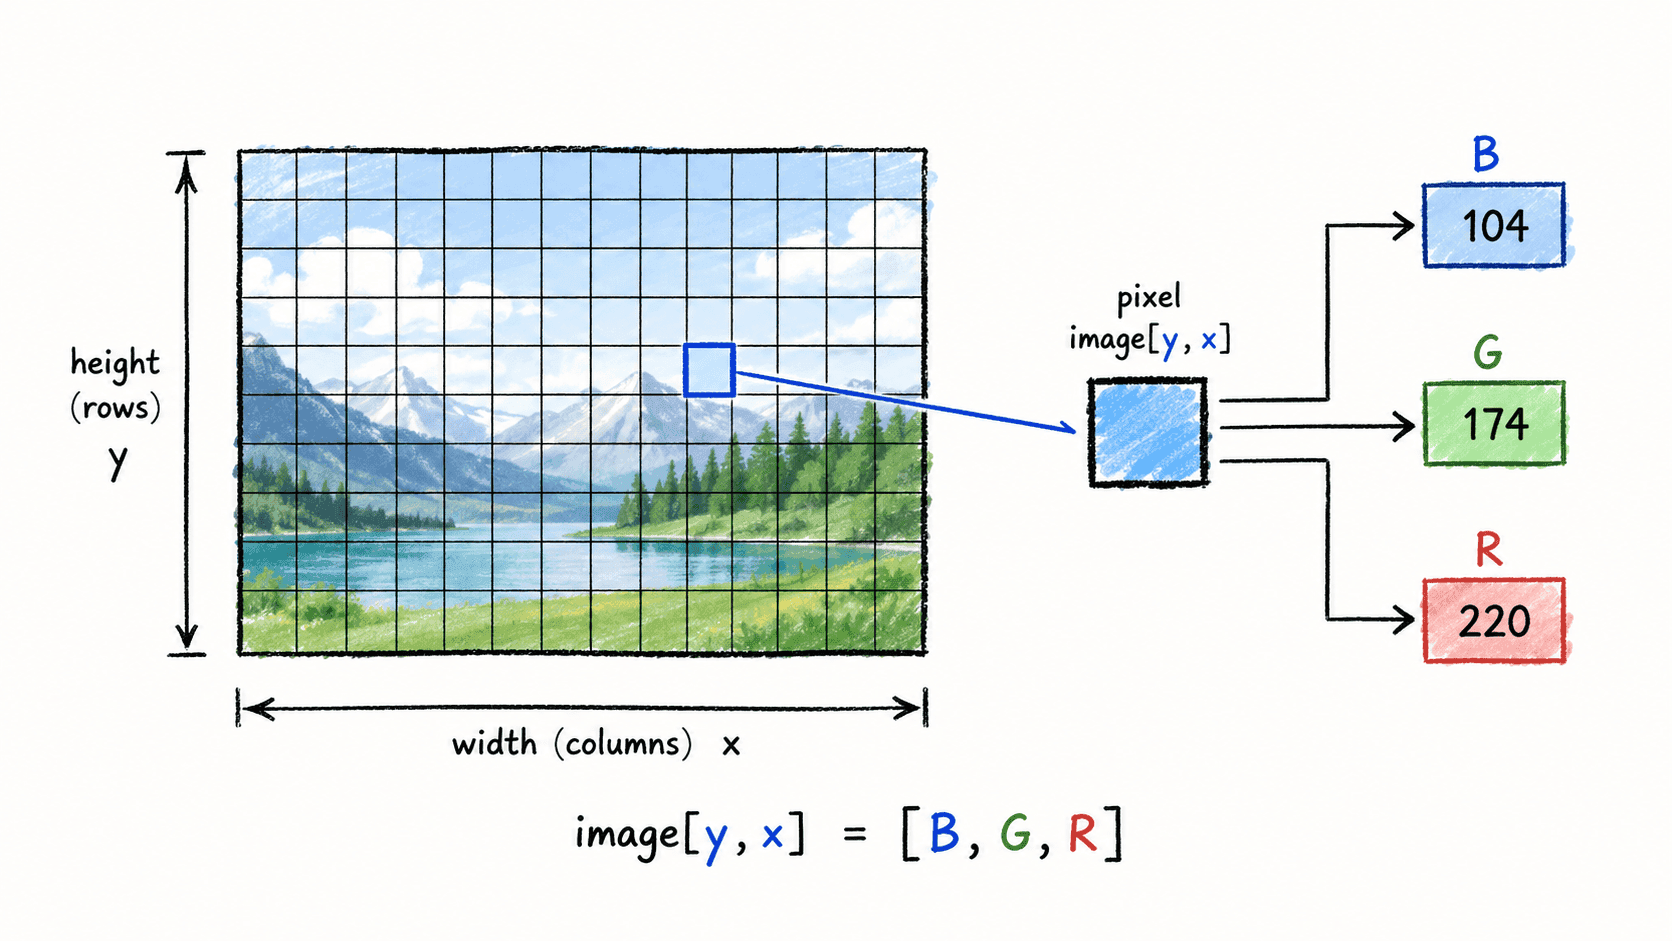
灰度图通常是二维矩阵,shape 为 (height, width);彩色图通常是三维矩阵,shape 为 (height, width, channels)。OpenCV 默认使用 BGR 通道顺序,因此一个彩色像素可以理解为 [B, G, R] 三个分量。
访问单个像素时,数组下标顺序是 image[y, x],也就是先行后列。y 对应高度方向,x 对应宽度方向,这与平面坐标里常写的 (x, y) 顺序不同。
数据类型决定数值语义
最常见的 OpenCV 图像类型是 uint8,每个通道可表示 0 到 255。其中 0 表示该通道没有强度,255 表示该通道达到最大强度。浮点图像则不一定自动落在 0.0 到 1.0,具体范围取决于你怎样创建或转换数据。
对 uint8 数据做加减运算时还要注意溢出或截断。需要进行中间计算时,常先转换到更宽的整数或浮点类型,完成计算后再裁剪并转回目标类型。
用代码检查一张图像
下面构造一个 2 行、3 列的 BGR 图像,再转换成灰度图。这个示例不依赖外部文件,可以直接验证维度、数据类型和像素访问规则。
import cv2
import numpy as np

image = np.zeros((2, 3, 3), dtype=np.uint8)
image[0, 0] = (255, 0, 0)  # OpenCV 中表示纯蓝色

gray = cv2.cvtColor(image, cv2.COLOR_BGR2GRAY)

print('color:', image.shape, image.dtype)
print('gray:', gray.shape, gray.dtype)
print('pixel:', image[0, 0].tolist())
预期输出
color: (2, 3, 3) uint8
gray: (2, 3) uint8
pixel: [255, 0, 0]
彩色图有第三个通道维度,而灰度图只有高和宽。像素 [255, 0, 0] 也再次说明 OpenCV 默认把第一个通道解释为蓝色,而不是红色。
最容易混淆的两个边界
把 OpenCV 图像交给 Matplotlib、Pillow 或前端显示时,要先确认对方是否使用 RGB。若直接把 BGR 数据当作 RGB 显示,红色和蓝色通常会互换。
另外,图像尺寸常写成“宽 × 高”,但 NumPy 的 shape 却是“高、宽”。因此读取 height, width = image.shape[:2] 比凭记忆交换下标更安全。只要同时记住 shape 先高后宽、像素索引先 y 后 x、OpenCV 彩色通道默认 BGR,后续裁剪、颜色处理和几何变换就有了可靠基础。