
计算机视觉 / 系统课时
定位运动目标
定位运动目标
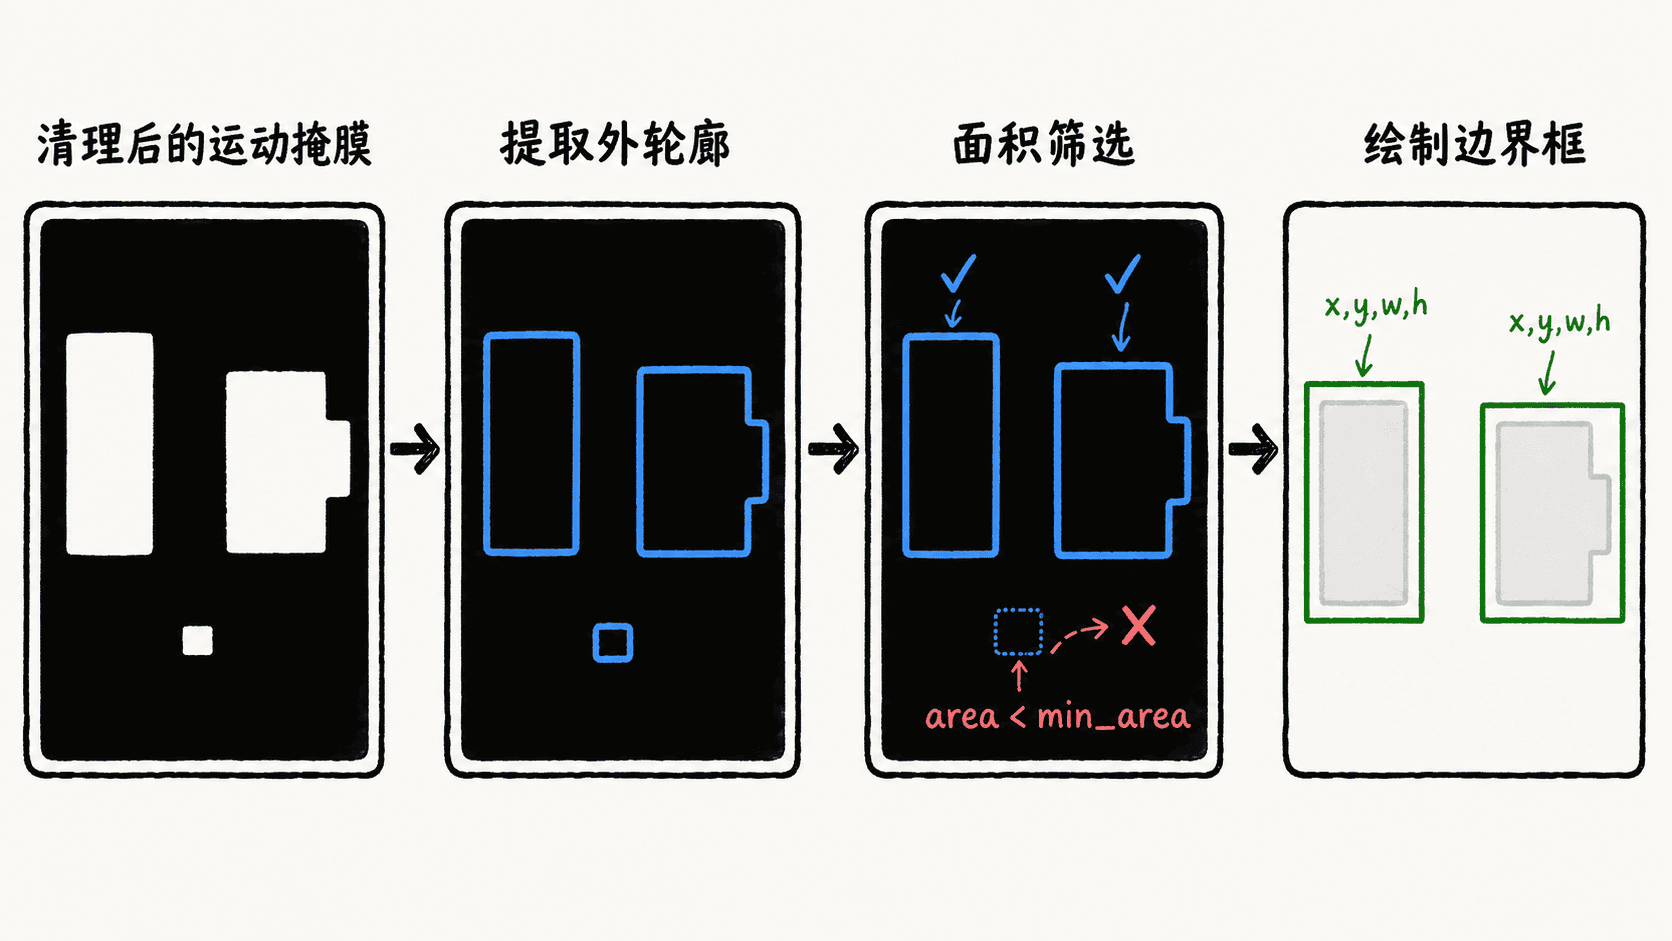
清理后的运动掩膜只告诉我们“哪些像素在运动”,还没有给出目标位置。本节使用外轮廓提取运动区域,以轮廓面积过滤碎片,再用外接矩形生成可直接用于标注、裁剪或后续跟踪的目标边界框。
学习目标
- 从二值运动掩膜中提取独立外轮廓
- 使用轮廓面积阈值排除小型噪声区域
- 计算并绘制运动目标的外接边界框
从掩膜得到候选目标
cv2.findContours 会沿二值前景边界提取轮廓。运动检测通常只关心最外层目标,因此可使用 cv2.RETR_EXTERNAL,避免把目标内部孔洞也当成独立候选;cv2.CHAIN_APPROX_SIMPLE 会压缩连续边界点,降低存储开销。
轮廓提取后不要立刻画框。面积很小的轮廓往往来自残余噪声、阴影或压缩抖动,应先用 cv2.contourArea 计算几何面积,再按场景设置最小面积阈值。通过筛选的轮廓再交给 cv2.boundingRect,得到 (x, y, w, h)。
完整示例
下面构造三个前景区域,其中两个代表有效运动目标,一个代表小噪声。代码按面积过滤后绘制矩形,并把结果保存为 motion_targets.png。
import cv2
import numpy as np

mask = np.zeros((240, 320), dtype=np.uint8)
cv2.rectangle(mask, (30, 60), (100, 180), 255, -1)
cv2.rectangle(mask, (180, 80), (280, 200), 255, -1)
cv2.rectangle(mask, (140, 20), (150, 30), 255, -1)

frame = cv2.cvtColor(mask, cv2.COLOR_GRAY2BGR)
contours, _ = cv2.findContours(
    mask,
    cv2.RETR_EXTERNAL,
    cv2.CHAIN_APPROX_SIMPLE,
)

min_area = 1000
targets = []

for contour in contours:
    area = cv2.contourArea(contour)
    if area < min_area:
        continue

    x, y, w, h = cv2.boundingRect(contour)
    targets.append((area, x, y, w, h))
    cv2.rectangle(frame, (x, y), (x + w, y + h), (0, 255, 0), 2)

targets.sort(key=lambda item: item[1])

for index, (area, x, y, w, h) in enumerate(targets, start=1):
    print(f"目标{index}: area={int(area)}, box=({x},{y},{w},{h})")

cv2.imwrite("motion_targets.png", frame)
预期输出
目标1: area=8400, box=(30,60,71,121)
目标2: area=12000, box=(180,80,101,121)
程序还会在当前工作目录生成 motion_targets.png,其中两个有效区域被绿色矩形框出,小噪声块不会生成边界框。
面积阈值怎么定
min_area 与图像分辨率、目标距离和业务要求直接相关。固定像素阈值适合机位稳定、分辨率固定的场景;如果输入分辨率会变化,可以把最小面积写成画面总面积的比例,再换算成像素面积。
边界框的关键边界
boundingRect 给出的 x、y 是左上角坐标,w、h 是矩形宽高。对 OpenCV 画出的实心矩形来说,边界端点包含在区域内,因此示例中从 x=30 到 x=100 的目标得到宽度 71,这是正常结果。
当多个运动物体发生接触时,二值掩膜可能形成一个连通区域,此时轮廓法只会得到一个大框。若需要区分粘连目标,应在掩膜分离、实例分割或后续跟踪阶段解决,而不是仅靠面积阈值强行拆分轮廓。