
计算机视觉 / 系统课时
检测直线与圆形
检测直线与圆形
霍夫变换把边缘图中的局部像素转换成参数空间里的投票,再从投票峰值恢复直线、线段或圆。本节分别使用 OpenCV 的标准直线霍夫、概率直线霍夫和圆霍夫,并建立一套实用的预处理与调参顺序。
学习目标
- 区分
cv2.HoughLines、cv2.HoughLinesP与cv2.HoughCircles的输出和用途 - 理解边缘像素在霍夫参数空间中投票并形成峰值的过程
- 通过阈值、长度、半径等约束减少误检
霍夫变换如何得到几何结构
直接在像素坐标中寻找一条完整直线并不容易,因为线可能存在断裂、噪声或局部遮挡。霍夫变换让每个边缘点对可能经过它的几何参数进行投票,当大量边缘点支持同一组参数时,参数空间中就会形成峰值。
直线通常使用法线形式 。其中 rho 表示直线到坐标原点的距离,theta 表示法线方向。标准霍夫最终返回峰值对应的 rho 和 theta,而概率霍夫进一步给出有限线段的两个端点。
圆形需要描述圆心和半径。OpenCV 的 HOUGH_GRADIENT 方法利用图像梯度减少搜索量,但仍需要用最小圆心距离、检测阈值和半径范围控制候选结果。
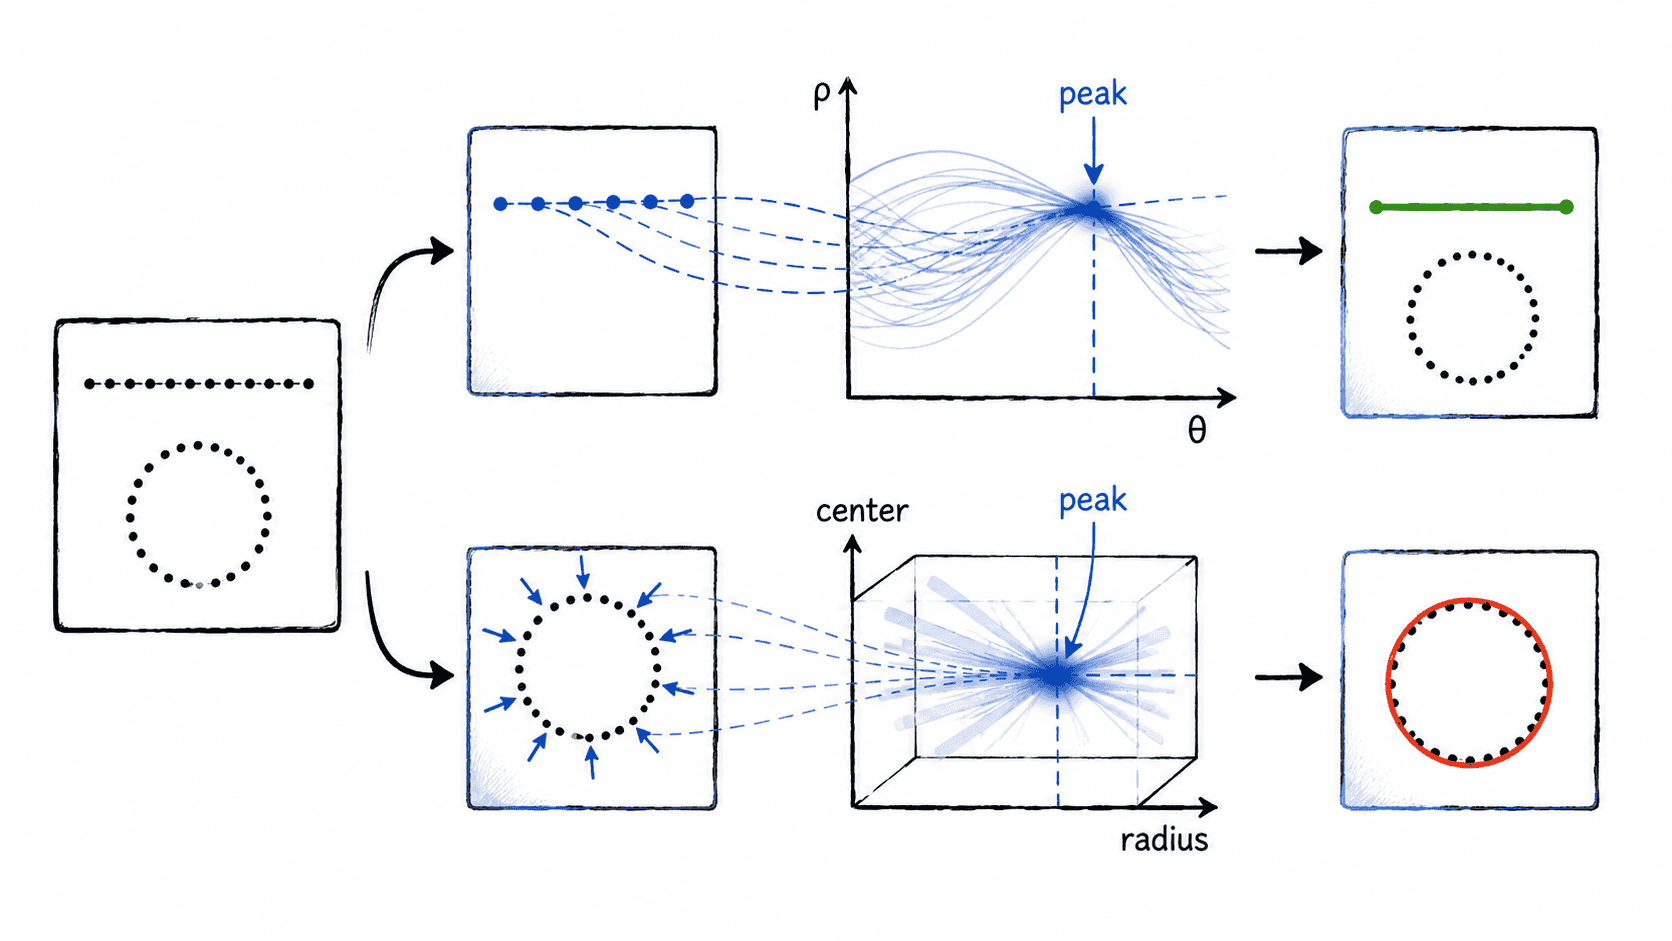
三类 API 解决的问题不同
cv2.HoughLines 返回 (rho, theta),适合分析贯穿较长区域的数学直线。它没有直接提供线段端点,绘制时通常需要根据参数自行延长直线。
cv2.HoughLinesP 是概率霍夫直线变换,直接返回 (x1, y1, x2, y2),更适合道路车道线、表格边框、工件棱边等有限长度结构。minLineLength 可以排除过短结果,maxLineGap 决定断开的边缘最多允许多大间隙仍被连接为同一线段。
cv2.HoughCircles 用于圆形结构。除了 dp 和 minDist,最需要关注的是 param2 与半径范围:param2 越大,检测条件越严格;明确设置 minRadius 和 maxRadius 往往能显著减少误检。
同时检测直线、线段和圆
下面生成一张可重复的测试图。直线检测使用 Canny 边缘图,圆检测使用高斯平滑后的灰度图;最后把概率霍夫得到的线段和检测到的圆绘制到输出图片中。
import cv2
import numpy as np

image = np.zeros((400, 400), dtype=np.uint8)
cv2.line(image, (40, 80), (360, 80), 255, 3)
cv2.circle(image, (220, 260), 60, 255, 3)

# 直线霍夫依赖清晰的边缘,因此先执行 Canny。
edges = cv2.Canny(image, 50, 150, apertureSize=3)
lines = cv2.HoughLines(
    edges, 1, np.pi / 180, threshold=120
)
segments = cv2.HoughLinesP(
    edges,
    1,
    np.pi / 180,
    threshold=80,
    minLineLength=200,
    maxLineGap=10
)

# 圆霍夫通常在平滑后的灰度图上更稳定。
blurred = cv2.GaussianBlur(image, (9, 9), 2)
circles = cv2.HoughCircles(
    blurred,
    cv2.HOUGH_GRADIENT,
    dp=1.2,
    minDist=100,
    param1=100,
    param2=20,
    minRadius=50,
    maxRadius=70
)

result = cv2.cvtColor(image, cv2.COLOR_GRAY2BGR)
if segments is not None:
    for x1, y1, x2, y2 in segments[:, 0]:
        cv2.line(result, (x1, y1), (x2, y2), (0, 255, 0), 2)

# 霍夫圆返回浮点参数,绘制前需要取整。
if circles is not None:
    detected = np.round(circles[0]).astype(int)
    for x, y, radius in detected:
        cv2.circle(result, (x, y), radius, (0, 0, 255), 2)

cv2.imwrite('hough_demo.png', result)
print('standard_lines:', 0 if lines is None else len(lines))
print('segments:', 0 if segments is None else len(segments))
print('circles:', 0 if circles is None else circles.shape[1])
print('saved: hough_demo.png')
预期输出
standard_lines: <VALUE>
segments: <VALUE>
circles: <VALUE>
saved: hough_demo.png
三个 <VALUE> 的具体数量会受 OpenCV 版本和离散投票结果影响,但在给定测试图与参数下应均为大于零的整数。输出文件中应能看到绿色检测线段和红色检测圆。
按正确顺序调整参数
霍夫检测效果不好时,不要首先随意修改所有参数。直线检测应先检查边缘图,如果 Canny 已经产生大量纹理噪声,降低霍夫阈值只会制造更多误检。边缘稳定后,再调整投票阈值、最短线段长度和最大间隙。
圆检测也应先改善灰度图和平滑效果,然后根据业务尺寸收紧 minRadius 与 maxRadius。如果漏检,再逐步降低 param2;如果同一个圆出现多个相邻结果,则优先增大 minDist 或提高 param2。
标准霍夫适合得到数学直线参数,概率霍夫适合直接获得有限线段,圆霍夫则依赖圆心、半径和梯度约束。稳定的边缘或灰度预处理加上明确的几何范围,通常比单纯降低检测阈值更能提升结果质量。