
计算机视觉 / 系统课时
执行仿射变换
执行仿射变换
仿射变换可以用一个统一的矩阵描述平移、缩放、旋转和倾斜。本节从三组对应点计算 OpenCV 的仿射矩阵,再分别执行平移、缩放和倾斜,重点掌握矩阵参数与输出几何效果之间的对应关系。
学习目标
- 理解三组非共线对应点如何确定一个二维仿射变换
- 使用
cv2.getAffineTransform和cv2.warpAffine完成图像映射 - 能够直接构造平移、缩放和倾斜矩阵并判断其效果
三组对应点如何确定变换
二维仿射变换可以写成 、。其中四个线性参数决定旋转、缩放和倾斜,两个平移参数决定最终位置,因此总共有六个未知量。
每一组点对应能够提供两个方程,所以三组非共线的源点与目标点正好可以确定六个参数。OpenCV 的 cv2.getAffineTransform 就是根据这三组对应关系计算 矩阵。
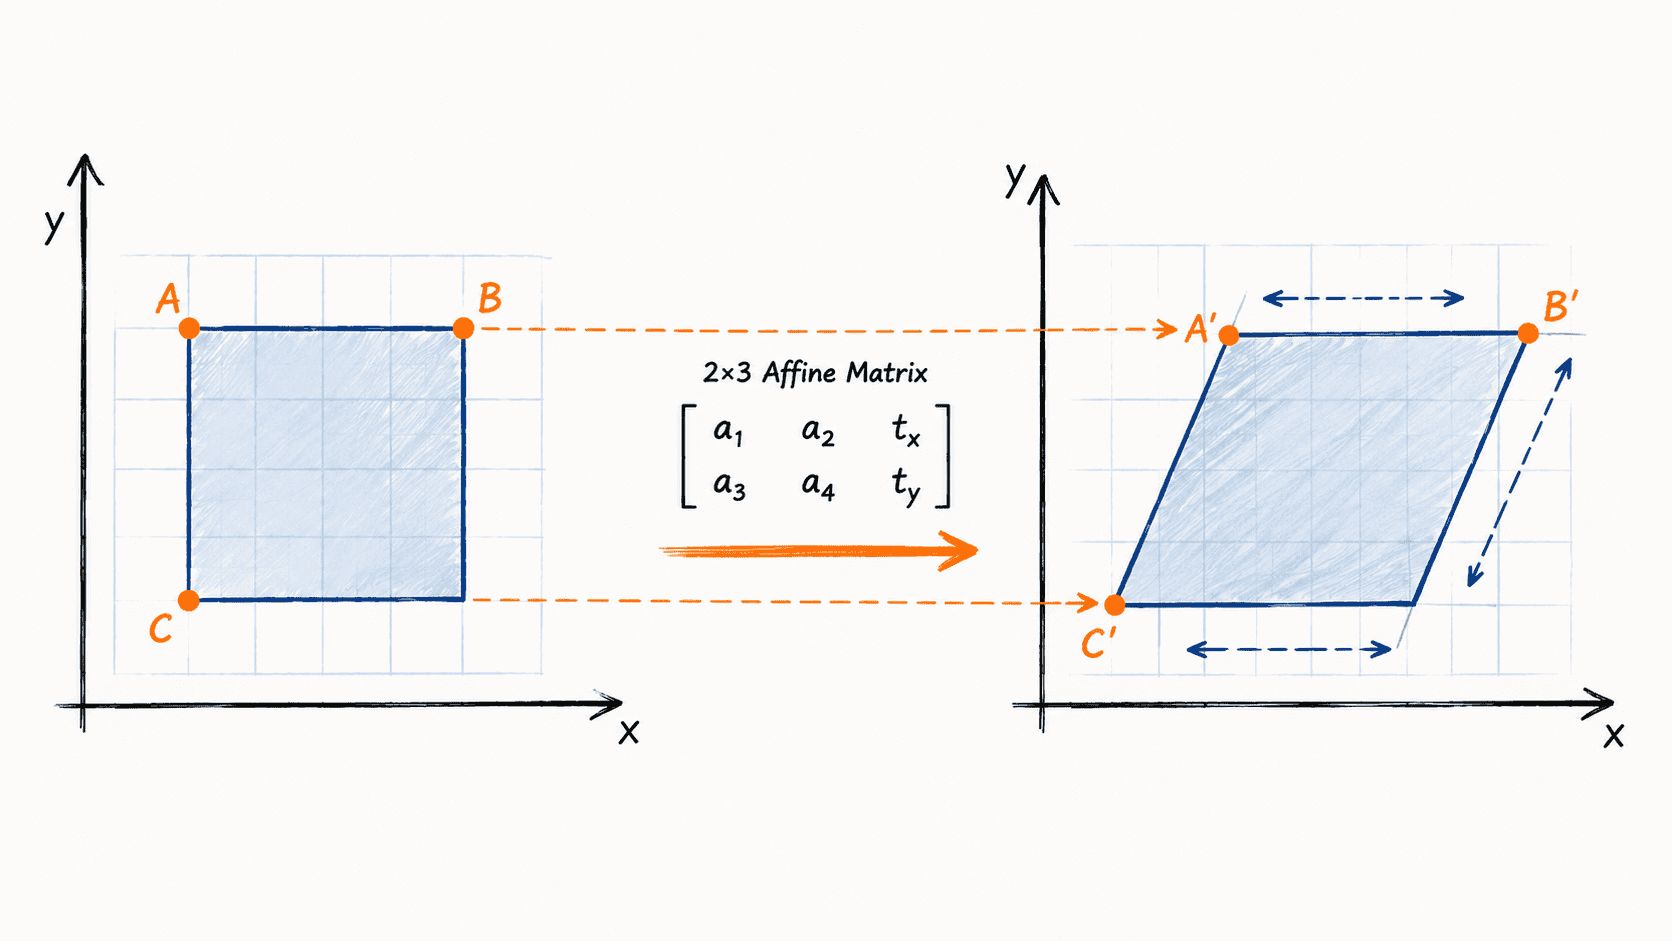
从对应点计算仿射矩阵
下面创建一张测试图,并指定三组容易验证的对应点。源点 (0, 0)、(100, 0)、(0, 100) 分别映射到 (20, 10)、(140, 20)、(40, 120),因此结果同时包含平移、缩放和倾斜成分。
import cv2
import numpy as np

img = np.full((240, 320, 3), 255, dtype=np.uint8)
cv2.rectangle(img, (40, 40), (140, 140), (0, 0, 0), 3)
cv2.line(img, (40, 90), (140, 90), (255, 0, 0), 2)
cv2.line(img, (90, 40), (90, 140), (255, 0, 0), 2)

# 三组非共线点用于求解完整的 2×3 仿射矩阵。
src = np.float32([[0, 0], [100, 0], [0, 100]])
dst = np.float32([[20, 10], [140, 20], [40, 120]])
m_points = cv2.getAffineTransform(src, dst)
affine_points = cv2.warpAffine(img, m_points, (360, 280))

# 三种常见变换也可以直接写成仿射矩阵。
m_translate = np.float32([[1, 0, 40], [0, 1, 30]])
m_scale = np.float32([[1.2, 0, 0], [0, 0.8, 0]])
m_shear = np.float32([[1, 0.35, 0], [0, 1, 0]])

translated = cv2.warpAffine(img, m_translate, (360, 280))
scaled = cv2.warpAffine(img, m_scale, (360, 280))
sheared = cv2.warpAffine(img, m_shear, (420, 280))

cv2.imwrite('affine_points.png', affine_points)
cv2.imwrite('translate.png', translated)
cv2.imwrite('scale.png', scaled)
cv2.imwrite('shear.png', sheared)

print(f'row0: {m_points[0, 0]:.2f}, {m_points[0, 1]:.2f}, {m_points[0, 2]:.2f}')
print(f'row1: {m_points[1, 0]:.2f}, {m_points[1, 1]:.2f}, {m_points[1, 2]:.2f}')
print('saved: affine_points.png translate.png scale.png shear.png')
预期输出
row0: 1.20, 0.20, 20.00
row1: 0.10, 1.10, 10.00
saved: affine_points.png translate.png scale.png shear.png
计算得到的矩阵等价于 [[1.2, 0.2, 20], [0.1, 1.1, 10]]。其中最后一列是平移量,左侧的 2×2 部分负责线性变形。
看懂平移、缩放和倾斜矩阵
平移矩阵 [[1, 0, tx], [0, 1, ty]] 不改变物体形状,只把所有像素整体移动。示例中的 tx=40、ty=30 表示向右移动 40 像素、向下移动 30 像素。
缩放矩阵 [[sx, 0, 0], [0, sy, 0]] 以坐标原点为参考执行缩放。示例中横向放大为 1.2 倍、纵向缩小为 0.8 倍。如果希望围绕图像中心缩放,需要额外加入平移补偿,或者使用更适合该目的的变换构造方式。
倾斜矩阵 [[1, kx, 0], [ky, 1, 0]] 会让一个坐标轴随另一个坐标轴发生偏移。示例设置 kx=0.35,因此像素的横坐标会随着纵坐标增加而逐渐向右偏移,矩形最终变成平行四边形。
使用 warpAffine 时检查这些边界
cv2.warpAffine 的第三个参数是输出尺寸,并且顺序为 (width, height),不是 NumPy 数组常用的 (height, width)。输出画布过小时,即使矩阵本身正确,变换后的内容仍可能被截掉。
三组对应点还必须保持非共线;如果三个源点几乎位于同一直线上,就无法稳定确定二维仿射关系。实际标定或特征匹配中存在大量带噪声的对应点时,也不应强行只挑三点,而应考虑能够利用更多样本并处理异常点的仿射估计方法。
仿射变换会保持直线和平行关系,但通常不会保持长度和角度。连续执行多个仿射操作时,若精度要求较高,最好先组合矩阵再进行一次重采样,而不是反复调用 warpAffine,这样可以减少多次插值带来的图像模糊。