
计算机视觉 / 系统课时
生成最小外接圆
生成最小外接圆
最小外接圆用于把一条轮廓概括为圆心和半径:圆必须覆盖所有轮廓点,同时半径尽可能小。它适合圆形目标定位、近似尺寸测量、碰撞范围估计和快速几何筛选。本节直接计算结果,并说明何时不能把它误认为真实圆拟合。
学习目标
- 使用
cv2.minEnclosingCircle()获取轮廓的圆心与半径。 - 将浮点几何结果转换为可绘制的像素坐标。
- 区分“包住全部点的最小圆”和“拟合一个最像的圆”。
最小外接圆的含义
cv2.minEnclosingCircle(points) 接收二维点集或轮廓,返回 ((cx, cy), radius)。圆心和半径都是浮点数,因为最优圆通常不会恰好落在整数像素上。它保证所有输入点位于圆内或圆周附近,并在这个约束下尽量减小半径。
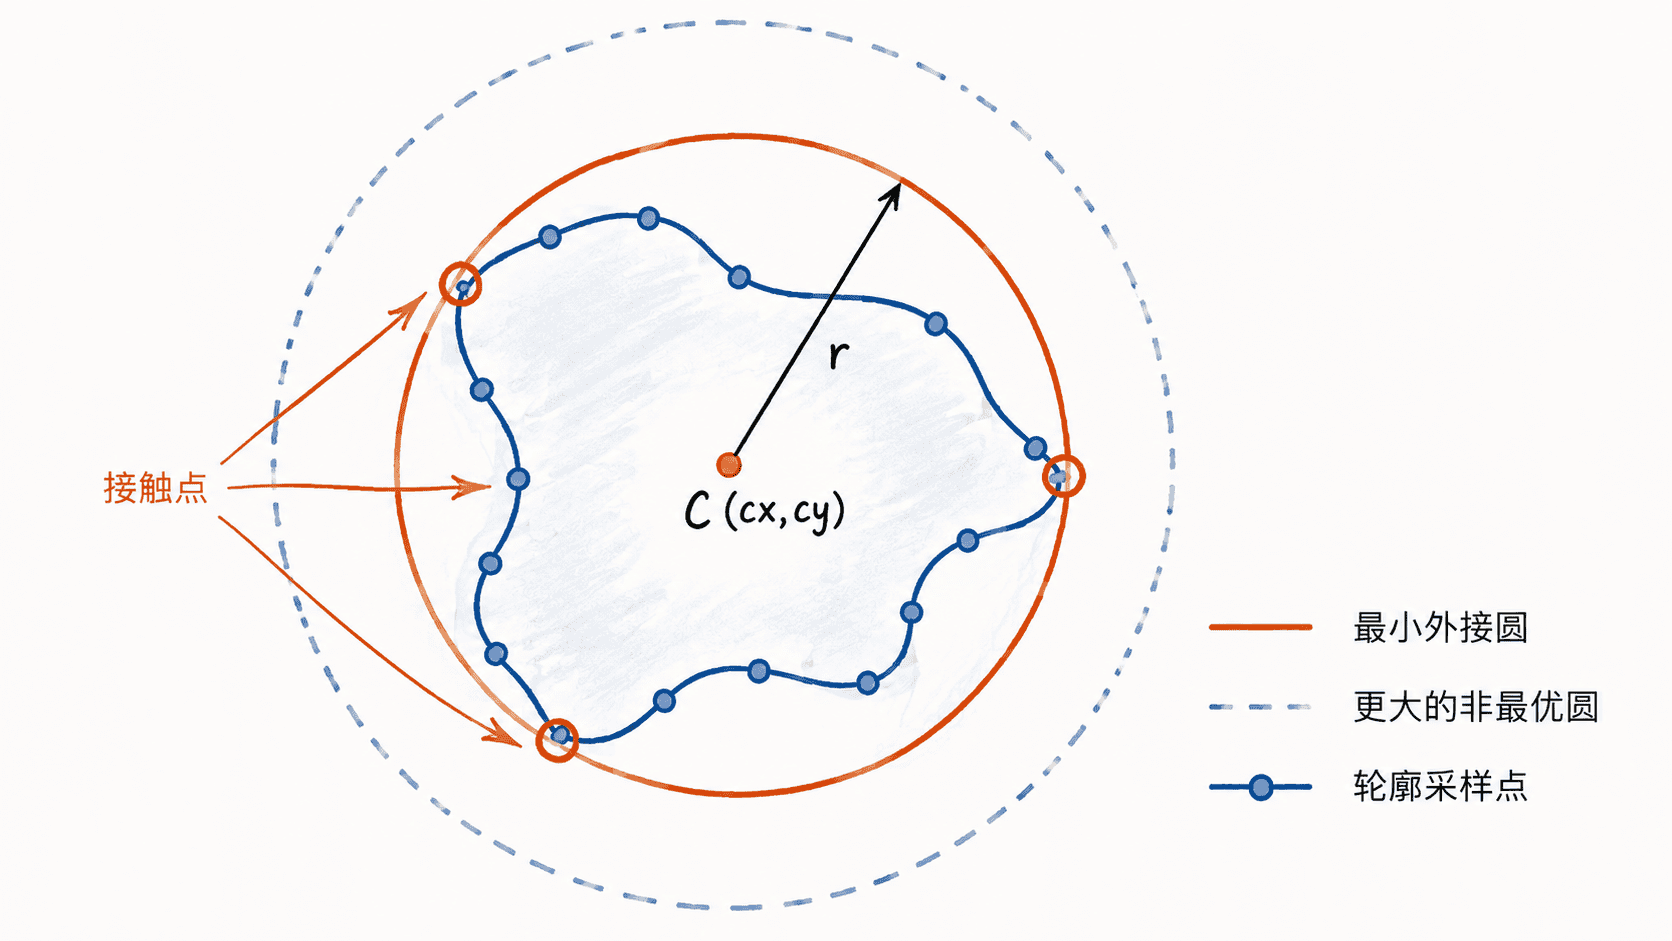
计算圆心和半径
下面使用一个 4×3 的矩形轮廓。覆盖四个顶点的最小圆以矩形中心为圆心,半径等于矩形对角线的一半,因此结果可以直接验证。
import cv2
import numpy as np

contour = np.array(
    [[0.0, 0.0], [4.0, 0.0], [4.0, 3.0], [0.0, 3.0]],
    dtype=np.float32,
).reshape(-1, 1, 2)

(center_x, center_y), radius = cv2.minEnclosingCircle(contour)

# 几何计算保留浮点数;只有真正绘制到像素网格时才取整。
center_px = (round(center_x), round(center_y))
radius_px = round(radius)

print("center:", (round(center_x, 2), round(center_y, 2)))
print("radius:", round(radius, 2))
print("draw center:", center_px)
print("draw radius:", radius_px)
预期输出如下;OpenCV 内部可能为半径附加极小的浮点安全余量,因此这里按两位小数展示。
center: (2.0, 1.5)
radius: 2.5
draw center: (2, 2)
draw radius: 3
如果要画到图像上,可把 center_px 和 radius_px 传给 cv2.circle()。不要过早把圆心和半径转成整数,否则后续距离、比例和尺寸计算会引入额外量化误差。
验证圆是否真的包住轮廓
一个直接的数值检查是计算每个轮廓点到圆心的欧氏距离,并确认最大距离不超过返回半径。考虑浮点误差时,应保留很小的容差,而不是要求二进制浮点结果绝对相等。
对于任意轮廓点 ,其到圆心 的距离为:
最小外接圆应满足所有 。在生产代码中可用 radius + epsilon 作为比较上限,epsilon 根据坐标尺度选取一个足够小的容差。
不要把外接圆当成圆拟合
最小外接圆关注的是包围约束,最外侧的少数点会直接决定结果。轮廓里只要出现一个远离主体的毛刺或噪点,圆心和半径就可能明显偏移;因此它并不衡量“多数点最像哪个圆”。
如果任务是判断零件是否接近圆形,可把外接圆与轮廓面积、周长或圆度指标组合使用;如果任务是根据大量边缘点估计真实圆参数,则应采用专门的圆拟合方法。外接圆最适合回答的是“用一个尽可能小的圆完整包住这些点,需要多大范围”。