
计算机视觉 / 系统课时
查找图像轮廓
查找图像轮廓
轮廓把二值图像中的前景边界转换为可计算的点集,是面积、外接框和形状分析的入口。本节使用 cv2.findContours() 提取轮廓,并根据是否需要内部层级以及边界点精度选择检索模式和近似方式。
学习目标
- 使用
cv2.findContours()从二值图像中获取轮廓 - 根据目标层级选择合适的轮廓检索模式
- 区分
CHAIN_APPROX_NONE与CHAIN_APPROX_SIMPLE的用途
准备适合查找轮廓的图像
cv2.findContours() 面向单通道二值图像,通常使用 uint8 类型,其中零像素作为背景,非零像素作为前景。阈值分割、掩膜生成或其他处理得到的二值结果都可以作为输入。
如果目标是分析完整物体形状,通常应提供填充后的前景区域。直接把 Canny 边缘图作为输入可能让一个物体形成多条相邻边缘,需要根据实际任务判断是否合适。
提取外部轮廓
下面创建两个互不接触的白色目标,通过 RETR_EXTERNAL 只查找最外层轮廓,再使用外接矩形验证提取结果。排序步骤用于获得稳定的展示顺序,不应依赖 findContours() 本身返回轮廓的先后顺序。
import cv2
import numpy as np

binary = np.zeros((180, 280), dtype=np.uint8)

# 创建两个彼此独立的前景目标
cv2.rectangle(binary, (20, 30), (100, 130), 255, -1)
cv2.circle(binary, (210, 80), 40, 255, -1)

contours, hierarchy = cv2.findContours(
    binary,
    cv2.RETR_EXTERNAL,
    cv2.CHAIN_APPROX_SIMPLE,
)

# 主动按横坐标排序,避免依赖轮廓返回顺序
contours = sorted(contours, key=lambda c: cv2.boundingRect(c)[0])
boxes = [cv2.boundingRect(contour) for contour in contours]

print(f"contours: {len(contours)}")
print(f"boxes: {boxes}")
预期输出:
contours: 2
boxes: [(20, 30, 81, 101), (170, 40, 81, 81)]
每个 contour 都是边界点组成的 NumPy 数组,可以继续传给 cv2.contourArea()、cv2.arcLength()、cv2.boundingRect() 等接口。hierarchy 则记录轮廓之间的前后和父子关系。
选择轮廓检索模式
检索模式决定 OpenCV 是否保留嵌套轮廓以及如何组织层级。选择时关键不是哪个模式信息最多,而是后续分析是否真正需要内部边界。
| 模式 | 保留内容 | 常见用途 |
|---|---|---|
RETR_EXTERNAL |
只保留最外层轮廓 | 统计独立物体、外形检测 |
RETR_LIST |
保留全部轮廓,不建立完整父子层级 | 只关心所有边界集合 |
RETR_CCOMP |
建立两级层次结构 | 区分外轮廓和孔洞 |
RETR_TREE |
保留完整嵌套层级 | 多层孔洞、复杂父子关系 |
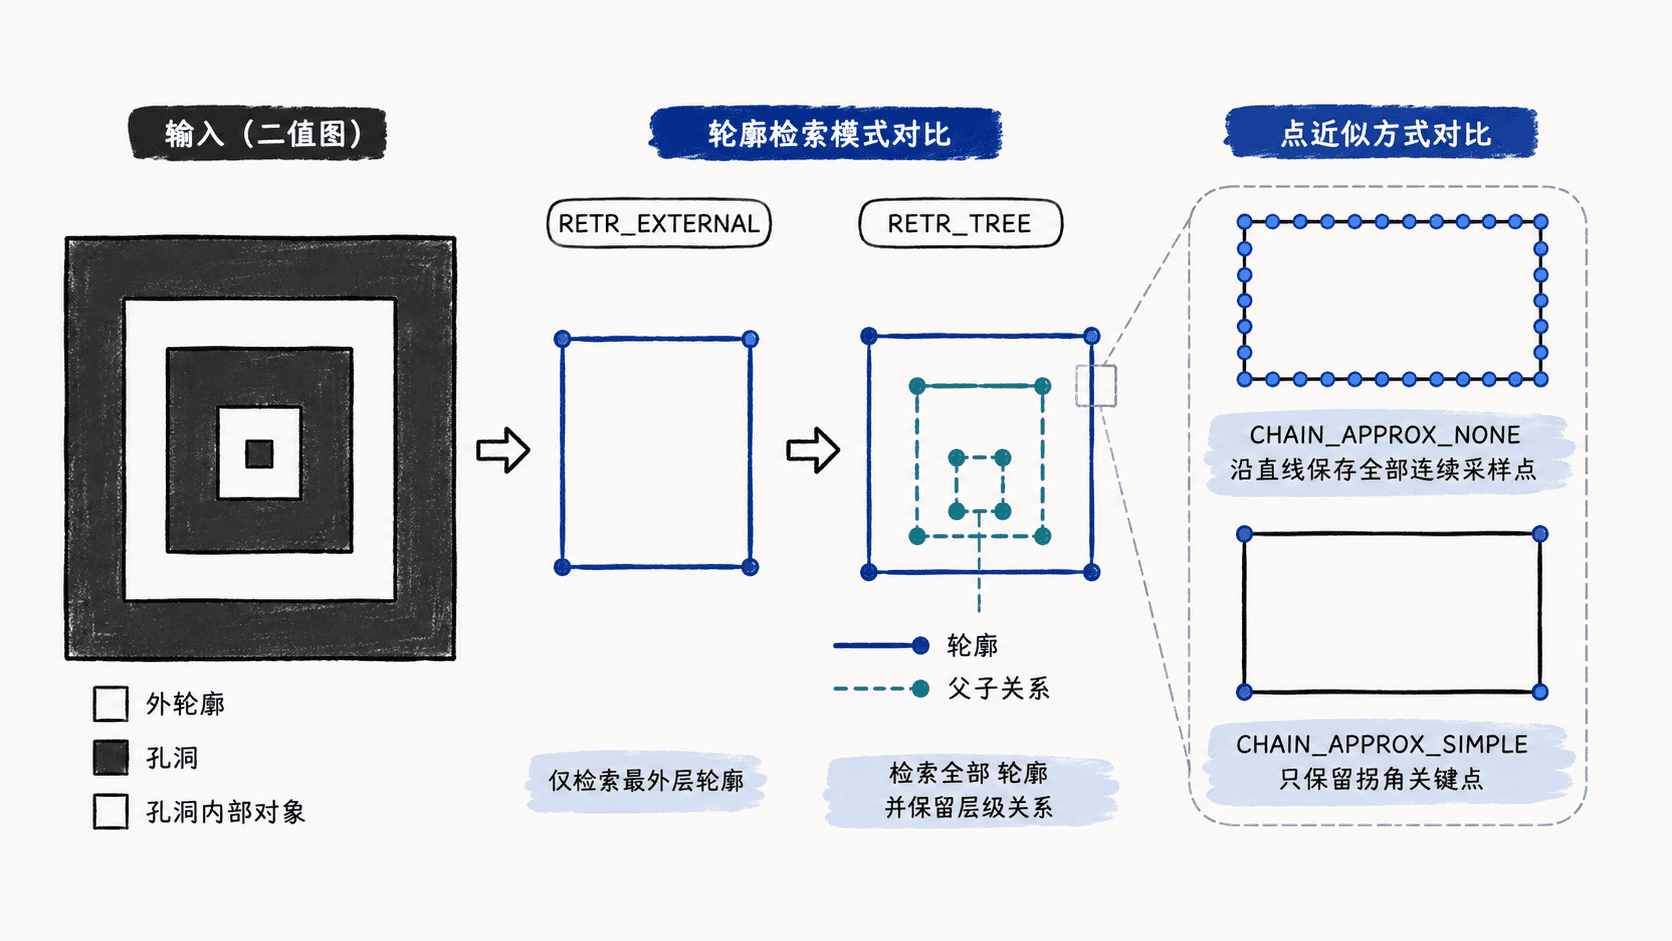
例如一个圆环既有外边界,也有内部孔洞。如果只需要圆环整体位置,RETR_EXTERNAL 已经足够;如果需要识别孔洞,则应使用 RETR_CCOMP 或 RETR_TREE。层级关系越复杂,RETR_TREE 的信息越完整。
选择轮廓近似方式
CHAIN_APPROX_NONE 保存边界上的大量连续点,能够最大程度保留原始采样结果,但会增加内存和后续计算量。需要逐点处理边界时才有必要使用它。
CHAIN_APPROX_SIMPLE 会压缩水平、垂直和斜向直线上的冗余点。例如矩形边界不需要保存一整条直线上的每个像素,只保留关键端点即可,因此它通常是形状分析更实用的默认选择。
因此,普通独立物体检测可以从 RETR_EXTERNAL + CHAIN_APPROX_SIMPLE 开始;只有确实需要孔洞、嵌套关系或逐像素边界信息时,再换用更完整的检索模式或点保存方式。