
嵌入式 Linux 与 RTOS / 系统课时
管理任务挂起恢复与删除
管理任务挂起恢复与删除
任务不运行可能是等待事件、被显式挂起,也可能已经被删除,这三种状态的唤醒条件和资源后果完全不同。本节通过任务句柄练习挂起、恢复与删除,并把内核资源和业务资源的释放责任分开处理。
学习目标
- 区分 Blocked、Suspended 与 Deleted 的生命周期语义
- 使用任务句柄执行挂起、恢复和删除,并避免使用失效句柄
- 解释自删除与删除其他任务时的资源释放差异
先把阻塞和挂起分清
Blocked 表示任务正在等待明确条件,例如延时到期、队列到数、信号量可用或任务通知到达;条件满足后,内核可以把它重新移入 Ready。Suspended 则是显式暂停,普通超时不会让它自动恢复,必须由 vTaskResume 或合适的 ISR API 恢复。
Deleted 不再是可调度状态。任务一旦删除,就不能恢复到 Ready;原来的 TaskHandle_t 也不应继续拿来调用任务 API。把 Suspended 当成“长时间阻塞”会隐藏真实唤醒条件,把 Deleted 当成“自动析构”则容易留下业务资源。
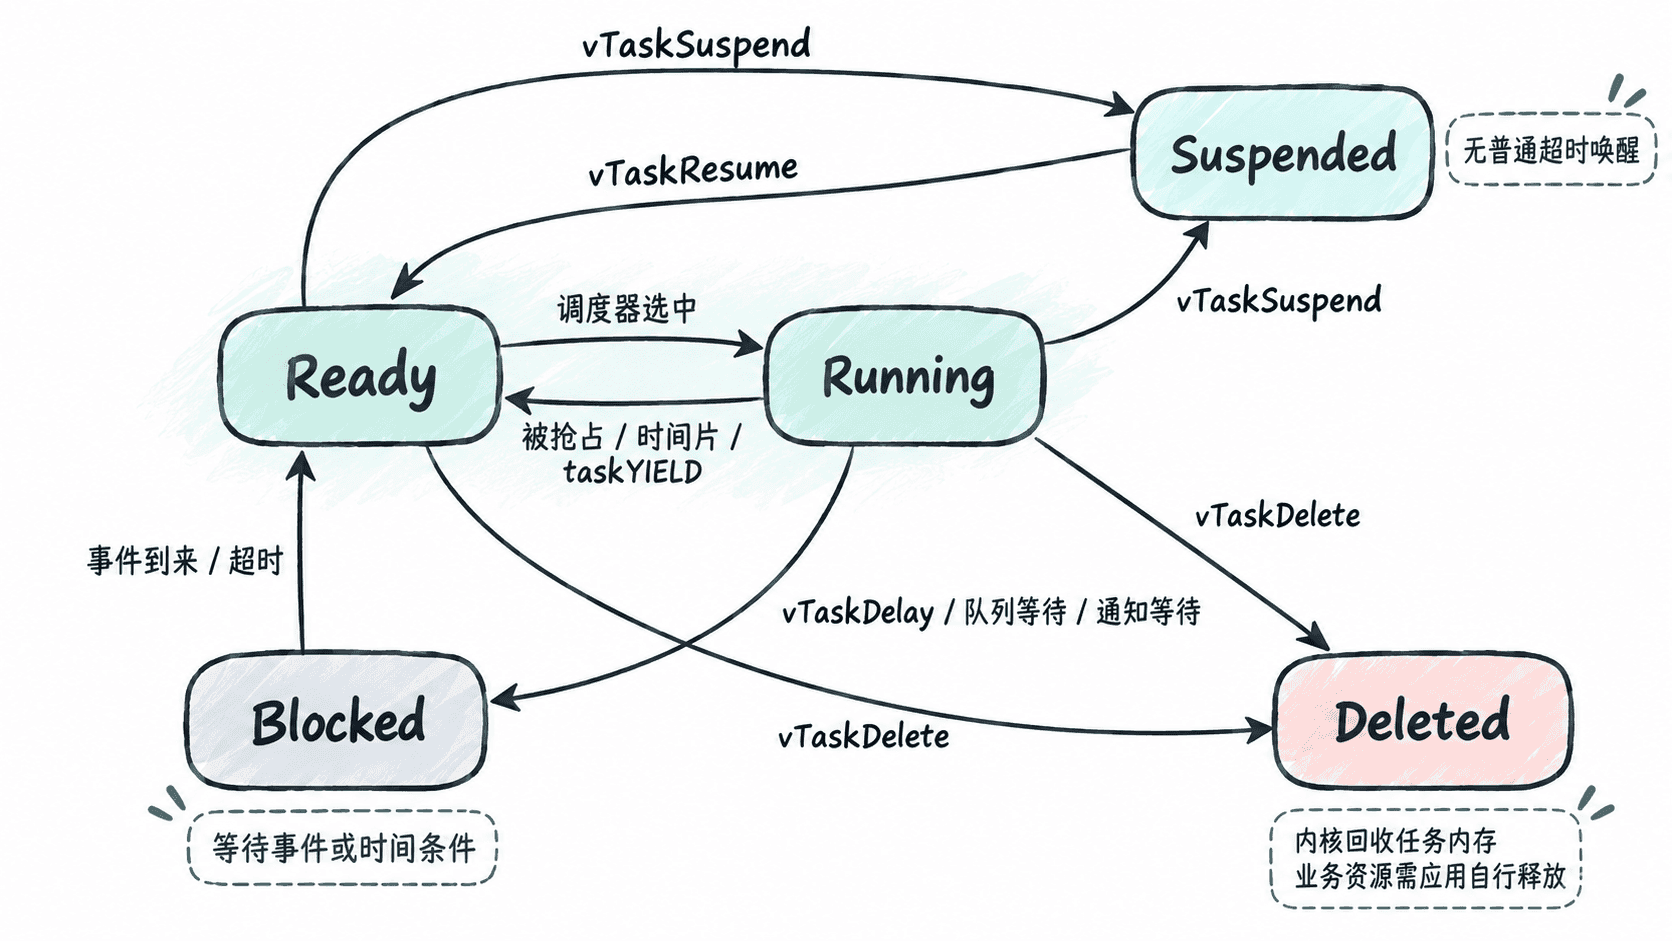
用任务句柄控制生命周期
下面示例依赖已经完成 FreeRTOS 移植、支持 printf 的工程。控制任务先挂起工作任务 3 秒,再恢复它,最后删除它。删除后立刻把句柄清空,避免后续代码误用已经失效的任务引用。
#include "FreeRTOS.h"
#include "task.h"
#include <stdio.h>

static TaskHandle_t workerHandle = NULL;

static void workerTask(void *arg)
{
    for (;;) {
        printf("worker: running\n");
        vTaskDelay(pdMS_TO_TICKS(500));
    }
}

static void controllerTask(void *arg)
{
    vTaskDelay(pdMS_TO_TICKS(2000));

    printf("controller: suspend\n");
    vTaskSuspend(workerHandle);

    vTaskDelay(pdMS_TO_TICKS(3000));

    printf("controller: resume\n");
    vTaskResume(workerHandle);

    vTaskDelay(pdMS_TO_TICKS(2000));

    printf("controller: delete worker\n");
    vTaskDelete(workerHandle);
    workerHandle = NULL;

    vTaskDelete(NULL);
}

int main(void)
{
    xTaskCreate(workerTask, "worker", 1024, NULL, 1, &workerHandle);
    xTaskCreate(controllerTask, "controller", 1024, NULL, 2, NULL);

    vTaskStartScheduler();

    for (;;) {
    }
}
预期输出
worker: running
worker: running
...
controller: suspend
controller: resume
worker: running
worker: running
...
controller: delete worker
实际重复行数量和交错顺序会随 Tick 配置与 printf 实现变化。应观察到 controller: suspend 与 controller: resume 之间没有工作任务输出,而 controller: delete worker 之后工作任务不再恢复。
删除任务不等于清理它拥有的一切
vTaskDelete 负责把任务从调度体系中移除,但不会替应用释放任务自己申请的堆内存、关闭外设、归还业务对象,也不会替任务设计一致的“退出事务”。如果目标任务可能持有互斥量、正在更新共享结构或占用设备,外部强制删除尤其危险。
在经典单核 FreeRTOS 中,动态创建任务的 TCB 和栈属于内核管理资源。任务调用 vTaskDelete(NULL) 自删除时,实际内核内存回收通常由 Idle 任务完成,因此 Idle 任务必须获得运行机会;控制任务删除另一个当前未运行的任务时,内核可在删除路径中直接回收其内核分配资源。若任务使用静态创建 API,栈和 TCB 内存本来就由应用提供,也不会因为删除而变成可由内核释放的动态内存。
业务资源无论哪种删除路径都应由应用明确管理。工程上更稳妥的做法通常是发送“停止”通知,让目标任务在自己的上下文里停止访问外设、释放私有资源、归还锁,再执行 vTaskDelete(NULL),而不是从旁边直接把它删除。
选择挂起、阻塞还是删除
等待数据、超时或同步事件时,优先使用队列、信号量、事件组或任务通知,让任务进入 Blocked,因为唤醒条件清晰且不会丢失生命周期语义。确实需要人工暂停一个长期存在的任务时,再使用 vTaskSuspend 与 vTaskResume。
中断上下文不能调用普通的 vTaskResume,应使用相应的 FromISR API;但如果中断可能先发生、任务后挂起,单纯“恢复任务”会产生竞态,此时任务通知或信号量通常更适合作为同步原语。任务永久退出时,则应先设计资源释放路径,再决定由它自删除还是由管理任务删除。