
嵌入式 Linux 与 RTOS / 系统课时
设计采集到控制输出链路
设计采集到控制输出链路
本节把传感器采集、滤波、控制决策和执行器输出拆成独立任务,并为每段定义周期、等待超时和数据新鲜度。最终目标不是“任务都在跑”,而是让控制输出只消费可追溯、未过期的数据,任何慢环节都不会把陈旧状态继续向后传播。
学习目标
- 设计采集、滤波、控制、执行四段任务链并确定通信方式
- 为消息携带时间戳,定义周期、超时和最大可接受数据年龄
- 用单元素队列保留最新值,阻断陈旧数据传播到执行器
从控制周期反推整条链路
实时控制链路应先定义最终输出的时限,再向前分配预算。假设执行器每 10 ms 最多更新一次,传感器数据超过 25 ms 就失去控制价值,那么滤波、控制和排队等待都必须包含在这 25 ms 内,而不是每个任务各自“尽快运行”。
一种可操作的预算是:采集周期 10 ms,滤波等待上游最多 5 ms,控制等待滤波最多 5 ms,执行器等待命令最多 10 ms;任何阶段收到的消息若年龄超过 25 ms,直接丢弃并进入降级策略。
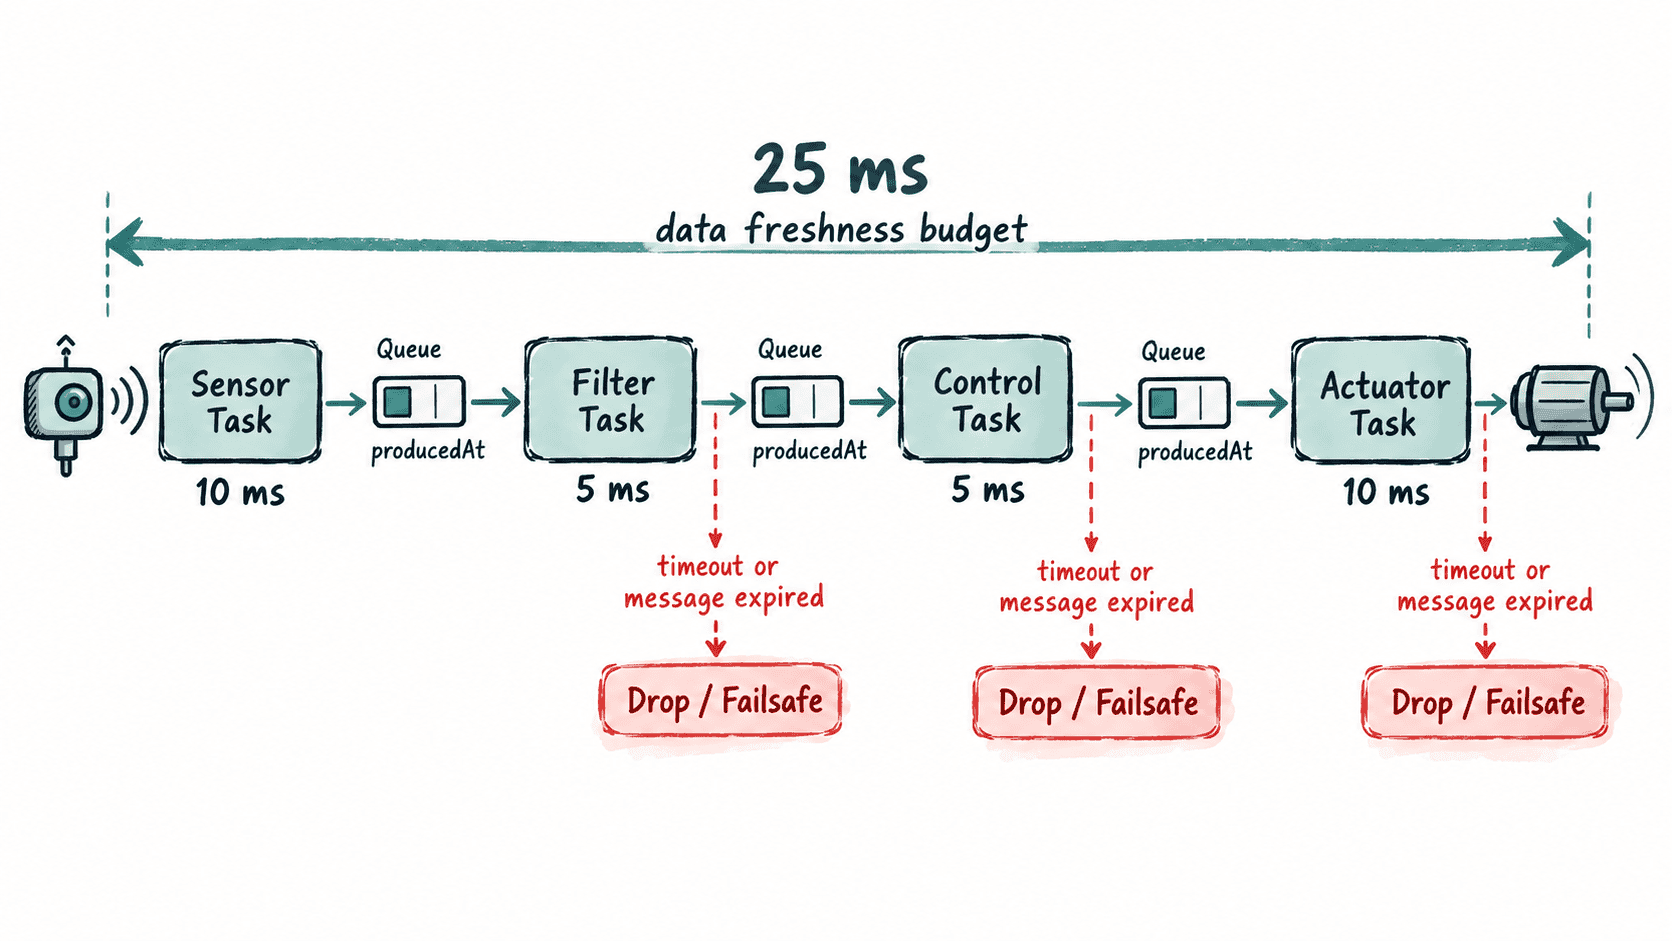
| 环节 | 调度约束 | 关键判定 |
|---|---|---|
| 采集 | 每 10 ms 读取一次 | 产生数据时立即记录时间戳 |
| 滤波 | 最多等上游 5 ms | 输入过期则不计算 |
| 控制 | 最多等滤波结果 5 ms | 决策前再次检查数据年龄 |
| 执行 | 最多等命令 10 ms | 过期命令不写执行器 |
这里的超时不是为了“避免 API 一直阻塞”这么简单,而是系统级故障边界:上游没有按时交付时,下游必须获得明确的失败信号,才能选择保持上次输出、进入安全值或上报告警。
让消息携带数据年龄
控制链最容易出错的做法,是队列里只放一个测量值。这样即使某条消息已经在链路中滞留几十毫秒,下游仍无法区分“最新值”和“旧值”。更稳妥的消息结构应同时包含数值和产生时间。
下面示例用长度为 1 的队列连接四个任务。xQueueOverwrite() 让新结果覆盖尚未消费的旧结果,因此链路倾向保留“最新状态”而不是积压历史样本;每个消费者再用时间戳执行第二层新鲜度检查。
#include "FreeRTOS.h"
#include "task.h"
#include "queue.h"
#include <stdint.h>
#include <stdio.h>

typedef struct {
    int32_t value;
    TickType_t producedAt;
} Sample;

static QueueHandle_t qRaw;
static QueueHandle_t qFiltered;
static QueueHandle_t qCommand;

static int32_t readSensor(void) {
    static int32_t value = 100;
    return value++;
}

static int32_t lowPass(int32_t x) {
    static int32_t y = 100;
    y = (3 * y + x) / 4;
    return y;
}

static int32_t controlLaw(int32_t measured) {
    const int32_t target = 120;
    return target - measured;
}

static void applyActuator(int32_t command, TickType_t age) {
    printf("actuator=%ld age=%lu ticks\n",
           (long)command, (unsigned long)age);
}

static BaseType_t isFresh(TickType_t producedAt, TickType_t maxAge) {
    return (TickType_t)(xTaskGetTickCount() - producedAt) <= maxAge;
}

static void SensorTask(void *arg) {
    TickType_t lastWake = xTaskGetTickCount();
    for (;;) {
        Sample s = { readSensor(), xTaskGetTickCount() };
        xQueueOverwrite(qRaw, &s);
        vTaskDelayUntil(&lastWake, pdMS_TO_TICKS(10));
    }
}

static void FilterTask(void *arg) {
    Sample in;
    for (;;) {
        if (xQueueReceive(qRaw, &in, pdMS_TO_TICKS(5)) == pdPASS &&
            isFresh(in.producedAt, pdMS_TO_TICKS(25))) {
            Sample out = { lowPass(in.value), in.producedAt };
            xQueueOverwrite(qFiltered, &out);
        }
    }
}

static void ControlTask(void *arg) {
    Sample in;
    for (;;) {
        if (xQueueReceive(qFiltered, &in, pdMS_TO_TICKS(5)) == pdPASS &&
            isFresh(in.producedAt, pdMS_TO_TICKS(25))) {
            Sample out = { controlLaw(in.value), in.producedAt };
            xQueueOverwrite(qCommand, &out);
        }
    }
}

static void ActuatorTask(void *arg) {
    Sample cmd;
    for (;;) {
        if (xQueueReceive(qCommand, &cmd, pdMS_TO_TICKS(10)) == pdPASS) {
            TickType_t now = xTaskGetTickCount();
            TickType_t age = now - cmd.producedAt;
            if (age <= pdMS_TO_TICKS(25)) {
                applyActuator(cmd.value, age);
            } else {
                printf("drop stale command age=%lu ticks\n",
                       (unsigned long)age);
            }
        }
    }
}

int main(void) {
    qRaw = xQueueCreate(1, sizeof(Sample));
    qFiltered = xQueueCreate(1, sizeof(Sample));
    qCommand = xQueueCreate(1, sizeof(Sample));

    if (qRaw == NULL || qFiltered == NULL || qCommand == NULL) {
        return 1;
    }

    xTaskCreate(SensorTask, "Sensor", 256, NULL, 4, NULL);
    xTaskCreate(FilterTask, "Filter", 256, NULL, 3, NULL);
    xTaskCreate(ControlTask, "Control", 256, NULL, 3, NULL);
    xTaskCreate(ActuatorTask, "Actuator", 256, NULL, 2, NULL);

    vTaskStartScheduler();
    return 1;
}
预期输出如下,实际控制值和 tick 数会随输入、tick 频率与调度时机变化:
actuator=<VALUE> age=<AGE_TICKS> ticks
actuator=<VALUE> age=<AGE_TICKS> ticks
如果人为让滤波任务额外阻塞超过新鲜度预算,执行任务可能出现:
drop stale command age=<AGE_TICKS> ticks这个设计有两个防线:单元素队列避免形成历史数据积压,时间戳校验则避免“虽然只有一条消息,但它本身已经很旧”的情况。二者缺一不可。
队列和任务通知怎么选
队列适合传递带负载的数据,例如传感器值、滤波结果、控制命令和时间戳。长度为 1 的队列配合 xQueueOverwrite() 很适合“只关心最新值”的控制状态,但不适合必须逐条处理的事件流。
任务通知更适合传递轻量事件,例如“ADC DMA 已完成”“新的配置已生效”“立即重新计算”。如果控制链还需要携带多个字段、版本号或产生时间,优先用队列;不要为了省一个队列而把共享全局变量和通知拼在一起,否则数据一致性会变得难以证明。
把超时变成可观测故障
生产系统不应只在过期时静默丢弃。至少要为“上游超时”“消息过期”“队列覆盖次数”和“进入安全输出”建立计数器或低频日志。诊断时优先看这些指标的增长位置,而不是先改任务优先级。
验收这条链路时,可以故意让滤波任务延迟超过 25 ms:正确结果不是执行器继续输出滞后的旧命令,而是旧命令被拒绝,并由安全策略接管。只要数据年龄能一路追踪,控制链的实时性就从“感觉够快”变成了可验证的时限契约。