
嵌入式 Linux 与 RTOS / 系统课时
区分任务与中断执行边界
区分任务与中断执行边界
FreeRTOS 中最常见的中断错误,是在 ISR 里直接调用会阻塞的任务 API,或在事件到来后忘记触发必要的调度切换。本节从可阻塞性、栈和调度三个维度划清任务与 ISR 的边界,并给出一条安全的“中断只通知,任务做处理”路径。
学习目标
- 能在调用 FreeRTOS API 前判断当前代码处于任务上下文还是 ISR 上下文。
- 能解释为什么 ISR 不能等待互斥量、队列空间或延时到期。
- 能正确使用
FromISRAPI 唤醒任务,并在需要时请求中断退出后的调度切换。
两种上下文的核心差异
任务上下文由调度器管理,每个任务有自己的任务栈,可以进入阻塞态等待队列、信号量、通知或时间到期。任务阻塞后,调度器会切换到其他就绪任务,因此“等待”是任务模型的一部分。
ISR 上下文由硬件中断触发,目标应是快速记录事件并退出。它不能像任务那样主动进入阻塞态等待资源,否则中断无法正常结束,也会破坏内核对调度与临界区的假设。ISR 的栈使用方式由具体移植层和处理器决定,不能简单认为它与普通任务栈完全相同。
| 维度 | 任务上下文 | ISR 上下文 |
|---|---|---|
| 是否可阻塞 | 可以 | 不可以 |
| 常用 API | 普通 FreeRTOS API | 名称带 FromISR 的 ISR 安全 API |
| 栈 | 每个任务有自己的任务栈 | 由端口和处理器中断机制决定 |
| 调度 | API 可让任务阻塞或主动让出 CPU | 通常在退出 ISR 前根据唤醒结果请求切换 |
中断应该只做最小工作
推荐路径是:外设产生中断,ISR 清除硬件中断源并发送任务通知或队列消息;真正的协议解析、缓冲区处理、日志和业务计算放到任务里完成。这样 ISR 的执行时间可预测,也能把会阻塞的操作留在允许阻塞的上下文中。
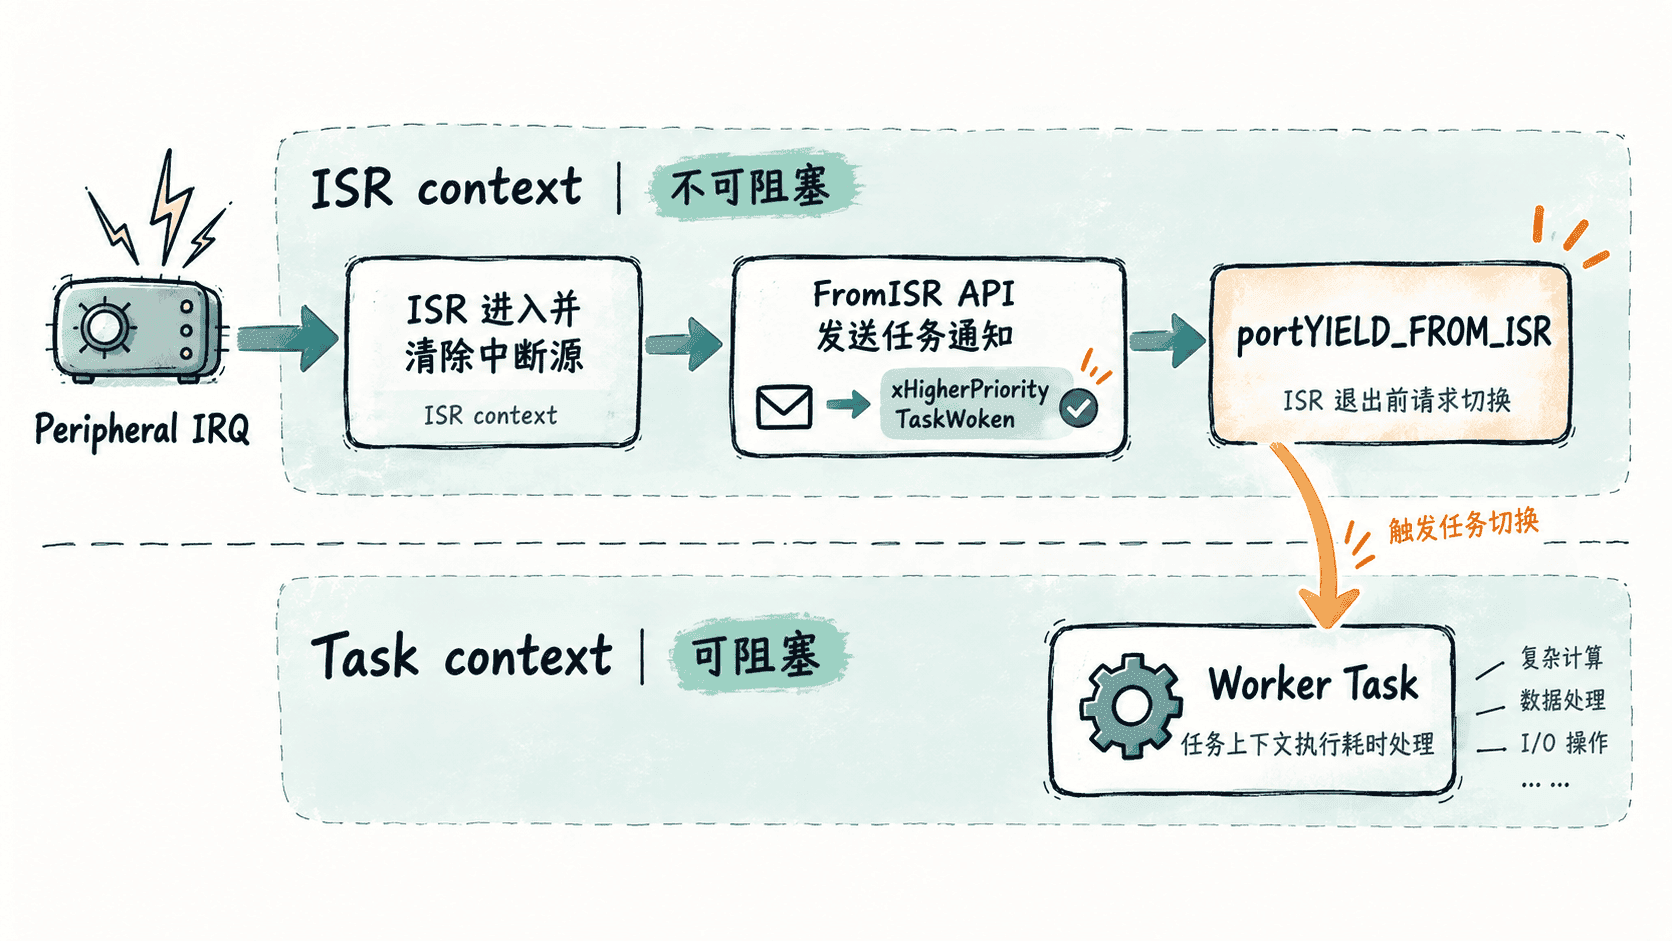
下面是片段示例,假设工程已经创建 workerTask,并在允许外设中断前把 workerHandle 保存为有效任务句柄;硬件中断初始化和清除中断标志的语句需按 MCU 驱动替换。示例用直接任务通知把 ISR 中的事件交给任务处理。
#include "FreeRTOS.h"
#include "task.h"
#include <stdio.h>

static TaskHandle_t workerHandle;

static void workerTask(void *arg)
{
    (void)arg;
    workerHandle = xTaskGetCurrentTaskHandle();

    for (;;) {
        // 等待 ISR 发送事件;阻塞发生在任务上下文中。
        ulTaskNotifyTake(pdTRUE, portMAX_DELAY);
        printf("event handled in task\n");
    }
}

void Peripheral_IRQHandler(void)
{
    BaseType_t higherPriorityTaskWoken = pdFALSE;

    // 先清除或确认硬件中断源,具体代码由 MCU 驱动决定。
    vTaskNotifyGiveFromISR(workerHandle, &higherPriorityTaskWoken);

    // 若唤醒了更高优先级任务,则请求在退出 ISR 后立即切换。
    portYIELD_FROM_ISR(higherPriorityTaskWoken);
}
预期结果
每次外设中断触发一次任务通知,workerTask 被唤醒后输出:
event handled in task
portYIELD_FROM_ISR 的具体宏形式可能随 FreeRTOS 移植端口变化,使用时应以当前端口头文件为准。另一个重要限制是中断优先级:只有满足该移植端口对“可调用 FreeRTOS ISR API”的优先级约束时,才能使用这些 FromISR 接口;在 Cortex-M 上尤其要核对与 configMAX_SYSCALL_INTERRUPT_PRIORITY 相关的配置。
先判断上下文再选 API
看到队列、信号量、任务通知或事件组操作时,不要先问“这个 API 能不能完成需求”,而要先问“现在是在任务还是 ISR”。任务里通常使用普通版本,例如 xQueueSend;ISR 里则使用对应的 xQueueSendFromISR,并处理用于判断是否唤醒高优先级任务的输出参数。
普通 API 往往允许等待一定 tick 数,ISR 版本则不会提供这种阻塞语义。若 ISR 中发现目标资源暂时不可用,应选择丢弃、覆盖、记录错误或通过无阻塞机制转交,而不是原地等待。
判断是否需要立即切换任务
ISR 发送通知后,可能让一个比当前被中断任务优先级更高的任务进入就绪态。此时 higherPriorityTaskWoken 会被 ISR 安全 API 置为真,端口宏据此在中断退出时触发一次调度。
如果被唤醒任务优先级并不更高,就没有必要立即切换;它会在正常调度点获得 CPU。把“事件转交”和“是否立刻调度”分开理解,就能避免在 ISR 里手工做复杂调度,也能保持中断代码短小、确定。