
嵌入式 Linux 与 RTOS / 系统课时
认清实时系统为何需要内核
认清实时系统为何需要内核
当系统同时面对按键、传感器、通信和周期控制时,真正困难的不是“让代码跑起来”,而是让每件事都在期限内完成且彼此不拖死。本节用轮询、前后台和 RTOS 三种控制流对比,建立任务、调度器、Tick 与内核对象之间的整体模型。
学习目标
- 区分轮询、前后台与 RTOS 在并发组织和阻塞等待上的差异。
- 解释任务、调度器、Tick 和内核对象分别解决什么问题。
- 判断一个嵌入式程序何时值得引入 RTOS,而不是继续扩展超级循环。
三种控制流如何放大复杂度
最简单的程序常从“超级循环”开始:主循环依次检查外设、处理状态,再回到开头。只要每个步骤都很短,这种结构直接、可预测,也几乎没有运行时开销。问题出现在某一步开始等待串口、Flash、网络或传感器时,整个循环的下一次检查都会被推迟。
前后台结构把紧急事件交给中断,把较慢的处理留在主循环。它改善了响应速度,但共享变量、临界区和“中断只做多少工作”的边界会越来越难维护。更关键的是,后台仍然只有一条控制流;一个阻塞调用仍可能延迟其他后台工作。
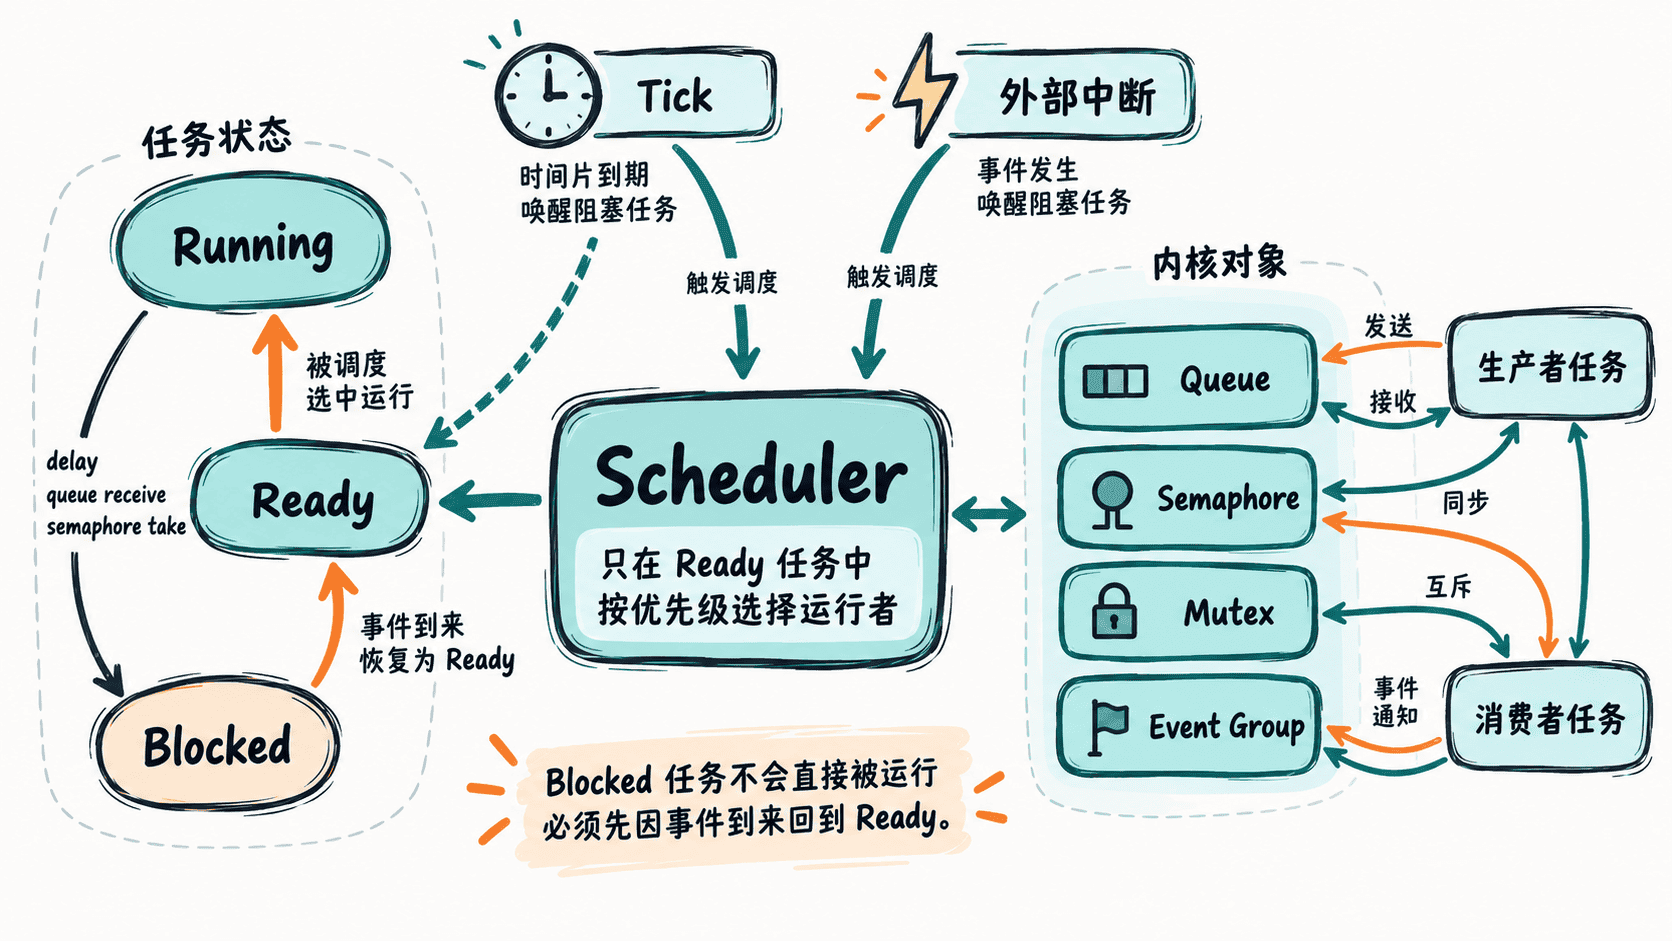
RTOS 把独立活动拆成多个任务。等待事件的任务可以进入阻塞态,把 CPU 让给其他就绪任务;调度器再根据优先级选择当前运行者。这样并发关系从“所有逻辑挤在一个循环里”转成“任务之间通过明确的等待和同步关系协作”。
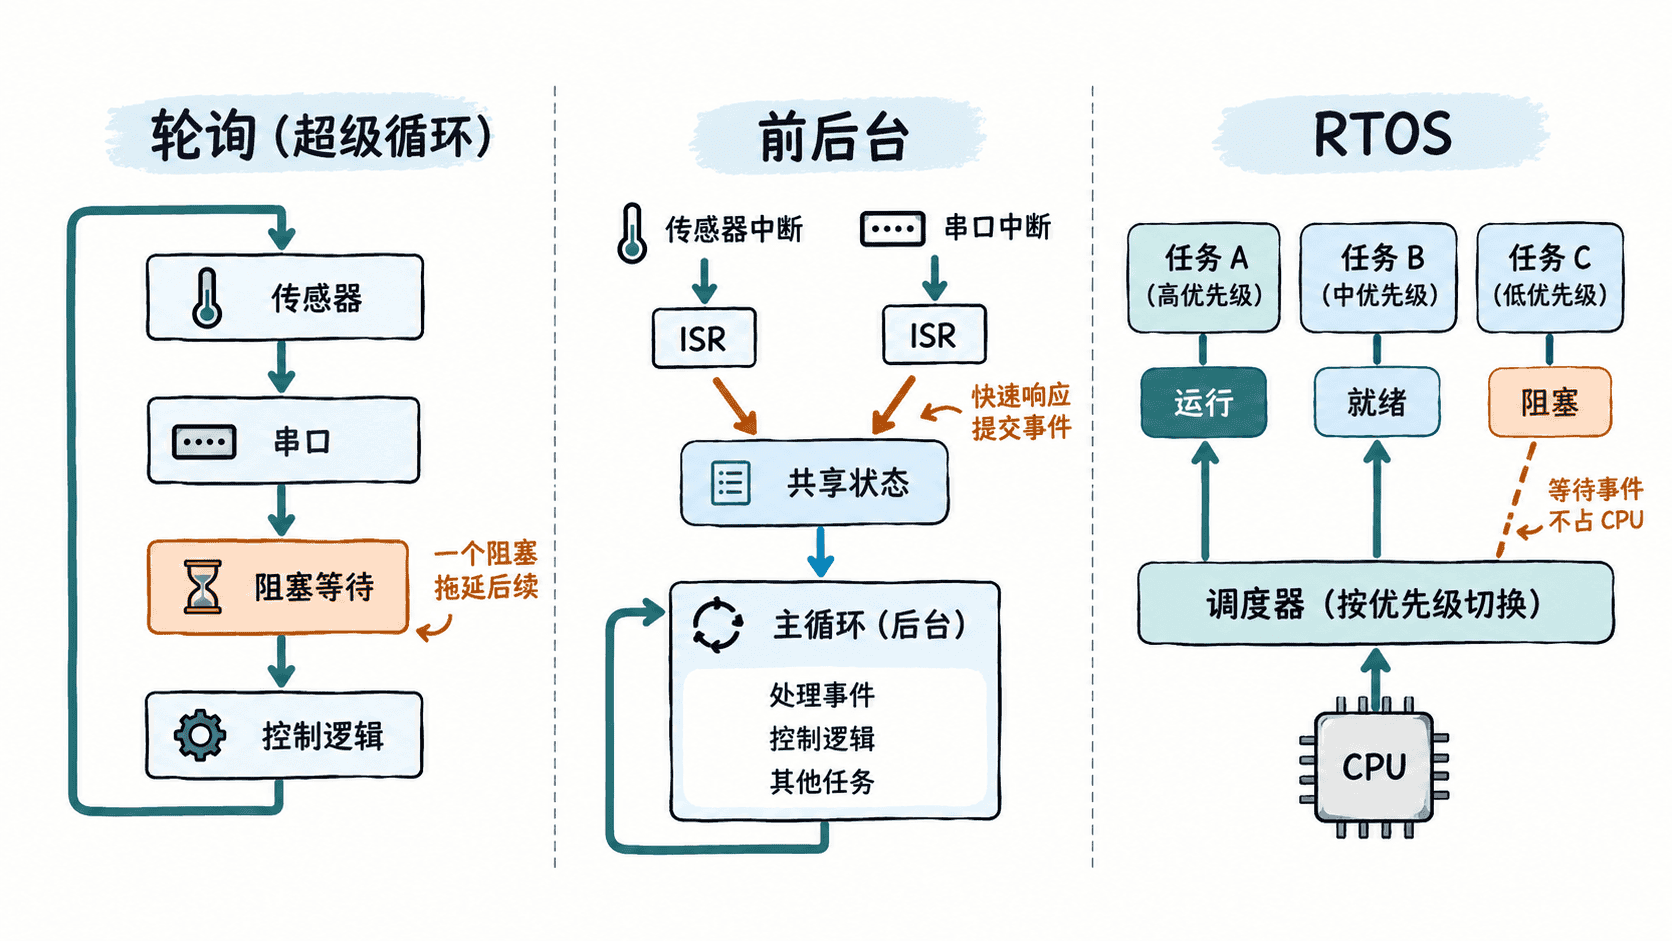
| 方式 | 并发组织 | 等待外设时 | 复杂度主要落点 |
|---|---|---|---|
| 轮询 | 一个循环顺序检查 | 容易拖慢整轮响应 | 循环周期与最坏执行时间 |
| 前后台 | 中断处理紧急事件,主循环做后台工作 | 后台阻塞仍会影响其他后台逻辑 | 中断与共享状态 |
| RTOS | 多任务独立等待与运行 | 阻塞任务让出 CPU | 优先级、同步与资源共享 |
内核解决的四个核心问题
任务是独立的执行上下文。每个任务有自己的栈、入口函数和状态,因此“等待串口接收”和“每 10 ms 做一次控制计算”不必手工揉进同一个状态机。任务不是线程越多越好,而是把具有独立等待条件和时序约束的活动分开表达。
调度器决定哪个就绪任务获得 CPU。抢占式调度下,高优先级任务一旦就绪,可以在允许的调度点抢占低优先级任务。优先级表达的是响应紧迫性,不是业务重要程度;如果把所有任务都设成高优先级,调度器也无法替你解决设计冲突。
Tick是内核常用的时间基准。周期性 Tick 中断推动延时和超时计数,并给调度器提供时间事件。Tick 频率越高,时间粒度越细,但中断开销也会增加;它不是“实时性开关”,更高的 Tick 频率并不会自动让任务满足期限。
内核对象把任务之间的协作变成显式规则。队列用于传递数据,信号量用于事件或资源计数,互斥量用于保护共享资源并处理优先级继承,事件组适合表达多位条件。与到处读写全局变量相比,这些对象让“谁在等什么、谁能唤醒谁”更容易分析。
实时不等于运行得快
实时系统关心的是响应时间是否有可证明的上界。一个任务平均只用 50 微秒,但偶尔因为等待锁、关闭中断或执行长时间临界区而卡住 20 毫秒,仍可能错过 5 毫秒的截止期。相反,一个 2 毫秒稳定完成且截止期是 10 毫秒的任务,完全可以满足实时要求。
因此,引入 RTOS 后仍要控制最坏执行时间、临界区长度和阻塞关系。高优先级任务不应长期轮询占满 CPU;共享外设需要明确互斥策略;中断服务程序应快速完成,把较重的处理交给任务。内核提供机制,但期限能否满足仍取决于应用设计。
什么时候值得使用 RTOS
当系统只有少量周期任务、没有复杂阻塞等待,而且超级循环的最坏周期可以直接算清时,裸机结构通常更省资源也更容易验证。不要为了使用 FreeRTOS 而制造任务。
当程序出现多个独立期限、多个外设事件源、通信任务需要等待数据、后台处理耗时明显,或者你开始手工维护大量状态机和超时计数时,RTOS 的任务与内核对象通常能显著降低控制流复杂度。判断标准不是“代码行数够不够多”,而是并发关系和时序约束是否已经难以在单一控制流中可靠表达。