
嵌入式 Linux 与 RTOS / 系统课时
测量任务响应时延与抖动
测量任务响应时延与抖动
实时任务“通常很快”并不能证明它满足时限。本节把一次外部事件拆成事件发生、ISR 记录和任务开始处理三个时刻,用高精度计数器采样响应时间并观察分布,再根据长尾样本定位临界区、中断屏蔽和高优先级负载造成的抖动。
学习目标
- 建立事件发生到任务开始执行的可重复测量边界
- 使用 Cortex-M DWT 周期计数器记录任务响应时延
- 区分平均时延、最坏时延与抖动,并定位长尾来源
先定义测量边界
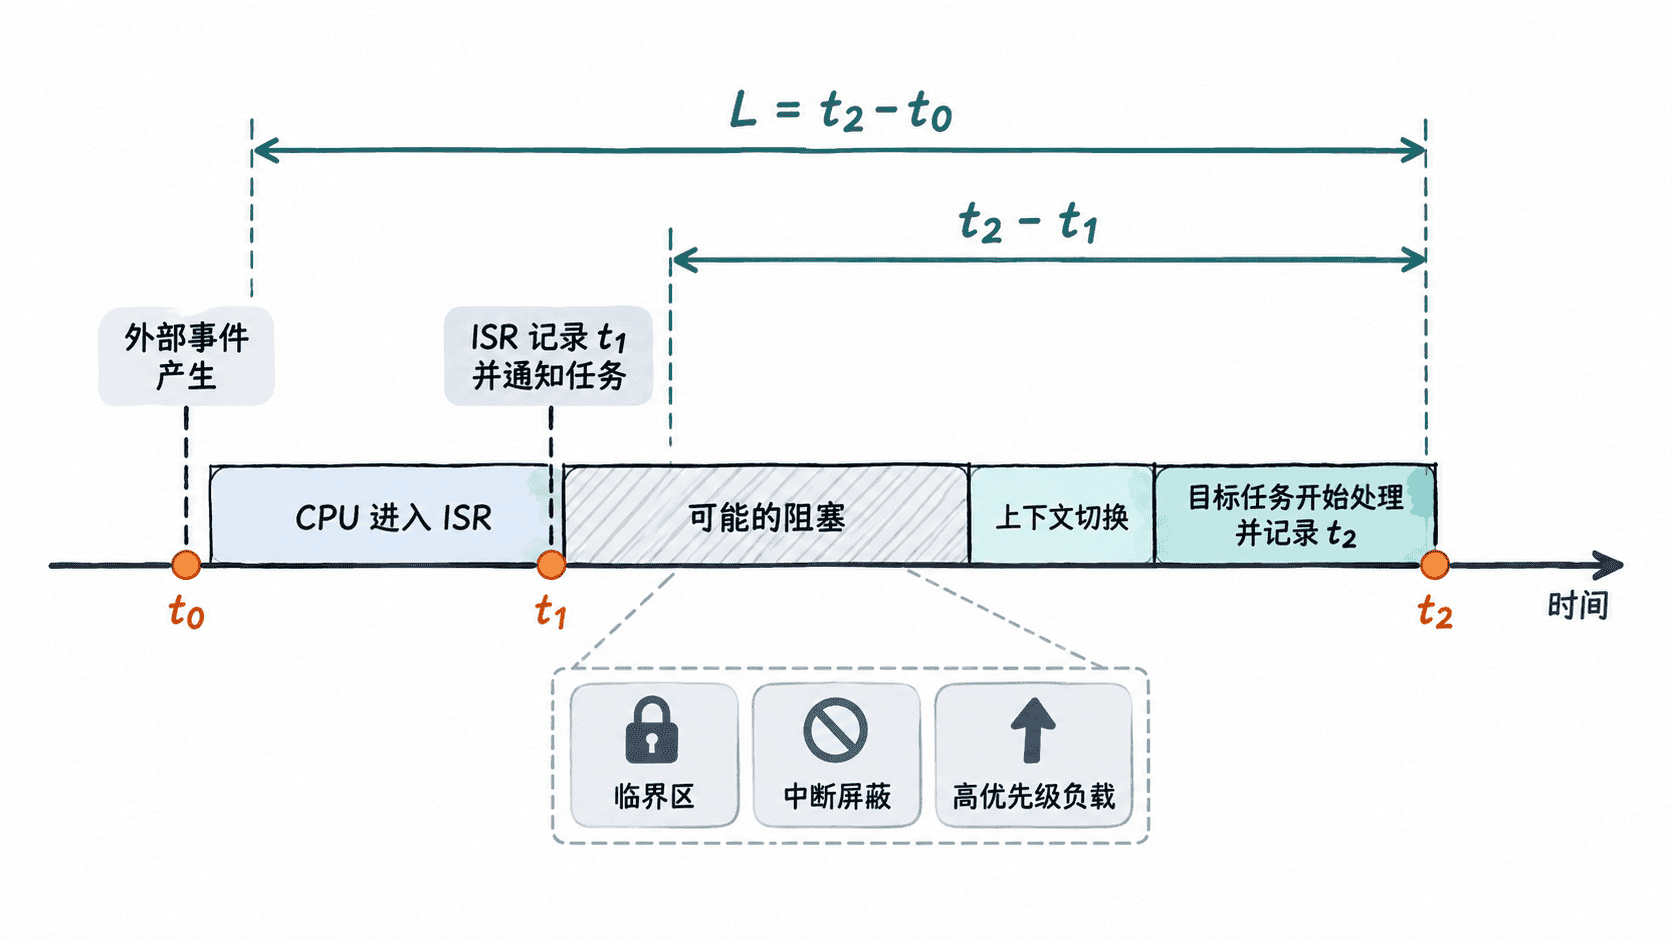
设外部事件发生时刻为 ,ISR 准备唤醒任务时为 ,目标任务真正开始处理时为 。端到端响应时延是 ;若硬件无法直接捕获 ,也可以先测量 ,把它作为从 ISR 通知到任务获得 CPU 的调度响应时间。
如果事件来自 GPIO 边沿、输入捕获或外部定时器,优先让硬件捕获 。只在 ISR 入口读取计数器,会漏掉中断被屏蔽和优先级仲裁造成的等待,因此结果通常比真实端到端时延更乐观。
用周期计数器采样
Cortex-M3/M4/M7 常可使用 DWT 的 CYCCNT 作为高分辨率自由运行计数器。下面是片段示例,假设工程已经正常启动 FreeRTOS,并在实际 GPIO 或定时器 ISR 中调用 latency_probe_from_isr()。队列把 ISR 时间戳交给测量任务,避免单个全局变量被下一次事件覆盖。
#include <inttypes.h>
#include <stdint.h>
#include <stdio.h>
#include "FreeRTOS.h"
#include "queue.h"
#include "task.h"
#include "core_cm4.h"

static QueueHandle_t g_latency_queue;

static void dwt_counter_init(void)
{
    CoreDebug->DEMCR |= CoreDebug_DEMCR_TRCENA_Msk;
    DWT->CYCCNT = 0;
    DWT->CTRL |= DWT_CTRL_CYCCNTENA_Msk;
}

void latency_probe_from_isr(void)
{
    const uint32_t event_cycles = DWT->CYCCNT;
    BaseType_t higher_priority_woken = pdFALSE;

    if (xQueueSendFromISR(g_latency_queue, &event_cycles,
                          &higher_priority_woken) == pdPASS) {
        portYIELD_FROM_ISR(higher_priority_woken);
    }
}

static void latency_task(void *argument)
{
    (void)argument;
    uint32_t event_cycles;

    for (;;) {
        if (xQueueReceive(g_latency_queue, &event_cycles,
                          portMAX_DELAY) == pdPASS) {
            const uint32_t start_cycles = DWT->CYCCNT;
            const uint32_t delta = start_cycles - event_cycles;
            const uint64_t ns = (uint64_t)delta * 1000000000ULL /
                                (uint64_t)SystemCoreClock;

            printf("latency_cycles=%" PRIu32 ", latency_ns=%" PRIu64 "\n",
                   delta, ns);
        }
    }
}

void latency_probe_init(void)
{
    dwt_counter_init();
    g_latency_queue = xQueueCreate(32, sizeof(uint32_t));
    configASSERT(g_latency_queue != NULL);

    BaseType_t ok = xTaskCreate(latency_task, "latency",
                                configMINIMAL_STACK_SIZE + 256,
                                NULL, tskIDLE_PRIORITY + 3, NULL);
    configASSERT(ok == pdPASS);
}
预期输出
latency_cycles=<CYCLES>, latency_ns=<TIME_NS>
latency_cycles=<CYCLES>, latency_ns=<TIME_NS>
<CYCLES> 与 <TIME_NS> 会随主频、ISR 优先级和系统负载变化。无符号减法能够处理一次 32 位计数器回绕,但单次测量间隔必须小于一个完整回绕周期。若目标芯片不支持 DWT,应改用通用定时器、输入捕获单元或厂商提供的高精度计数器。
从分布而不是平均值下结论
单个平均值会掩盖偶发长尾。实际测试应至少统计样本数、平均值、P95、P99 和最大值,并在相同负载条件下重复测量。若大多数样本集中在 8~10 微秒,而少量样本达到 80 微秒,那么系统问题是尾部延迟,而不是平均性能不足。
抖动可以先用最大值减最小值做快速判断,也可以观察高百分位与中位数之间的间距。对于有明确截止时间的任务,应优先检查最大值或足够保守的高百分位,不能因为平均值很低就判定实时性达标。
定位长尾来源
出现长尾时,按“中断能否及时进入 → 目标任务能否立即获得 CPU → 任务开始后是否被资源阻塞”的顺序排查。长临界区和长时间关闭中断会推迟 ISR;更高优先级任务持续占用 CPU 会推迟目标任务;互斥量、驱动锁或慢速外设则可能延长后续处理。
验证时一次只改变一个因素,例如缩短临界区、降低某个高优先级负载的占空比,或者分别在 ISR 和任务入口翻转 GPIO。若最大时延随该因素明显收敛,就建立了可重复的因果证据,而不是仅凭平均日志猜测。