
嵌入式 Linux 与 RTOS / 系统课时
让定时器回调保持短小
让定时器回调保持短小
FreeRTOS 的所有软件定时器回调都由 Timer Service Task 串行执行。一个回调只要耗时过长,后面已经到期的定时器也只能排队。本节先复现这种延迟,再把耗时工作移到普通任务,让回调只负责快速触发。
学习目标
- 解释耗时回调为什么会拖延其他软件定时器
- 用任务通知把复杂工作从回调移交给工作任务
- 根据 Timer Service Task 与工作任务优先级检查修复是否真正生效
回调为什么会互相拖延
软件定时器不是每个定时器各占一个任务。到期事件由同一个 Timer Service Task 处理,因此回调 A 没有返回之前,回调 B 无法开始执行。回调里做忙等待、长循环、阻塞式外设访问或大量格式化输出,都会占住这条串行路径。
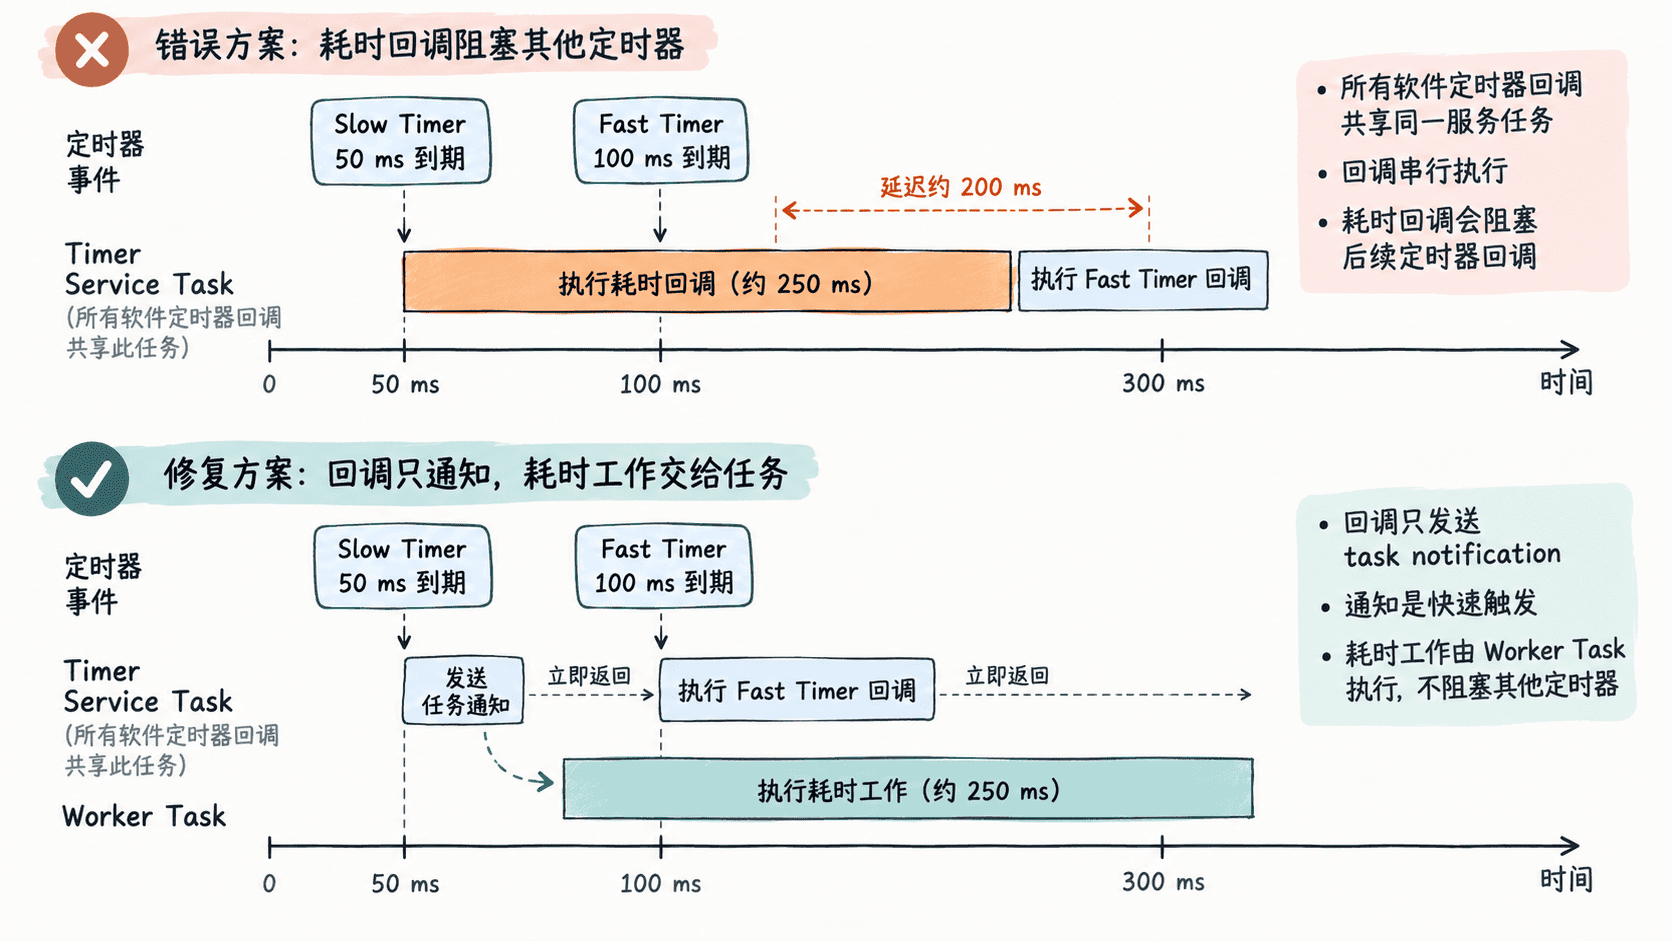
如果业务工作必须花几十或几百毫秒,正确的边界是:回调只记录最小状态并发出通知,真正的计算、I/O 或协议处理交给独立任务。这样定时器服务任务能尽快继续处理下一条到期事件。
复现延迟并切换到修复方案
下面程序创建两个一次性定时器:Slow Timer 在 50 ms 到期,Fast Timer 在 100 ms 到期。USE_BAD_CALLBACK 为 1 时,Slow 回调忙等 250 ms;改为 0 后,回调只通知 Worker Task,由 Worker 执行同样的耗时工作。
示例假设 FreeRTOSConfig.h 已启用软件定时器,并满足 configTIMER_TASK_PRIORITY > tskIDLE_PRIORITY + 1。这能保证修复后 Timer Service Task 可以在 Fast Timer 到期时抢占正在工作的低优先级 Worker Task。
#include "FreeRTOS.h"
#include "task.h"
#include "timers.h"
#include <stdint.h>
#include <stdio.h>

#define USE_BAD_CALLBACK 1

static TaskHandle_t workerTaskHandle;
static TickType_t startedAt;

static unsigned long elapsedMs(void) {
    return (unsigned long)((xTaskGetTickCount() - startedAt) * portTICK_PERIOD_MS);
}

static void busyWaitMs(uint32_t ms) {
    TickType_t begin = xTaskGetTickCount();

    while ((xTaskGetTickCount() - begin) < pdMS_TO_TICKS(ms)) {
        /* 仅用于制造“长时间占用 CPU”的故障现场。 */
    }
}

static void workerTask(void *argument) {
    (void)argument;

    for (;;) {
        ulTaskNotifyTake(pdTRUE, portMAX_DELAY);
        printf("worker start at %lu ms\n", elapsedMs());
        busyWaitMs(250);
        printf("worker done  at %lu ms\n", elapsedMs());
    }
}

static void slowTimerCallback(TimerHandle_t timer) {
    (void)timer;
    printf("slow callback enter at %lu ms\n", elapsedMs());

#if USE_BAD_CALLBACK
    /* 错误做法:Timer Service Task 被这段工作占住。 */
    busyWaitMs(250);
#else
    /* 正确做法:只触发工作任务,然后尽快返回。 */
    xTaskNotifyGive(workerTaskHandle);
#endif

    printf("slow callback exit  at %lu ms\n", elapsedMs());
}

static void fastTimerCallback(TimerHandle_t timer) {
    (void)timer;
    printf("fast timer fired   at %lu ms\n", elapsedMs());
}

int main(void) {
    TimerHandle_t slowTimer;
    TimerHandle_t fastTimer;

    configASSERT(configTIMER_TASK_PRIORITY > (tskIDLE_PRIORITY + 1));

    xTaskCreate(workerTask, "Worker", 512, NULL,
                tskIDLE_PRIORITY + 1, &workerTaskHandle);

    slowTimer = xTimerCreate("Slow", pdMS_TO_TICKS(50),
                             pdFALSE, NULL, slowTimerCallback);
    fastTimer = xTimerCreate("Fast", pdMS_TO_TICKS(100),
                             pdFALSE, NULL, fastTimerCallback);

    configASSERT(slowTimer != NULL);
    configASSERT(fastTimer != NULL);

    startedAt = xTaskGetTickCount();
    configASSERT(xTimerStart(slowTimer, 0) == pdPASS);
    configASSERT(xTimerStart(fastTimer, 0) == pdPASS);

    vTaskStartScheduler();

    for (;;) {
    }
}
预期输出
当 USE_BAD_CALLBACK 为 1 时,具体时间会因 Tick 周期和调度而变化,但 Fast Timer 会明显晚于目标的 100 ms,并接近 Slow 回调结束时刻:
slow callback enter at <TIME> ms
slow callback exit  at <TIME> ms
fast timer fired   at <TIME> ms
把 USE_BAD_CALLBACK 改为 0 后,Slow 回调会很快返回,Worker 继续处理耗时工作;只要 Timer Service Task 优先级高于 Worker,Fast Timer 应接近 100 ms 触发:
slow callback enter at <TIME> ms
slow callback exit  at <TIME> ms
worker start at <TIME> ms
fast timer fired   at <TIME> ms
worker done  at <TIME> ms
实际 <TIME> 会随 configTICK_RATE_HZ、日志开销和平台调度产生少量偏差。判断修复是否成功的关键不是某个固定数字,而是 Fast Timer 不再等待 250 ms 工作完成。
回调里只保留快速动作
回调适合做常数时间、非阻塞的动作,例如更新一个小状态、xTaskNotifyGive()、向队列发送短消息,或者设置事件位。需要等待资源、执行复杂计算、访问慢外设或做大量日志时,应把工作移交给普通任务。
任务通知的成本通常比创建额外同步对象更低,适合“一次触发一个既有工作任务”的场景。如果需要携带多条数据或缓冲突发事件,则改用队列更合适。
检查优先级与队列边界
把工作移到任务后,还要检查优先级。若 Worker 的优先级高于 Timer Service Task,并且 Worker 长时间不阻塞、不让出 CPU,服务任务仍可能被压住;此时应降低 Worker 优先级、把长计算拆成可抢占的小段,或重新评估 configTIMER_TASK_PRIORITY。
另外,回调向队列发送消息时应使用零等待时间,避免服务任务因队列满而阻塞。若事件可能突发,队列长度和消费者吞吐必须按峰值而不是平均值设计。最终目标只有一个:Timer Service Task 每次进入回调后,都能在可预测的短时间内重新回到定时器调度循环。