
嵌入式 Linux 与 RTOS / 系统课时
用二值信号量同步事件
用二值信号量同步事件
二值信号量适合把“某件事发生了”转换成任务唤醒:生产者给出一次信号,等待任务获取后继续执行。本篇用一个可运行示例建立 0/1 事件门闩模型,并说明它与任务通知、互斥锁的边界。
学习目标
- 理解二值信号量的给出与获取表达事件同步,而不是资源所有权
- 能创建二值信号量并让等待任务被事件唤醒
- 能判断何时改用任务通知、计数信号量或互斥锁
把它看成一个 0/1 事件门闩
二值信号量只有“空”和“可获取”两种有效状态。任务执行 xSemaphoreTake() 时,如果信号量为空就阻塞;另一个任务或中断执行 give 后,等待任务变为就绪,并在获得调度机会时继续运行。
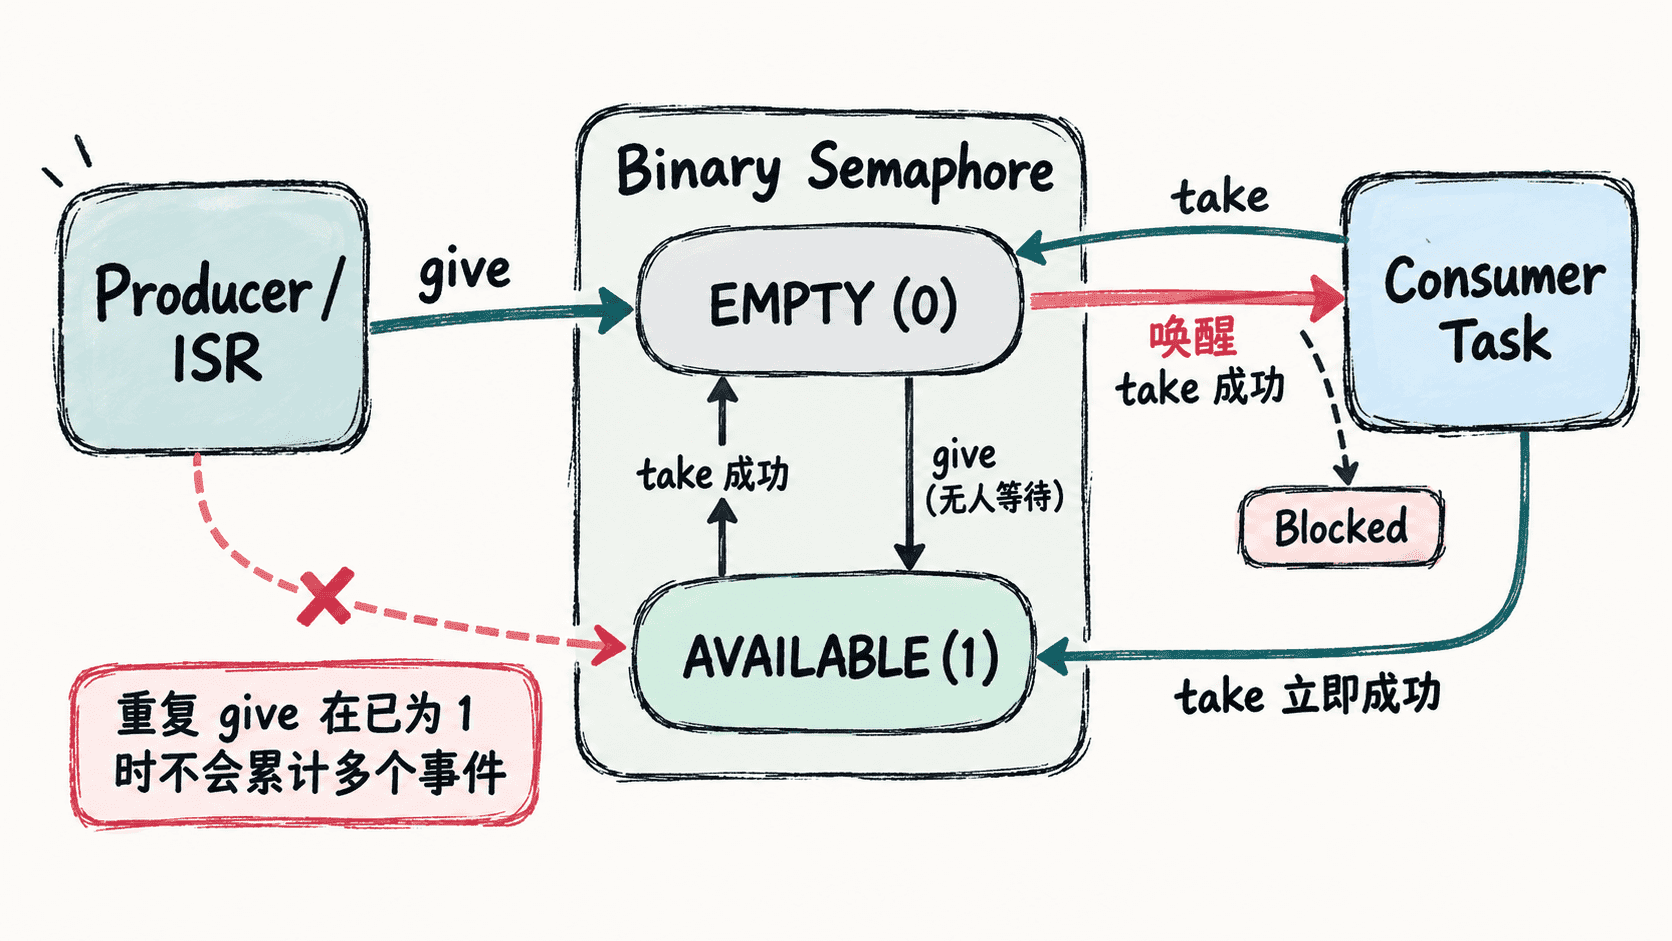
这个模型没有“谁拥有信号量”的概念。发送者 give 之后不需要再 take 回来,接收者 take 成功后也没有“归还资源”的义务,因此它适合完成通知、状态变化等事件,而不是保护共享临界区。
完成一次任务间事件同步
下面的完整示例用生产者任务模拟外设每 500 ms 完成一次操作。消费者优先级更高,会阻塞在二值信号量上;一旦生产者 give,消费者立即被唤醒处理事件。示例假设 configUSE_PREEMPTION 为 1。
#include <stdio.h>
#include "FreeRTOS.h"
#include "task.h"
#include "semphr.h"

static SemaphoreHandle_t gEventSemaphore;

static void vProducerTask(void *pvParameters)
{
    (void)pvParameters;

    for (int i = 1; i <= 3; ++i) {
        vTaskDelay(pdMS_TO_TICKS(500));

        printf("producer: event %d\n", i);
        /* 二值信号量只记录“有事件”,不会累计超过 1。 */
        configASSERT(xSemaphoreGive(gEventSemaphore) == pdTRUE);
    }

    vTaskDelete(NULL);
}

static void vConsumerTask(void *pvParameters)
{
    (void)pvParameters;

    for (int i = 1; i <= 3; ++i) {
        /* 没有事件时阻塞,不用轮询浪费 CPU。 */
        configASSERT(xSemaphoreTake(gEventSemaphore, portMAX_DELAY) == pdTRUE);
        printf("consumer: handled event %d\n", i);
    }

    vTaskDelete(NULL);
}

int main(void)
{
    gEventSemaphore = xSemaphoreCreateBinary();
    configASSERT(gEventSemaphore != NULL);

    /* 消费者优先级更高,give 后可立即抢占生产者。 */
    configASSERT(xTaskCreate(vProducerTask, "producer", 512, NULL, 1, NULL) == pdPASS);
    configASSERT(xTaskCreate(vConsumerTask, "consumer", 512, NULL, 2, NULL) == pdPASS);

    vTaskStartScheduler();

    for (;;) {
    }
}
预期输出
producer: event 1
consumer: handled event 1
producer: event 2
consumer: handled event 2
producer: event 3
consumer: handled event 3实际板卡上的启动日志可能不同,但这六行的事件顺序应保持一致。如果创建对象或任务失败,configASSERT 应在调试配置中直接暴露问题,而不是让任务带着空句柄继续运行。
从中断上下文给出事件
真实外设通常在 ISR 中宣布 DMA、ADC 或串口接收完成。此时不能调用普通的 xSemaphoreGive(),而要使用 ISR 版本,并把是否唤醒了更高优先级任务交给端口层处理。
片段示例:下面代码依赖具体芯片的中断入口和清中断函数,只展示 FreeRTOS 侧的正确调用顺序。
void PERIPHERAL_IRQHandler(void)
{
    BaseType_t xHigherPriorityTaskWoken = pdFALSE;

    clear_peripheral_interrupt();
    xSemaphoreGiveFromISR(gEventSemaphore, &xHigherPriorityTaskWoken);
    portYIELD_FROM_ISR(xHigherPriorityTaskWoken);
}
接入时应把 clear_peripheral_interrupt() 替换为芯片 SDK 的真实清中断操作。验证方法是让消费任务保持阻塞,触发一次外设中断后确认任务立即运行;如果中断发生但任务长期不调度,要同时检查 IRQ 是否清除、信号量句柄是否有效以及端口要求的 ISR 优先级限制。
和任务通知、互斥锁分清边界
如果事件只需要唤醒一个固定任务,而且不需要把同步对象交给其他模块或加入队列集,任务通知通常更轻量。二值信号量的优势是接口独立于具体任务,多个生产者都可以持有同一个句柄,等待关系也更容易通过统一的信号量 API 表达。
它也不应替代互斥锁。互斥锁表达“谁持有共享资源”,并提供优先级继承来缓解优先级反转;二值信号量只表达“事件到了没有”。把这两种语义分开,后续排查同步故障时会简单得多。