
嵌入式 Linux 与 RTOS / 系统课时
用优先级实现抢占调度
用优先级实现抢占调度
本节用两个任务制造一次“高优先级任务被事件唤醒”的瞬间,直接观察它如何打断正在运行的低优先级任务。完成后,你会把优先级理解为调度紧迫性,并能据此划分控制、通信与后台任务的层次。
学习目标
- 配置 FreeRTOS 抢占调度,并解释高优先级就绪任务为何立即获得 CPU。
- 用任务通知制造唤醒事件,验证高优先级任务对低优先级任务的抢占。
- 按响应期限而不是业务“重要程度”设计任务优先级。
抢占发生在“更高优先级变为就绪”时
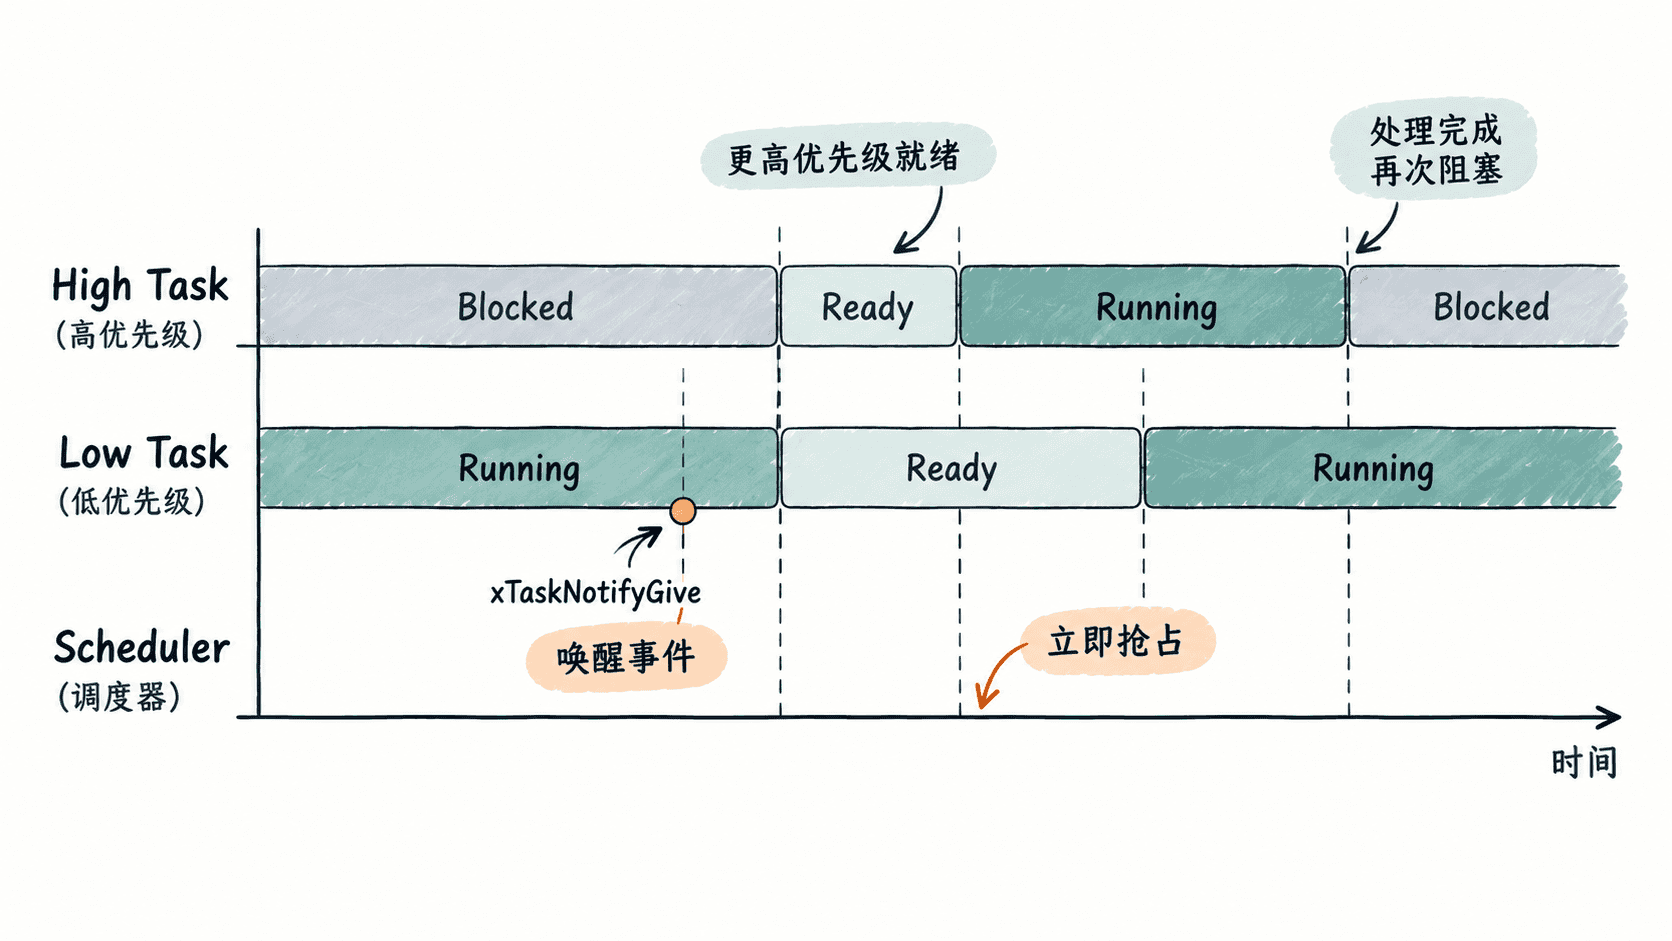
FreeRTOS 调度器总是从 Ready 状态的任务中选择最高优先级者运行。低优先级任务正在执行并不代表它能执行到函数末尾;只要更高优先级任务因通知、队列、信号量或超时到期而进入 Ready,抢占调度就可能立即切换过去。
因此,优先级真正表达的是“这个任务变为可运行后,需要多快得到 CPU”。一个后台日志任务即使业务上很重要,也通常不应高于必须在固定截止时间内完成采样或控制计算的任务。
配置抢占并创建两个任务
确认 FreeRTOSConfig.h 中启用了抢占。下面是片段示例,它依赖现有 FreeRTOS 工程的配置文件。
#define configUSE_PREEMPTION 1该配置生效后,调度器允许更高优先级的 Ready 任务抢占当前任务。重新编译工程,并在启动时确认实际使用的是这份 FreeRTOSConfig.h。
主示例使用任务通知制造唤醒事件。高优先级任务先阻塞等待通知;低优先级任务运行到 xTaskNotifyGive() 时将其唤醒。
#include "FreeRTOS.h"
#include "task.h"
#include <stdio.h>

static TaskHandle_t highTaskHandle = NULL;

static void highTask(void *arg)
{
    (void)arg;

    for (;;) {
        /* 阻塞等待事件,不占用 CPU。 */
        ulTaskNotifyTake(pdTRUE, portMAX_DELAY);

        printf("H: woke and preempted L at tick=%lu\n",
               (unsigned long)xTaskGetTickCount());
    }
}

static void lowTask(void *arg)
{
    (void)arg;

    for (;;) {
        vTaskDelay(pdMS_TO_TICKS(100));

        printf("L: before notify at tick=%lu\n",
               (unsigned long)xTaskGetTickCount());

        /* 这里让更高优先级任务从 Blocked 进入 Ready。 */
        xTaskNotifyGive(highTaskHandle);

        printf("L: after notify at tick=%lu\n",
               (unsigned long)xTaskGetTickCount());
    }
}

int main(void)
{
    xTaskCreate(highTask, "high", 512, NULL, 3, &highTaskHandle);
    xTaskCreate(lowTask, "low", 512, NULL, 1, NULL);

    vTaskStartScheduler();

    for (;;) {
    }
}预期输出如下,<TIME> 代表实际 Tick 值,具体数字会随 Tick 频率和启动时机变化。
L: before notify at tick=<TIME>
H: woke and preempted L at tick=<TIME>
L: after notify at tick=<TIME>关键不是三个时间值,而是输出顺序:H 出现在 L: before notify 与 L: after notify 之间。这说明低优先级任务调用通知后,高优先级任务一旦就绪,就在低优先级任务继续执行下一条打印语句前获得了 CPU。
用响应期限设计优先级层次
优先级应由最坏可接受响应时间驱动,而不是由模块名称或业务价值驱动。常见划分可以是:控制环或安全相关任务最高,短时通信处理居中,日志、统计、存储整理等后台工作较低。
还要警惕优先级反转:高优先级任务若等待被低优先级任务持有的互斥量,实际响应可能被拖慢。共享资源应优先使用 FreeRTOS mutex 提供的优先级继承机制,并尽量缩短临界区。
验证你的调度设计
把高优先级从 3 改成与低优先级相同的 1 再运行,H 就不再具有“因优先级更高而立即抢占”的保证;实际切换会受到时间片、主动让出或其他调度事件影响。
设计任务层次时,先写出每个任务的触发条件、截止时间和一次执行的最长耗时,再分配优先级。只要能用“响应期限”解释每一级的差异,这套优先级通常比按业务模块直觉排序更可靠。