
嵌入式 Linux 与 RTOS / 系统课时
用时间片处理同级任务
用时间片处理同级任务
本节让两个同优先级、始终处于 Ready 的 CPU 型任务持续运行,通过 Tick 到来时的切换观察 FreeRTOS 时间片轮转。你还会比较“依赖时间片公平运行”和“主动阻塞等待事件”的差异,判断什么时候不该把公平性寄托在时间片上。
学习目标
- 启用
configUSE_TIME_SLICING,观察同优先级 Ready 任务随 Tick 轮转。 - 区分时间片切换与
vTaskDelay()、队列等待等主动阻塞行为。 - 判断 CPU 型同级任务何时适合时间片,何时应重构为事件驱动任务。
时间片只处理“同优先级且都 Ready”的任务
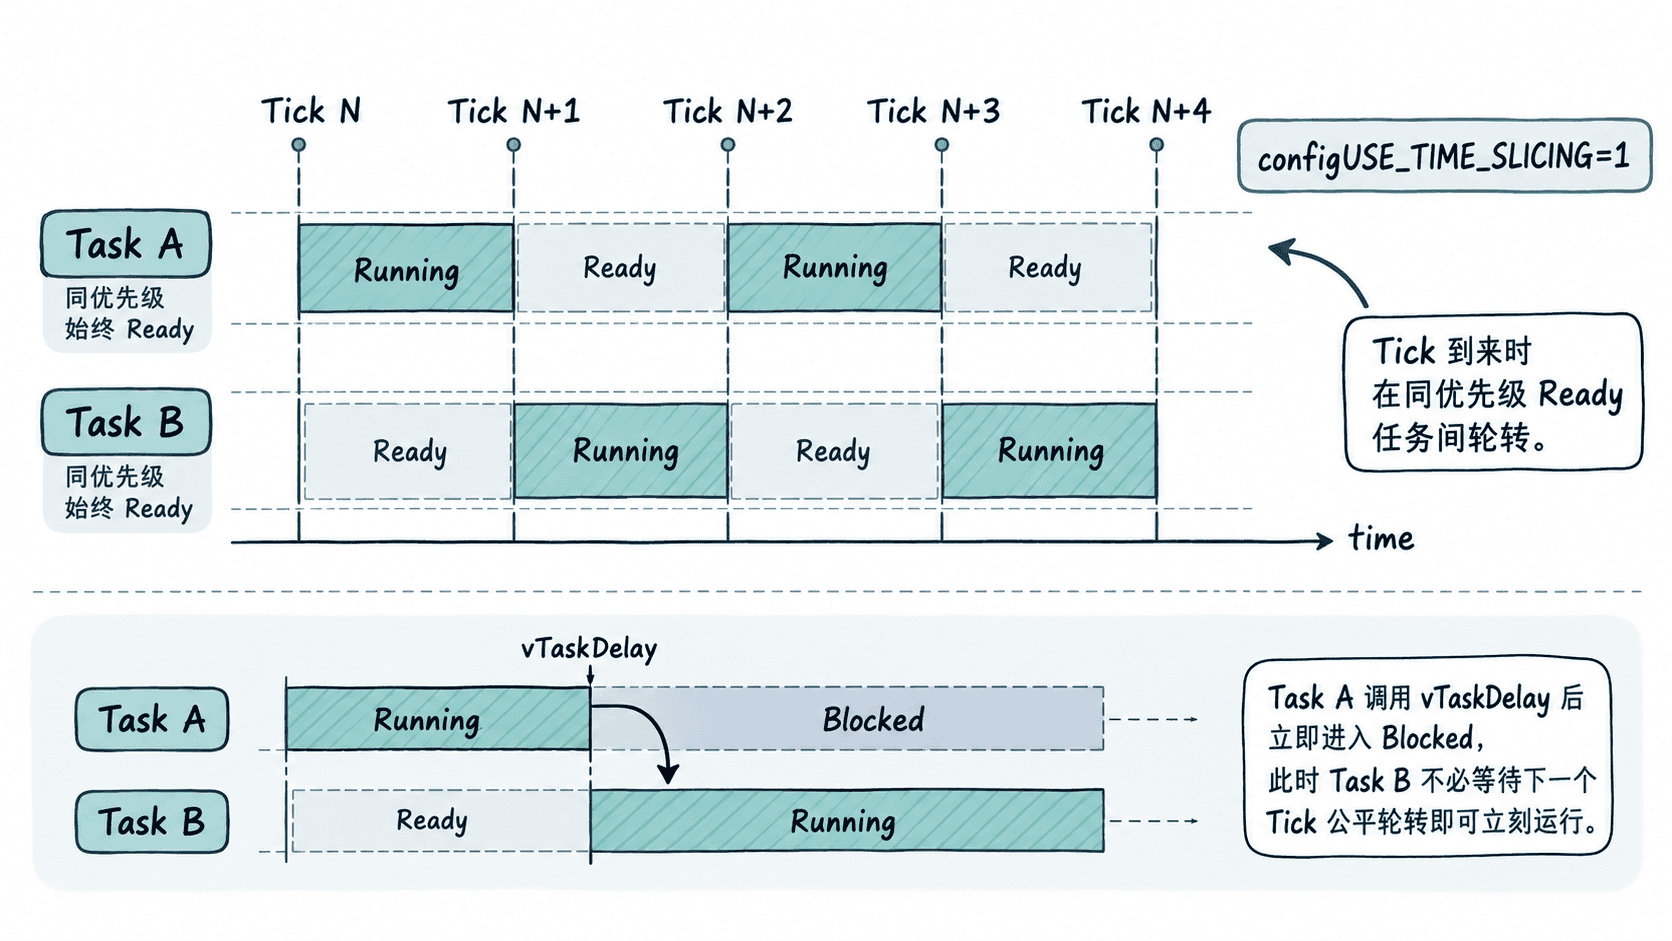
启用时间片后,当 Tick 中断到来且当前优先级存在多个 Ready 任务时,调度器可以把 CPU 轮给同优先级的其他任务。它解决的是同级 CPU 竞争的轮转问题,不改变高优先级任务优先执行的基本规则。
如果任务调用 vTaskDelay()、xQueueReceive() 或信号量等待进入 Blocked,它是在主动退出 Ready 集合。此时 CPU 立即交给其他可运行任务,不需要等到自己的“时间片耗尽”。
启用时间片并制造 CPU 竞争
确认 FreeRTOSConfig.h 中同时启用抢占与时间片。下面是片段示例,依赖现有 FreeRTOS 工程。
#define configUSE_PREEMPTION 1
#define configUSE_TIME_SLICING 1
主示例创建两个优先级都为 2 的任务。任务不调用延时或队列等待,而是在每次观察到 Tick 变化时打印一次,因此它们会持续竞争 CPU。
#include "FreeRTOS.h"
#include "task.h"
#include <stdio.h>

static void cpuTask(void *arg)
{
    const char *name = (const char *)arg;
    TickType_t lastTick = (TickType_t)-1;

    for (;;) {
        TickType_t now = xTaskGetTickCount();

        /* 只在拿到新的 Tick 时打印一次,任务本身不主动阻塞。 */
        if (now != lastTick) {
            printf("%s tick=%lu\n", name, (unsigned long)now);
            lastTick = now;
        }
    }
}

int main(void)
{
    xTaskCreate(cpuTask, "cpu-a", 512, "A", 2, NULL);
    xTaskCreate(cpuTask, "cpu-b", 512, "B", 2, NULL);

    vTaskStartScheduler();

    for (;;) {
    }
}
预期输出会呈现两个任务持续交替获得 CPU 的趋势;起始任务和具体 Tick 值可能因端口、启动时机与输出设备而不同。
A tick=<TIME>
B tick=<TIME>
A tick=<TIME>
B tick=<TIME>
这个实验的观察重点是:两个任务优先级相同、都不阻塞,却都能持续获得执行机会。若关闭 configUSE_TIME_SLICING,Tick 本身不再负责在这些同级 Ready 任务之间轮转;但阻塞、显式 taskYIELD() 或其他调度事件仍可能触发任务切换。
主动阻塞通常比依赖时间片更好
真实嵌入式任务大多不是永远计算。通信任务应等待队列或通知,采样任务可等待定时事件,后台写入任务可等待缓冲区有数据。阻塞状态既释放 CPU,也把“什么时候需要运行”表达得更准确。
例如,把轮询式后台任务改成 vTaskDelay(pdMS_TO_TICKS(10)),它会在 10 ms 内离开 Ready 集合。此时其他任务不必和它争抢每个 Tick 的时间片,空闲任务也能获得更多执行机会,系统功耗与调度噪声通常更可控。
不要把实时性寄托在公平轮转上
时间片只能提供同优先级任务之间的轮转机会,不能替代截止时间设计。若任务必须在确定时间内响应事件,应通过更合适的优先级和阻塞唤醒机制确保它及时进入 Running,而不是希望“下一片很快就轮到我”。
判断一个任务是否该依赖时间片,可以问两个问题:它是否真的需要持续占用 CPU,以及延迟一个或多个 Tick 是否仍满足响应要求。只要任一答案是否定的,就应该优先考虑事件驱动、阻塞等待或重新划分优先级。