
嵌入式 Linux 与 RTOS / 系统课时
用事件组等待组合条件
用事件组等待组合条件
当一个任务必须等网络、传感器和控制状态满足某种组合后才能继续,仅靠单个信号量会把条件拆得很零散。事件组把多个布尔状态压进一组事件位,等待者可一次表达“任意满足”或“全部满足”,本节还会验证自动清位对后续等待的影响。
学习目标
- 用事件位表达多个独立的布尔状态
- 使用
xEventGroupWaitBits区分等待任意位与等待全部位 - 正确选择自动清位或手动清位,并理解事件组不负责携带数据
把多个条件压成事件位
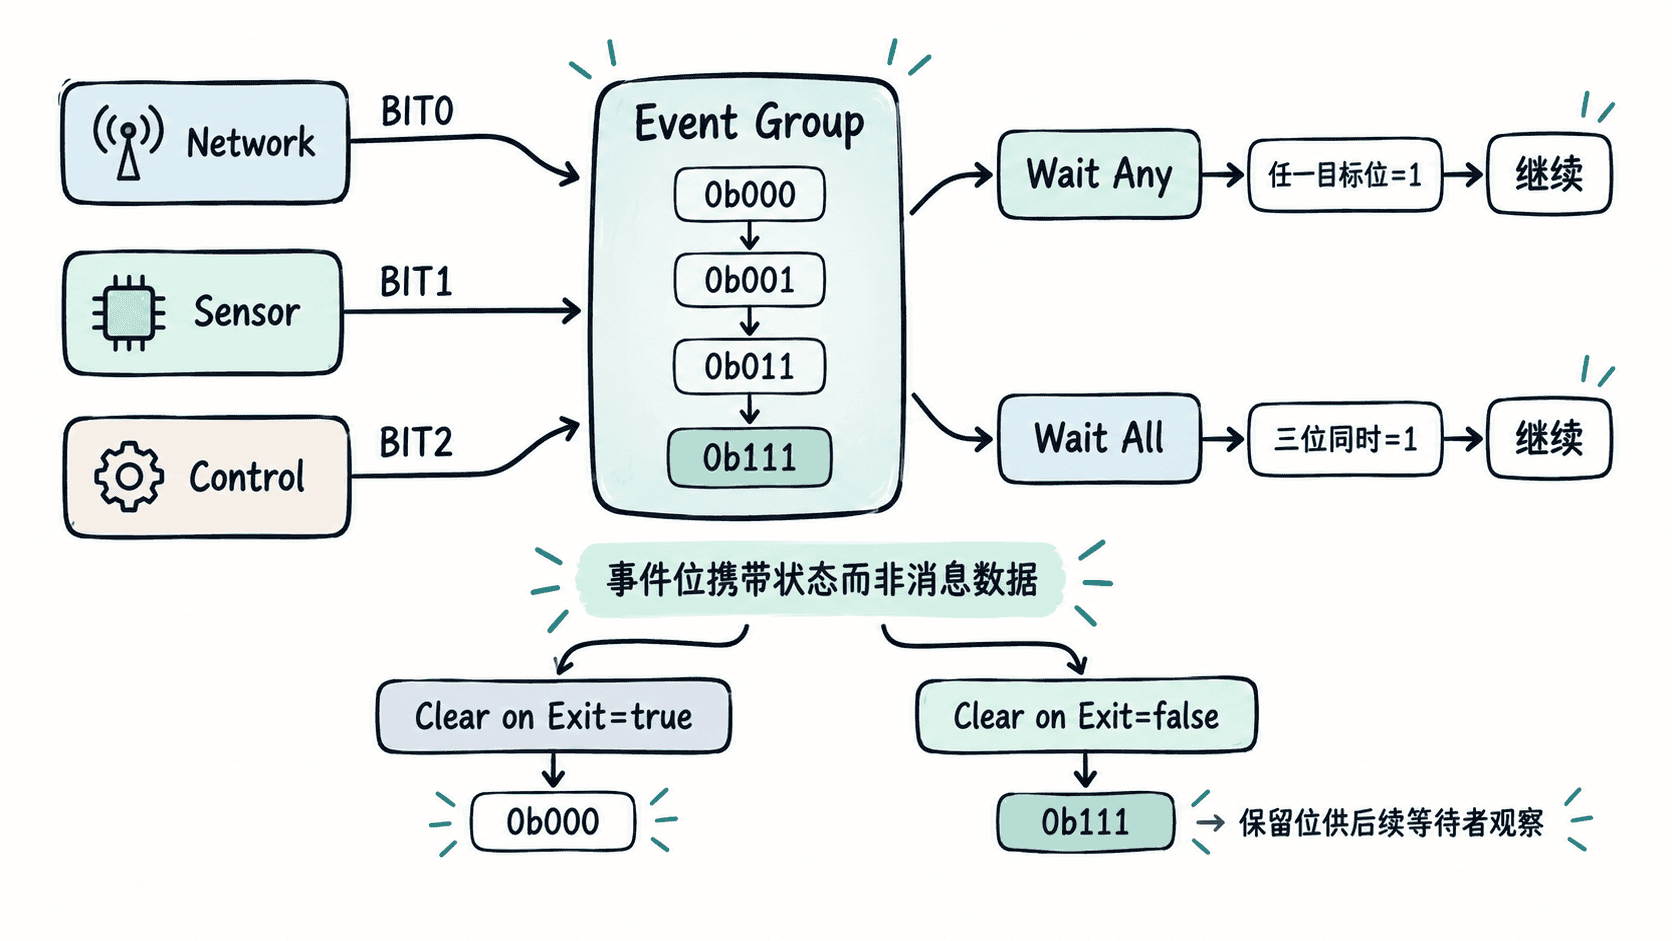
事件组中的每一位代表一个约定好的状态,例如 bit 0 表示网络已连接、bit 1 表示传感器已就绪、bit 2 表示控制器允许运行。生产任务通过 xEventGroupSetBits 置位,等待任务通过掩码说明自己关心哪些条件。
事件位只有“0 或 1”,重复设置同一位不会累计次数。因此它非常适合表达当前条件是否成立,却不适合记录事件发生了几次,也不适合保存温度、消息体或指针等数据。
用任意位和全部位控制继续执行
下面的程序先只设置网络位。协调任务第一次等待“任意位”,因此立即得到 0x01;它不清位,所以网络状态继续保留。生产任务随后再设置传感器位和控制位,第二次“全部位”条件成立,并在退出等待时自动清除三个位。
#include <stdio.h>
#include "FreeRTOS.h"
#include "task.h"
#include "event_groups.h"

#define BIT_NETWORK (1U << 0)
#define BIT_SENSOR  (1U << 1)
#define BIT_CONTROL (1U << 2)
#define ALL_BITS    (BIT_NETWORK | BIT_SENSOR | BIT_CONTROL)

static EventGroupHandle_t systemEvents;

static void coordinator(void *arg)
{
    (void)arg;

    EventBits_t bits = xEventGroupWaitBits(
        systemEvents,
        ALL_BITS,
        pdFALSE,  /* 返回后保留事件位。 */
        pdFALSE,  /* 任意一位满足即可。 */
        portMAX_DELAY
    );
    printf("any=0x%02X\n", (unsigned)(bits & ALL_BITS));

    bits = xEventGroupWaitBits(
        systemEvents,
        ALL_BITS,
        pdTRUE,   /* 全部满足后自动清除等待的位。 */
        pdTRUE,
        portMAX_DELAY
    );
    printf("all=0x%02X\n", (unsigned)(bits & ALL_BITS));
    printf("after-clear=0x%02X\n",
           (unsigned)(xEventGroupGetBits(systemEvents) & ALL_BITS));

    vTaskDelete(NULL);
}

static void producer(void *arg)
{
    (void)arg;

    vTaskDelay(pdMS_TO_TICKS(10));
    xEventGroupSetBits(systemEvents, BIT_NETWORK);

    vTaskDelay(pdMS_TO_TICKS(10));
    xEventGroupSetBits(systemEvents, BIT_SENSOR | BIT_CONTROL);

    vTaskDelete(NULL);
}

int main(void)
{
    systemEvents = xEventGroupCreate();
    configASSERT(systemEvents != NULL);

    xTaskCreate(coordinator, "coord", 512, NULL, 2, NULL);
    xTaskCreate(producer, "prod", 512, NULL, 2, NULL);

    vTaskStartScheduler();
    for (;;) {}
}
预期输出
any=0x01
all=0x07
after-clear=0x00
这里 xEventGroupWaitBits 返回的是解除阻塞时观察到的事件位快照,因此第二次等待返回 0x07,随后由于 clearOnExit=pdTRUE,目标位被清成 0。
自动清位和手动清位
clearOnExit=pdTRUE 适合一次性的同步点:某轮条件集齐后立即清掉对应位,下一轮必须重新置位。clearOnExit=pdFALSE 更像共享状态观察,条件会一直保留,直到某个任务显式调用 xEventGroupClearBits。
自动清位不等于“只有一个等待者能消费事件”。当一次置位同时满足多个正在阻塞的等待条件时,FreeRTOS 会让符合条件的等待任务解除阻塞;清位影响的是之后的状态,而不是把事件组变成单消费者队列。设计多等待者逻辑时,应把“谁负责重新置位、何时代表新一轮状态”写清楚。
事件组只表达条件,不携带数据
如果传感器就绪后还要把采样值交给处理任务,可以用事件组表示“数据已准备好”,再从队列、消息缓冲区或共享缓冲区取得真正的数据。不要尝试把复杂数据编码进少量事件位,也不要用事件位计数重复发生的事件。
当问题可以表述为“这些布尔条件里任意一个或全部成立时继续”,事件组通常比多个独立信号量更清楚;当问题变成“传什么、传几条、谁消费”,就应切换到更适合承载数据或计数的通信原语。