
嵌入式 Linux 与 RTOS / 系统课时
识别优先级反转与继承
识别优先级反转与继承
优先级反转最危险的地方,是高优先级任务已经就绪,却被持有资源的低优先级任务间接拖住。本节用高、中、低三个任务复现阻塞链,并观察 FreeRTOS 互斥量的优先级继承如何缩短高优先级任务的等待窗口。
学习目标
- 能解释高、中、低三个任务如何形成优先级反转。
- 能区分 mutex 与二值信号量在优先级继承上的差异。
- 能判断优先级继承为什么不能补救过长临界区。
反转是怎样形成的
设低优先级任务 L 已持有共享资源,高优先级任务 H 随后请求同一资源并阻塞。如果此时中优先级任务 M 持续占用 CPU,M 虽然不需要该资源,却能抢占 L,使 L 更晚释放资源,最终让 H 被与资源无关的 M 间接拖延。
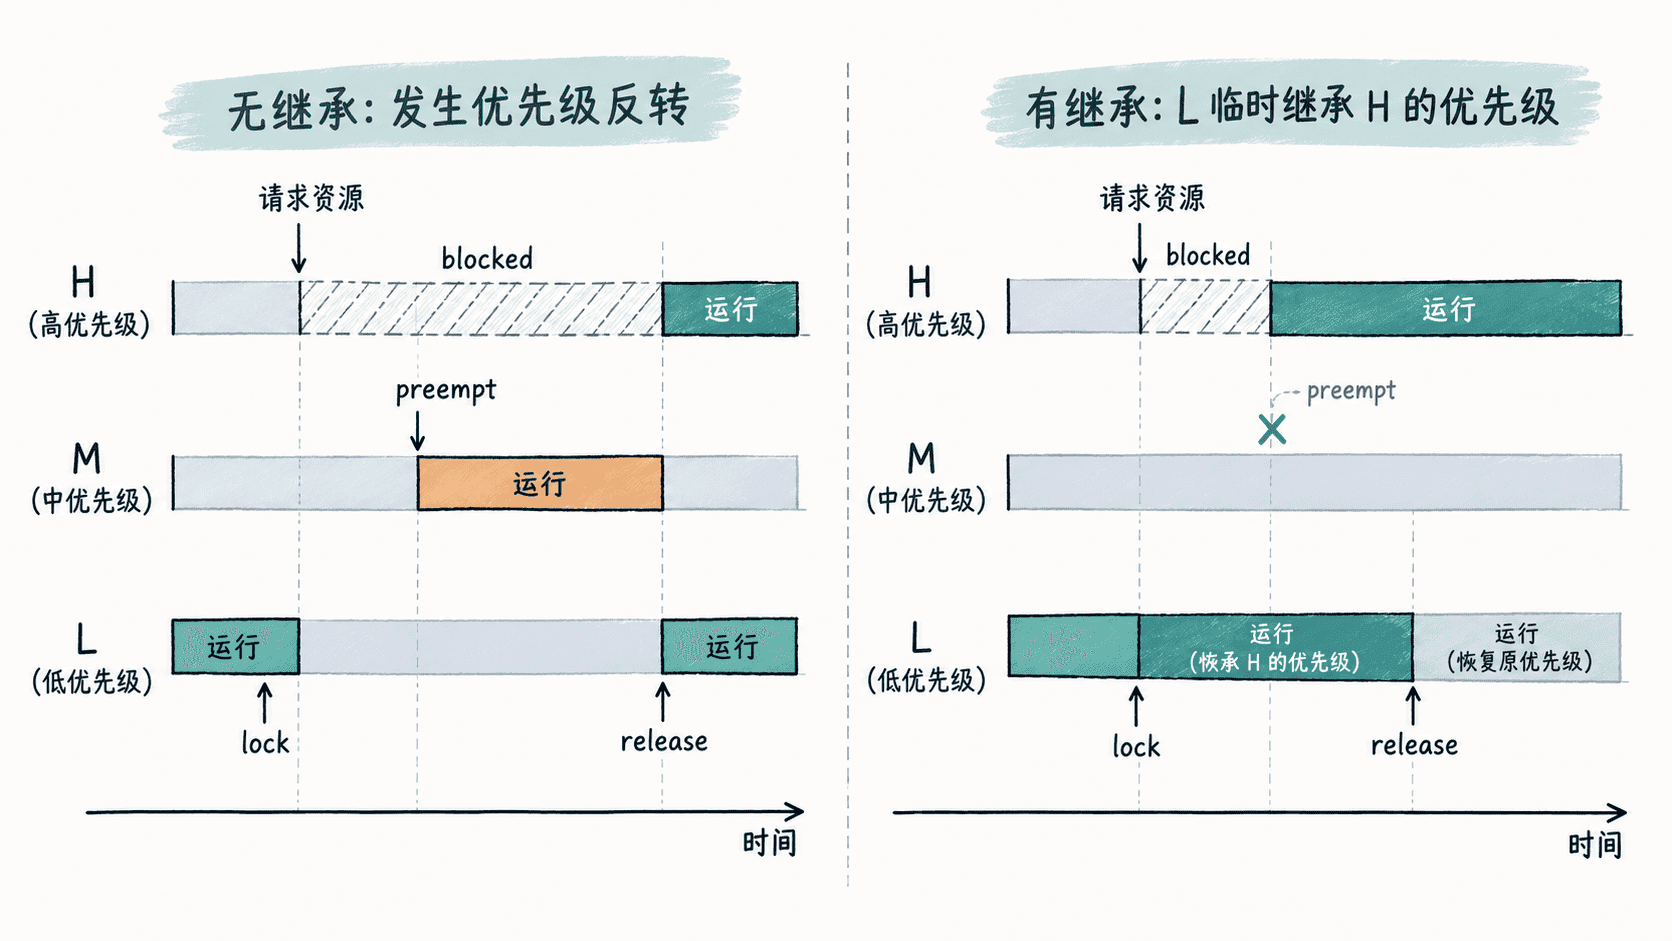
经典反转的判断重点不是“低优先级任务正在运行”,而是 H 的完成时间被与资源无关的 M 推迟。
用三个任务复现
下面通过 USE_MUTEX 切换同步原语。值为 0 时使用二值信号量,不提供 mutex 的优先级继承;值为 1 时使用互斥量。L 先持有资源,H 在 10 ms 后请求,M 在 15 ms 后开始占用 CPU。
#include "FreeRTOS.h"
#include "task.h"
#include "semphr.h"
#include <stdio.h>

#define USE_MUTEX 1

static SemaphoreHandle_t resource;

static void busyForTicks(TickType_t ticks)
{
    TickType_t start = xTaskGetTickCount();
    while ((xTaskGetTickCount() - start) < ticks) {
        /* 保持 Running,便于观察真实抢占关系。 */
    }
}

static void lowTask(void *arg)
{
    (void)arg;
    xSemaphoreTake(resource, portMAX_DELAY);
    printf("[%lu] L locked\n", (unsigned long)xTaskGetTickCount());
    busyForTicks(pdMS_TO_TICKS(50));
    printf("[%lu] L priority=%lu before unlock\n",
           (unsigned long)xTaskGetTickCount(),
           (unsigned long)uxTaskPriorityGet(NULL));
    xSemaphoreGive(resource);
    vTaskDelete(NULL);
}

static void highTask(void *arg)
{
    (void)arg;
    vTaskDelay(pdMS_TO_TICKS(10));
    printf("[%lu] H waiting\n", (unsigned long)xTaskGetTickCount());
    xSemaphoreTake(resource, portMAX_DELAY);
    printf("[%lu] H acquired\n", (unsigned long)xTaskGetTickCount());
    xSemaphoreGive(resource);
    vTaskDelete(NULL);
}

static void mediumTask(void *arg)
{
    (void)arg;
    vTaskDelay(pdMS_TO_TICKS(15));
    printf("[%lu] M started\n", (unsigned long)xTaskGetTickCount());
    busyForTicks(pdMS_TO_TICKS(100));
    printf("[%lu] M done\n", (unsigned long)xTaskGetTickCount());
    vTaskDelete(NULL);
}

int main(void)
{
#if USE_MUTEX
    resource = xSemaphoreCreateMutex();
#else
    resource = xSemaphoreCreateBinary();
    configASSERT(resource != NULL);
    xSemaphoreGive(resource);
#endif
    configASSERT(resource != NULL);

    xTaskCreate(lowTask, "L", 512, NULL, 1, NULL);
    xTaskCreate(mediumTask, "M", 512, NULL, 2, NULL);
    xTaskCreate(highTask, "H", 512, NULL, 3, NULL);

    vTaskStartScheduler();
    for (;;) {
    }
}
预期输出
USE_MUTEX=0:
[<TIME>] L locked
[<TIME>] H waiting
[<TIME>] M started
[<TIME>] M done
[<TIME>] L priority=1 before unlock
[<TIME>] H acquired

USE_MUTEX=1:
[<TIME>] L locked
[<TIME>] H waiting
[<TIME>] L priority=3 before unlock
[<TIME>] H acquired
[<TIME>] M started
[<TIME>] M done
<TIME> 的实际 tick 会随 configTICK_RATE_HZ、日志开销和平台变化。关键顺序应保持一致:没有继承时 M 能插到 H 与 L 之间;使用 mutex 后,H 阻塞会使 L 临时提升到足以压过 M 的优先级。
继承为什么有效
当 H 阻塞在由 L 持有的 FreeRTOS mutex 上时,内核临时提高 L 的有效优先级。这样 M 即使进入 Ready,也不能继续抢占 L;L 先完成必要的持锁工作并释放 mutex,H 随后取得资源。二值信号量没有 mutex 的所有者语义,因此不能依赖它获得相同的优先级继承行为。
继承不能替代锁设计
如果 L 在持锁期间执行长循环、慢速外设访问或阻塞式 I/O,H 仍然只能等待。继承也不会消除死锁、锁顺序错误或不合理的优先级设计。
工程上应把 mutex 内代码缩短为有明确上界的共享状态访问,把耗时工作移到锁外。若资源访问天然较慢,可让单一服务任务拥有资源,其他任务通过队列或任务通知提交请求。优先级继承应是调度保护,而不是允许临界区无限变长的理由。