
嵌入式 Linux 与 RTOS / 系统课时
建立任务与外设分层边界
建立任务与外设分层边界
实时系统失控往往不是因为某个驱动写错,而是 ISR、驱动、服务任务和业务任务都能直接碰硬件。本篇用单向依赖和消息接口划清四层责任,让 UART、SPI、ADC、定时器等外设可以替换、测试和独立演进。
学习目标
- 明确 ISR、驱动层、外设服务任务与业务任务各自负责什么
- 用单向依赖与消息接口避免任务之间直接共享硬件
- 判断外设访问应该留在中断、驱动还是任务上下文
先固定四层责任
ISR 只处理必须立即完成的工作:确认中断来源、读取或保存最小必要状态、清除中断条件,并用 FromISR API 唤醒后续任务。ISR 不做协议解析、阻塞等待、日志格式化,也不承担业务决策。
驱动层只封装寄存器或 HAL 访问,提供短小、可预测的底层操作;服务任务拥有设备运行状态、超时、事务串行化和 DMA 协调;业务任务只表达“要发送什么”“收到什么事件后做什么”,不直接访问 UART、SPI、ADC 寄存器或厂商 HAL。
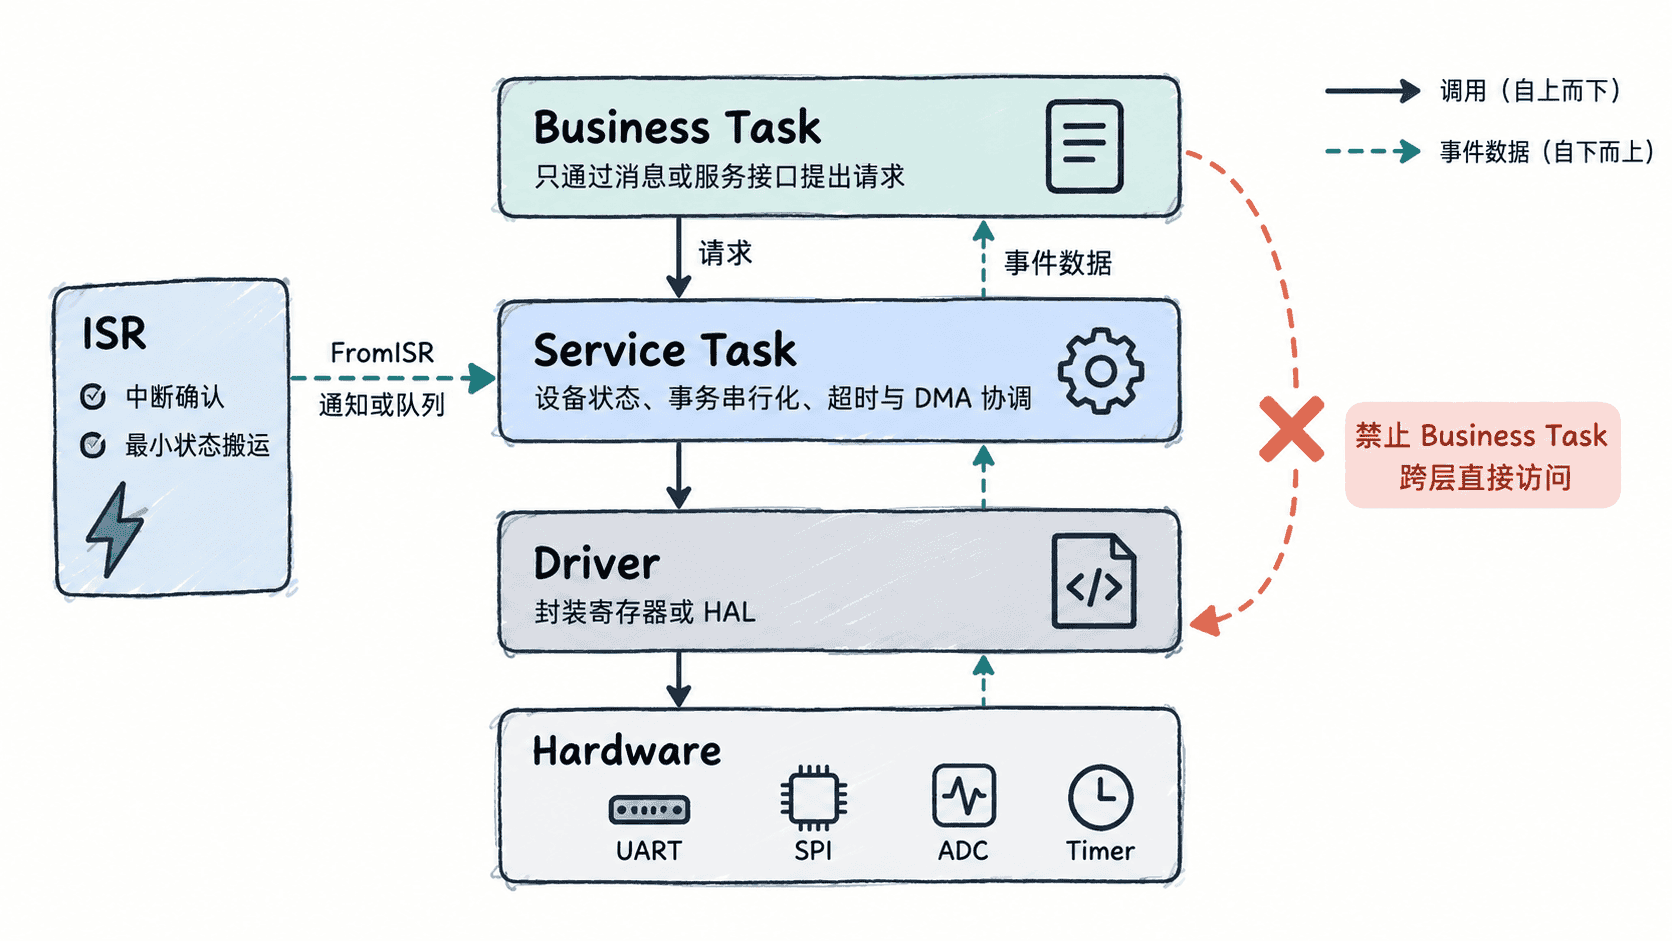
这套边界的关键不是“每层都有一个文件夹”,而是谁拥有外设。一个 UART 如果由服务任务统一拥有,其他任务就只能通过请求队列、事件队列、任务通知或明确的同步 API 与它交互,不能绕过所有权直接调用驱动。
区分依赖方向与数据方向
代码依赖最好保持单向:业务模块依赖服务接口,服务层依赖驱动接口,驱动依赖芯片或 HAL。事件数据可以反向传播,但通过队列、回调接口或事件对象返回,而不是让底层包含业务头文件。
这样做能避免两个常见问题:其一,多个任务同时改同一外设配置,造成隐式竞争;其二,换一颗 MCU 时,业务代码被迫跟着修改寄存器和 HAL 调用。只要服务接口稳定,硬件差异就被限制在驱动和板级适配范围内。
用 UART 路径落地边界
下面是片段示例,依赖 FreeRTOS 已创建 uartServiceTaskHandle 和 uartEventQueue,并由板级驱动实现 uart_driver_rx_irq_pending、uart_driver_ack_rx_irq、uart_driver_rx_available、uart_driver_read_byte。它展示 ISR 只发通知,服务任务再统一读取硬件并向业务层发布事件。
#include "FreeRTOS.h"
#include "task.h"
#include "queue.h"
#include <stdint.h>

extern TaskHandle_t uartServiceTaskHandle;
extern QueueHandle_t uartEventQueue;

extern BaseType_t uart_driver_rx_irq_pending(void);
extern void uart_driver_ack_rx_irq(void);
extern BaseType_t uart_driver_rx_available(void);
extern uint8_t uart_driver_read_byte(void);

void USARTx_IRQHandler(void)
{
    BaseType_t higherPriorityTaskWoken = pdFALSE;

    if (uart_driver_rx_irq_pending() == pdTRUE) {
        uart_driver_ack_rx_irq();
        vTaskNotifyGiveFromISR(uartServiceTaskHandle, &higherPriorityTaskWoken);
    }

    portYIELD_FROM_ISR(higherPriorityTaskWoken);
}

void UartServiceTask(void *argument)
{
    (void) argument;

    for (;;) {
        ulTaskNotifyTake(pdTRUE, portMAX_DELAY);

        while (uart_driver_rx_available() == pdTRUE) {
            uint8_t byte = uart_driver_read_byte();
            (void) xQueueSend(uartEventQueue, &byte, 0);
        }
    }
}
这段代码的边界比“ISR 里直接调用业务函数”更清晰:中断上下文只完成硬件确认和唤醒,服务任务拥有读 UART 的权力,业务任务只消费 uartEventQueue。验证时可在代码审查或静态检查中确认,业务目录里不存在寄存器地址、厂商 UART HAL 调用或 USARTx_IRQHandler 定义。
为不同外设选择合适的交接方式
UART 或 SPI 事务通常适合一个服务任务串行化请求;ADC 连续采样更适合 DMA 加双缓冲,再由 ISR 或回调通知处理任务;高频定时器中断应只更新时间戳、计数器或发送轻量通知,把计算移出 ISR。
不必机械地“每个外设一个任务”。如果两个外设天然属于同一事务,例如 SPI 控制器和挂在其上的传感器,可以由同一个服务任务统一管理。判断标准是资源所有权、并发访问和时序需求,而不是外设数量。
用边界检查代替约定俗成
一套可执行的规则比“大家注意分层”更可靠。可以在评审中明确:ISR 只能调用允许的 FromISR API 和驱动清中断函数;业务任务不得包含芯片寄存器或 HAL 头文件;同一外设只能有一个明确所有者;跨任务交互必须通过消息、通知或稳定接口。
当这些边界成立后,硬件替换通常只影响驱动与板级适配,服务层负责吸收时序和事务差异,业务逻辑保持不变。这样分层的价值不是代码看起来整齐,而是把共享硬件的竞争、阻塞和耦合压缩到少数可诊断的位置。