
嵌入式 Linux 与 RTOS / 系统课时
正确使用临界区与调度锁
正确使用临界区与调度锁
taskENTER_CRITICAL 和 vTaskSuspendAll 都会暂时阻止正常任务切换,但它们控制的层级不同。选错 API 可能把几条赋值语句变成中断延迟,或让 ISR 在你以为“已经锁住”的状态上继续改数据。本节用最小示例明确两者的边界。
学习目标
- 能比较临界区与暂停调度器对任务切换和中断响应的影响。
- 能写出成对进入、退出且不包含阻塞操作的安全代码。
- 能根据共享对象是否被 ISR 访问选择合适的同步手段。
两种机制锁住的不是同一层
以下以常见单核 FreeRTOS 端口为主,具体中断屏蔽方式仍由端口实现决定。
| 机制 | 任务切换 | 中断 | 典型用途 |
|---|---|---|---|
taskENTER_CRITICAL / taskEXIT_CRITICAL |
暂停 | 按端口规则屏蔽或延后部分中断 | 极短的任务与 ISR 共享状态更新 |
vTaskSuspendAll / xTaskResumeAll |
暂停 | 继续响应,切换请求延后 | 只需阻止任务间切换的短任务级操作 |
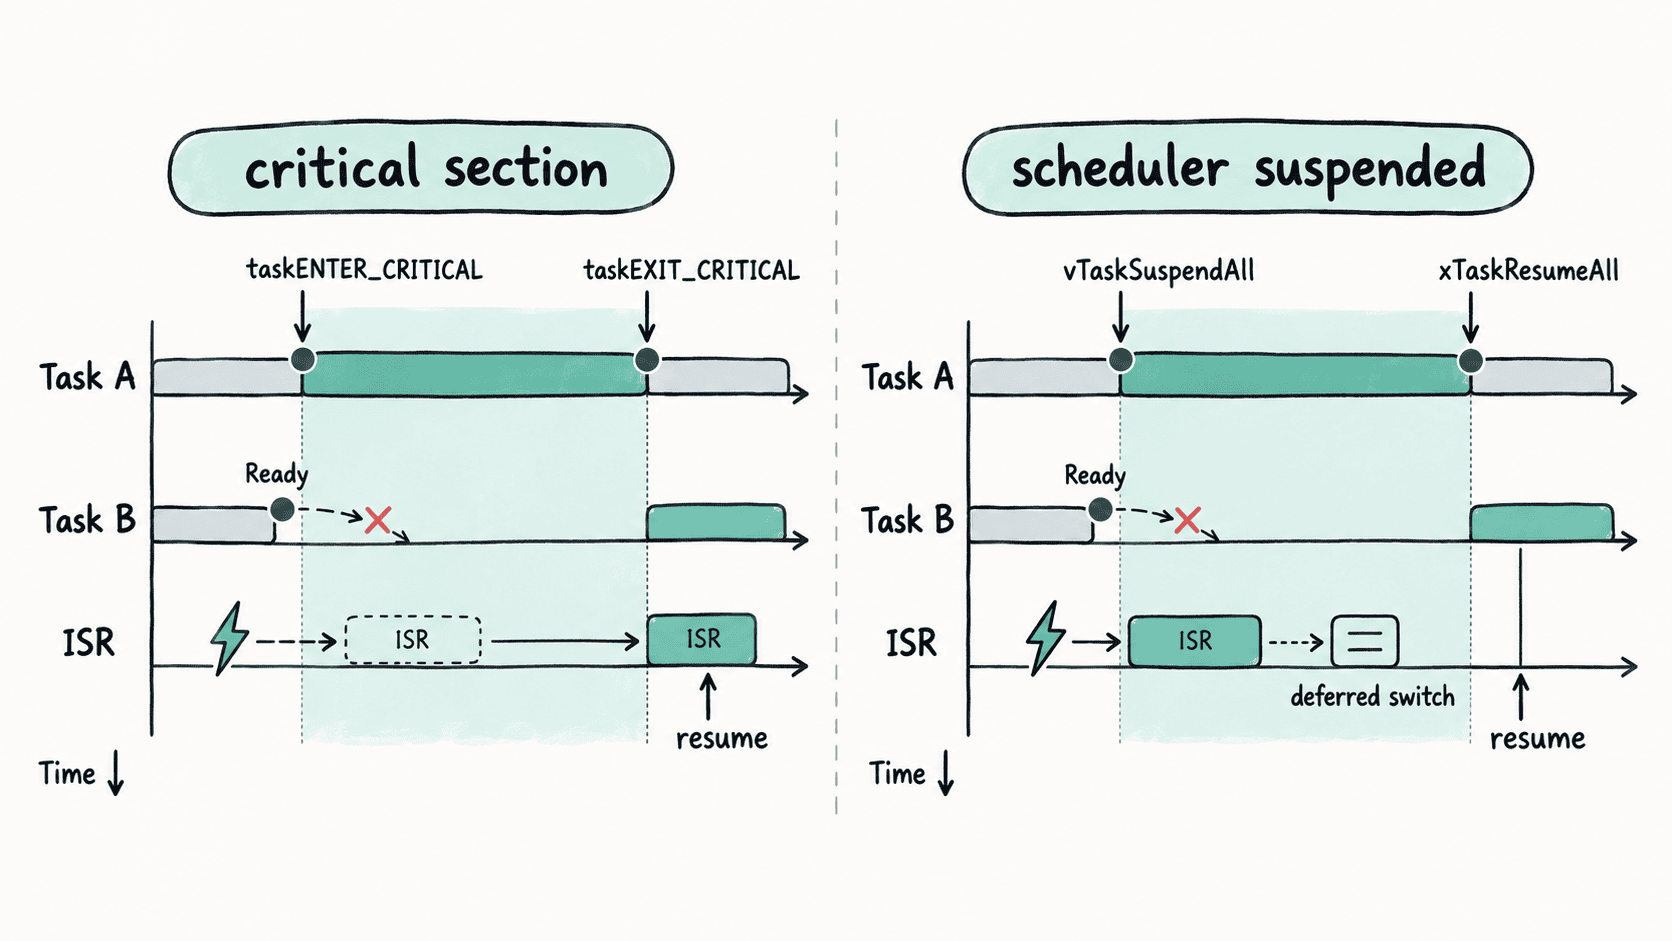
在 Cortex-M 等端口上,临界区常通过提高中断屏蔽阈值实现,因此更高紧急度、且不调用 FreeRTOS API 的中断仍可能运行。不要把“进入临界区”简单理解为所有硬件中断都被关闭。
用最小程序写对两个 API
下面分别用临界区和调度锁更新两个必须保持一致的字段。保护窗口内只做确定时长的内存操作,不调用可能阻塞的 API,也不打印日志。
#include "FreeRTOS.h"
#include "task.h"
#include <stdint.h>
#include <stdio.h>

typedef struct {
    uint32_t seq;
    uint32_t value;
} SharedState;

static SharedState state = {0, 0};

static void updateWithCritical(void)
{
    taskENTER_CRITICAL();
    state.seq += 1;
    state.value += 10;
    taskEXIT_CRITICAL();
}

static void updateWithSchedulerLock(void)
{
    vTaskSuspendAll();
    /* 这里只阻止任务切换;若 ISR 也写 state,这种保护并不充分。 */
    state.seq += 1;
    state.value += 100;
    (void)xTaskResumeAll();
}

static void demoTask(void *arg)
{
    (void)arg;
    updateWithCritical();
    printf("after critical: seq=%lu value=%lu\n",
           (unsigned long)state.seq,
           (unsigned long)state.value);

    updateWithSchedulerLock();
    printf("after scheduler lock: seq=%lu value=%lu\n",
           (unsigned long)state.seq,
           (unsigned long)state.value);
    vTaskDelete(NULL);
}

int main(void)
{
    xTaskCreate(demoTask, "demo", 512, NULL, 1, NULL);
    vTaskStartScheduler();
    for (;;) {
    }
}
预期输出
after critical: seq=1 value=10
after scheduler lock: seq=2 value=110
这个输出验证两种 API 的成对使用和共享状态更新。真正的差异发生在保护窗口内:临界区会影响部分中断响应,而暂停调度器不会阻止 ISR 执行。
保护窗口内不能做什么
临界区必须极短。不要在其中调用 vTaskDelay、等待队列或信号量、执行 printf、轮询慢外设、做大块内存分配,或运行耗时不可预测的算法。中断延迟超过系统预算后,串口丢字节、控制环抖动和定时器超时都可能出现。
暂停调度器期间同样不能调用会阻塞当前任务的 API。虽然中断仍可运行,但其他任务无法被调度;ISR 唤醒的高优先级任务也只能等到 xTaskResumeAll 之后。调度锁适合短小、纯 CPU、确定有界的任务级操作。
按共享关系选择
如果状态会被任务和 ISR 同时修改,而且更新必须原子完成,优先考虑极短临界区,并确认中断优先级满足 FreeRTOS 端口规则。若只在任务之间共享、访问可能持续较久或需要等待资源,mutex 通常比暂停整个调度器更合适。
暂停调度器只适合少数“必须连续完成,但仍希望硬件中断及时响应”的短任务级序列。只要操作可能阻塞、耗时没有明确上界,或需要跨模块长期持有保护状态,就应改用 mutex、队列、任务通知或单一所有者任务。