
嵌入式 Linux 与 RTOS / 系统课时
创建两个任务并启动调度
创建两个任务并启动调度
本节把两个不同周期、不同优先级的任务真正交给 FreeRTOS 调度器运行。你会看到 xTaskCreate 只是在调度开始前登记任务,vTaskStartScheduler 才把 CPU 控制权交给内核,而任务入口函数通常不会像普通函数一样返回。
学习目标
- 能用
xTaskCreate正确设置任务入口、参数、栈深度、优先级和句柄 - 能解释
vTaskStartScheduler前后代码的执行边界 - 能通过串口输出观察两个周期任务的实际调度结果
创建任务时传入了什么
xTaskCreate 的核心参数分别是任务函数、名称、栈深度、入口参数、优先级和任务句柄。栈深度不是简单的字节数,而是以 FreeRTOS 端口使用的栈元素为单位;如果平台的 StackType_t 为 4 字节,深度 256 通常对应约 1024 字节栈空间。
任务句柄用于以后暂停、删除、改优先级或查询指定任务。如果当前阶段不需要后续控制,可以传 NULL;本例保留两个句柄,便于调试器观察任务对象。
运行两个不同周期的任务
下面的完整示例假设工程已经完成 FreeRTOS 端口、系统时钟和标准输出重定向,且启用了动态任务创建与 vTaskDelay。高优先级任务每 200 ms 运行一次,低优先级任务每 500 ms 运行一次。
#include <stdio.h>
#include "FreeRTOS.h"
#include "task.h"

static TaskHandle_t fastTaskHandle = NULL;
static TaskHandle_t slowTaskHandle = NULL;

static void fastTask(void *argument)
{
    const char *name = (const char *) argument;

    for (;;) {
        printf("%s\n", name);
        fflush(stdout);
        vTaskDelay(pdMS_TO_TICKS(200));
    }
}

static void slowTask(void *argument)
{
    const char *name = (const char *) argument;

    for (;;) {
        printf("%s\n", name);
        fflush(stdout);
        vTaskDelay(pdMS_TO_TICKS(500));
    }
}

int main(void)
{
    BaseType_t fastCreated;
    BaseType_t slowCreated;

    printf("before scheduler\n");

    fastCreated = xTaskCreate(
        fastTask,
        "fast",
        256,
        (void *) "fast task",
        2,
        &fastTaskHandle);

    slowCreated = xTaskCreate(
        slowTask,
        "slow",
        256,
        (void *) "slow task",
        1,
        &slowTaskHandle);

    configASSERT(fastCreated == pdPASS);
    configASSERT(slowCreated == pdPASS);

    vTaskStartScheduler();

    /* 正常启动后不会执行到这里;返回通常意味着调度器启动失败。 */
    printf("scheduler returned\n");
    for (;;) {
    }
}
预期输出如下,实际串口刷新和 Tick 对齐可能让相邻两行的间隔略有变化,但 before scheduler 只出现一次,之后两个任务会持续交替输出。
before scheduler
fast task
slow task
fast task
fast task
slow task
fast task
fast task
fast task
slow task
...
若看到 scheduler returned,不要继续把问题归因于任务函数。应先检查内核为 Idle Task 等系统任务分配资源时是否失败,以及当前内存配置是否满足调度器启动要求。
看懂调度启动前后的边界
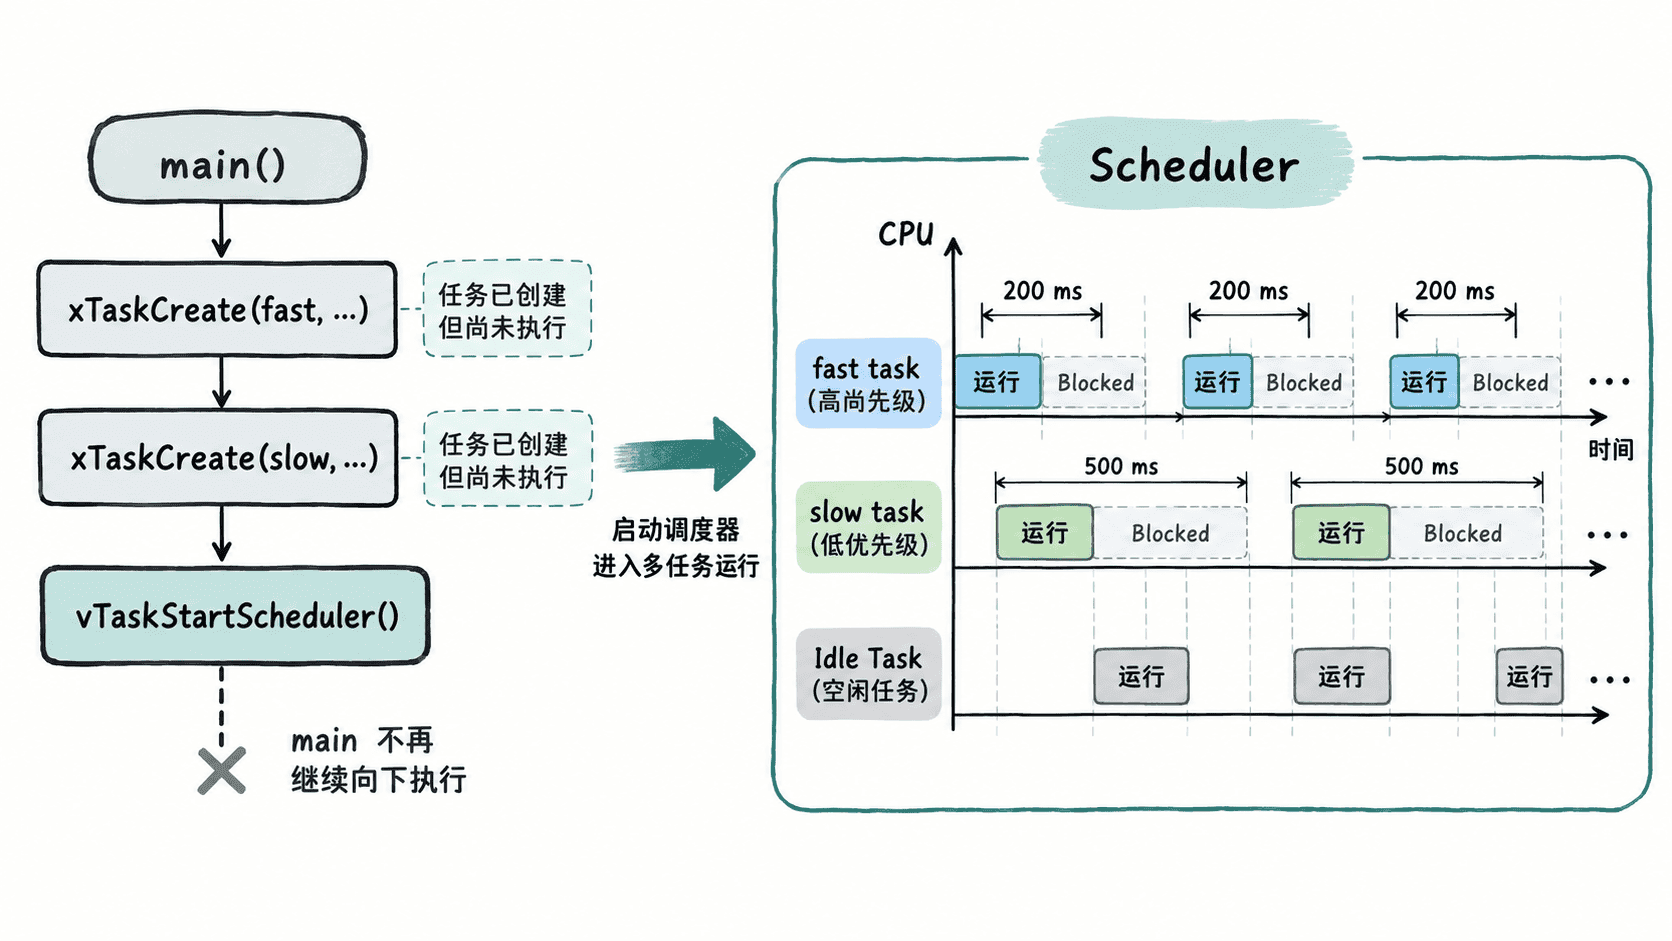
在调用 vTaskStartScheduler 之前,两个任务的控制块和栈已经创建,但它们还没有获得 CPU。调度器启动后,内核从就绪任务中选择最高优先级任务运行;本例中 fastTask 先运行,调用 vTaskDelay 后进入阻塞态,CPU 才会交给其他就绪任务。
这也是为什么任务函数通常写成无限循环:它代表一个长期存在的执行上下文。需要周期等待时应主动阻塞,而不是用空循环延时,否则高优先级任务可能长期占用 CPU,让低优先级任务没有运行机会。
参数、句柄和返回值的边界
本例把字符串地址作为任务参数传入,任务入口再转换回 const char *。实际工程可以传结构体指针,但必须保证所指对象的生命周期覆盖任务使用期;不要把很快退出的局部变量地址交给长期任务。
xTaskCreate 返回 pdPASS 才表示创建成功,因此创建后立即断言比“等系统没输出再猜”更可靠。两个句柄则提供后续控制入口,例如调用 vTaskPrioritySet 调整优先级,或在调试器中定位具体任务。
vTaskStartScheduler 正常成功后不应返回到 main 的下一行。把这条边界记住,可以快速区分两类问题:任务运行异常时查任务逻辑和调度条件;调度器直接返回时,优先查启动资源和端口配置。