
嵌入式 Linux 与 RTOS / 系统课时
计算任务栈并测量余量
计算任务栈并测量余量
任务栈过小会造成难以复现的越界和崩溃,过大又会长期占用 RAM。本篇先建立可解释的栈预算,再用 FreeRTOS 栈高水位接口测量历史最小余量,最后把一次测量转成可复核的容量决策。
学习目标
- 能从局部变量、调用深度、库函数和端口上下文估算任务栈的初始容量。
- 能使用
uxTaskGetStackHighWaterMark()读取任务运行以来的最小剩余栈空间。 - 能区分历史最低余量与安全裕量,避免用一次偶然测量直接决定最终栈大小。
先做可解释的初始估算
任务栈至少要容纳函数调用链、局部变量、编译器保存的寄存器以及被调用库函数的临时数据。大数组、格式化输出、浮点库和较深调用链通常比几行普通业务代码更容易拉高峰值,因此不应给所有任务机械地分配相同栈深度。
| 来源 | 估算时要看什么 |
|---|---|
| 局部变量 | 大数组、大结构体、递归或多层临时对象 |
| 函数调用 | 最深调用链以及各层保存现场 |
| 库函数 | printf、浮点格式化、加解密等高栈开销路径 |
| RTOS 与端口 | 上下文保存、栈对齐和端口额外开销 |
| 中断 | 是否使用独立中断栈,取决于 CPU 和 FreeRTOS 端口 |
上游 FreeRTOS 的任务栈深度通常以 StackType_t 元素个数表示,而不是直接以字节表示。因此 256 个栈单元实际占用的字节数是 256 * sizeof(StackType_t)。不要把参数中的“256”直接理解成 256 字节。
用高水位看历史最低余量
uxTaskGetStackHighWaterMark() 返回的是从任务启动以来,最少曾经剩余多少个栈单元。它不是“此刻还剩多少”,而是历史最危险时刻留下的最低余量;数值越小,说明任务越接近栈边界。
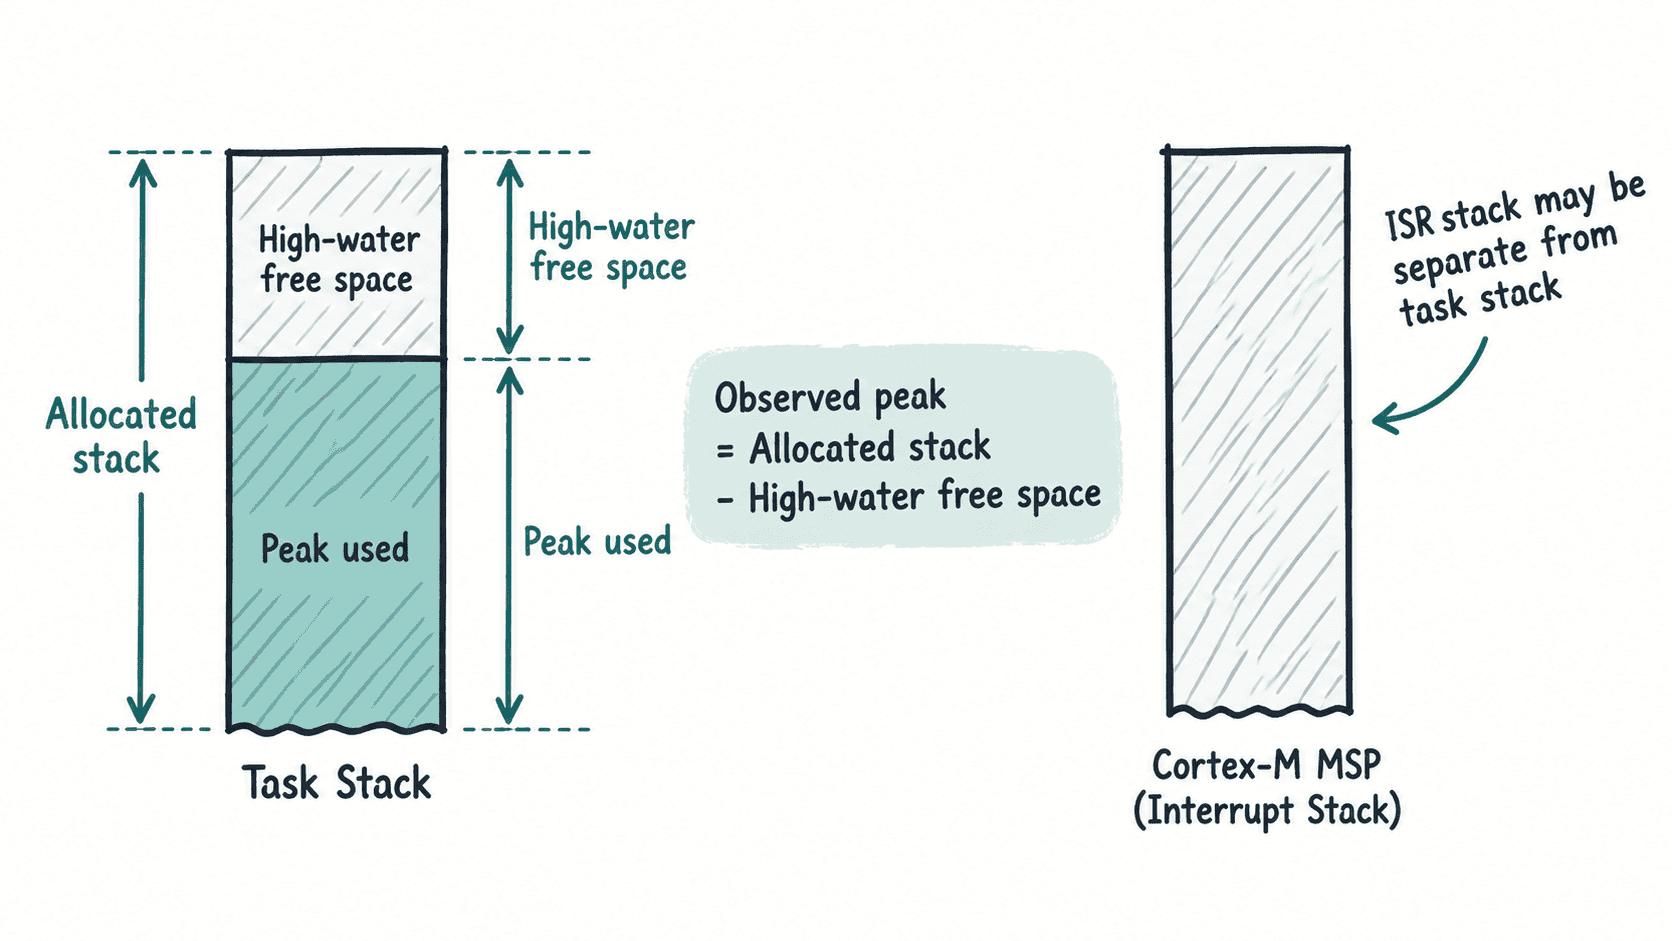
要使用该接口,先在 FreeRTOSConfig.h 中启用对应配置:
#define INCLUDE_uxTaskGetStackHighWaterMark 1这段配置会把高水位查询 API 编译进内核。验证方法是工程能解析并链接 uxTaskGetStackHighWaterMark();如果链接阶段提示未定义,应先确认实际参与编译的 FreeRTOSConfig.h 已启用该选项。
在真实执行路径上测量
下面示例创建一个静态任务,任务内部主动经过局部缓冲区和格式化输出路径,再周期性打印历史最低剩余栈空间。标准输出需要由板级工程重定向到可见终端。
#include <stddef.h>
#include <stdio.h>
#include "FreeRTOS.h"
#include "task.h"

#define PROBE_STACK_WORDS 384

static StaticTask_t xProbeTCB;
static StackType_t xProbeStack[PROBE_STACK_WORDS];

static void vProbeTask(void *pvParameters)
{
    char message[96];

    (void)pvParameters;

    for (;;) {
        TickType_t tick = xTaskGetTickCount();

        /* 把可能有较高栈开销的格式化路径纳入实际测量。 */
        (void)snprintf(
            message,
            sizeof(message),
            "stack check tick=%lu",
            (unsigned long)tick);
        puts(message);

        /* 高水位记录的是任务启动以来出现过的最小空闲空间。 */
        UBaseType_t freeWords = uxTaskGetStackHighWaterMark(NULL);
        size_t freeBytes = (size_t)freeWords * sizeof(StackType_t);

        printf(
            "minimum free: %lu words (%lu bytes)\n",
            (unsigned long)freeWords,
            (unsigned long)freeBytes);

        vTaskDelay(pdMS_TO_TICKS(1000));
    }
}

int main(void)
{
    TaskHandle_t xProbeTask;

    /* 使用明确的栈数组,便于把分配容量与测量结果直接对应。 */
    xProbeTask = xTaskCreateStatic(
        vProbeTask,
        "probe",
        PROBE_STACK_WORDS,
        NULL,
        tskIDLE_PRIORITY + 1,
        xProbeStack,
        &xProbeTCB);

    if (xProbeTask == NULL) {
        return 1;
    }

    vTaskStartScheduler();

    for (;;) {
    }
}
预期输出
stack check tick=<TICK>
minimum free: <WORDS> words (<BYTES> bytes)<TICK>、<WORDS> 和 <BYTES> 会随端口、编译器、优化级别和实际运行路径变化,其中 <BYTES> = <WORDS> * sizeof(StackType_t)。不要为高水位预设一个固定“正确值”;应关注经过充分压力场景后,它是否仍稳定保留设计要求的裕量。
把测量结果转成容量决策
一次空闲运行只能证明“这次没用到更多栈”,不能证明最坏路径安全。测试时至少要覆盖最长调用链、最大消息、错误处理、超时分支、日志开启状态以及真正会进入生产版本的编译优化配置。
可以用下面关系复核实际峰值:
其中 S_alloc 是分配的栈单元数,S_free,min 是高水位返回的历史最小空闲单元数。最终容量应满足:
S_margin 不是固定百分比,它应覆盖尚未触发的执行路径、编译器版本变化和后续功能增长。RAM 紧张时,可以先在压力测试和长时间运行中收集多个场景的高水位,再逐步收紧容量,而不是一次看到较大余量就立即削减。
还要注意 printf 这类诊断代码本身会消耗任务栈;如果正式版本会关闭日志,应分别测量调试配置和发布配置。反过来,如果生产环境仍保留错误日志,就必须把它的最坏栈开销纳入预算。高水位提供的是运行证据,而不是自动替你决定安全值。