
嵌入式 Linux 与 RTOS / 系统课时
写准周期任务的唤醒节拍
写准周期任务的唤醒节拍
周期采样、控制环和状态刷新真正需要的是稳定“起点到起点”节拍,而不是每次工作结束后再等固定时长。本节用同一段任务负载比较 vTaskDelay 与 vTaskDelayUntil,并通过 Tick 时间观察累积漂移。
学习目标
- 解释
vTaskDelay为什么会把执行时间累积进周期 - 使用
vTaskDelayUntil按绝对参考时刻安排下一次唤醒 - 用 Tick 记录验证固定节拍,并识别超周期后的行为
相对延时为什么会越走越偏
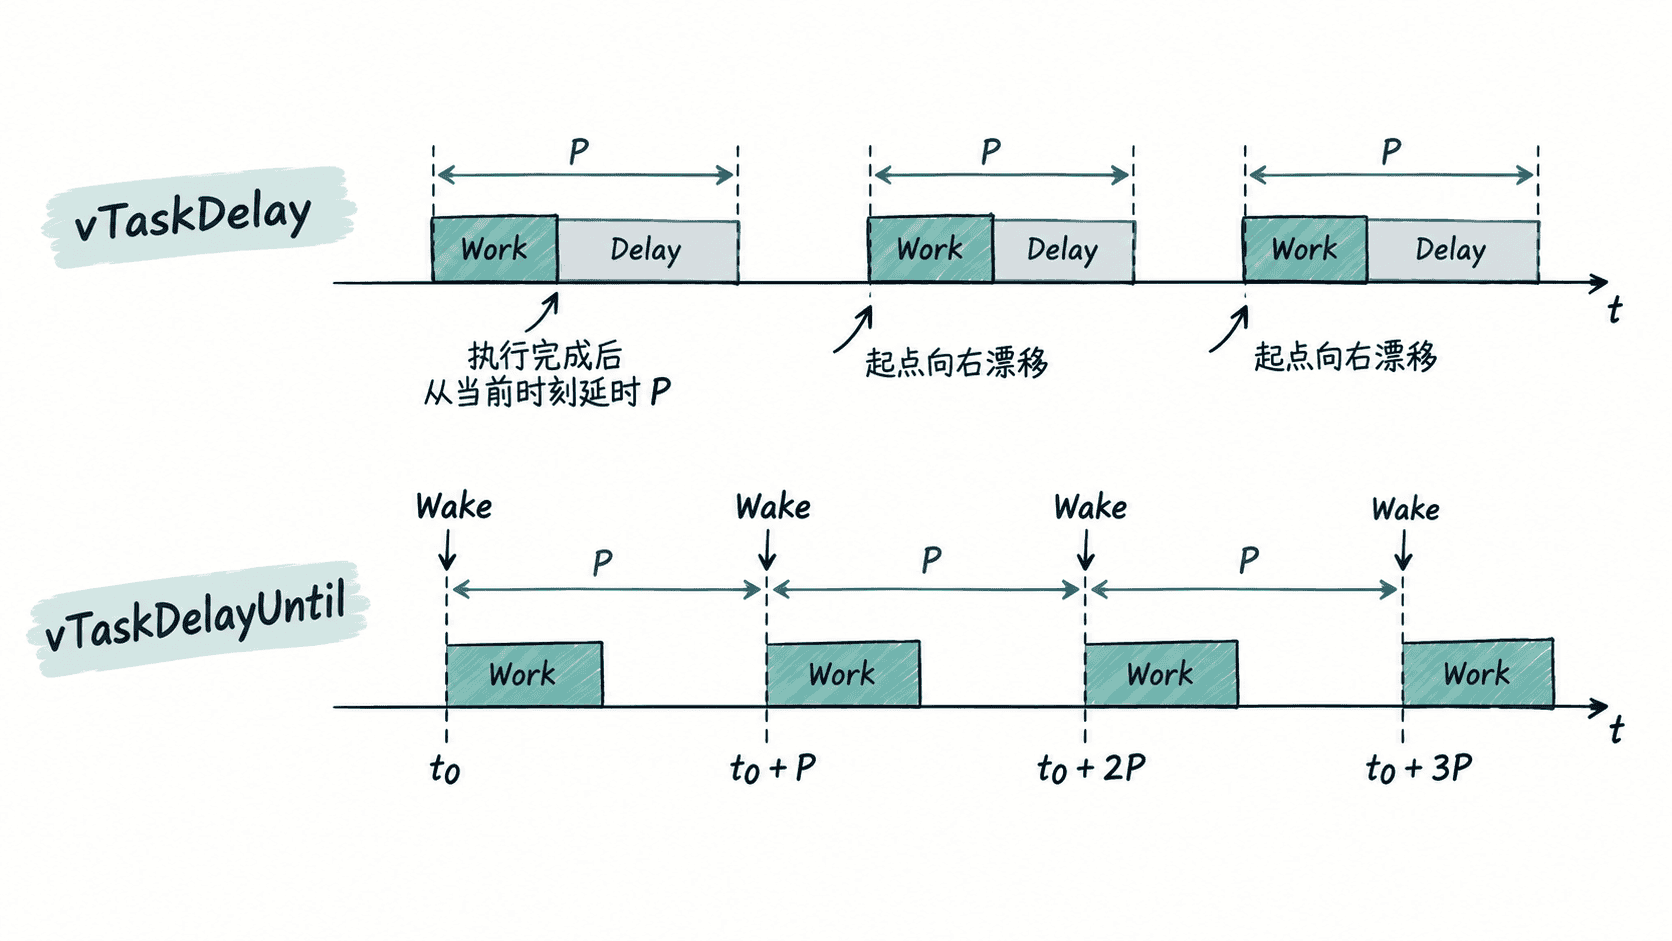
vTaskDelay(xTicksToDelay) 的语义是“从调用这一刻起至少阻塞这么多 Tick”。如果任务先执行了 120 ms,再调用 1000 ms 的延时,那么下一次任务开始大约出现在 1120 ms 之后;循环越多,执行时间和调度抖动越容易累积成长期漂移。
对于周期为 的任务,若每轮实际工作时间为 ,相对延时的下一次起点近似为“本轮结束时刻加 ”。因此它适合“做完后休息一段时间”,却不适合把采样起点固定在规则时间网格上。
用绝对参考时刻锁住周期
vTaskDelayUntil 接收“上一次参考唤醒时刻”和“周期增量”。调用后,内核会按照参考时刻加固定周期计算目标唤醒点,并更新这个参考值。只要每轮工作能在下一个目标点之前完成,任务起点就会围绕 排列,单次执行时间不会被累加到后续周期。
下面的完整示例依赖已经完成 FreeRTOS 移植、支持 printf 的工程。两个任务优先级相同:一个使用相对延时,一个使用绝对节拍;额外的 120 ms 延时用来模拟每轮工作耗时。
#include "FreeRTOS.h"
#include "task.h"
#include <stdio.h>

#define PERIOD_MS 1000U
#define WORK_MS   120U
#define LOOPS     5U

static void relativeTask(void *arg)
{
    TickType_t start = xTaskGetTickCount();

    for (unsigned i = 1; i <= LOOPS; ++i) {
        TickType_t now = xTaskGetTickCount();
        printf("REL cycle=%u elapsed_ticks=%lu\n",
               i, (unsigned long)(now - start));

        /* 模拟本轮工作,然后再从“当前时刻”等待一个完整周期。 */
        vTaskDelay(pdMS_TO_TICKS(WORK_MS));
        vTaskDelay(pdMS_TO_TICKS(PERIOD_MS));
    }

    vTaskDelete(NULL);
}

static void absoluteTask(void *arg)
{
    TickType_t start = xTaskGetTickCount();
    TickType_t lastWake = start;

    for (unsigned i = 1; i <= LOOPS; ++i) {
        TickType_t now = xTaskGetTickCount();
        printf("ABS cycle=%u elapsed_ticks=%lu\n",
               i, (unsigned long)(now - start));

        /* 工作耗时不会改变下一次目标唤醒点。 */
        vTaskDelay(pdMS_TO_TICKS(WORK_MS));
        vTaskDelayUntil(&lastWake, pdMS_TO_TICKS(PERIOD_MS));
    }

    vTaskDelete(NULL);
}

int main(void)
{
    xTaskCreate(relativeTask, "relative", 1024, NULL, 2, NULL);
    xTaskCreate(absoluteTask, "absolute", 1024, NULL, 2, NULL);

    vTaskStartScheduler();

    for (;;) {
    }
}
预期输出
ABS cycle=1 elapsed_ticks=<TIME>
REL cycle=1 elapsed_ticks=<TIME>
ABS cycle=2 elapsed_ticks=<TIME>
REL cycle=2 elapsed_ticks=<TIME>
ABS cycle=3 elapsed_ticks=<TIME>
REL cycle=3 elapsed_ticks=<TIME>
...
<TIME> 会随 configTICK_RATE_HZ、端口和调度顺序变化。验证时不要只看绝对数字,而要比较相邻两轮差值:ABS 应接近 pdMS_TO_TICKS(1000),REL 则会额外包含大约 pdMS_TO_TICKS(120) 的工作时间,因此漂移逐轮累积。
测量节拍而不是只看单次延时
长期验证时,记录每次任务真正开始执行的 Tick,再计算相邻起点差与相对理想时间网格的误差。vTaskDelayUntil 消除的是“把本轮耗时加入下一周期”的累积漂移,并不能消除高优先级任务抢占、关中断或 Tick 粒度带来的瞬时抖动。
如果某一轮工作时间已经超过周期,调用 vTaskDelayUntil 时目标点可能早已过去,此时任务可能立即继续执行,并逐次推进参考时刻尝试追上时间网格。对硬实时周期任务,应同时监控最坏执行时间,确保工作在截止时间之前完成,而不是把 vTaskDelayUntil 当作超时补偿机制。
什么时候该用哪一种
需要“完成后休息固定时长”的后台维护、低频刷新任务,vTaskDelay 更直观。需要固定采样率、控制周期或协议心跳节拍时,应保存参考 Tick 并使用 vTaskDelayUntil。判断标准不是函数名字里的 Delay,而是下一次唤醒究竟应该相对“现在”还是相对“既定时间网格”来计算。