
嵌入式 Linux 与 RTOS / 系统课时
用软件定时器处理低频动作
用软件定时器处理低频动作
软件定时器适合处理秒级超时、周期刷新和延迟触发,而不用为每个低频动作单独创建任务。关键是理解回调并不拥有独立线程:定时器命令先进入队列,再由 Timer Service Task 统一管理到期时间并串行执行回调。
学习目标
- 创建一次性和周期软件定时器,并正确启动、停止和重设
- 理解定时器命令队列、Timer Service Task 与回调之间的执行关系
- 控制回调执行时间,避免阻塞整个软件定时器子系统
软件定时器实际由谁执行
每个 TimerHandle_t 只是一个由内核管理的定时器对象,并不会对应一个独立任务。任务调用 xTimerStart()、xTimerStop() 或 xTimerReset() 时,通常是在向定时器命令队列提交请求;真正维护到期时间并执行回调的是同一个 Timer Service Task。
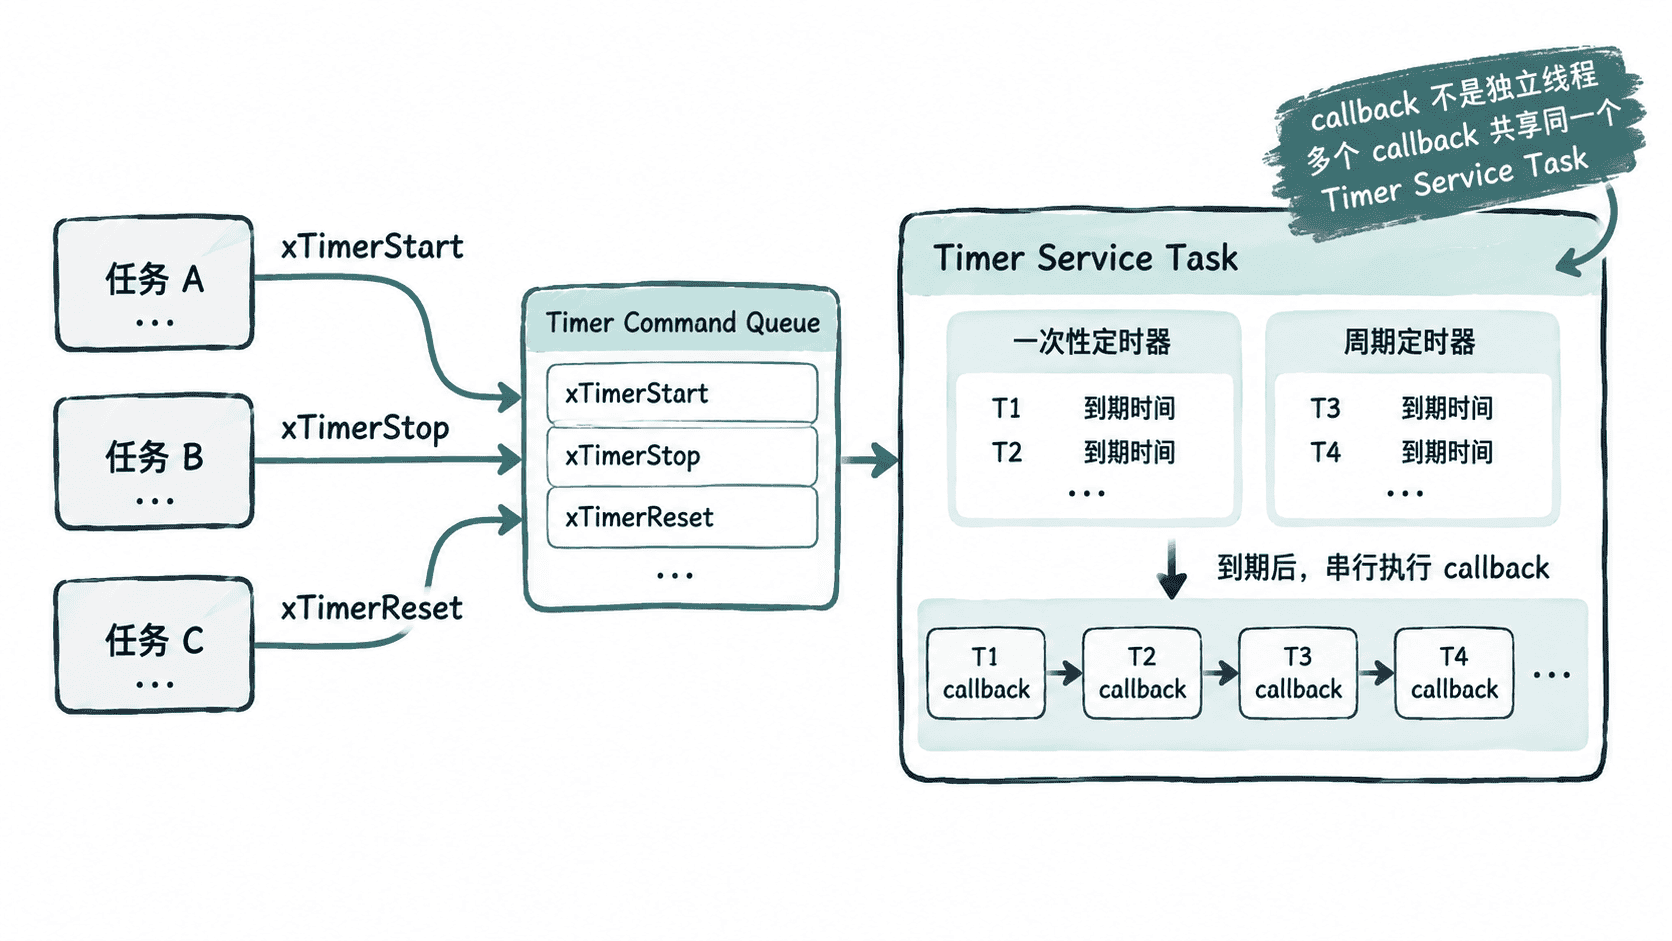
这个模型带来两个直接结论:回调被某个长操作卡住时,其他定时器回调也会延迟;命令队列被塞满时,新的启动、停止或重设命令可能无法及时进入队列。
打开软件定时器支持
软件定时器需要在 FreeRTOSConfig.h 中启用,并为 Timer Service Task 配置优先级、命令队列长度和栈深度。
片段示例:
#define configUSE_TIMERS                 1
#define configTIMER_TASK_PRIORITY        (configMAX_PRIORITIES - 1)
#define configTIMER_QUEUE_LENGTH          10
#define configTIMER_TASK_STACK_DEPTH      256
configTIMER_TASK_PRIORITY 决定定时器服务任务与其他任务的调度关系。如果它长期被更高优先级任务压制,即使定时器已经到期,回调也只能等到该服务任务真正得到 CPU 后执行。configTIMER_QUEUE_LENGTH 太小则更容易让密集的定时器控制命令提交失败。
configTIMER_TASK_STACK_DEPTH 的单位遵循当前 FreeRTOS 端口对任务栈深度的定义,常见端口按 StackType_t 元素计数,并不一定等于字节数。修改后应结合栈高水位或栈溢出检查验证,而不是机械照抄固定数值。
同时运行一次性和周期定时器
下面示例创建一个 1 秒周期刷新定时器,以及一个 3.5 秒的一次性超时定时器。回调本身只发送任务通知,真正的输出工作交给普通任务处理,这样不会让 Timer Service Task 因慢速 I/O 被阻塞。
可运行示例(需放入已能启动调度器并提供 puts() 输出能力的 FreeRTOS 工程):
#include <stdint.h>
#include <stdio.h>
#include "FreeRTOS.h"
#include "task.h"
#include "timers.h"

#define EVT_REFRESH (1UL << 0)
#define EVT_TIMEOUT (1UL << 1)

static TaskHandle_t xWorkerTask = NULL;
static uint32_t ulRefreshEvent = EVT_REFRESH;
static uint32_t ulTimeoutEvent = EVT_TIMEOUT;

static void vTimerCallback(TimerHandle_t xTimer)
{
    const uint32_t ulEvent =
        *(const uint32_t *) pvTimerGetTimerID(xTimer);

    /* 回调只投递事件,耗时工作由普通任务完成。 */
    (void) xTaskNotify(xWorkerTask, ulEvent, eSetBits);
}

static void vWorkerTask(void *pvParameters)
{
    uint32_t ulEvents;
    (void) pvParameters;

    for (;;) {
        (void) xTaskNotifyWait(
            0U,
            UINT32_MAX,
            &ulEvents,
            portMAX_DELAY
        );

        if ((ulEvents & EVT_REFRESH) != 0U) {
            puts("refresh");
        }

        if ((ulEvents & EVT_TIMEOUT) != 0U) {
            puts("timeout");
        }
    }
}

int main(void)
{
    TimerHandle_t xPeriodic;
    TimerHandle_t xOneShot;

    if (xTaskCreate(
            vWorkerTask,
            "worker",
            configMINIMAL_STACK_SIZE,
            NULL,
            tskIDLE_PRIORITY + 1,
            &xWorkerTask) != pdPASS) {
        return 1;
    }

    xPeriodic = xTimerCreate(
        "refresh",
        pdMS_TO_TICKS(1000),
        pdTRUE,
        &ulRefreshEvent,
        vTimerCallback
    );

    xOneShot = xTimerCreate(
        "timeout",
        pdMS_TO_TICKS(3500),
        pdFALSE,
        &ulTimeoutEvent,
        vTimerCallback
    );

    if ((xPeriodic == NULL) || (xOneShot == NULL)) {
        return 2;
    }

    /* 0 表示提交启动命令时不等待命令队列腾出空间。 */
    if (xTimerStart(xPeriodic, 0) != pdPASS) {
        return 3;
    }

    if (xTimerStart(xOneShot, 0) != pdPASS) {
        return 4;
    }

    vTaskStartScheduler();
    return 5;
}
预期输出
refresh
refresh
refresh
timeout
refresh
...
周期定时器会继续产生 refresh,一次性定时器只产生一次 timeout。实际打印时刻会受系统调度和 Tick 粒度影响,因此软件定时器适合低频控制与超时逻辑,不应被当作高精度硬件定时器使用。
看懂启动、停止和重设命令
xTimerStart() 的返回值表示启动命令是否成功提交到定时器命令队列,并不表示回调已经运行。类似地,xTimerStop() 是请求停止定时器,xTimerReset() 则会重新计算下一次到期时间,常用于按键消抖、通信静默超时或“最后一次事件后再等待一段时间”的场景。
如果这些 API 从中断中调用,应改用对应的 FromISR 版本,并按 API 要求处理是否需要在退出中断前触发任务切换。不要在 ISR 中直接调用普通任务上下文版本。
回调里只做短而确定的工作
所有软件定时器回调都运行在 Timer Service Task 中,因此一个回调的执行时间会直接影响其他定时器。回调里不要使用 vTaskDelay(),也不要执行可能长期阻塞的文件、网络、串口或复杂格式化输出。
需要做较重处理时,让回调只发送任务通知、置位事件组或向工作队列投递消息,再由普通任务完成后续工作。如果回调必须调用会向定时器命令队列提交请求的 API,也应避免使用非零阻塞时间,以免让 Timer Service Task 等待自己负责消费的队列。
软件定时器最适合“时间精度要求不高,但希望减少专用任务数量”的控制逻辑。把命令队列容量、Timer Service Task 优先级和回调耗时一起考虑,才能让低频超时与周期动作在系统负载上升后仍保持可预测。