
嵌入式 Linux 与 RTOS / 系统课时
用串口日志观察任务切换
用串口日志观察任务切换
串口日志不是调度器的“录像”,但只要记录时间戳、任务名和关键状态,就能低成本验证任务何时运行、何时阻塞、何时再次被调度。本节用两个周期任务构造可观察实验,并说明日志本身对实时性的扰动边界。
学习目标
- 为任务日志补充时间戳、任务名和状态语义
- 根据日志判断延时阻塞、唤醒与再次运行的先后关系
- 控制日志频率,避免串口打印掩盖真实调度行为
先固定日志里要观察的字段
一条有分析价值的日志至少包含三个信息:发生时间、任务身份和状态变化。时间戳建议使用 FreeRTOS tick 换算成毫秒;任务名不要只写 A/B,而要能对应到功能;消息内容要描述“准备阻塞”“被唤醒”这类调度相关事件,而不是不断打印“我还活着”。
如果两个任务只输出普通文本,却没有时间和状态语义,你最多能看到字符交替,无法判断它们为何交替。相反,日志字段固定后,即使任务切换顺序略有差异,也能从时间间隔看出周期和阻塞行为。
跑一个最小可观察实验
下面是片段示例:依赖现有 FreeRTOS 工程已在进入 main() 前完成 MCU 基础初始化,并已把标准输出 printf 重定向到串口。示例只使用标准 C 与 FreeRTOS API,创建两个同优先级任务;它们分别阻塞 200 ms 和 350 ms,再继续运行。
#include "FreeRTOS.h"
#include "task.h"

#include <stdint.h>
#include <stdio.h>

static unsigned long now_ms(void)
{
    TickType_t tick = xTaskGetTickCount();
    return (unsigned long)(((uint64_t)tick * 1000u) / configTICK_RATE_HZ);
}

static void log_event(const char *task, const char *event)
{
    printf("[%lu ms][%s] %s\r\n", now_ms(), task, event);
}

static void task_a(void *arg)
{
    (void)arg;

    for (;;) {
        log_event("TaskA", "run -> delay 200 ms");
        vTaskDelay(pdMS_TO_TICKS(200));
        log_event("TaskA", "wake");
    }
}

static void task_b(void *arg)
{
    (void)arg;

    for (;;) {
        log_event("TaskB", "run -> delay 350 ms");
        vTaskDelay(pdMS_TO_TICKS(350));
        log_event("TaskB", "wake");
    }
}

int main(void)
{
    xTaskCreate(task_a, "TaskA", 256, NULL, 2, NULL);
    xTaskCreate(task_b, "TaskB", 256, NULL, 2, NULL);

    vTaskStartScheduler();

    for (;;) {
    }
}预期输出(<TIME> 表示实际时间戳,具体数值和两任务的启动先后可能不同):
[<TIME> ms][TaskA] run -> delay 200 ms
[<TIME> ms][TaskB] run -> delay 350 ms
[<TIME> ms][TaskA] wake
[<TIME> ms][TaskA] run -> delay 200 ms
[<TIME> ms][TaskB] wake
[<TIME> ms][TaskB] run -> delay 350 ms
如果你的工程在 main() 内完成硬件初始化,应保留原有 BSP 初始化代码,并把两次 xTaskCreate() 与 vTaskStartScheduler() 放在初始化之后。
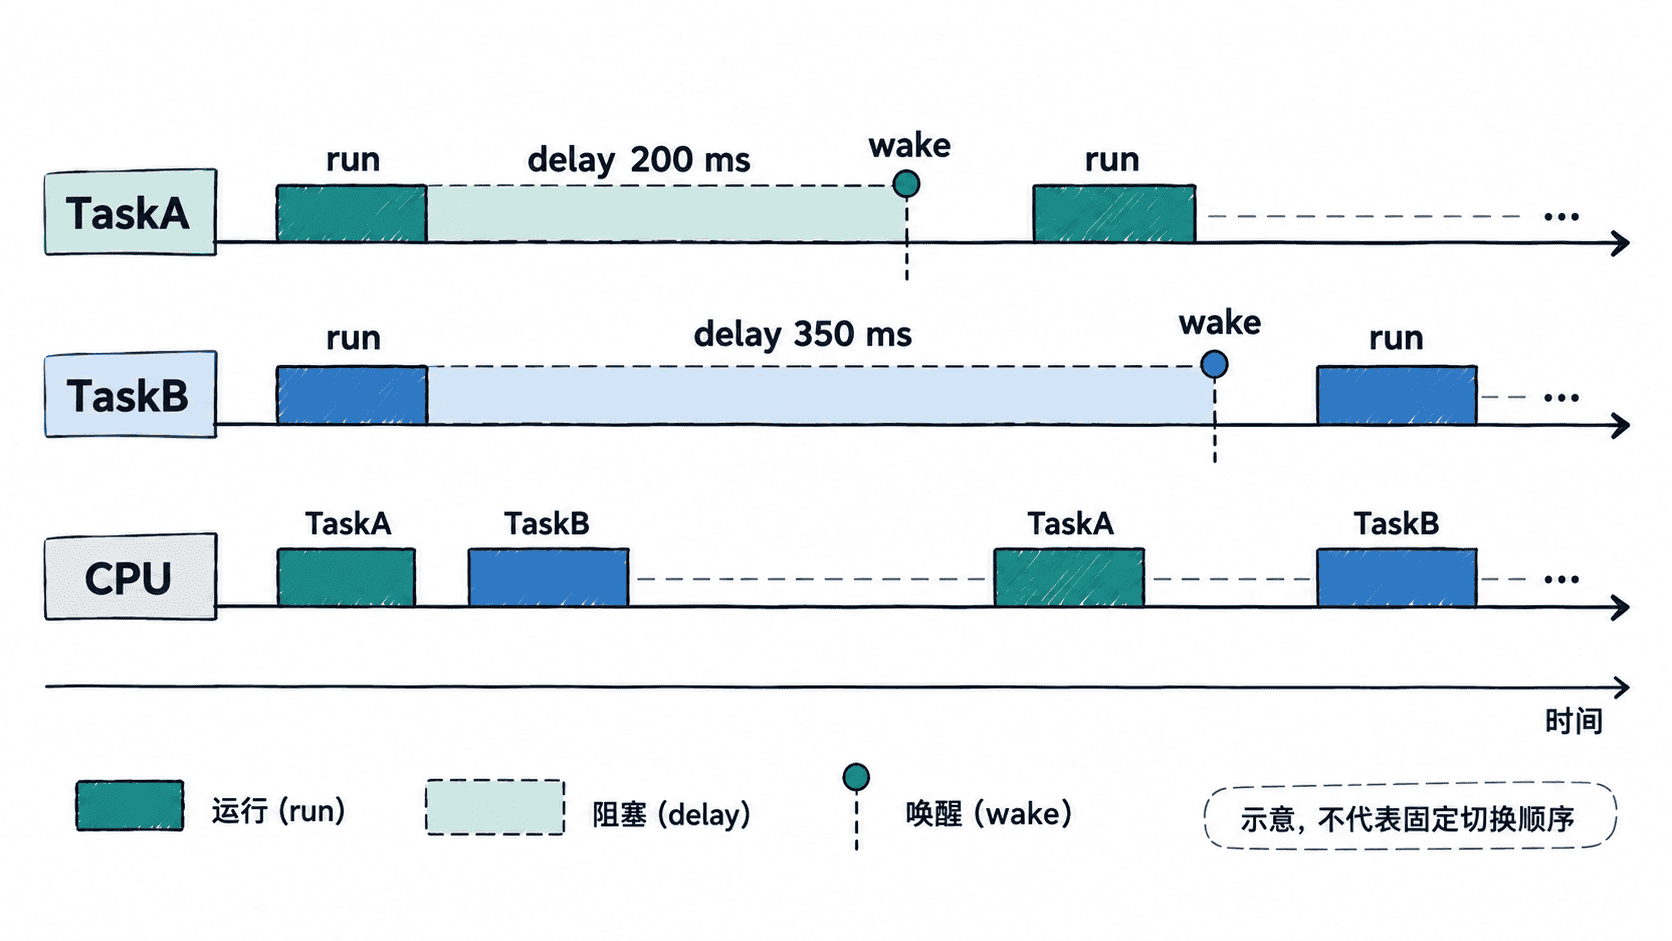
真正要看的不是哪一行固定先出现,而是同一任务两次“run -> delay”之间的间隔是否接近设定周期,以及任务进入 vTaskDelay() 后是否停止占用 CPU,直到延时到期再回到可运行状态。
从日志里判断阻塞与切换
当 TaskA 打印“run -> delay 200 ms”后调用 vTaskDelay(),它会从 Running 进入 Blocked。此时调度器选择其他 Ready 任务运行,所以 TaskB 很可能紧接着获得 CPU。200 ms 到期时,TaskA 只是重新进入 Ready;是否立刻运行,还取决于当时的优先级和调度策略。
如果日志出现“某任务连续高频输出,另一个任务很久没有机会打印”,先检查前者是否存在忙轮询或长时间不阻塞的代码。若两个任务优先级不同,还要考虑高优先级任务一旦持续处于 Ready,低优先级任务可能长期得不到运行机会。
不要让打印改变你要观察的系统
串口发送速度远低于 CPU 执行速度,printf 还可能涉及格式化、锁和阻塞发送,因此日志越密,越可能改变原本的任务执行时序。调试阶段应只记录状态边界,不要在高频循环里逐次打印。
如果减少日志后任务周期恢复正常,说明你观察到的异常很可能是打印开销,而不是调度器本身的问题。保留“时间戳 + 任务名 + 状态变化”三类最小信息,通常就足以验证阻塞、唤醒和任务交替。