
嵌入式 Linux 与 RTOS / 系统课时
为新板卡验证首次切换
为新板卡验证首次切换
新 MCU 或自定义板卡第一次跑 FreeRTOS 时,先不要带上串口、网络、传感器和复杂驱动。本篇只保留两个简单任务与一个 Tick 源,用调试器观察两个任务是否反复获得 CPU,并进一步确认 PendSV 中的任务栈保存与恢复。这样可以把内核移植错误和外设驱动错误彻底分开。
学习目标
- 构造只含两个任务的最小调度验证程序
- 用任务计数器、断点或 GPIO 证明首次上下文切换已经发生
- 根据首次切换失败的位置区分 Tick、PendSV、任务栈和板级驱动问题
先把测试工程缩到最小
首次切换验证只保留芯片启动代码、系统时钟、FreeRTOS 内核、移植层和两个任务。不要让任务依赖 UART 日志,因为串口时钟、DMA、中断优先级或重定向代码本身都可能制造新的故障。
下面程序可直接作为已经完成启动文件、系统时钟和 FreeRTOS 移植工程的 main.c。两个 volatile 计数器专门给调试器观察,不依赖任何外设。
#include "FreeRTOS.h"
#include "task.h"

volatile unsigned long g_task_a_runs = 0;
volatile unsigned long g_task_b_runs = 0;

static void task_a(void *argument)
{
    (void)argument;

    for (;;) {
        g_task_a_runs++;
        vTaskDelay(pdMS_TO_TICKS(100));
    }
}

static void task_b(void *argument)
{
    (void)argument;

    for (;;) {
        g_task_b_runs++;
        vTaskDelay(pdMS_TO_TICKS(150));
    }
}

int main(void)
{
    /* 两个任务使用相同优先级,延时后应反复让出 CPU。 */
    configASSERT(xTaskCreate(task_a, "A", 256, NULL, 2, NULL) == pdPASS);
    configASSERT(xTaskCreate(task_b, "B", 256, NULL, 2, NULL) == pdPASS);

    vTaskStartScheduler();

    /* 正常情况下调度器启动后不会返回。 */
    for (;;) {
    }
}
预期结果
g_task_a_runs: 持续递增
g_task_b_runs: 持续递增
两个计数器都不会永久停在 0 或 1
计数增长速度不必完全符合 100 ms 与 150 ms 的理想比例,调试断点本身会扰动时序。第一次验证只关心“两个任务都曾被恢复并再次运行”。
观察第一次上下文切换
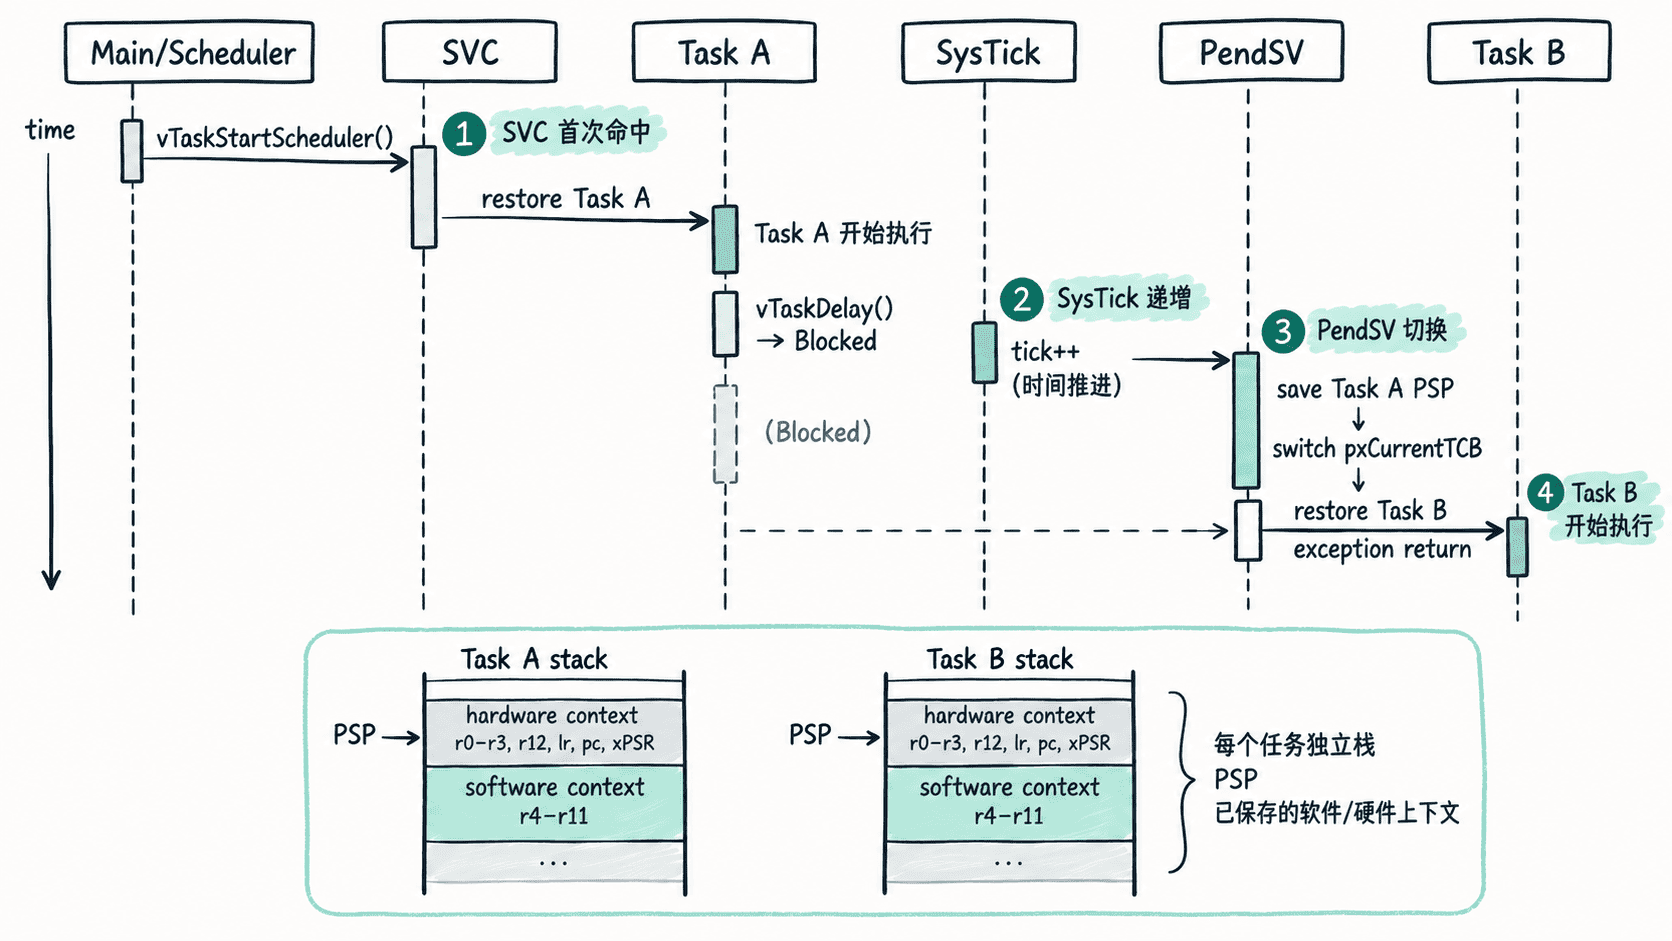
调试器先在 task_a、task_b 和 PendSV_Handler 下断点。启动后若能进入其中一个任务,说明 SVC 启动首任务基本成功;随后命中 PendSV 并进入另一个任务,才证明“保存当前上下文 → 选择下一个 TCB → 恢复新任务上下文”这条链路已经走通。
在 PendSV 前后重点观察两件事:pxCurrentTCB 是否从一个任务切到另一个任务,以及 PSP 是否落在对应任务自己的栈区。若 pxCurrentTCB 已改变但异常返回立刻 HardFault,问题通常更接近任务初始栈帧、端口选择、FPU 上下文或栈对齐,而不是调度决策本身。
用 GPIO 把切换变成外部证据
当调试器观察已经通过,可再把两个计数器位置替换为不同 GPIO 的翻转。这样逻辑分析仪能够在没有断点扰动的情况下看到两个任务都在运行。此时仍应只加入 GPIO 初始化,不要一次把整套外设驱动搬回来。
如果 GPIO 版本失败,而计数器版本稳定,优先检查 GPIO 时钟、引脚复用和驱动里的临界区;不要回头修改 PendSV。反过来,如果两个计数器都不增长,GPIO 自然也无法提供有效证据。
按停住的位置定位根因
若程序停在 vTaskStartScheduler() 之后且任何任务都未执行,检查 SVC 向量和首任务栈;若一个任务能运行但 vTaskDelay() 后再也不回来,检查 SysTick 是否持续产生节拍以及 configTICK_RATE_HZ;若 SysTick 正常、就绪任务已经变化但另一个任务始终不运行,检查 PendSV 是否被挂起和执行。
如果首次进入任务后马上 HardFault,读取故障状态寄存器并检查 PSP 指向的栈帧,尤其确认入口 PC、xPSR 的 Thumb 位、栈 8 字节对齐和所选 FreeRTOS Cortex-M 端口是否匹配内核/FPU 配置。只有两个最小任务可以稳定轮转后,才逐项恢复串口、DMA、网络等板级驱动;这样任何新故障都能明确归因到“新增的那一层”,而不是重新怀疑内核移植。