
嵌入式 Linux 与 RTOS / 系统课时
定位任务饿死与优先级异常
定位任务饿死与优先级异常
本节通过一个高优先级忙循环故障,演示如何区分“任务没有创建”“任务被阻塞”和“任务一直 Ready 却抢不到 CPU”。定位重点是运行时间占比、任务状态和周期日志三类证据,修复时优先恢复正确的阻塞关系,而不是继续提高受害任务优先级。
学习目标
- 复现高优先级任务长期占用 CPU 导致低优先级任务饿死的现象
- 用任务状态、运行时间统计和心跳日志建立定位证据链
- 通过阻塞等待或周期调度修复错误的优先级关系
先复现一个典型饿死故障
FreeRTOS 抢占式调度器总是优先运行最高优先级的 Ready 任务。只要一个高优先级任务既不阻塞、也不延时、也不等待事件,它就会持续保持 Ready;低优先级任务即使完全正常,也可能长期拿不到 CPU。
下面的故障示例中,HogTask 优先级为 3,并永久执行忙循环;VictimTask 优先级为 1,本应每 500 ms 打印一次心跳。为了避免高优先级任务的 printf() 本身产生阻塞,忙循环只递增计数器。
#include "FreeRTOS.h"
#include "task.h"
#include <stdint.h>
#include <stdio.h>

static volatile uint32_t hogLoops = 0;
static volatile uint32_t victimLoops = 0;

static void HogTask(void *arg) {
    for (;;) {
        ++hogLoops;
    }
}

static void VictimTask(void *arg) {
    TickType_t lastWake = xTaskGetTickCount();
    for (;;) {
        ++victimLoops;
        printf("victim heartbeat count=%lu\n",
               (unsigned long)victimLoops);
        vTaskDelayUntil(&lastWake, pdMS_TO_TICKS(500));
    }
}

int main(void) {
    printf("scheduler starting\n");
    xTaskCreate(HogTask, "Hog", 256, NULL, 3, NULL);
    xTaskCreate(VictimTask, "Victim", 256, NULL, 1, NULL);
    vTaskStartScheduler();
    return 1;
}
预期输出是只看到调度器启动消息,随后长期没有 VictimTask 心跳:
scheduler starting如果目标平台的 printf() 在启动前未初始化,可以把这条日志换成 GPIO、串口或调试器观察点;核心判据仍是低优先级任务长时间没有执行证据。
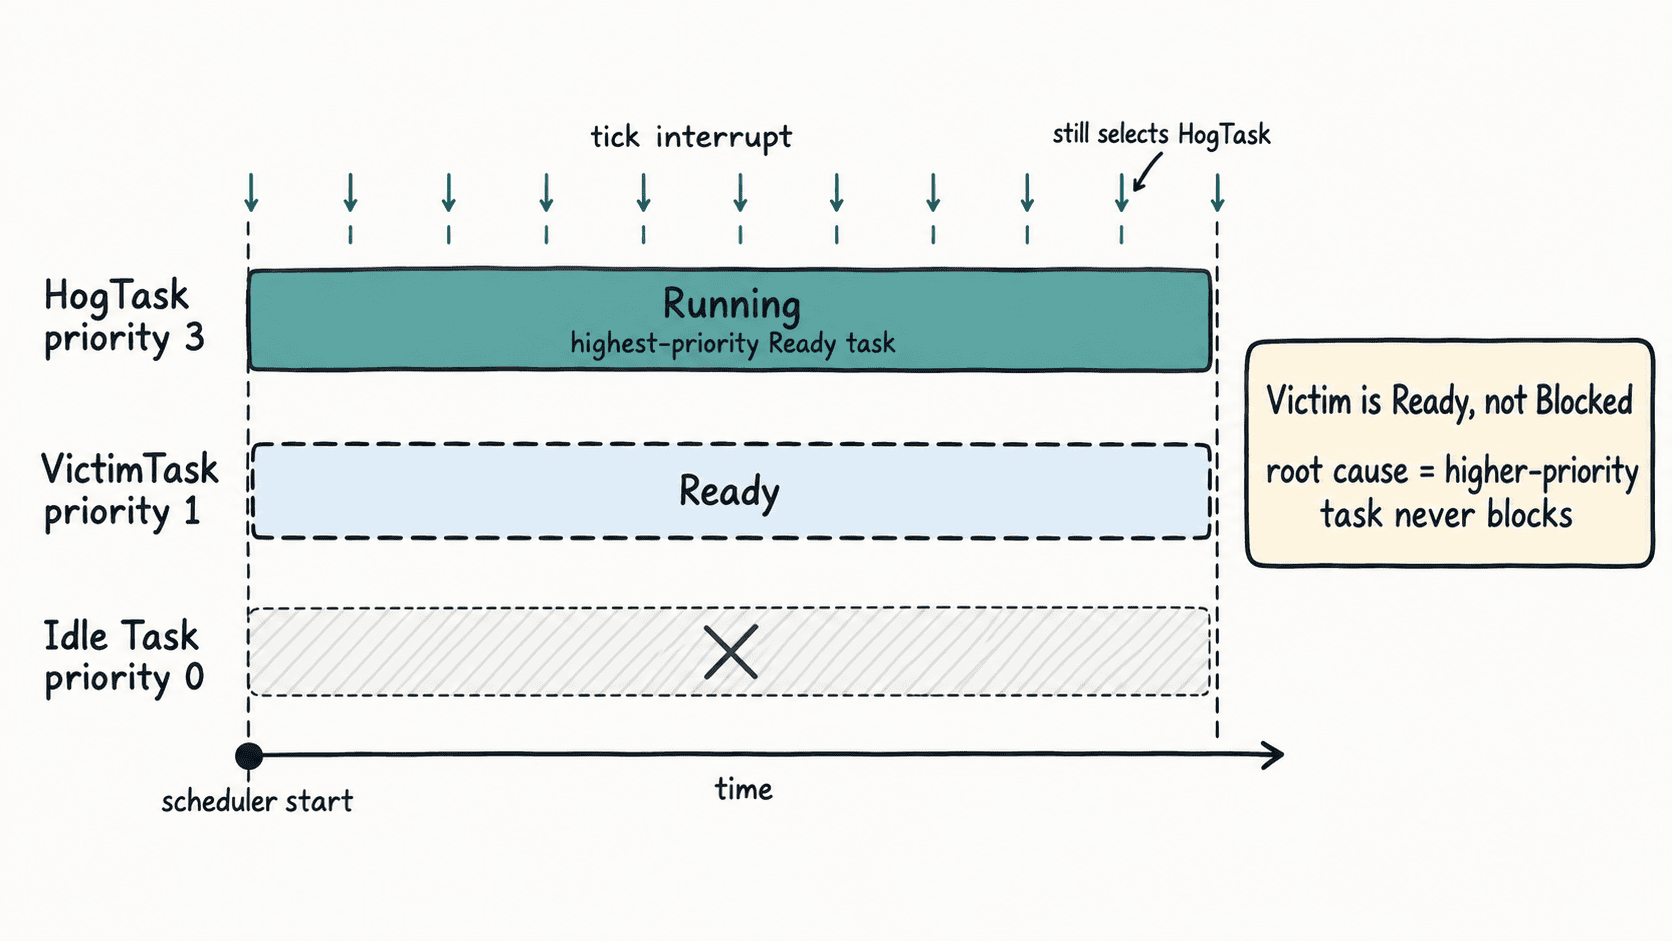
这类故障的关键特征是:受害任务不是 Blocked,而是 Ready 很久却几乎没有运行时间。因此只看“任务是否存在”不够,必须同时查看状态和 CPU 时间证据。
按证据顺序定位
第一步看日志或外设心跳,确认哪个周期行为先消失。第二步查看任务状态:如果受害任务是 Blocked,就继续查它在等哪个队列、信号量或通知;如果它长期 Ready,则优先怀疑有更高优先级任务持续占用 CPU。
第三步查看运行时间统计。启用 configGENERATE_RUN_TIME_STATS 后,FreeRTOS 可以记录各任务消耗的运行时间;常见端口还会配合 vTaskGetRunTimeStats() 输出占比。若高优先级任务接近占满 CPU,而受害任务接近 0%,就形成了与日志一致的证据。
排查时可以用下面的判断顺序:
- 任务是否创建成功,栈和句柄是否有效。
- 受害任务当前是 Blocked、Suspended 还是 Ready。
- 若长期 Ready,检查所有更高优先级任务是否存在无界循环。
- 查看运行时间占比,确认 CPU 是否被某个任务长期垄断。
- 再检查优先级是否真正表达了“时限紧迫度”,而不是模块重要性。
修复调度关系而不是盲目提优先级
最直接的修复,是让高优先级任务只在有工作时运行。周期任务使用 vTaskDelayUntil();事件驱动任务则阻塞在队列、任务通知、信号量或事件组上。下面把忙循环改成 10 ms 周期任务,每次只完成有限工作量。
static void HogTask(void *arg) {
    TickType_t lastWake = xTaskGetTickCount();

    for (;;) {
        doBoundedWork();
        vTaskDelayUntil(&lastWake, pdMS_TO_TICKS(10));
    }
}
这是片段示例,需要沿用前一个程序的任务创建逻辑,并提供耗时有上界的 doBoundedWork() 实现。
修复后的预期结果是 VictimTask 能重新按约 500 ms 周期产生心跳;实际时间戳会受 tick 粒度和打印开销影响:
victim heartbeat count=1
victim heartbeat count=2
victim heartbeat count=3
如果 doBoundedWork() 单次仍可能运行几十毫秒甚至更久,那么只加 vTaskDelayUntil() 也不够。此时应继续拆分工作、降低单次执行上界,或改为等待硬件或队列事件后分段处理。
识别错误的优先级表达
任务优先级应主要表达“错过时限的后果和允许等待时间”,而不是“这个模块有多重要”。把日志、通信解析或后台计算设成很高优先级,常见结果就是它们在异常输入或忙循环中挤压真正有截止时间的控制任务。
同样,看到 VictimTask 饿死后直接把它从优先级 1 提到 4,只会把问题转移给别的任务,甚至制造新的反转或抖动。先让高优先级任务具备明确阻塞点,再根据响应时限重新排序,才是稳定修复。
用故障注入验证修复
修复后不要只观察“日志又出现了”。应再次制造最大工作量,让高优先级任务在最坏输入下运行,并记录受害任务的最大间隔、运行时间占比和超时计数。如果受害任务仍能在约定周期内获得 CPU,且高优先级任务在无工作时进入 Blocked 或 Delayed,才能说明调度关系真正恢复。
任务饿死的诊断核心不是某一个 API,而是一条一致证据链:心跳消失说明现象,任务状态说明是否在等待,运行时间统计说明 CPU 被谁占用;三者对上以后,再修改阻塞点和工作上界,通常比反复调优先级更可靠。