
智能制造与工业软件 / 系统课时
设置光圈曝光增益避免过曝
设置光圈曝光增益避免过曝
同一工件在相机画面中出现大片死白,通常意味着局部像素已经饱和,缺陷细节无法从这些像素中恢复。本课以移动产线上的金属工件为例,建立光圈、曝光时间和模拟增益的调节顺序,并通过运动拖影计算、灰度直方图和连续采样检查,得到可用于在线检测的固定成像参数。
学习目标
- 解释光圈、曝光时间和模拟增益对亮度、景深、运动拖影及噪声的不同影响。
- 根据工件运动速度和物方像素精度,计算允许的最大曝光时间。
- 使用灰度直方图、饱和像素比例和连续采样结果判断过曝与欠曝,并保存可复现的参数。
固定采集条件再开始调参
调节相机参数之前,必须固定光源、工件位置、镜头焦距和工作距离。否则,今天调出的曝光值可能只是补偿了某一次光照变化,无法在生产节拍下复现。
以下操作以支持 GenICam 常见参数节点的工业面阵相机为例。不同品牌的采集软件界面和参数范围并不完全一致,具体以相机型号文档为准。
- 固定工件与相机的工作距离,例如 200 mm,并锁紧镜头的焦距调节环和对焦环。
- 固定光源亮度与照射角度。若使用频闪光源,应固定触发延迟和脉冲宽度,并确保有效照明覆盖曝光窗口。
- 在采集软件的相机特性树中找到
ExposureAuto,设置为Off;将GainAuto设置为Off,避免连续运行时自动改变亮度。 - 在支持的相机上使用
ExposureMode=Timed,通过ExposureTime设置曝光时间。该参数通常以微秒为单位。 - 如果使用黑白相机,可选择
PixelFormat=Mono8进行本课的 8 位灰度分析。若使用 10 位或 12 位原始数据,必须改用对应的灰度上限。 - 关闭会影响灰度判断的自动对比度和非线性显示处理;若相机支持 Gamma 调节,可将其设为线性模式或关闭。
根据运动速度确定曝光上限
曝光时间越长,传感器累积的光越多,但运动工件会在曝光窗口内产生位移。对于在线尺寸测量和微小缺陷检测,先限定允许的运动拖影,再考虑如何增加亮度。
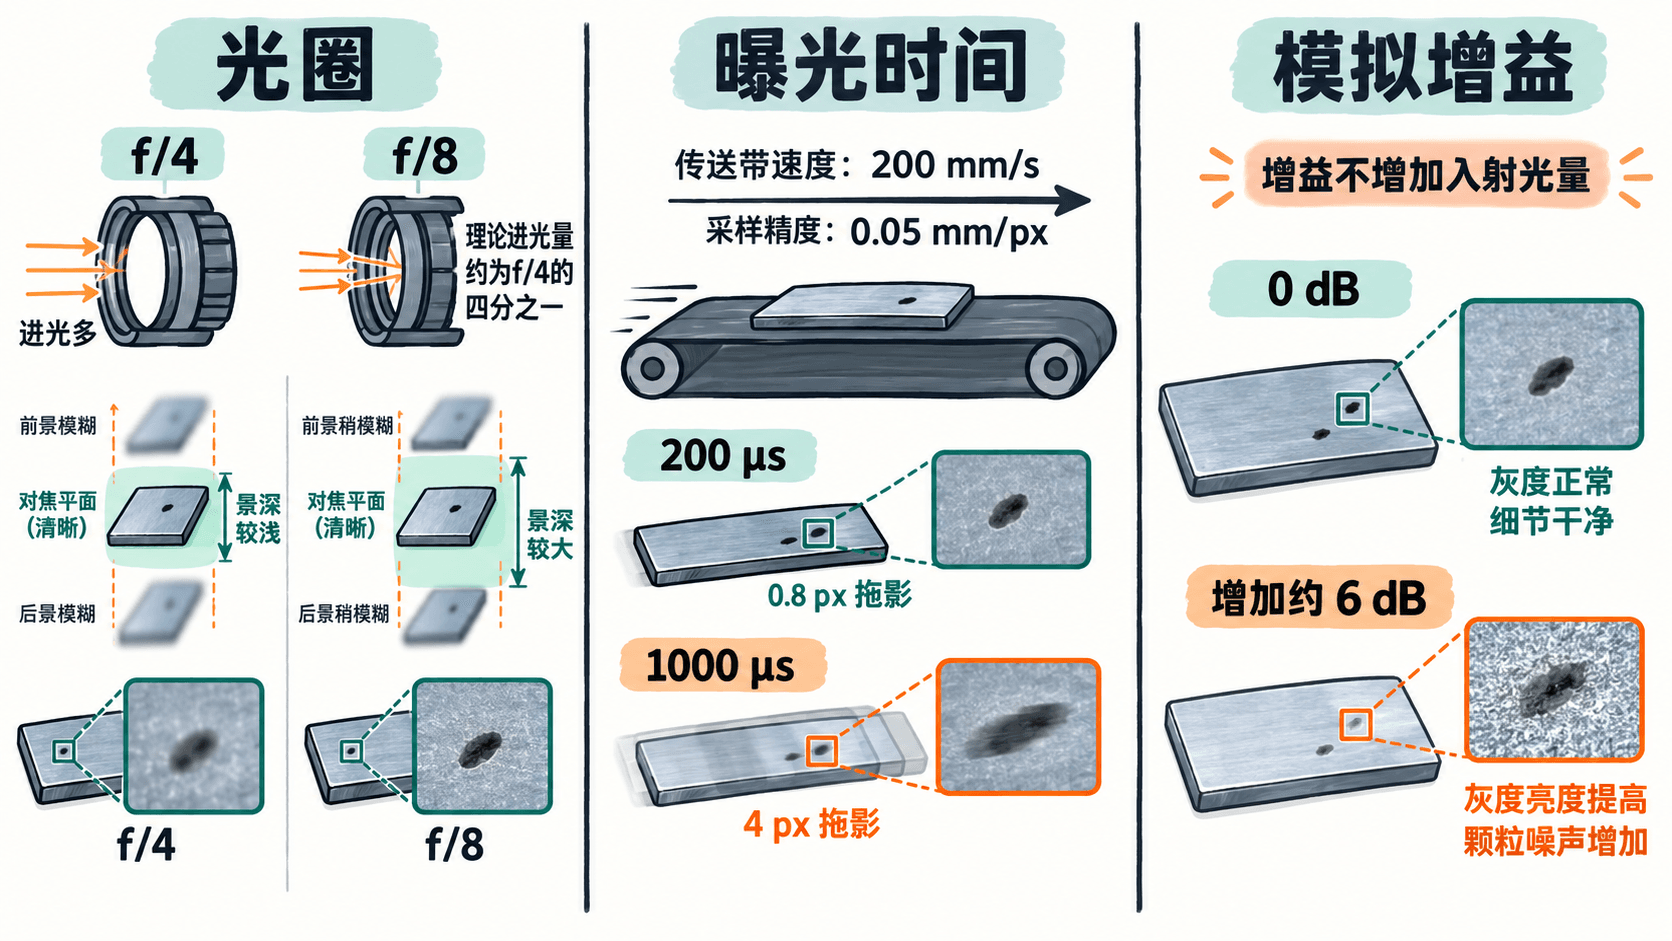
假设传送带上的工件以 200 mm/s 匀速运动,相机物方采样精度为 0.05 mm/px。这里假设运动方向平行于成像平面,且运动位移可以直接换算为图像位移。
运动拖影近似为:
其中, 为拖影像素数, 为工件速度(mm/s), 为曝光时间(s), 为物方像素精度(mm/px)。
如果要求拖影不超过 1 px,则曝光时间上限为:
选择 200 μs 作为初始曝光值,对应拖影:
对比不同曝光时间的影响:
| 曝光时间 | 工件位移 | 预计拖影 | 判断 |
|---|---|---|---|
| 100 μs | 0.02 mm | 0.4 px | 拖影较小,但进光少 |
| 200 μs | 0.04 mm | 0.8 px | 满足本例的 1 px 上限 |
| 500 μs | 0.10 mm | 2.0 px | 超出本例上限 |
| 1000 μs | 0.20 mm | 4.0 px | 容易使微小缺陷模糊 |
这组数据只限定曝光的运动学上限,并不保证 200 μs 一定具有足够亮度。实际还要检查相机支持的最短曝光时间、光源强度、触发时序和所需信噪比。如果检测目标要求更严格的 0.5 px 拖影,上限还需要缩短到 125 μs。
用光圈兼顾亮度和景深
镜头光圈通常以 F 值表示,例如 f/4、f/5.6、f/8。F 值越小,光圈开口越大,进入镜头的光越多;但在其他条件相同的情况下,景深通常也更浅。
同一镜头在相同曝光时间下,从 f/4 收到 f/8,跨越两档曝光级,理论进光量约变为原来的四分之一。实际透光量还受到镜头透射率影响。
| 光圈 | 相对 f/4 的理论进光量 | 典型影响 |
|---|---|---|
| f/4 | 100% | 较亮,景深较浅 |
| f/5.6 | 约 50% | 亮度与景深折中 |
| f/8 | 25% | 进光减少,景深增加 |
对于有一定高度差的金属零件,可先从 f/5.6 开始,在工件最高点与最低点分别检查边缘清晰度。如果上表面清晰而低处边缘发虚,可尝试收至 f/8,再通过增加照明能量补偿亮度。
不要无限缩小光圈。过小的光圈会增加衍射影响,使细节变软。检查时应保持对焦位置不变,比较不同 F 值下的边缘过渡宽度和缺陷对比度。
将模拟增益作为有限的补偿手段
模拟增益会放大传感器读出的电信号,使输出灰度变亮,但不会让传感器接收到更多光子。增益提高时,信号和已有噪声都会受到放大,输出更亮不代表缺陷信息更多。
以相机支持 dB 单位的模拟增益为例,增加约 6 dB 通常意味着信号电压幅度约增加一倍,但实际灰度响应还取决于相机内部处理、黑电平和饱和限制。
推荐的调节顺序是:
- 将
GainAuto关闭,Gain设置为该型号允许的最低实用值;如果支持以 dB 表示且最低值为 0 dB,可从 0 dB 开始。 - 根据运动速度确定
ExposureTime上限,不靠无限延长曝光补亮。 - 调整光圈,确认工件不同高度的关键边缘都清晰。
- 调整光源亮度、均匀性和入射角,减少金属表面的镜面高光。
- 如果仍然欠曝,才在相机允许的范围内小幅提高模拟增益,每次重新检查噪声和高光裁切。
需要特别区分传感器饱和与输出裁切:传感器像素满阱饱和后,增加或降低后级增益都无法恢复该次曝光中已经丢失的高光信息;而输出端因增益过高导致的数值裁切,可以尝试降低增益,但必须重新采集图像验证。
使用直方图识别过曝与欠曝
本例使用 8 位线性灰度图像,像素范围为 0~255。灰度直方图统计每个灰度级的像素数量,可以帮助区分真正的亮度分布与显示器上的视觉感受。
重点观察三个位置:
- 右端 255:如果大量关键区域像素堆积在 255,说明输出已经达到上限,局部细节可能被裁切。
- 左端 0~15:如果需要检测的暗部集中在这里,缺陷与背景可能都落入低信号范围,容易受到读出噪声影响。
- 中间有效区间:检查工件背景与缺陷之间是否保留稳定的灰度差,而不是单纯追求整体图像更亮。
例如,对工件有效检测区域 ROI 建立以下工程验收门槛。这些数值属于本案例的初始标准,实际项目应根据良品与缺陷样本重新确定。
| 检查项 | 示例验收条件 | 判断目的 |
|---|---|---|
| 255 灰度像素占比 | 小于 0.1% | 限制高光裁切 |
| ROI 灰度第 99 百分位 | 小于 245 | 保留高亮余量 |
| 目标缺陷与邻域背景灰度差 | 至少 25 级 | 保留分割对比度 |
| 运动拖影 | 不超过 1 px | 保证运动边缘清晰 |
假设第一轮样张的 255 灰度像素占比为 2.4%,且金属边缘形成连续白斑。应先检查光源入射角和反射方向,再尝试收小光圈或缩短曝光,而不是仅通过调暗显示窗口掩盖问题。
第二轮样张若测得 255 像素占比为 0%、第 99 百分位灰度为 232、目标缺陷与背景灰度差为 30,则通过上述示例门槛的亮度与对比度检查。仍需确认没有少量关键缺陷区域被局部高光覆盖,不能只凭全局统计值判定合格。
固化参数并进行连续验证
单张图像通过检查不代表产线采集稳定。应在实际传送速度、触发方式和光源工作模式下重复采集,观察帧间亮度变化及缺陷区域的稳定性。
可以采用以下检查步骤:
- 将工件速度维持在 200 mm/s,先采用 200 μs 曝光、f/5.6 光圈、最低模拟增益作为测试起点。此组合只是起点,不保证适用于所有镜头和光源。
- 连续采集至少 100 帧,分别记录每帧 ROI 的灰度均值、第 99 百分位灰度、255 像素占比和缺陷灰度差。
- 检查同一缺陷的边缘宽度。如果连续帧中轮廓周期性变宽,排查曝光窗口、运动速度波动以及频闪同步。
- 使用正常亮度、偏暗和偏亮的工件样本进行复验,确认关键缺陷没有因局部反射变化而消失。
- 将最终曝光时间、增益、光圈刻度、光源电流或亮度档位、工作距离和采集像素格式写入工位参数记录。若相机支持用户参数集保存,可将相机侧参数保存至对应的 User Set,并在重新上电后检查是否正确加载。
如果高亮区域始终饱和,但暗部仍明显欠曝,说明现场可能存在超出当前成像条件可用动态范围的问题。此时应优先检查光源方向、扩散方式、偏振配置或传感器动态范围,而不是反复拉高增益。
实际交付时,应同时保留最终参数、具有代表性的 OK/NG 原始样张和连续采样统计结果。只有亮度不过度裁切、关键缺陷对比度足够、运动拖影满足要求且重复采集表现稳定,当前成像设置才适合固定用于产线检测。