
智能制造与工业软件 / 系统课时
将图像坐标换算到工位毫米坐标
将图像坐标换算到工位毫米坐标
本课使用已知尺寸的基准件建立图像像素与工位毫米之间的坐标映射,并通过多个位置的测量残差判断标定是否可靠。完成后,你可以把图像中的缺陷位置换算为实际尺寸坐标,为尺寸检测、定位和机器人抓取提供依据。
学习目标
- 使用基准件建立像素坐标到工位坐标的变换关系。
- 根据测量点数量选择适当的标定方法,并正确处理坐标方向。
- 使用独立检查点计算残差,判断标定能否满足测量要求。
先明确两套坐标的含义
图像坐标通常用 表示,原点在图像左上角, 向右增大, 向下增大。工位坐标通常用 表示,单位为毫米,原点由工装基准或测量基准定义,轴向由现场坐标约定决定。
不能直接把像素差当成毫米差。例如,两个特征在图像中相距 120 px,并不意味着实际距离为 120 mm。只有在视野尺度、镜头畸变和成像姿态得到适当处理后,才能通过标定关系换算。
对于镜头畸变明显的系统,应先使用相机标定参数对图像点进行去畸变,再进行坐标映射。若工件平面与相机成像平面存在倾斜,单一的像素每毫米比例通常不够,需要采用平面单应性变换。
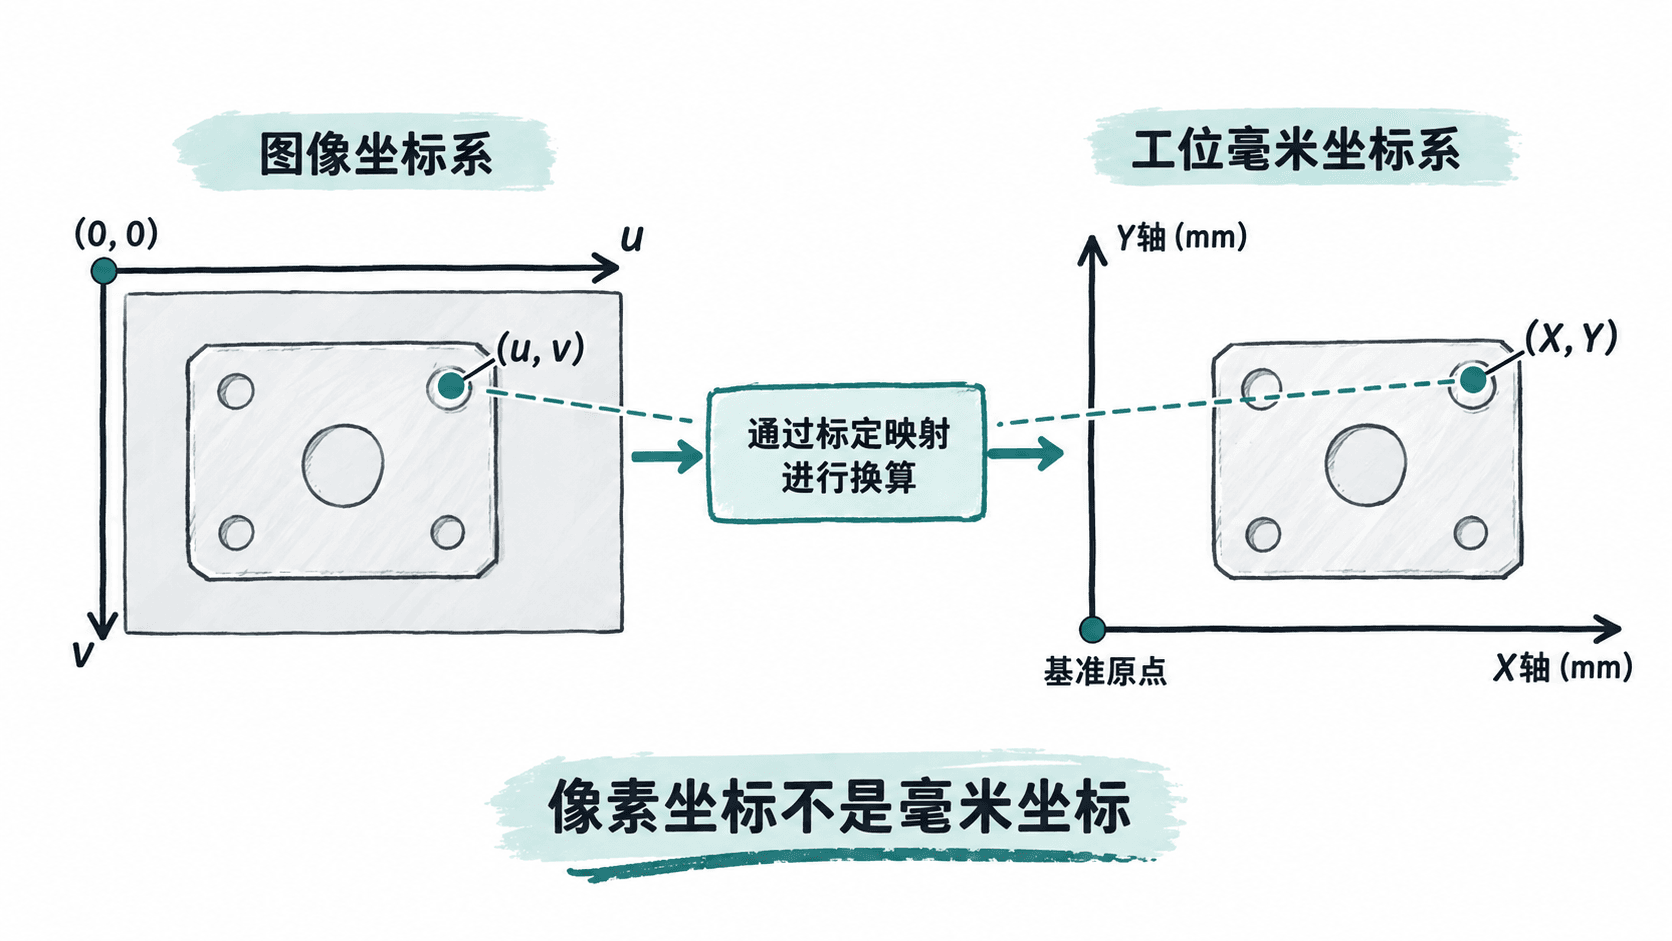
用已知尺寸的基准件建立映射
最简单的情况是相机正对平整的工件平面,镜头畸变已经校正,且视野内的比例变化可以忽略。此时可以先用两个已知基准点估算横纵比例,并记录坐标方向。
例如,基准件上两个点的实际坐标分别为 mm 和 mm,在校正后的图像中对应坐标为 px 和 px。横向比例为:
如果已知图像纵向增加 400 px 对应工位纵向减少 40 mm,则纵向映射斜率为 mm/px。负号表示两个坐标系的轴向相反,而不是标定出错。工程实现中应通过多个非共线基准点验证比例和方向,不要只凭一个点对推断整幅视野都满足相同尺度。
对于存在旋转、倾斜或透视的平面工位,可使用至少四组分布合理、互不共线的平面对应点求解单应性矩阵。实际应用中建议采集 6~12 个或更多基准点,覆盖视野中心、边缘和角落,再留出独立检查点用于验收。
计算平面单应性并换算坐标
平面单应性通过一个 矩阵,将图像点映射到工位平面。以下示例使用 Python 与 OpenCV,输入为已经去畸变的图像像素点,以及对应的工位毫米坐标。至少四组有效对应点用于求解,检查点不参与拟合。
import cv2
import numpy as np

# 图像点单位为 px;工位点单位为 mm。这里使用四组非共线基准点。
image_points = np.array([
    [200, 150],
    [800, 160],
    [790, 550],
    [210, 540],
], dtype=np.float32)

workcell_points = np.array([
    [0, 0],
    [120, 0],
    [120, 80],
    [0, 80],
], dtype=np.float32)

H, inliers = cv2.findHomography(image_points, workcell_points, method=0)
if H is None:
    raise RuntimeError("无法求解单应性矩阵")

# 待测点来自同一校正后的图像。
query = np.array([[[500, 350]]], dtype=np.float32)
result = cv2.perspectiveTransform(query, H)
X, Y = result[0, 0]

print(f"工位坐标: X={X:.2f} mm, Y={Y:.2f} mm")
预期输出
工位坐标: X=60.00 mm, Y=40.00 mm这个算例中,四个角点定义一个平面矩形映射,中心像素点换算为工位中心。真实相机中的基准点通常不会恰好呈现这种对称关系,因此换算结果应以实际标定数据为准。运行环境需要安装 NumPy 和 OpenCV,可使用 python -m pip install numpy opencv-python 安装。
单应性矩阵适用于同一平面上的点。若测量对象高度变化明显、基准面不共面,或机器人需要三维空间定位,则不能仅凭这一个平面变换得到可靠的三维坐标,应使用相机内外参、深度信息或其他三维标定方法。
用独立检查点计算测量残差
参与求解的基准点只能说明模型能够拟合这些数据,不能独立证明整个视野的测量精度。应另外测量若干检查点的实际工位坐标,与映射结果进行比较。
对于第 个检查点,其二维残差可以表示为:
其中,pred 表示换算值,ref 表示基准件的参考值。若参考点为 mm,而换算结果为 mm,则二维残差约为 mm。除了平均残差,还应记录最大残差,并按视野中心、边缘和角落分组,观察是否存在方向一致的系统偏差。
验收阈值应由实际检测要求决定。例如,若产品允许的定位误差为 ±0.5 mm,可先将独立检查点的最大二维残差不超过 0.3 mm 作为内部标定目标,再通过重复采集和长期稳定性测试确认能力。该 0.3 mm 只是示例工程目标,不是通用标准,也不能替代完整的测量不确定度评估。
排查坐标映射不准确的原因
当标定结果在中心区域准确、到了边缘却明显偏差时,优先检查镜头畸变校正是否正确、基准点是否覆盖整个视野,以及映射模型是否适合当前工作平面。不要通过增加拟合点数量来掩盖错误的物理模型。
若坐标位置整体镜像或上下颠倒,应核对图像原点方向、工位坐标轴定义和相机安装方向;若误差随位置逐渐增大,应检查透视关系、剩余畸变和视野尺度变化;若重复测量结果波动较大,应检查曝光、运动模糊、角点检测稳定性及基准件固定方式。
完成标定后,应保存相机标定参数、单应性矩阵、基准件尺寸、采集条件和检查点残差。只有当坐标方向正确、检查点覆盖充分且残差满足项目验收要求时,才能将映射结果用于尺寸判定或机器人定位。