
智能制造与工业软件 / 系统课时
拆解在线视觉检测的信号闭环
拆解在线视觉检测的信号闭环
以传送带上的单件工件外观检测为例,将到料、触发曝光、图像分析、结果回传和剔除执行连接成完整闭环。完成本课后,你能够区分图像数据与设备控制信号,并设计一套可以检查漏检、重复触发和结果错配的基本交互流程。
学习目标
- 区分在线检测系统的数据链路与控制链路,明确各设备的职责。
- 使用触发、忙碌、结果有效和确认信号组织单件检测时序。
- 根据输送速度与检测耗时计算响应窗口,并验证 PLC 是否正确接收结果。
两条链路分别传递什么
考虑一条单相机传送带检测线。光电传感器安装在相机视野上游,工件经过时产生到位信号;相机负责成像,视觉工控机负责分析,PLC 根据判定结果控制下游剔除机构。
这套系统需要同时传递两类信息。
数据链路负责承载图像及检测结果。相机将图像发送给视觉工控机,视觉程序提取缺陷、尺寸或位置特征,再把 OK、NG 或检测异常等结果发送给 PLC。典型图像连接可以采用 GigE Vision 或 USB3 Vision,具体取决于相机接口。
控制链路负责决定什么时候采图、什么时候允许处理下一件,以及什么时候执行剔除。例如光电传感器向 PLC 报告到料,PLC 发起检测请求,视觉系统反馈完成状态,PLC 确认接收后安排执行机构动作。
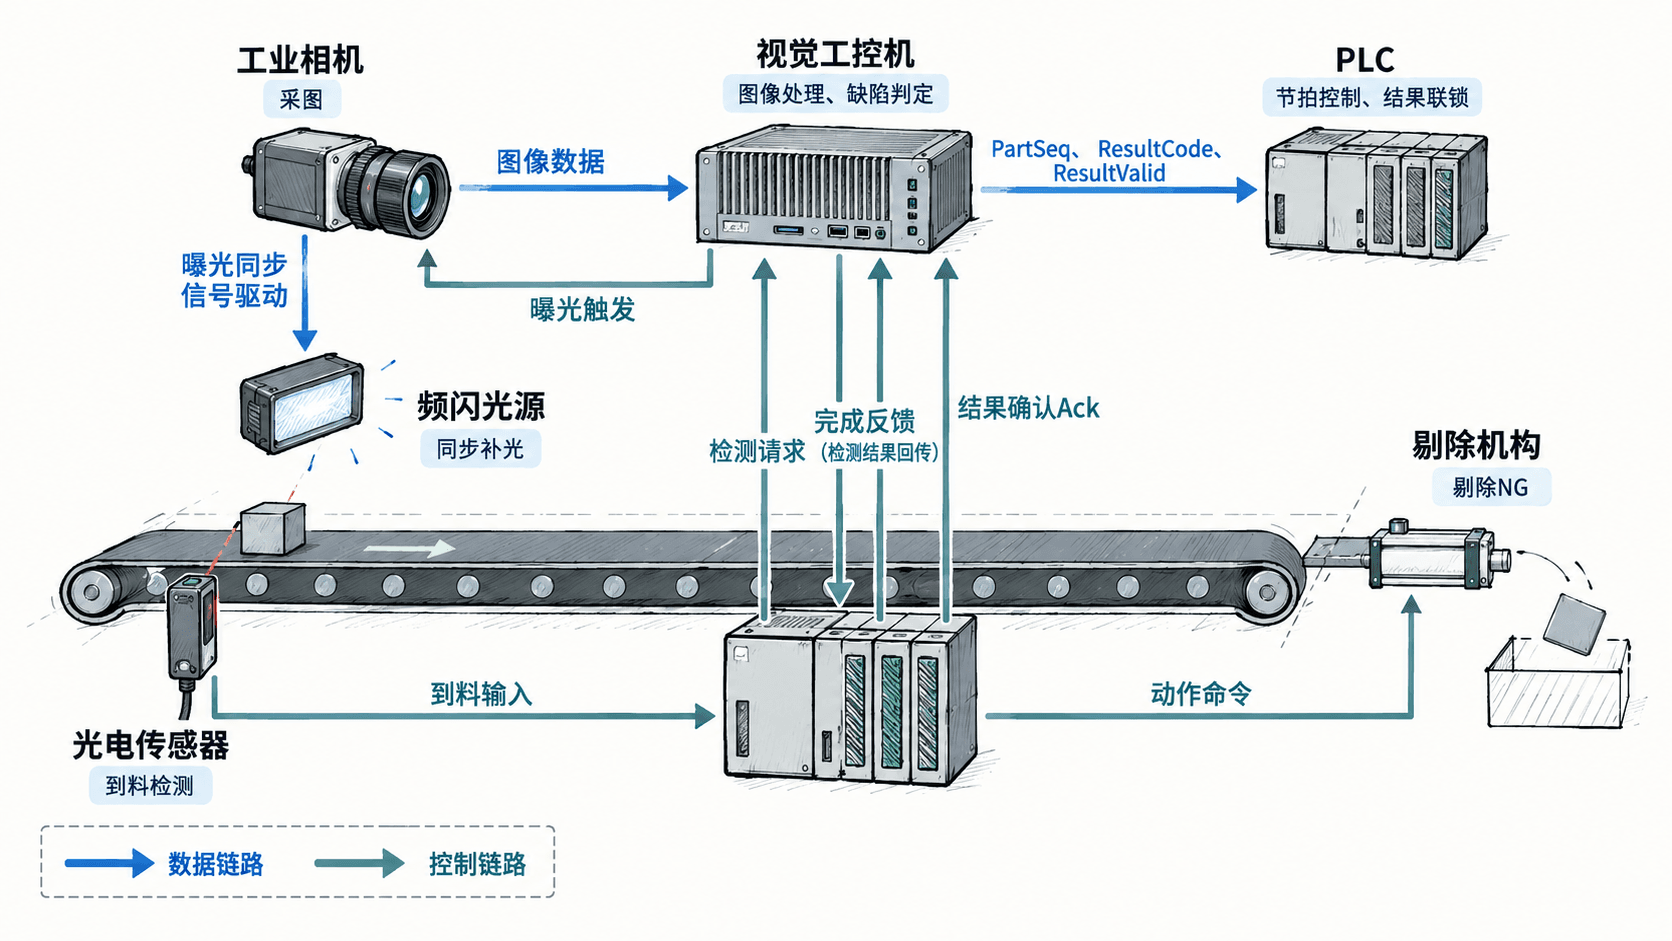
数据链路和控制链路不必使用两套独立网络。例如工业以太网既可以交换结果数据,也可以传输控制位。但设计时必须区分两者的职责:收到图像不等于检测完成,收到 NG 结果也不等于剔除动作已经执行。
把一次检测拆成明确的时序
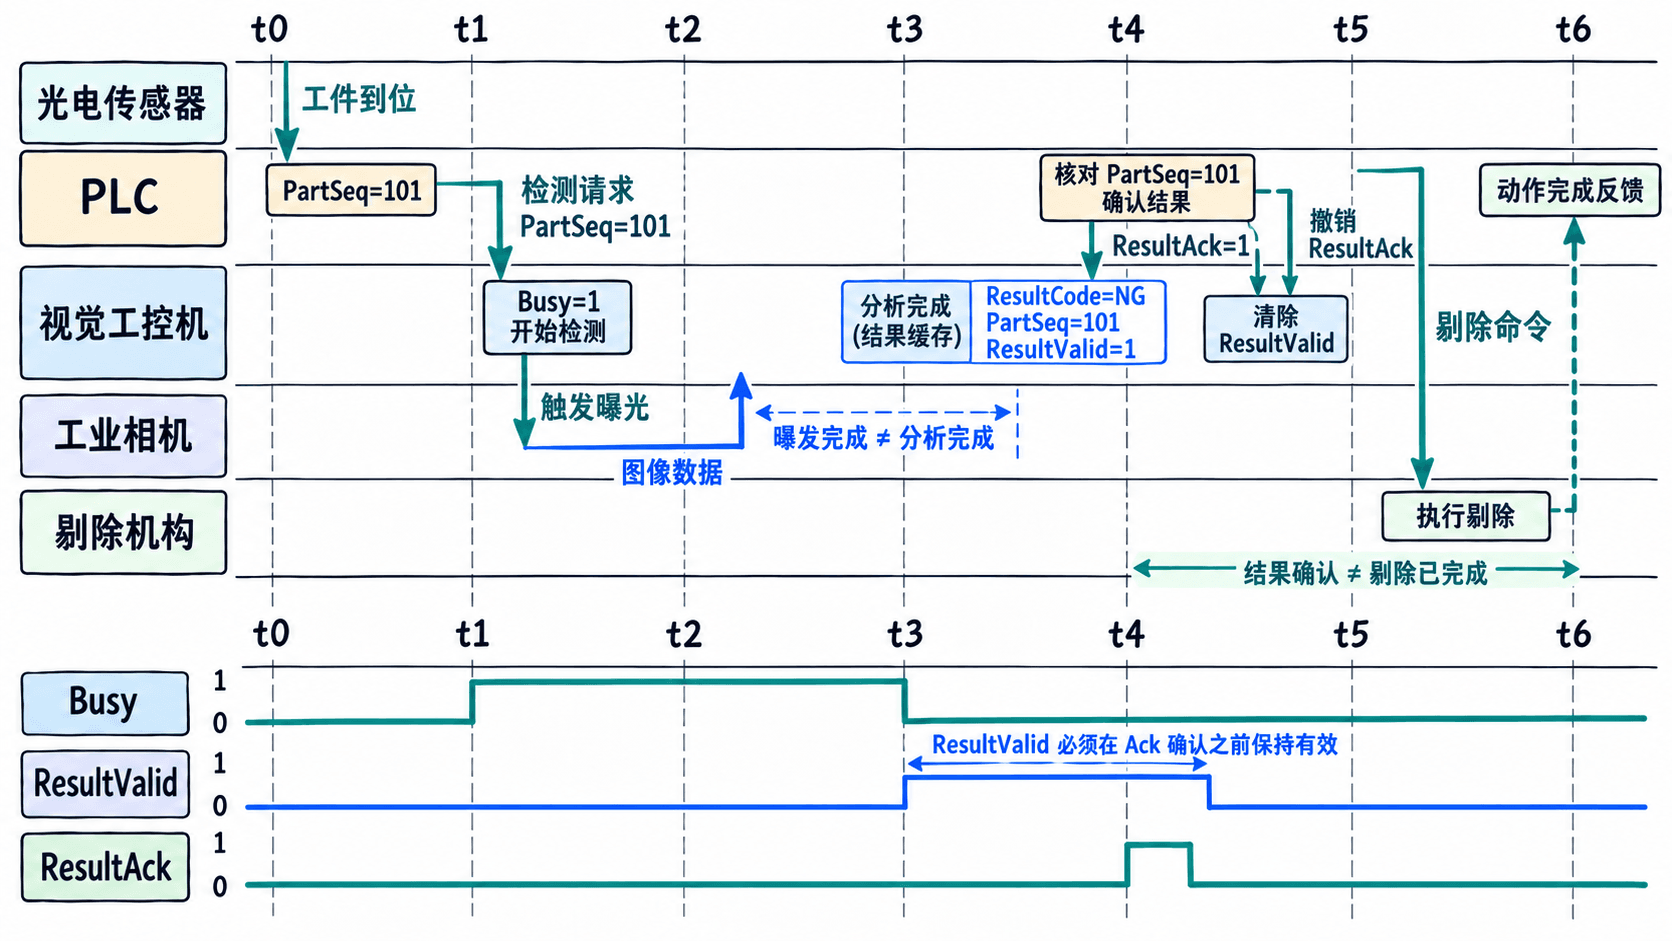
采用 PLC 发起检测请求、视觉系统返回结果的方案,并约定每个工件具有唯一的递增编号 PartSeq。以下是单件检测的正常时序。
- 工件到位。 光电传感器产生上升沿,PLC 分配
PartSeq=101,检查视觉系统是否允许新检测,并根据传感器与成像位置的距离安排触发时间。 - 请求采图。 PLC 发送包含工件编号的检测请求。视觉控制程序接收后驱动相机触发,启动曝光,并进入忙碌状态。具体系统也可以让 PLC 直接驱动相机硬件触发输入,但必须另行保证图像与工件编号匹配。
- 获取与分析图像。 相机完成曝光、读出与图像传输。视觉程序检查图像是否有效,执行定位、测量或缺陷识别,并形成结果记录。
- 发布检测结果。 假设当前工件存在缺陷,视觉系统同时更新
PartSeq=101、ResultCode=1和ResultValid=1,保持这些字段不变,等待 PLC 读取。 - 确认结果接收。 PLC 核对结果编号与待检测工件一致,保存 NG 判定及其对应工件位置,然后发出
ResultAck=1。视觉系统收到确认后清除ResultValid,PLC 再撤销确认位。 - 执行下游动作。 当编号 101 的工件到达剔除位置时,PLC 根据已保存的 NG 记录发出剔除命令,随后通过执行器反馈或下游传感器验证动作是否完成。
约定可以联调的信号接口
下面是一套示例工程信号约定,不是所有相机或视觉控制器通用的标准字段。真实项目应先确定离散 I/O、PROFINET、EtherNet/IP 或其他协议,再将这些逻辑名称映射到实际地址。
| 信号 | 方向 | 约定含义 |
|---|---|---|
PartPresent |
传感器 → PLC | 工件经过检测触发位置 |
VisionReady |
视觉 → PLC | 当前允许接收新的检测请求 |
TriggerReq |
PLC → 视觉 | 发起一次新检测,按约定边沿触发 |
Busy |
视觉 → PLC | 当前检测请求正在处理 |
PartSeq |
双向数据 | 标识当前检测对应的工件 |
ResultCode |
视觉 → PLC | 0=OK,1=NG,2=检测异常 |
ResultValid |
视觉 → PLC | 当前结果字段已完整更新且有效 |
ResultAck |
PLC → 视觉 | PLC 已读取并保存当前结果 |
VisionFault |
视觉 → PLC | 相机、图像或检测流程异常 |
ResultCode 的数值属于本项目自定义约定,必须在 PLC 与视觉程序两侧使用完全相同的映射,不能将上述编号误认为设备厂商预设代码。
对于只允许一个在途检测任务的最小系统,新的触发条件可以约定为 VisionReady=1、Busy=0、ResultValid=0,且没有尚未完成确认的上一条请求。PLC 应对触发请求采用边沿控制,并通过响应状态确认请求已被接受。
在 ResultValid=1 期间,视觉系统不得提前覆盖 PartSeq 和 ResultCode。PLC 读取后先保存结果,再发出确认,避免上一件的 NG 被误认为下一件的判定。
这里还要注意通信能力的区别:如果只连接少量离散 I/O,通常无法直接传递完整的工件编号。此时需要通过严格的触发顺序与 PLC 队列关联结果,并限制同时在途的工件数。使用工业以太网结果数据块时,则可以显式传递工件编号、判定值和错误码。
量产线存在连续多件并行在途的情况时,不能依赖单个 PartSeq 寄存器和一个 Busy 位完成所有跟踪。应建立按工件编号索引的结果队列,并定义队列容量、超时与溢出处理。
计算触发延时与结果响应窗口
以传送带匀速运行的样例工位计算。设输送速度为 400 mm/s,光电传感器到相机成像中心的距离为 80 mm,相机成像中心到剔除工位的距离为 480 mm。
工件从光电传感器运动到相机中心的时间为:
因此,匀速条件下可以在检测到料后约 200 ms 触发曝光。若输送速度变化,应优先采用编码器位置跟踪或实际到位反馈,而不是继续使用固定时间延迟。
工件从相机成像中心到剔除位置的可用时间为:
设一次检测的工程估算如下,数值仅作为预算样例,实际应使用设备记录测量。
| 阶段 | 估算耗时 |
|---|---|
| 相机曝光 | 2 ms |
| 图像读出与传输 | 12 ms |
| 图像算法处理 | 30 ms |
| 结果通信与 PLC 响应 | 10 ms |
| 剔除执行机构响应 | 40 ms |
| 合计 | 94 ms |
由此得到名义时间裕量:
这说明在上述假设下,图像处理和执行响应有足够的名义时间,但不能直接据此宣称整条产线无漏剔风险。PLC 扫描抖动、通信延迟、图像处理长尾、工件位置误差和气缸动作波动都需要计入最坏情况预算。
同时,剔除机构不能在收到 NG 结果后立即动作。PLC 应保存工件的编号与位置,并在工件到达剔除窗口时提前发出执行命令。如果执行器响应需要 40 ms,在 400 mm/s 速度下,其对应的提前距离约为 16 mm,实际还须考虑机械结构与动作持续时间。
用四类异常验证闭环是否可靠
联调时先在离线仿真或受控测试模式中执行信号测试,再在完成设备安全确认后进行低速单件试运行。至少验证以下四种情况。
| 测试场景 | 应观察到的行为 | 失败时优先检查 |
|---|---|---|
| 正常 OK 工件 | 结果有效、编号匹配、PLC 确认,不执行剔除 | 结果字段映射及确认时序 |
| 正常 NG 工件 | PLC 保存 NG,工件到达剔除位置后执行动作 | 工件位置跟踪和剔除延时 |
| 重复触发 | 同一到料事件不会重复登记为两件 | 触发边沿检测、请求去重、Ready 条件 |
| 图像超时或丢帧 | 检测进入异常处理,不能将旧结果当作本次 OK | 触发接受状态、取图超时、帧计数和编号 |
可以先将视觉结果超时阈值设为 150 ms 作为受控试验起点。若正常检测耗时约为 54 ms(曝光、图像传输、处理及结果通信之和),这一设置可为少量波动预留空间。阈值仍需依据最大实测耗时、通信周期和工位节拍重新确定。
现场定位时按照固定顺序检查:先看传感器是否产生正确的到料边沿,再看触发是否被接受,然后检查相机是否输出新图像,最后核对视觉结果、PLC 接收记录和执行机构反馈。
还应分别记录三个计数器:到料次数、成功获得的检测结果次数、PLC 已确认结果次数。测试结束后,对照工件实际流转记录检查三者的差异;异常工件和超时工件必须有明确处置记录,不应通过简单增加计数来掩盖漏检。
当工件编号不匹配、结果超时或通信断开时,PLC 应进入项目定义的异常处置分支,例如停止进料、隔离待判工件或将其送往复检通道,不能默认判定为 OK。视觉系统的普通故障位也不能替代独立的设备安全联锁。
对于不同设备的触发条件与握手行为,联调前应核对实际型号手册。可参考 Basler 相机触发采集说明 与 Cognex In-Sight 工业通信时序参考,但不能直接把某一厂商的信号位名称和清零规则照搬到其他设备。
只有当每次到料都能关联到唯一的图像、唯一的判定记录以及可追溯的 PLC 确认和执行结果时,才算完成了单件视觉检测的信号闭环验证。