
智能制造与工业软件 / 系统课时
通过 Canny 与轮廓提取边界
通过 Canny 与轮廓提取边界
本课使用 OpenCV 从工件图像中提取可用于几何测量的边界,完成灰度预处理、Canny 边缘检测、轮廓提取与筛选,并通过轮廓闭合、面积和层级信息判断测量结果是否可信。
学习目标
- 使用 Canny 提取工件边缘,并理解低、高阈值对检测结果的影响。
- 使用
findContours提取轮廓,区分外轮廓与内部孔洞。 - 根据轮廓面积、边界完整性和几何尺寸筛选测量对象。
从灰度图获得稳定的边缘
Canny 检测先计算图像梯度,再通过非极大值抑制细化边缘,并利用双阈值连接强边缘与符合条件的弱边缘。输入图像中的噪声、反光和照明不均都会影响梯度,因此通常先进行轻度平滑。
OpenCV 中,cv2.Canny(image, threshold1, threshold2) 的两个阈值分别控制边缘连接的低阈值与高阈值。对于 8 位灰度图,可以先从低阈值 50、高阈值 150 开始,再结合实际图像调整;这只是初始值,不是适用于所有工件的固定参数。
常见调整方向如下:
| 检测现象 | 调整方法 | 需要检查的副作用 |
|---|---|---|
| 表面噪点形成大量短边 | 增加轻度高斯模糊,或适当提高阈值 | 微小缺口可能被抹掉 |
| 工件边缘断裂 | 适当降低低阈值,检查照明和对比度 | 背景纹理也可能进入结果 |
| 边缘过密、出现双边 | 检查反光、边缘过渡和模糊程度 | 不能只靠提高阈值掩盖光学问题 |
| 细小特征消失 | 减小平滑核或降低阈值后复测 | 噪声可能随之增加 |
用轮廓提取生成可测量对象
Canny 的输出是一张二值边缘图,白色像素表示检测到的边缘,但它还不是可直接用于尺寸核对的工件轮廓。cv2.findContours 会从二值图中查找边界曲线;对于需要保留外边界和孔洞关系的场景,可以使用 RETR_TREE 获取轮廓层级,再通过 CHAIN_APPROX_SIMPLE 压缩连续直线段上的冗余点。
下面的示例适用于 OpenCV 4.x,读取一张灰度图并提取轮廓。输入文件应存在,且为可读取的灰度图或可转换为灰度图的图像。
import cv2

image = cv2.imread("part.png", cv2.IMREAD_GRAYSCALE)
if image is None:
    raise FileNotFoundError("无法读取 part.png")

# 轻度平滑降低孤立噪声,但不要过度模糊精细边缘。
blurred = cv2.GaussianBlur(image, (5, 5), 0)
edges = cv2.Canny(blurred, 50, 150)
contours, hierarchy = cv2.findContours(
    edges, cv2.RETR_TREE, cv2.CHAIN_APPROX_SIMPLE
)

print("轮廓数量:", len(contours))
if hierarchy is not None:
    for index, contour in enumerate(contours):
        area = cv2.contourArea(contour)
        perimeter = cv2.arcLength(contour, True)
        x, y, width, height = cv2.boundingRect(contour)
        parent = hierarchy[0][index][3]
        print(
            f"轮廓 {index}: 面积={area:.1f}, "
            f"周长={perimeter:.1f}, "
            f"外接框=({x},{y},{width},{height}), 父轮廓={parent}"
        )
预期输出:程序输出本次图像检测到的轮廓数量,以及每条轮廓的面积、周长、外接框和父轮廓索引。具体数值和轮廓数量取决于 part.png 的内容,不应预先假定。
判断外轮廓、孔洞与层级关系
轮廓提取结果可能同时包含工件外边界、内部孔洞和噪声造成的碎小区域。使用 RETR_TREE 时,hierarchy 中每条记录依次包含下一轮廓、上一轮廓、第一个子轮廓和父轮廓的索引;索引为 -1 表示对应关系不存在。
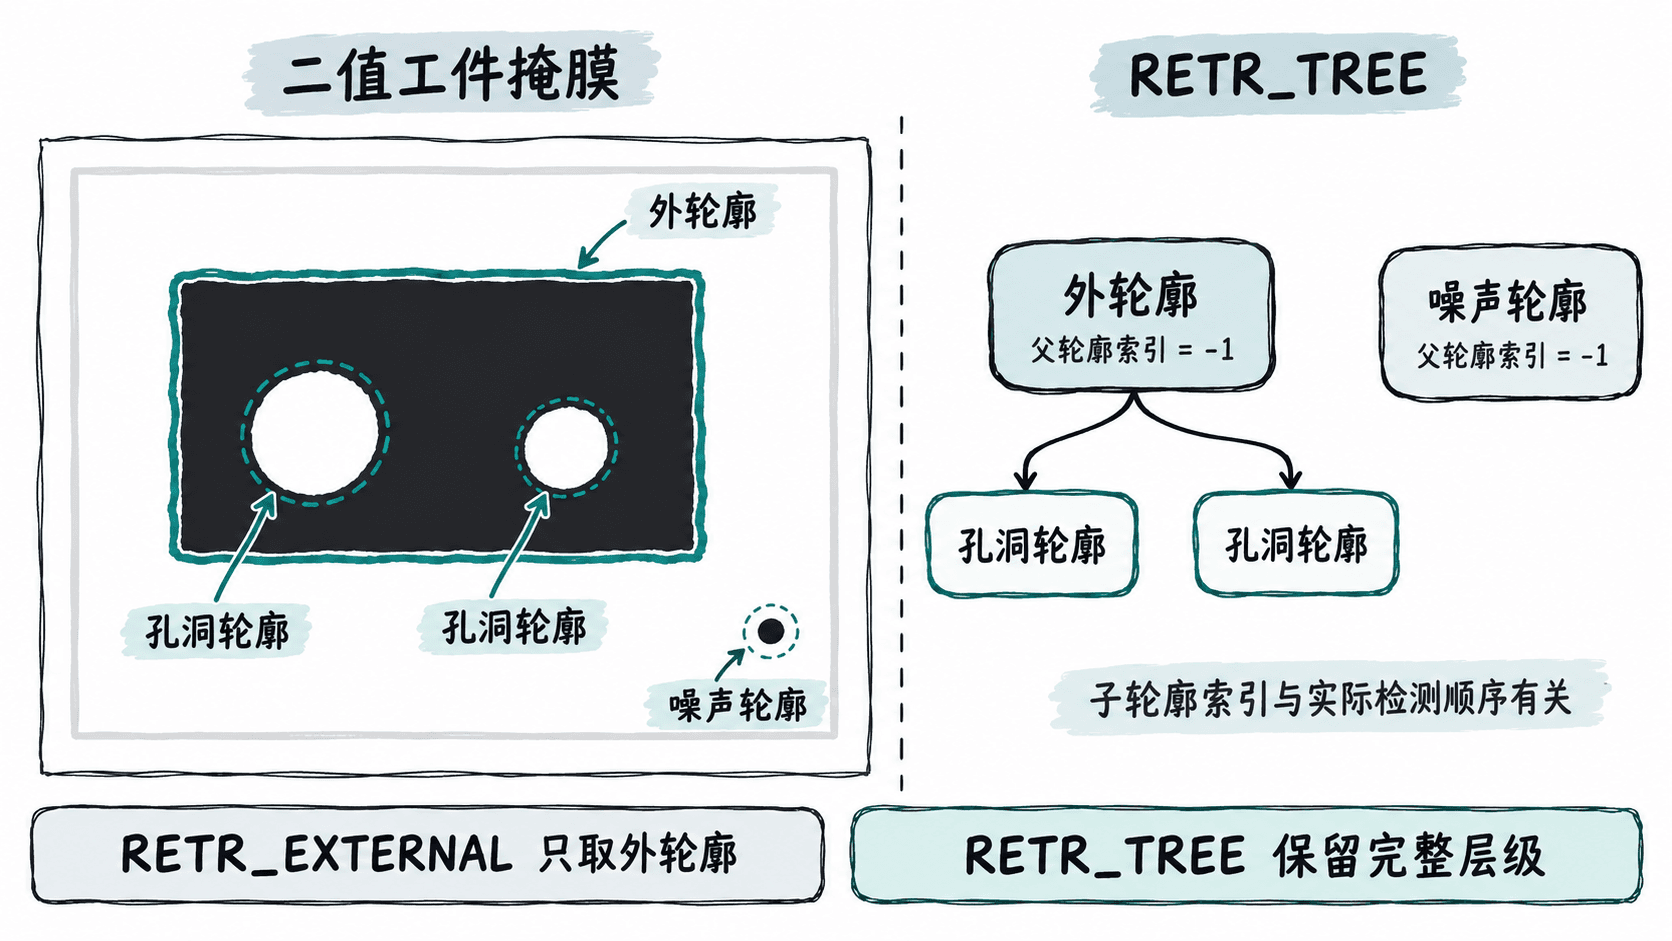
若只测量工件整体外形,可尝试 RETR_EXTERNAL;若需要检测孔径或判断孔洞结构,应保留内部轮廓。不能只根据轮廓索引大小判断哪个是工件:应联合父子层级、面积、外接框位置和实际图像进行检查。
此外,findContours 提取的边界不一定天然闭合。调用 cv2.arcLength(contour, True) 时,第二个参数 True 表示按闭合曲线计算周长,不会自动补齐缺失边缘。因此,轮廓断裂时应先检查边缘图,避免把开口曲线误当成完整工件边界。
筛选轮廓并验证测量输入
轮廓筛选应依据实际工件的像素尺寸和工艺要求确定。假设检测图像中工件主体面积约为 20,000 像素平方,内部孔洞面积约为 800 像素平方,而零散噪声轮廓通常小于 20 像素平方,就可以先用面积下限排除明显噪声,再结合位置和外接框尺寸筛选主体。上述数值仅为示例,应通过合格样本与缺陷样本标定。
提取轮廓后,至少检查以下项目:
- 面积与尺寸:
cv2.contourArea和cv2.boundingRect可用于排除过小区域,但矩形外接框不能代替精确边缘测量。 - 闭合与连续性: 在边缘图上查看缺口、反光断边和相邻轮廓粘连;闭合参数不能修复实际缺失的图像信息。
- 层级与位置: 根据父轮廓索引、工件预期区域和尺寸范围识别孔洞与噪声,不能仅保留面积最大的所有轮廓后就认定测量正确。
- 像素到毫米的标定: 轮廓坐标默认是像素。只有完成相机标定或工位平面映射后,才能按适用的比例或变换换算物理尺寸。
对于产线公差判定,应先验证轮廓的完整性,再计算宽、高、直径或其他几何特征。若标称宽度为 40.00 mm、公差为 ±0.20 mm,则合格区间为 39.80~40.20 mm;测量结果落入区间只能说明当前测量值满足判定条件,实际系统仍需考虑标定误差、边缘定位误差和重复性,避免把图像处理结果当作无误差的真实尺寸。