
智能制造与工业软件 / 系统课时
用圆检测测量孔径与圆心
用圆检测测量孔径与圆心
工件图像中的孔洞被识别出来后,还需要得到可核对公差的圆心和孔径,而不只是画出圆形标记。这里使用 OpenCV 4.x 提取孔洞轮廓,以最小二乘法拟合圆心与半径,再通过像素标定换算成毫米,并检查噪声对结果的影响。
学习目标
- 区分霍夫圆检测与轮廓圆拟合的适用条件。
- 从孔洞轮廓求出圆心、直径及毫米尺寸。
- 根据拟合误差和尺寸公差判断结果是否可信。
先确定尺寸基准
假设相机固定在工件正上方,光学畸变已校正,孔边与标定板处于同一测量平面。用经过校准的 10.00 mm 长度基准测得 500 px,比例为 0.020 mm/px。该比例只适用于当前成像倍率,不能直接搬到调整过工作距离的相机上。
| 项目 | 本例设定 |
|---|---|
| 图像尺寸 | 640×480 px |
| 孔径标称值 | 2.00 mm |
| 双向公差 | ±0.05 mm |
| 合格区间 | 1.95~2.05 mm |
| 比例系数 | 0.020 mm/px |
测量公式为 ,其中 是拟合半径(像素), 是毫米/像素比例。圆心默认采用整幅图的坐标,左上角为 (0,0),向右为 正方向、向下为 正方向。如果先裁切 ROI,需要把 ROI 左上角偏移量加回拟合圆心。
筛出内孔而不是工件外框
对亮色板件和暗色通孔,可先把图像二值化,让板件为白、孔洞为黑。使用 cv2.RETR_TREE 获取轮廓父子关系:外框通常没有父轮廓,通孔边界位于工件轮廓内部。只取 cv2.RETR_EXTERNAL 会漏掉内部孔洞。
候选轮廓还要经过三个筛选:有父轮廓、周长足够大、圆形度接近 1。圆形度按 计算, 为轮廓面积, 为周长;本例暂用 0.85 作为演示阈值。真正的槽孔、崩边孔不能仅靠圆形度认定合格。
霍夫圆变换 cv2.HoughCircles 更适合在灰度图上快速搜索圆心候选。对约 100 px 的孔,可从 dp=1.2、minDist=80、param1=100、param2=30、minRadius=40、maxRadius=60 起调;这些是试调起点,不是通用标定值。最终尺寸仍宜由清晰的边缘点拟合并验证残差。
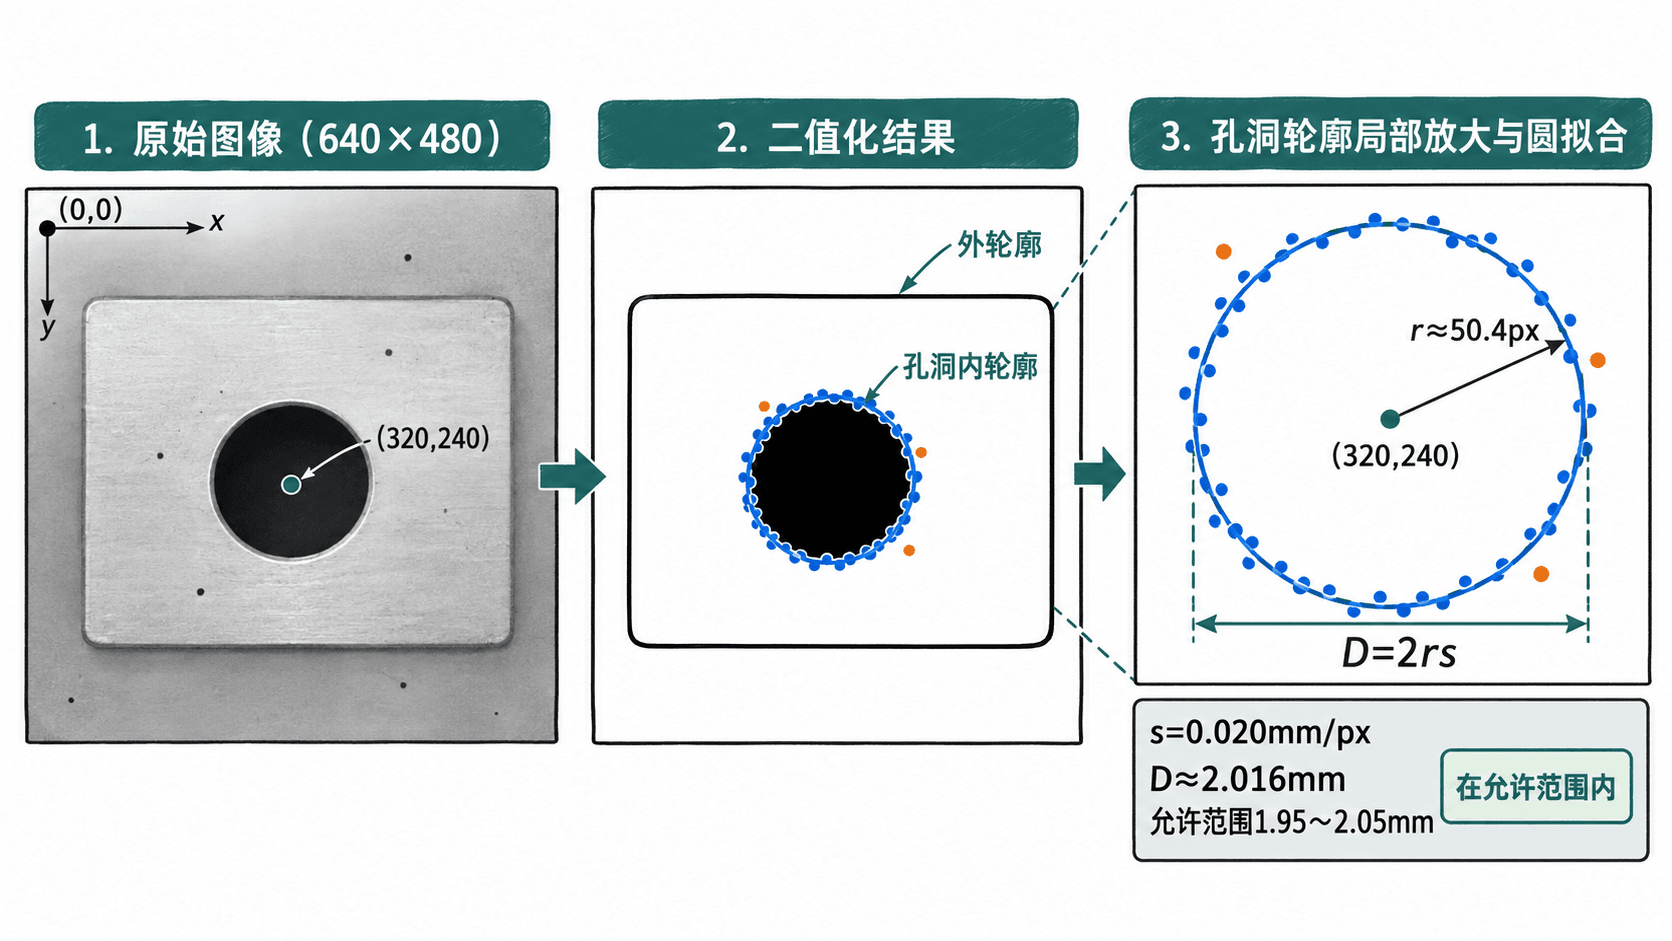
用轮廓点拟合圆并运行验证
下面的示例会自行生成一张亮色工件、暗色通孔的测试图,不依赖外部图片。中值滤波抑制孤立像素后,提取孔轮廓;将边缘点代入圆方程,通过 numpy.linalg.lstsq 求圆心与半径,再计算半径残差的均方根。安装环境需具备 Python 3、numpy 和 opencv-python,示例按 OpenCV 4.x 接口编写。
import cv2
import numpy as np

mm_per_px = 0.020
nominal_mm, tolerance_mm = 2.00, 0.05

# 构造可复现的测试图:白色板件与黑色通孔。
gray = np.full((480, 640), 50, dtype=np.uint8)
cv2.rectangle(gray, (80, 90), (560, 390), 205, -1)
cv2.circle(gray, (320, 240), 50, 30, -1)
gray[150, 160] = 30  # 模拟一个孤立暗噪声点。

blurred = cv2.medianBlur(gray, 5)
_, mask = cv2.threshold(blurred, 120, 255, cv2.THRESH_BINARY)
contours, hierarchy = cv2.findContours(
    mask, cv2.RETR_TREE, cv2.CHAIN_APPROX_NONE
)
if hierarchy is None:
    raise RuntimeError('No contours found')

candidates = []
for i, contour in enumerate(contours):
    if hierarchy[0, i, 3] < 0 or len(contour) < 50:
        continue  # 排除没有父轮廓的外边界。
    perimeter = cv2.arcLength(contour, True)
    area = cv2.contourArea(contour)
    circularity = 4 * np.pi * area / perimeter**2 if perimeter else 0
    if circularity < 0.85:
        continue

    points = contour.reshape(-1, 2).astype(np.float64)
    a = np.column_stack((2 * points[:, 0], 2 * points[:, 1],
                         np.ones(len(points))))
    b = np.sum(points**2, axis=1)
    cx, cy, k = np.linalg.lstsq(a, b, rcond=None)[0]
    radius_sq = k + cx**2 + cy**2
    if radius_sq <= 0:
        continue
    radius_px = np.sqrt(radius_sq)
    if 40 <= radius_px <= 60:
        candidates.append((cx, cy, radius_px, points))

if len(candidates) != 1:
    raise RuntimeError(f'Expected 1 hole, found {len(candidates)}')

cx, cy, radius_px, points = candidates[0]
radial_distances = np.hypot(points[:, 0] - cx, points[:, 1] - cy)
rmse_px = np.sqrt(np.mean((radial_distances - radius_px)**2))
diameter_mm = 2 * radius_px * mm_per_px

# 尺寸合格还不够,拟合残差也必须在示例阈值内。
passed = (abs(diameter_mm - nominal_mm) <= tolerance_mm
          and rmse_px <= 0.8)
print(f'center_px=({cx:.2f}, {cy:.2f})')
print(f'diameter_mm={diameter_mm:.3f}')
print(f'fit_rmse_px={rmse_px:.3f}')
print(f'status={"PASS" if passed else "FAIL"}')
预期输出(OpenCV 4.x 下的示例测试图):
center_px=(320.00, 240.00)
diameter_mm=2.016
fit_rmse_px=0.269
status=PASS
这里的 2.016 mm 不等于绘图时设定的理想 2.000 mm:栅格化边界及轮廓取样会引入偏差。0.8 px 的残差上限只是示范检测条件,不是行业统一标准;量产时还必须标定并进行重复性与再现性验证。
排查边缘噪声和误判
| 现场现象 | 优先检查与修正 |
|---|---|
| 找不到孔 | 核对前景极性、阈值 120 是否适用,以及孔是否落在 ROI 内 |
| 多检测出圆 | 限制半径、孔位 ROI 与轮廓父子层级;要求候选数量符合工件图纸 |
| 直径随光照波动 | 使用稳定背光或同轴照明,固定曝光和阈值,必要时做亚像素边缘定位 |
| 崩边仍判合格 | 在孔周统计径向残差与局部缺口,不能只比较拟合直径 |
| 整批尺寸偏大 | 检查标定、镜头畸变、工件高度变化及阈值导致的系统性偏移 |
例如,某孔连续三次测得 2.014、2.018、2.030 mm,最大最小差为 0.016 mm。即使三个结果都落在图纸公差内,也应与量具实测值对比,评估测量偏倚和重复性;不能因为程序输出 PASS 就认定测量系统具备放行能力。
上产线时应把“未找到孔”“找到多个孔”“拟合质量不达标”和“尺寸超差”分别记录为不同缺陷原因。对于误差预算接近公差宽度的工位,应先提高成像分辨率、边缘质量和标定可信度,再调整放行阈值。