
智能制造与工业软件 / 系统课时
核算曝光时间与运动模糊上限
核算曝光时间与运动模糊上限
输送线上的工件即使静止样张锐利,也可能在曝光期间移动,让小划痕和黑点被拖成灰带。这里把输送速度换算成像素位移,求出可接受的曝光时间,再按工件间距核对相机帧率与触发节拍,并给出可复算的检查方法。
学习目标
- 根据视野、分辨率和线速度计算拖影像素数及曝光上限。
- 区分曝光时间、帧周期和工件触发间隔,核对相机采集能力。
- 用脚本初筛参数,并通过实拍及触发计数验证结果。
从视野和线速度求曝光上限
先取工件运动方向的视野宽度 和对应像素数 ,得到像素当量 ,单位为 mm/px。运动速度 用 mm/s,曝光时间 用秒,则沿运动方向的理论拖影为 (单位 px);目标容限为 时,曝光上限是 。
例如,运动方向视野为 120 mm、图像宽 2448 px,得 mm/px;输送速度为 0.80 m/s,即 800 mm/s。若允许拖影不超过 0.5 px,则最大曝光约为 30.64 μs。设置 25 μs 时,曝光期间工件移动 0.020 mm,拖影约 0.408 px;改成 100 μs,拖影升为 1.632 px,已超过容限。
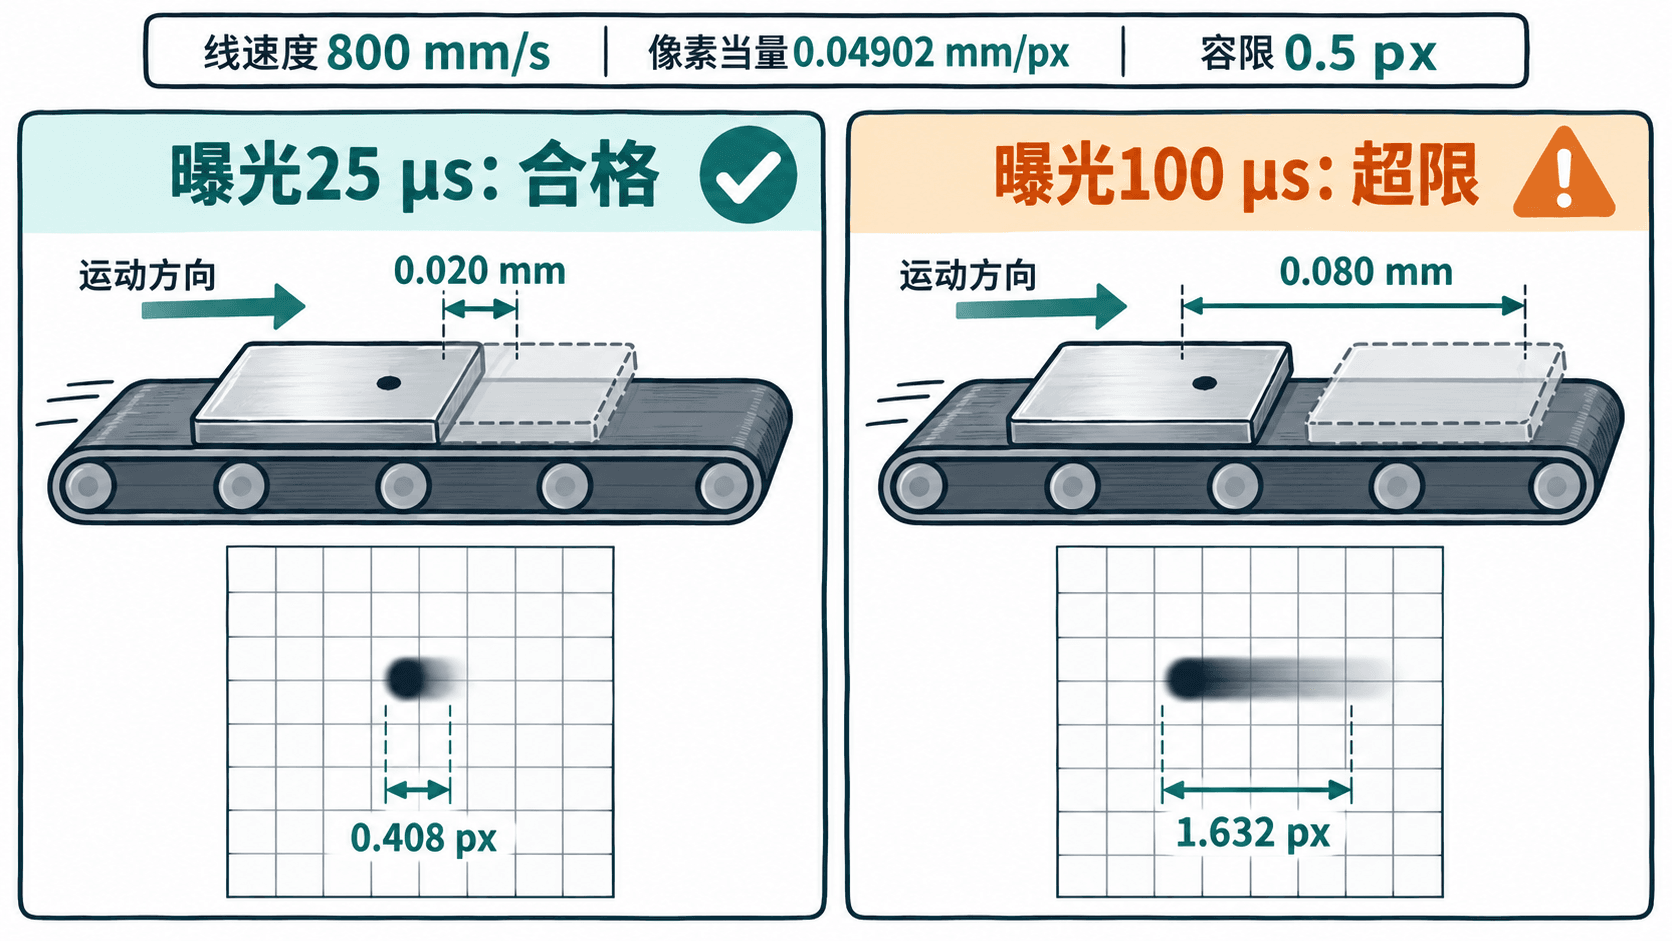
这里的 0.5 px 是示例工程阈值,并非所有检测任务的统一标准。若缺陷本身仅覆盖 2~3 个像素,拖影和离焦可能共同降低对比度;若运动方向与图像水平轴不一致,应采用相应方向的投影速度和局部像素当量。上述位移模型优先适用于全局快门相机,滚动快门还需单独检查行间时差引起的形变。
用工件节距核对触发周期
假设同一产线上的工件中心距为 50 mm、输送速度仍为 800 mm/s,每件由光电传感器触发采集一次,则触发间隔为 s,即 62.5 ms;所需采集频率为 16 帧/秒,相当于每分钟 960 件。
若相机在当前分辨率、像素格式和触发模式下可达到 60 fps,则标称帧周期约为 16.67 ms。因为 62.5 ms 大于 16.67 ms,帧率初筛通过。但曝光 25 μs 不代表相机每隔 25 μs 就能接收下一次触发;传感器读出、重叠采集能力、接口带宽与主机处理可能限制实际节拍。
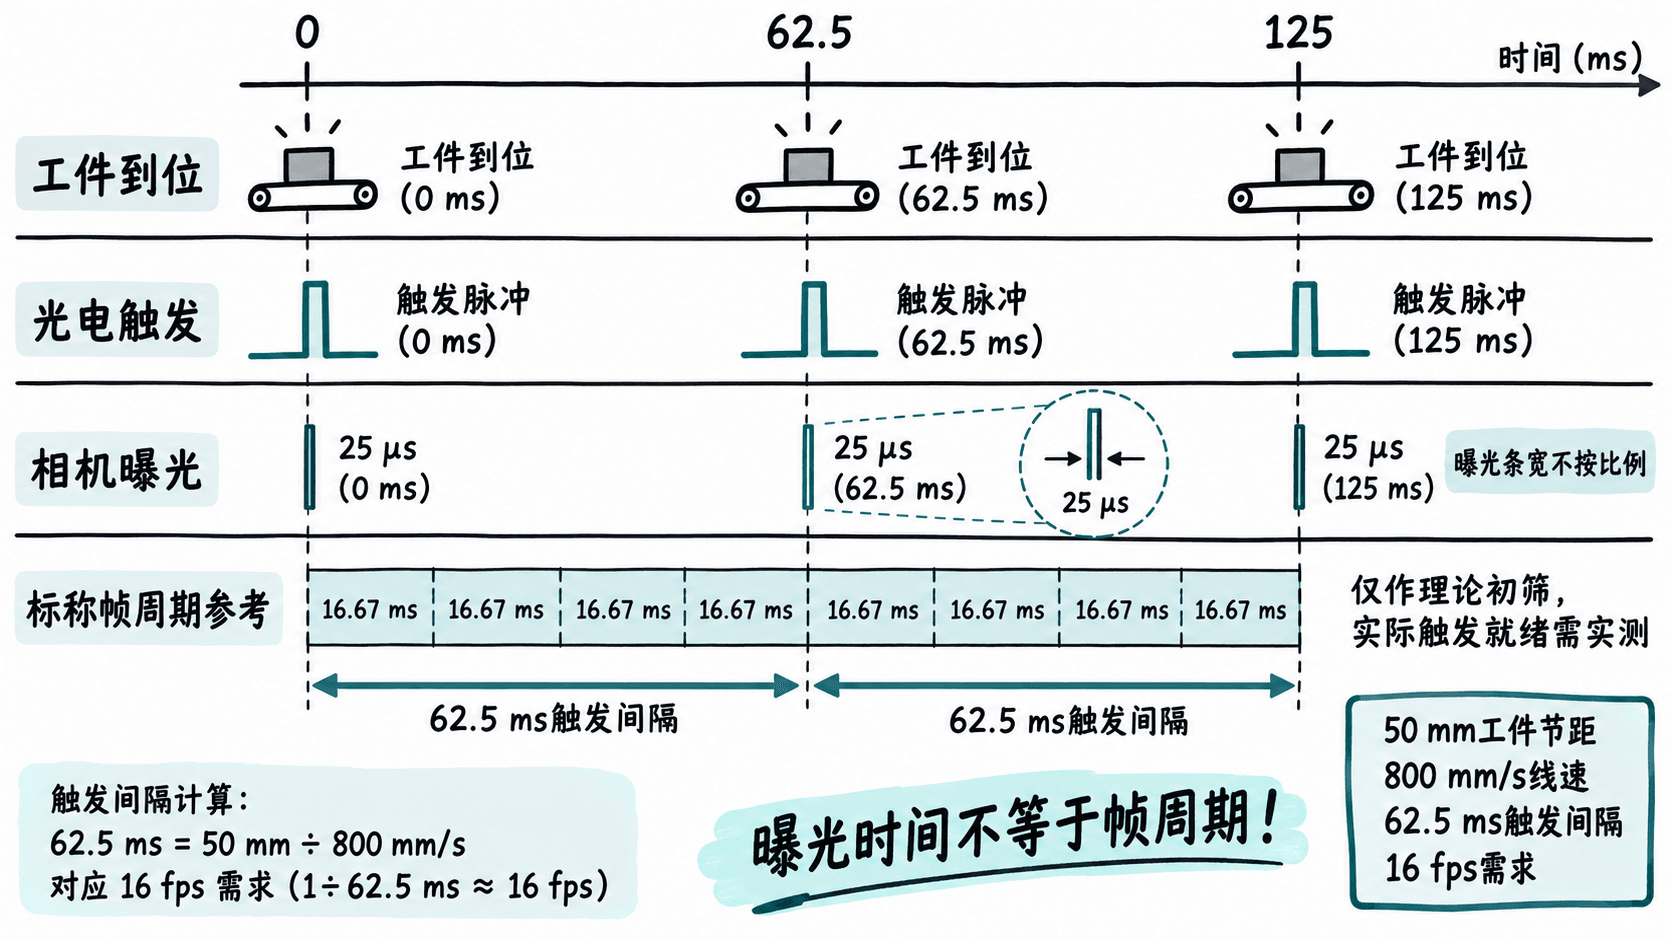
还要核对传感器抖动、最小触发间隔和相机是否处于可接收触发的状态,例如设备提供的 Trigger Wait 或采集状态信号。自由运行标称最大帧率不能直接当作硬触发模式的保证值;具体机制可参考工业相机触发采集说明,最终以所用型号手册与实测为准。
用 Python 快速复核计算
以下 Python 3 示例只用标准语法,不依赖相机 SDK。把数值替换为实测的视野、最大线速、工件节距和当前模式下的帧率。代码给出理论初筛结论,不代替图像质量或丢帧测试。
# 统一采用毫米、秒和像素计算,避免 m/s 与 μs 混用。
fov_mm = 120.0
width_px = 2448
speed_mm_s = 800.0
allowed_blur_px = 0.5
exposure_us = 25.0
part_pitch_mm = 50.0
camera_fps = 60.0

mm_per_px = fov_mm / width_px
limit_us = allowed_blur_px * mm_per_px / speed_mm_s * 1_000_000
blur_px = speed_mm_s * exposure_us / 1_000_000 / mm_per_px

# 节距决定一件一拍的触发频率,不能用曝光时间代替帧周期。
trigger_interval_ms = part_pitch_mm / speed_mm_s * 1000
required_fps = 1000 / trigger_interval_ms
frame_period_ms = 1000 / camera_fps

print(f"像素当量: {mm_per_px:.5f} mm/px")
print(f"曝光上限: {limit_us:.2f} us")
print(f"当前拖影: {blur_px:.3f} px")
print(f"触发间隔: {trigger_interval_ms:.2f} ms")
print(f"需求帧率: {required_fps:.2f} fps")
print(f"标称帧周期: {frame_period_ms:.2f} ms")
# 两项同时通过也只说明理论参数可行。
passed = exposure_us <= limit_us and required_fps <= camera_fps
print("初筛结果: 通过" if passed else "初筛结果: 未通过")
预期输出:
像素当量: 0.04902 mm/px
曝光上限: 30.64 us
当前拖影: 0.408 px
触发间隔: 62.50 ms
需求帧率: 16.00 fps
标称帧周期: 16.67 ms
初筛结果: 通过
如果产线最高速度升至 1.00 m/s,其他参数不变,25 μs 的拖影便会增至 0.510 px,超过同一容限。核算时必须使用实测峰值速度,而不是只采用平均线速。
在实际工位验证边界
- 确认相机支持所需的最短曝光时间;关闭自动曝光,在设定 ROI、像素格式及硬件触发模式下测试 25 μs。用标定板在工件平面复核运动方向的 mm/px,避免把整幅画面视野误认为实际检测 ROI 的宽度。
- 让输送线以最高速度运行,分别拍摄静止与运动中的同一边缘、黑点或划痕;在相同放大倍率下比较沿运动方向的边缘展宽,并用最难检出的缺陷样件验证检测稳定性。
- 连续通过至少 1000 件,记录光电触发数、相机成功采集数、主机收到的图像数和算法结果数。以本例的单件单拍工位为准,四项都应为 1000,且无触发超限或缓冲溢出记录。
如果出现拖影但没有丢帧,应优先缩短曝光并增加照明,必要时采用同步频闪,确认环境光不会形成额外拖影;单纯提高最大帧率无法缩短当前帧的曝光位移。如果图像清楚却偶发漏拍,则检查触发就绪、读出时间、网络或 USB 传输和软件队列容量,不应误判为曝光问题。
同时满足峰值速度下的拖影容限、实际触发就绪间隔和连续单件计数一致,才可将这组曝光及节拍参数作为上线基线。