
智能制造与工业软件 / 系统课时
采集覆盖视野的棋盘格标定图
采集覆盖视野的棋盘格标定图
为让后续镜头畸变校正和毫米尺寸换算可靠,需要先采集一组覆盖不同画面位置、距离和倾角的棋盘格图像。本课将完成标定板规格核对、相机参数固定、采集姿态规划和角点检测,最终获得可用于相机标定的合格样本集。
学习目标
- 正确区分棋盘格方格数量与内角点数量,并核对实际方格尺寸。
- 规划覆盖画面中心、边缘和四角的采集姿态,获取不少于15张有效图像。
- 使用OpenCV检测棋盘格角点,筛除模糊、反光和角点缺失的样本。
确定标定板规格与实际尺寸
棋盘格标定依赖两组对应关系:标定板上已知的平面坐标,以及相机图像中检测到的角点像素坐标。标定板的方格尺寸决定后续平移参数的物理单位,角点数量则决定检测函数应当寻找多少个特征点。
本例使用一块9列×6行内角点的黑白棋盘格,单个方格边长标称10.00 mm。注意,9×6表示内部黑白格交界处的角点数量,并不是方格数量。
| 项目 | 本例取值 | 核对方法 |
|---|---|---|
| 内角点数量 | 9列×6行,共54点 | 只统计内部交点 |
| 黑白方格数量 | 10列×7行 | 逐行逐列计数 |
| 单格标称边长 | 10.00 mm | 使用量具核对实际尺寸 |
| 图案标称宽高 | 100×70 mm | 不包含额外留白边框 |
| 内角点水平跨度 | 80 mm | 相邻内角点间隔共8段 |
| 内角点垂直跨度 | 50 mm | 相邻内角点间隔共5段 |
推荐使用哑光、平整且固定在刚性基板上的标定板。普通打印纸容易出现缩放误差和弯曲,尤其不适合高精度尺寸测量。若自行打印,应关闭打印对话框中的适应页面或自动缩放,并测量多个方格组成的长距离跨度,避免只测单格造成较大的相对误差。
例如,沿10个方格测得实际总长度为99.60 mm,则实际平均方格边长为9.96 mm。后续建立物理坐标时应采用核实后的尺寸,而不是继续假定为10.00 mm。还应检查横向和纵向是否存在不同程度的打印缩放;明显非等比变形的标定板应重新制作。
固定相机和光学采集条件
标定图像必须来自与实际检测一致的成像配置。采集过程中不要调整镜头焦距、对焦位置、光圈或相机安装位置,否则不同图像可能对应不同的成像模型。
以一台2448×2048像素的面阵工业相机为例,可以采用以下检查配置。曝光值只是静止标定板、照明充足时的起始示例,实际需要根据灰度分布调整。
| 参数 | 示例设置或要求 |
|---|---|
| 图像分辨率 | 2448×2048,采集期间保持不变 |
| ROI | 使用完整有效画面 |
| 曝光时间 | 3000 μs起步,按实际亮度调整后锁定 |
| 模拟增益 | 优先0 dB,避免不必要的噪声 |
| 自动曝光、自动增益 | 关闭 |
| 镜头焦距与对焦 | 固定,整个标定板均清晰 |
| 图像保存格式 | PNG或TIFF等无损格式 |
实际相机SDK中的参数节点名称和单位可能不同。例如符合GenICam命名习惯的设备常见ExposureTime、ExposureAuto、Gain和GainAuto等节点,应以所用厂商的节点表为准。
先让标定板位于实际工件所在的成像区域,调整照明使黑格不过暗、白格不过曝,随后锁定曝光和增益。使用频闪光源时还必须确认曝光窗口与闪光时序匹配,避免局部亮度不一致。
按视野位置和倾角采集图像
只在画面中央连续拍摄20张正对相机的棋盘格,虽然可能全部检测到54个角点,却不能充分约束画面边缘的镜头畸变。有效的采集策略是固定相机、移动标定板,让角点出现在不同像素区域,同时改变板面相对于相机的倾斜姿态。
建议首先采集20张候选图像,按照以下数量规划:
| 位置或姿态 | 候选张数 | 采集要求 |
|---|---|---|
| 画面中央 | 3 | 改变少量距离或倾角,避免重复姿态 |
| 上下左右四边 | 8 | 每边2张,使角点靠近对应边缘 |
| 左上、右上、左下、右下 | 4 | 每角1张,棋盘格完整保留 |
| 不同方向倾斜 | 5 | 分别绕水平轴和竖直轴倾斜约15°~30° |
| 合计 | 20 | 保留不同位置、尺度和姿态 |
倾斜样本可以安排在中央或边缘位置,重点是提高姿态多样性,而不是机械地重复拍摄同一角度。若镜头景深允许,可以在不同距离采集少量样本,但每张都必须保持角点清晰。
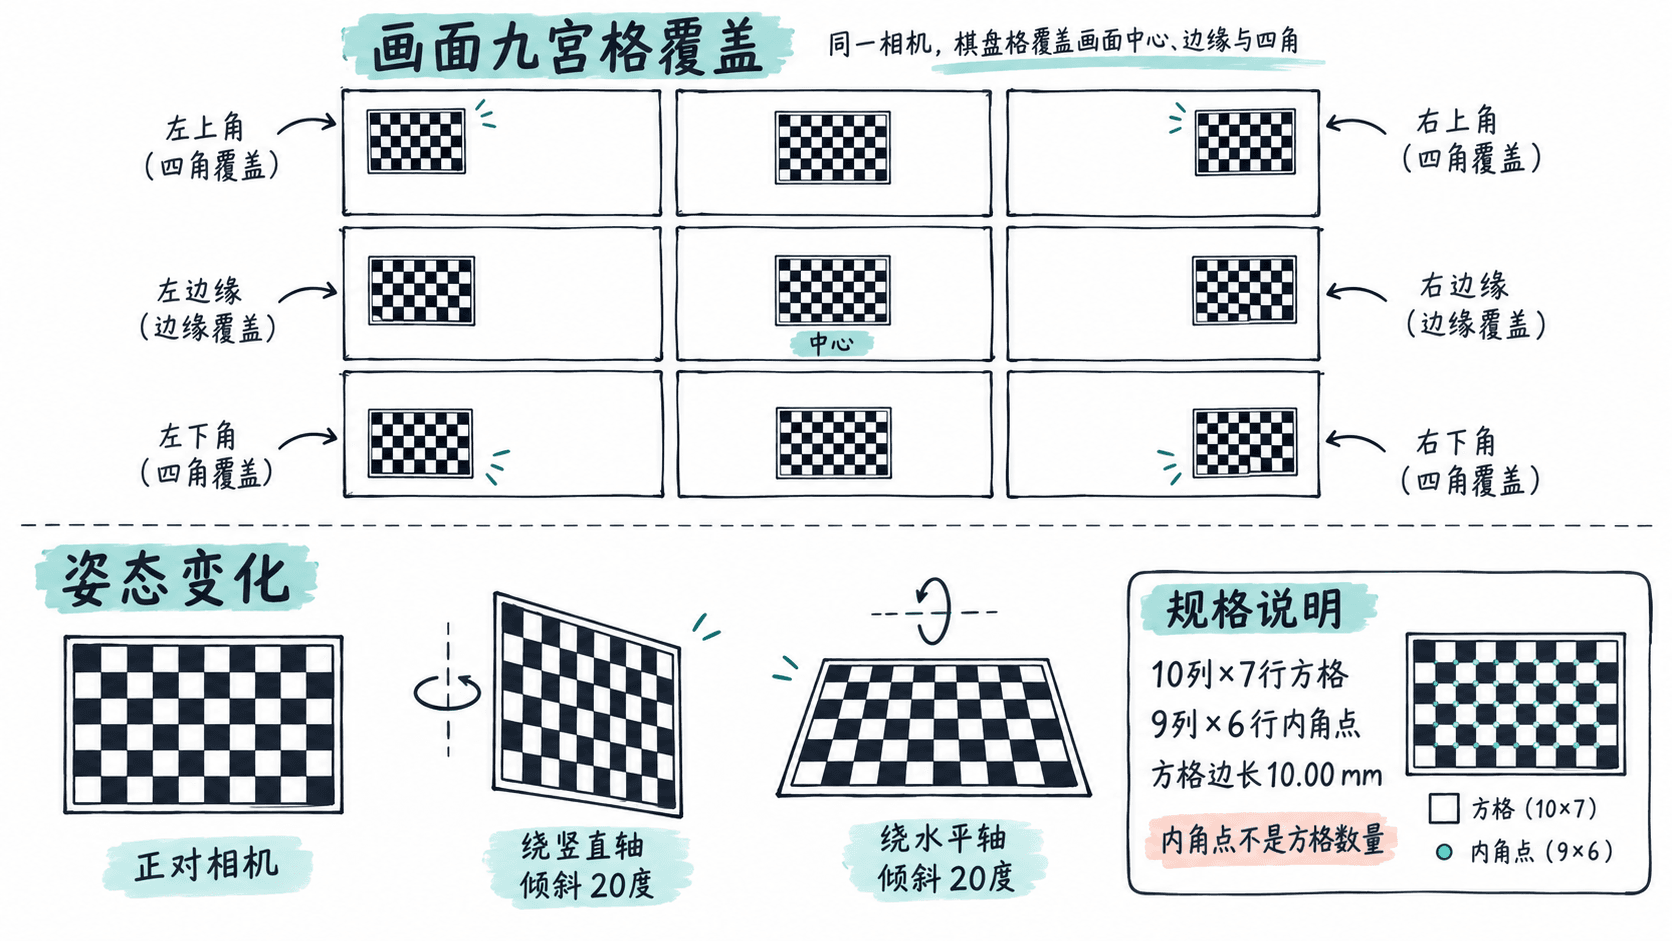
实际采集时可以遵循以下顺序:
- 将标定板放在画面中央,确认所有内部角点清晰且能够识别。
- 保持相机固定,依次将标定板移向四条边和四个角,使不同样本的角点覆盖尽可能广的图像区域。
- 让标定板绕水平轴或竖直轴适度倾斜,拍摄多个不同方向的透视图像。
- 每次移动后等待振动停止再采集,检查最远端角点是否仍然清晰。
- 保存无损原图,并按采集顺序命名,例如board_01.png至board_20.png。
所有用于普通完整棋盘角点检测的样本,都应保留完整的内部角点阵列及足够的外部图案和背景余量。不要为了让某几个角点贴近图像边界而裁掉棋盘格。倾斜过大造成角点严重压缩、失焦或遮挡时,应减小倾角重新拍摄。
使用OpenCV检查角点与图像清晰度
采集后应立即执行角点检测,而不是等全部拍摄完成再标定。检测成功表示算法找到了指定数量的棋盘角点,但不代表图像一定没有运动模糊,也不代表该姿态对标定具有足够的信息增益。
下面使用Python与OpenCV 4.x的findChessboardCornersSB接口,对保存在calib_images目录中的PNG、BMP或TIFF图像逐张检测。该接口的patternSize参数按先列数、后行数填写,即(9, 6)。
from pathlib import Path
import cv2

# 9列×6行内角点,不是黑白方格数量
pattern_size = (9, 6)
folder = Path('calib_images')
extensions = {'.png', '.bmp', '.tif', '.tiff'}
images = sorted(
    p for p in folder.glob('*')
    if p.is_file() and p.suffix.lower() in extensions
)

if not images:
    raise SystemExit('未找到标定图像,请检查calib_images目录')

passed = 0
for path in images:
    gray = cv2.imread(str(path), cv2.IMREAD_GRAYSCALE)
    if gray is None:
        print(f'{path.name}: 图像读取失败')
        continue

    found, corners = cv2.findChessboardCornersSB(gray, pattern_size)
    # 拉普拉斯方差仅用于同条件图像间的相对清晰度比较
    sharpness = cv2.Laplacian(gray, cv2.CV_64F).var()
    valid = bool(found and corners is not None and len(corners) == 54)
    passed += int(valid)
    status = '角点成功' if valid else '角点失败'
    print(f'{path.name}: {status}, 清晰度指标={sharpness:.1f}')

print(f'共 {len(images)} 张,角点成功 {passed} 张')
预期结果:如果目录中有20张图像,而且每张都成功检测到54个角点,则控制台最后一行应为:
共 20 张,角点成功 20 张实际输出的文件数量、成功数量和清晰度指标取决于拍摄结果。代码不会自动修复失败图像,也不会仅凭清晰度指标删除图像。
拉普拉斯方差可以帮助发现明显失焦或运动模糊的样本,但其数值还会受到图案比例、噪声、对比度和图像内容影响。应优先比较相近位置、相似尺度且拍摄条件相同的图像,不要把某个固定阈值作为所有相机的通用验收标准。
剔除失败样本并检查最终覆盖率
角点检测失败后,应先检查图像本身,再检查检测参数。常见问题可以按照以下顺序排查。
| 观察到的现象 | 可能原因 | 处理方法 |
|---|---|---|
| 所有图片都无法检测 | 把方格数误当内角点数 | 检查是否正确填写(9, 6) |
| 只有靠近边缘的图片失败 | 标定板被裁切或透视过大 | 后移标定板或减小倾斜角 |
| 角点附近呈双边缘 | 采集时板面运动或相机振动 | 静止后拍摄并缩短曝光 |
| 白格局部没有纹理 | 镜面反射或曝光饱和 | 使用漫射照明并调整曝光 |
| 中央清晰、边缘模糊 | 镜头场曲、板面不平或景深不足 | 检查对焦、光圈和板面位置 |
| 多张图片几乎相同 | 只重复按下采集按钮 | 改变板的位置、倾角或距离 |
完成初筛后,再检查角点覆盖情况。可以将2448×2048像素的图像划分为3×3个观察区域,每个区域约816×683像素,检查不同样本的角点是否分布到中心、四边和四角附近。这是采集覆盖率的直观检查方法,并不是要求每张图像都覆盖全部九个区域。
推荐最终至少保留15张清晰、无明显反光且能够完整检测54个角点的图像,20张左右通常更便于筛选。如果边缘和角落仍缺少有效角点,应针对缺失区域补拍,而不是只增加中央样本数量。
最终应保留原始无损图像、实际方格边长、相机分辨率、镜头和曝光配置,以及每张图像的检测结果。对于本例,合格交付物是一组覆盖不同视野位置和倾角、每张都具有9×6个可识别内角点的图像,可直接作为后续相机内参和畸变系数求解的输入。