
智能制造与工业软件 / 系统课时
计算产品到剔除机构的触发延迟
计算产品到剔除机构的触发延迟
本篇把相机发现不良品的时刻,换算为剔除阀应该动作的时刻。你将用输送距离、线速度和设备响应时间计算延迟,再用编码器计数与工件序号绑定结果,避免速度波动或连续来料时剔错产品。
学习目标
- 计算从检测结果到 PLC 剔除输出请求的等待时间。
- 将固定时间延迟转换为编码器位置触发条件。
- 用工件序号和现场测试确认剔除目标与动作位置正确。
确定位置基准与响应时间
把相机实际成像时工件的参考位置定义为检测点,沿输送方向到剔除喷嘴有效作用点的距离记为 。不要直接拿光电触发器与喷嘴的距离代替:如果光电开关位于相机前方 50 mm,必须把这段偏移纳入标定。
假设现场测得以下参数:
| 参数 | 取值 | 含义 |
|---|---|---|
| 检测点到剔除点 | 600 mm | 同一工件参考边的移动距离 |
| 输送速度 | 300 mm/s | 稳态实测值 |
| 结果链路耗时 | 80 ms | 成像时刻至 PLC 收到对应结果 |
| PLC 输出调度预留 | 10 ms | 扫描周期等造成的最坏等待 |
| 阀及气流有效作用延迟 | 70 ms | 从输出生效到气流触及工件 |
最后一项要用高速录像、示波器配合传感器或试吹实验测出,不能把电磁阀线圈通电等同于工件受到气流。以成像时刻为零点,工件到达剔除点的时间为 (单位 ms)。
计算固定速度下的等待时间
PLC 收到 NG 结果时,已有 80 ms 被结果处理链路消耗。还要提前给 PLC 扫描和执行机构留出 80 ms,因此从收到结果到发出剔除请求的等待时间为:
本例中行程是 2000 ms,等待时间是 1840 ms。下面的 Python 3 示例用于离线核算参数,不是直接部署到 PLC 的实时控制程序。
distance_mm = 600.0
speed_mm_s = 300.0
pipeline_ms = 80.0
plc_ms = 10.0
actuator_ms = 70.0
mm_per_pulse = 0.2
capture_count = 100_000

# 基本输入检查,避免除零或对已越过的工件安排动作
if min(distance_mm, speed_mm_s, mm_per_pulse) <= 0:
    raise ValueError("距离、速度和每脉冲位移必须为正数")

travel_ms = 1000 * distance_mm / speed_mm_s
wait_ms = travel_ms - pipeline_ms - plc_ms - actuator_ms
if wait_ms < 0:
    raise ValueError("结果来得太晚,无法按当前参数剔除")

# 位置触发需要提前补偿 PLC 与气动执行延迟
distance_pulses = round(distance_mm / mm_per_pulse)
lead_pulses = round(speed_mm_s * (plc_ms + actuator_ms) / 1000 / mm_per_pulse)
fire_count = capture_count + distance_pulses - lead_pulses

print(f"行程时间:{travel_ms:.0f} ms")
print(f"结果后等待:{wait_ms:.0f} ms")
print(f"输出请求计数:{fire_count}")
预期输出:
行程时间:2000 ms
结果后等待:1840 ms
输出请求计数:102880
如果计算得到负等待时间,不能设为 0 后继续剔除,否则可能吹中后一个工件。应提前检测位置、降低线速、缩短处理链路,或将该件转入停线与人工复检处理。
用编码器跟踪实际位置
固定延时只适合线速基本不变的产线。速度从 300 mm/s 上升 5% 到 315 mm/s 时,沿用原来的 2000 ms 到达估计,工件会多移动约 30 mm。对间距紧凑的产品,这已足够造成错件。
在输送轴编码器每个脉冲对应 0.2 mm,且无明显打滑时,600 mm 对应 3000 脉冲。按 300 mm/s 折算,80 ms 的扫描与气动提前量是 120 脉冲。若成像瞬间锁存计数为 100000,PLC 应在计数达到 102880 时提出剔除输出请求;预计气流真正作用时计数接近 103000。
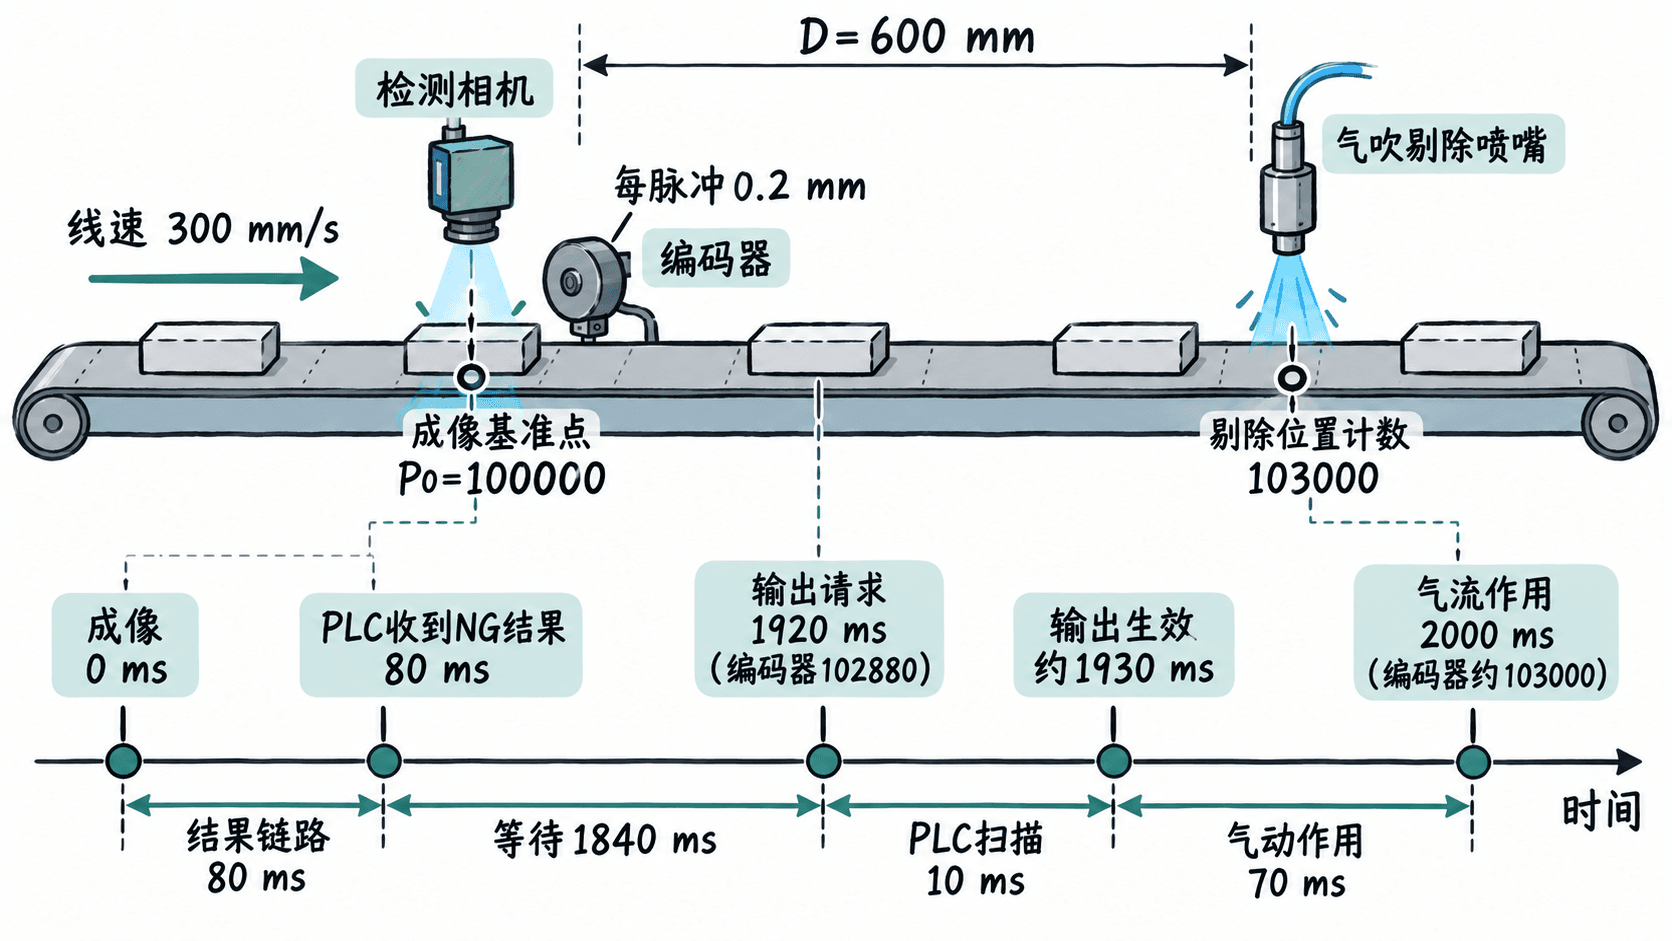
编码器方案应按实际位置比较触发阈值,而不是先用编码器测速再启动一个固定毫秒定时器。若速度变化明显,输出提前量应使用接近动作时刻的速度估计,并重新验证气动延迟;倒车、打滑、编码器复位或计数溢出都要有专门处理策略。
把判定结果绑定到正确工件
连续来料时,检测点与喷嘴之间可能同时有多件产品。PLC 在每次有效触发时生成唯一递增的 seq,同时锁存 capture_count;视觉工控机回传相同 seq 与 OK/NG,PLC 将结果写回对应的跟踪记录,不能用一个全局 lastResult 控制下一次剔除。
推荐按以下条件处理每条记录:
- 收到 NG 且计数尚未越过对应触发阈值:登记一次剔除请求,记录
seq、目标计数与状态。 - 收到 OK:保留或完成该件的追踪记录,不触发剔除。
- 结果超时、
seq不匹配或已错过触发阈值:标记异常,执行预先确定的停线或隔离策略,禁止改为剔除最近经过喷嘴的工件。 - PLC 确认输出完成后,只结算该
seq的记录;重复消息不得产生第二次喷吹。
例如相邻工件间距 150 mm、线速 300 mm/s 时,来料间隔只有 500 ms,而相机至喷嘴需要 2000 ms,因此现场至少会存在数件尚未完成剔除的在途工件,必须保存独立记录。
用实物检查动作误差
先以单件 NG 低速试吹,再以连续的“OK、NG、OK、NG、OK”产品序列做混合验证,最后覆盖正常速度、加减速和停机恢复。用喷嘴附近的检测传感器或高速录像测量实际作用位置,并按工件 seq 对照检测日志与剔除日志。
若允许作用位置偏差为 ±5 mm,在 300 mm/s 下,相当于约 ±16.7 ms 的总时间误差预算。PLC 扫描抖动、阀响应离散、视觉时间戳偏差与编码器位置量化都要计入;不要只用平均剔除延迟判断合格。
验收至少检查三项:每件 NG 是否只执行一次动作;任一 OK 是否被误剔;结果延迟、速度变化或缺失编码器信号时,系统是否进入既定异常处理。剔除脉冲宽度可先用 40 ms 作为现场试验起点,再依据产品尺寸与气流覆盖范围调整,并特别检查是否波及相邻产品。