
智能制造与工业软件 / 系统课时
按噪声类型选择平滑滤波器
按噪声类型选择平滑滤波器
在工业机器视觉中,滤波既要降低随机噪声和椒盐噪声,也要尽可能保留划痕、缺口和工件边缘。本课使用 OpenCV 对比均值、高斯、中值和双边滤波,掌握各自适用的噪声类型、关键参数与效果验证方法。
学习目标
- 区分均值、高斯、中值和双边滤波的工作特点与适用场景。
- 能根据噪声类型选择滤波算法,并设置合理的核尺寸与强度参数。
- 使用 Python 和 OpenCV 运行滤波对比实验,检查图像是否平滑过度或丢失缺陷细节。
根据噪声特征选择滤波器
工业图像中的噪声可能来自传感器读出、光照波动、电磁干扰、传输异常或图像处理过程。选择滤波器前,应先区分噪声形态,而不是直接使用一个固定滤波参数处理所有图像。
| 滤波器 | 工作方式 | 优先考虑的场景 | 主要风险 |
|---|---|---|---|
| 均值滤波 | 用邻域像素的算术平均替代中心像素 | 近似均匀分布的细小随机噪声 | 边缘和小缺陷容易被模糊 |
| 高斯滤波 | 按距离对邻域像素加权,中心像素权重较高 | 近似高斯分布的随机噪声 | 核越大,细节越容易被平滑 |
| 中值滤波 | 将邻域像素排序,取中间值 | 黑白脉冲状的椒盐噪声 | 核过大时,小斑点和窄线缺陷可能消失 |
| 双边滤波 | 同时考虑像素空间距离和灰度差异 | 需要降噪且希望保留明显边缘的场景 | 计算量较大,弱对比缺陷仍可能被削弱 |
对于金属表面的黑色孤立亮暗点,可先试中值滤波;对于均匀区域中普遍出现的细粒噪声,可从高斯滤波开始;如果必须保留工件轮廓,可增加双边滤波作为对照。均值滤波适合作为简单基线,但通常不应未经验证就用于最终缺陷判定。
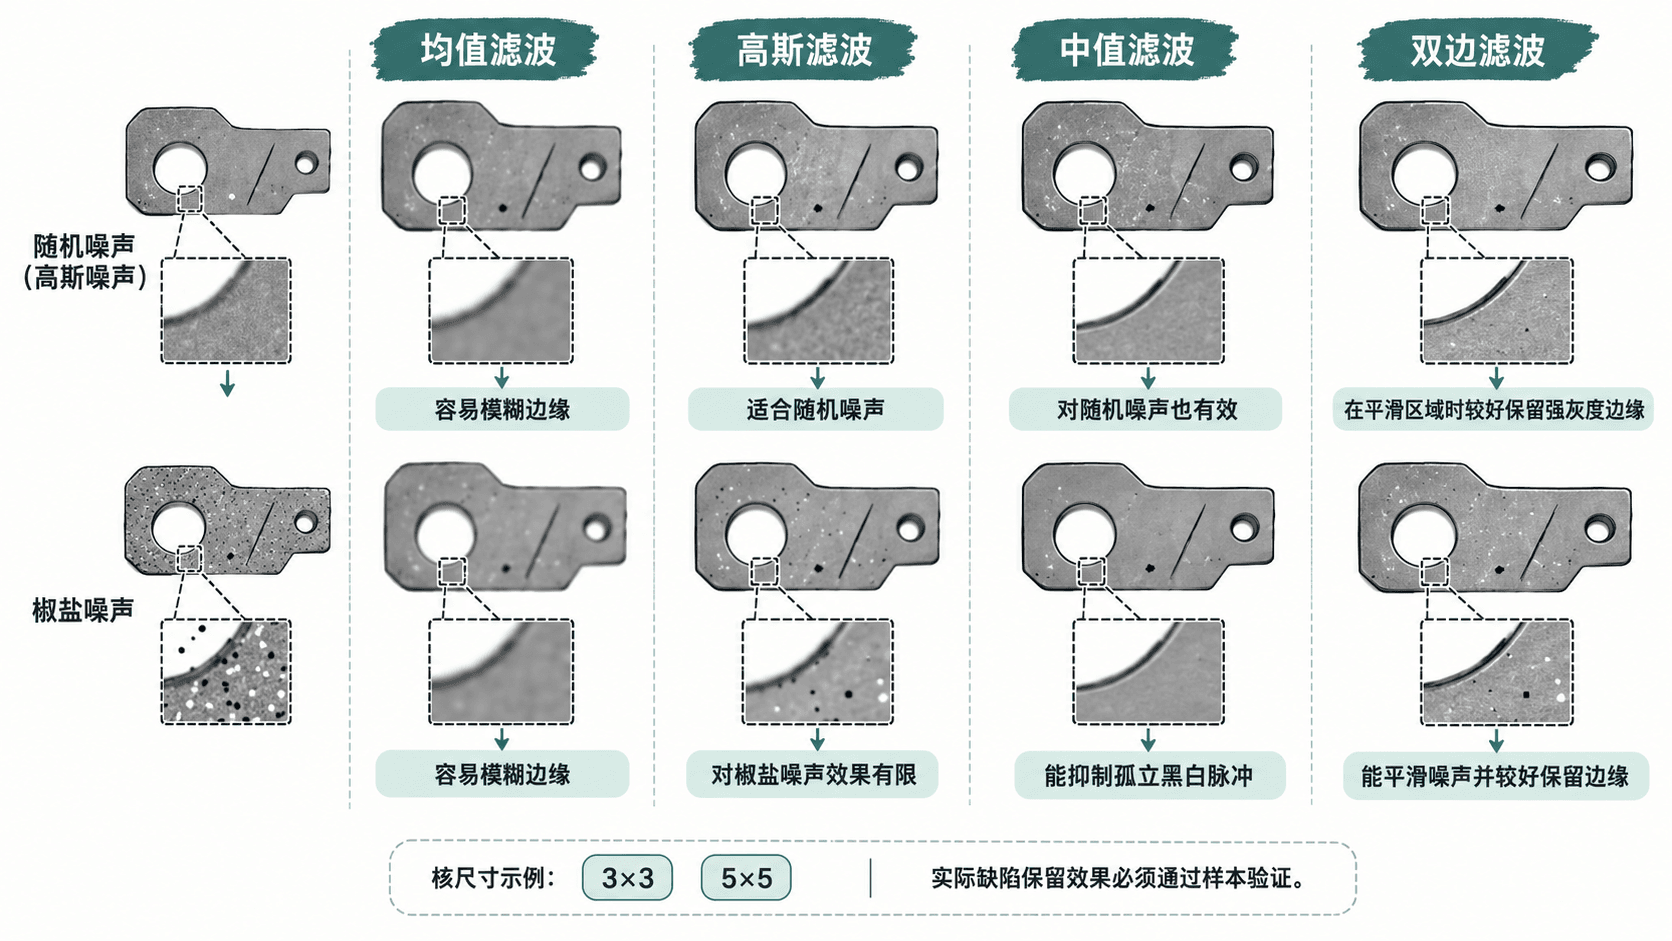
理解核尺寸与滤波强度
核尺寸决定参与计算的邻域范围。对 OpenCV 的均值滤波和高斯滤波,常见起点是 3×3;噪声较强时可进一步测试 5×5。增大核尺寸会扩大平滑范围,但也可能把宽度只有一两个像素的裂纹、毛刺或小黑点消除。
高斯滤波通过标准差 sigmaX 控制横向高斯权重的分布。sigmaX=0 时,OpenCV 根据核尺寸自动计算标准差。使用 ksize=(5, 5)、sigmaX=0 是一种方便的初始设置,不代表适合所有相机分辨率或缺陷尺寸。
中值滤波使用 ksize=3 或 ksize=5 进行试验。OpenCV 的 medianBlur 要求核尺寸为大于 1 的奇数。双边滤波的三个常用参数是 d、sigmaColor 和 sigmaSpace:d=5 可作为初始邻域直径;较大的 sigmaColor 会让灰度差异更大的像素也更容易参与平滑,较大的 sigmaSpace 则会扩大空间影响范围。两者都需要依据实际图像验证。
用 OpenCV 对比四种滤波效果
下面的实验使用合成灰度工件图,分别添加高斯随机噪声和椒盐噪声,再调用四种滤波 API 保存结果。固定随机种子使输入样本可重复,便于逐次比较参数变化。运行环境为 Python 3.10 及以上、NumPy 和 OpenCV Python 包。
from pathlib import Path
import cv2
import numpy as np

output_dir = Path("filter_demo")
output_dir.mkdir(parents=True, exist_ok=True)

# 制作含有平直边界和圆形暗缺陷的灰度工件样本。
base = np.full((240, 320), 120, dtype=np.uint8)
cv2.rectangle(base, (70, 50), (250, 190), 200, -1)
cv2.circle(base, (160, 120), 28, 40, -1)

rng = np.random.default_rng(7)
gaussian_noise = np.clip(
    base.astype(np.float32) + rng.normal(0, 18, base.shape),
    0, 255
).astype(np.uint8)

salt_pepper_noise = base.copy()
noise_mask = rng.random(base.shape)
salt_pepper_noise[noise_mask < 0.015] = 0
salt_pepper_noise[noise_mask > 0.985] = 255

results = {
    "gaussian_input": gaussian_noise,
    "mean_filter": cv2.blur(gaussian_noise, (3, 3)),
    "gaussian_filter": cv2.GaussianBlur(
        gaussian_noise, (5, 5), sigmaX=0
    ),
    "median_filter": cv2.medianBlur(salt_pepper_noise, 3),
    "bilateral_filter": cv2.bilateralFilter(
        gaussian_noise, d=5, sigmaColor=25, sigmaSpace=25
    ),
}

for name, image in results.items():
    file_path = output_dir / f"{name}.png"
    if not cv2.imwrite(str(file_path), image):
        raise RuntimeError(f"Failed to write {file_path}")
    print(f"{name}: shape={image.shape}")
预期输出:
gaussian_input: shape=(240, 320)
mean_filter: shape=(240, 320)
gaussian_filter: shape=(240, 320)
median_filter: shape=(240, 320)
bilateral_filter: shape=(240, 320)运行结束后,filter_demo 目录中应包含 5 张灰度 PNG 图像。打开这些图像并放大边缘,观察不同滤波器对噪声、矩形轮廓以及圆形暗缺陷的影响。尺寸一致只能证明输出图像正常生成,不能证明检测精度有所提高。
用实际缺陷尺寸验证参数
滤波参数不能只凭图像看起来是否平滑来决定。假设相机采样分辨率为 0.05 mm/px,目标是检测宽度约为 0.20 mm 的划痕,那么该划痕在理想成像下约占 4 个像素。若采用过大的平滑核,划痕灰度对比可能明显降低,从而影响后续分割。
建议按以下方式开展验证:
- 从产线选取至少包含正常工件、细划痕、孤立黑点和明显边缘的代表性图像,保留未经滤波的原图。
- 对同一输入分别测试均值
3×3、高斯5×5且sigmaX=0、中值3×3、双边d=5且两个 sigma 均为25的初始组合。 - 在相同显示比例下检查目标缺陷的宽度、灰度对比和边界位置,并观察正常纹理是否被误识别为缺陷。
- 将滤波结果送入相同的阈值分割或缺陷检测流程,比较真实缺陷漏检数、正常工件误报数及边缘定位误差。
- 如需调整参数,每次只改变一个参数,并记录滤波器类型、核尺寸、强度参数及验证指标,避免无法判断性能变化的原因。
对于关键尺寸判定,还应检查滤波前后的缺陷面积或宽度是否发生系统性偏差。可以把已知宽度的人工样本或经过独立测量的真实缺陷作为基准;如果滤波导致目标缺陷低于分割阈值,即使背景更平滑,也不应采用该参数组合。
常见失效与选择原则
椒盐噪声经过均值滤波后可能被摊薄成灰色斑块,却没有被真正消除;中值滤波更适合孤立脉冲,但不一定适合连续细线状噪声。高斯滤波能压制高频随机变化,却也会模糊相邻的明暗边界。双边滤波保边效果依赖灰度对比:如果缺陷与背景非常接近,它也可能把缺陷平滑掉。
因此,应以检测任务而不是视觉观感选择滤波器:随机噪声先比较高斯与均值滤波,椒盐噪声先比较中值滤波,边缘保留要求较高时再测试双边滤波。对于尺寸接近成像分辨率极限的缺陷,不宜直接增加核尺寸,而应优先检查照明、曝光、采样分辨率和原始图像质量。